ロボットグラスプ計画は、エンドエフェクターが物体にどこでどのように接触するかを選び、ロボットが接近、接触、持ち上げ、作業を継続できるかどうかを判断します。プランナーは知覚、接触幾何学、グリッパー機能、逆運動学、衝突チェック、モーションプランニングを接続します。コンタクトスコアだけでは実行可能な把持候補にはなりません。
平行顎、吸引、器用な手には異なる候補と品質の前提が必要です。物体の姿勢や形状は不確かで、摩擦は未知で、クラッターは表面を隠します。したがって、有用な出力は明確な拒否理由と回復行動を持つ実行可能な戦略のランク付けセットであり、単一の完璧なポーズではありません。
このガイドを逆 運動学ガイド と モーションプランニングの比較と組み合わせてご利用ください。実物の物体、較正した衝突判定用の形状モデル、接近から退避までの一連の動作で把持計画を検証します。
対象、支持、不確実性を表現する
共通の座標系で物体の姿勢、見えている形状、支持面、近くの障害物を推定します。メッシュ、点群、プリミティブ、学習した特徴量はいずれも候補生成に使えますが、保持できる細部は異なります。単一の推定値を正確なものとみなさず、姿勢の共分散またはサンプル化した不確実性の集合を保存します。
ビンの壁、テーブルの端、隣接するオブジェクト、カメラの遮蔽、そしてシーン内のロボットツールを含めてください。知覚からロボットベースへの変換をキャリブレーションし、そのドリフトを測定します。数ミリの誤差が、狭い平行ジョーグリップをクリアランスから衝突に変えることがあります。
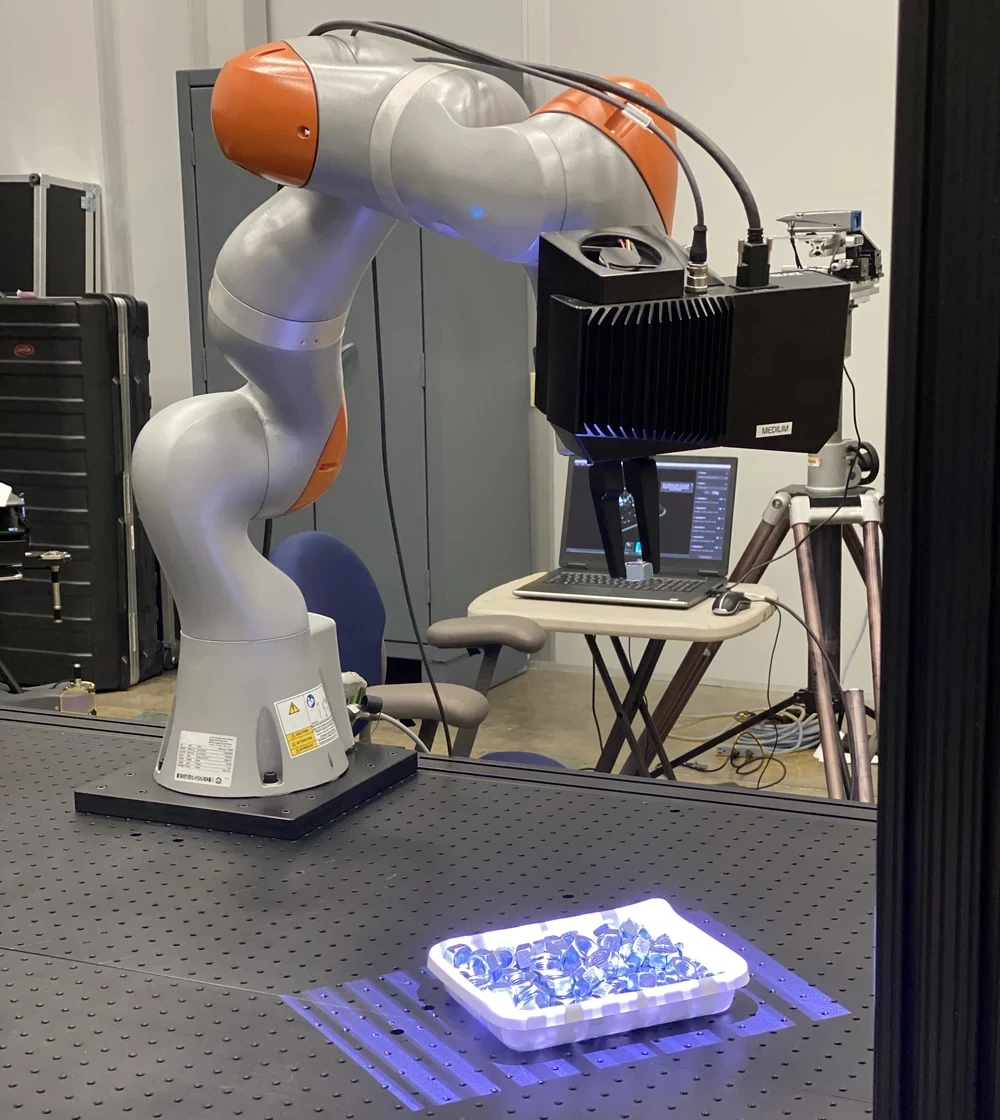
エンドエフェクターに一致する候補を生成する
平行ジョージェネレーターは、対向する接触領域の周囲にグリッパーポーズや開口部を提案します。吸引プランナーには、シール面積、適切な方向、カップの適合性、そしてエアフロー戦略が必要です。器用な手は複数の接点や関節の形状も選択します。互換性のないハードウェアに一つの品質関数を適用しないでください。
最終的な接触姿勢だけでなく、接近方向とロール角もサンプリングしてください。顎の幅、指の深さ、手のひらのクリアランス、吸盤の直径、ケーブルや手首の形状を尊重してください。候補は物体の複数の領域をカバーするようにします。遮蔽や1つの接近経路の閉塞で、すべての候補が使えなくなることを避けるためです。
| エンドエフェクタ | 候補ベース | キー仮定 | 実行チェック |
|---|---|---|---|
| 平行顎 | 対向する面 | 摩擦と開口 | 指と手のひらのクリアランス |
| 吸引カップ | 表面領域と法線方向 | シールと圧力 | 剥がれて漏れる |
| ソフトグリッパー | 包囲領域 | コンプライアンスモデル | オブジェクト脱出 |
| 器用な手 | 多接点構成 | 接触力モデル | 手の運動学 |
| 磁気ツール | 材質と接触面 | 磁気による吸着力 | 取り外し後の残留付着 |
コンタクト品質はモデルベースのランキングシグナルです
フォースクロージャーは、接触と摩擦のモデルに基づき、許容される接触力で任意の外力・外部モーメントに抵抗できるかを評価します。関連するスコアは、レンチスペースの余裕、接触間隔、または摂動に対する感度を測定します。これらは摩擦係数、接触型、物体の形状が信頼できる場合にのみ有用な比較となります。
タスクに固有の把持条件は、一般的なフォースクロージャーの評価より重要な場合があります。ハンドオフ、注ぎ、挿入には、必要な面をアクセス可能にし、オブジェクトの向きを制御するポーズが必要です。重心、期待される加速度、そして下流のタスク制約を加えます。高い分析品質では到達不能なロボットの姿勢を補うことはできません。
逆運動学と関節制限で早期に絞り込む
正しいツール中心点と把持座標系を使い、把持姿勢と把持前の姿勢について逆運動学を解きます。ジョイントリミット、自己衝突、特異点の競合を拒否し、可能な限り複数のIK分岐を保持します。現在の関節状態に最も近い解が、接近時のクリアランスに最も優れるとは限りません。
逆 運動学と逆動力学のガイド は、姿勢の実現可能性と必要な運動や力が別々の問題である理由を説明しています。操作性と関節制限までの余裕を評価に加えつつ、実際の軌道も検証してください。終点の姿勢が実現可能でも、ロボットの現在の状態からそこへ到達できるとは限りません。
衝突判定には完全なグリッパージオメトリが必要です
アプローチ時のオープングリッパー、閉じ時の指、リフト時の取り付け物、そしてすべてのトランジションでロボットリンクを確認しましょう。意図した接触の組み合わせだけを許可し、把持・搬送・解放の各段階で必要な衝突判定を維持します。接触を許可する必要がなくなった組み合わせは、通常の衝突判定に戻します。簡略化された幾何学は計画を迅速化できますが、突出部、指先、運搬物を保守的に表現しなければなりません。
較正の不確実性を考慮し、障害物の形状に余裕を加えるか、姿勢の候補をサンプリングして検証します。障害物を過度に拡大すると実行可能な解がすべて消え、余裕を設けなければ誤差に弱い経路が生まれます。候補が物体接触、環境衝突、自己衝突、または取り付け物クリアランスで失敗したかどうかを記録し、知覚と計画の問題が混在しないようにしましょう。
| 計画ゲート | 入力 | 拒否するタイミング | ログ |
|---|---|---|---|
| 接触幾何学 | オブジェクトとグリッパー | 不適切な接触や不可能な接触 | 品質部品 |
| IK | 把持座標系とロボット | 有効な関節状態がない場合 | ソルバーと解の分岐 |
| 衝突 | シーンと幾何学 | 許可されていない重複 | 接触ペア |
| 接近 | 把持前の姿勢から把持姿勢まで | 衝突のない経路がない場合 | 最小クリアランス |
| 持ち上げ・退避 | 把持している物体 | 取り出し経路が塞がれている場合 | 失敗した段階 |
接近、閉鎖、リフトアップ、撤退は一つのタスクを構成します
衝突のないアプローチを確立できる十分な距離を持つプリグラスプを計画し、クロージャーとアタッチの挙動を定義します。掴んだ後、輸送前に支持から分離を確認するまで十分に持ち上げます。退却方向は単に進路を逆にするのではなく、雑多な環境に合致し物体の安定性を保つべきです。
現在の MoveIt タスクコンストラクタのドキュメント は、ジェネレーター、プロパゲーター、コネクターの各段階から複雑な操作を構成しています。これによりステージレベルの失敗が目に見えるようになります。従来のモノリシックなピック&プレイスインターフェースは、現在のドキュメントでは廃止され、新しいワークフロー向けにMTCが導入されています。
MoveIt Graspsは意図的に範囲を限定しています
MoveIt Graspsのチュートリアルでは、単純な形状に対する把持候補の生成、可視化、絞り込みを説明し、リーチビリティとモーションプランニングの統合を含んでいます。その文書化された制限には、一般的な接触力学の解ではなく、簡略化された直方体指向の生成が挙げられます。
パッケージをパイプラインの構成要素として使い、実際の把持が安定する証拠として扱ってはいけません。知覚の不確実性、グリッパーごとの接触評価、タスクの各段階も検証に加えます。 MoveIt とロボットの設定バージョンをピンで留めてください。なぜなら、衝突メッシュ、運動学プラグイン、計画パラメータがどの候補が生き残るかを直接変えるからです。
散乱した物体は知覚と取り出し経路の両方に影響する
ビン内では、隣接する物体が接触面を遮り、接近時に動くことがあります。指の接触が強い候補でも、壁や他の物体にぶつからずに抜くことは不可能な場合があります。可視空間を通るキャリーオブジェクトの経路を計画し、見えない領域を保守的に考慮してください。
NIST の把握および操作のパフォーマンス作業 は、測定可能なシステム性能を重視します。テストセットは、選ばれた成功したピックだけを表示するのではなく、形状、素材、梱包密度、プレゼンテーションで構成しましょう。認識、計画、実行の失敗を別々に記録しましょう。
触覚と力の計測で実際に物体を把持できたか確かめる
閉じた後は、指の位置、モーター電流、触覚分布、真空圧、またはリストレンチを使って接触があったか、物体が保持されているかを判断します。期待されるシグネチャは、物体のコンプライアンスとグリップによって異なります。電流の閾値が1つだけだと、機械的な停止、物体への接触、異物の噛み込みを区別できないことがあります。
作業が許可する際に、高速輸送前に小さな有界リフトまたは検証動作を行います。滑りや想定外の質量を検出したら、定めた回復手順に従って退避するか、物体を元に戻します。コントローラーと衝突モニターと閾値を調整し、検証アクションで新たな危険が発生しないようにします。
タスクアウトカムを通じて候補の質を評価する
候補生成時間、IKと衝突判定による却下率、計画時間、接近の完了、把持の成立、持ち上げ中の保持、最終配置を測定します。各段階で分母を報告してください。計画段階で失敗した試行を除いて算出した高い把持成功率は、システム全体の処理量や選択バイアスを隠します。
学習や調整に使っていない物体、材質、姿勢、散乱パターンで評価し、上方からの把持など単純な基準手法と比較します。コントローラーの証拠を ジョイントゲインチューニングガイドと照合してください。各試行について、シーンのスナップショット、選ばれた候補、却下理由、軌道、同期した動画を保存してください。
- ポーズ、サポート、不確実性を表現する。
- グリッパー特有の候補の多様性を生み出します。
- 接触品質とロボットの実現可能性を分けましょう。
- アプローチ、クロージング、リフト、リトリートを段階的に計画しましょう。
- 未使用の物体と散乱した場面で評価し、各段階の試行数を分母として示します。
よくある質問
物体のポーズは直接的に握りを決めるのでしょうか?
いいえ。候補生成を可能にしますが、接点品質、グリッパージオメトリ、IK、衝突、接近、抽出が実行可能性を決定します。
フォースクロージャーは成功するピックを保証するのでしょうか?
いいえ。接触や摩擦の仮定に依存しており、知覚誤差、到達可能性、衝突、制御の実行については何も語っていません。
なぜ複数のIKソリューションを保持しているのでしょうか?
枝によって関節マージンやアプローチクリアランスが大きく異なることがあります。最も近い解以外をすべて破棄すると、唯一の実行可能なパスが削除されます。
把持候補は常に増やすべきですか?
いいえ。候補を増やすと対象を網羅しやすくなりますが、逆運動学と衝突判定の計算コストも増えます。段階的に候補を絞り、多様性を増やすことが実際のタスク成功率を高めるか測定してください。
学習時に見ていない物体も把持できますか?
幾何学や学習ベースのジェネレーターはグラスプを提案できますが、センサーは十分な表面を観測し、候補は検証された物体、材料、クラッターの範囲内にとどまらなければなりません。
把持計画の適用範囲
把持計画のスコアは、知覚、幾何学、摩擦、グリッパーの仮定に依存します。対象のロボットと物体セットで、接近、接触、持ち上げ、退避、失敗時の回復まで一連の挙動を確認します。