ヒューマノイドロボットを分類する最も有効な方法は、環境や彼らが扱う役割によって分類することです。家庭用に作られたロボットは、雑然とした環境や人との近接、さまざまな物体の種類に直面します。工場用ロボットは、より狭い作業範囲内で作業し、既知のルート、コンテナ、安全手順を備えています。リサーチプラットフォームは完成したサービスとしてではなく、開発者によって変更されることを前提に設計されています。
体型だけでは分類には適していません。2体のロボットは頭、胴体、腕、脚を持ちながらも、ペイロード、スピード、手、自律性、サポートモデルは全く異なります。一部のシステムは二足歩行で歩き、他は人型の上半身と車輪を組み合わせ、また下半身を省くものは固定された作業台での工具使用が目的であるためです。
したがって、実用的な比較は4つの問いを投げかけます。ロボットはどこで働くのか、どんな作業を繰り返すのか、どの程度の人間の介入が予想されるのか、そしてどのような導入実績が存在するのか?これらの疑問は、有望なデモンストレーションと、実際の施設で操作・維持できる機械を分けています。
実用的な分類は用途から始める
在宅支援、産業、研究、実証、AIプラットフォームロボットは有用な作業カテゴリーです。これらは正式な標準ではなく、1つの製品が複数のグループにまたがることもあります。カテゴリーは、すべての人型機械が同じ準備や目的を持っていると仮定せずに製品ページを解釈するのに役立ちます。
分類はボディアーキテクチャと組み合わせて考える必要があります。二足歩行ロボットは敷居を越え、人向けに設計された空間を使えますが、車輪式のベースは平らな床でより効率的です。器用な手は作業範囲を広げる一方、感知、制御、メンテナンスの課題も増やします。以下のカードは、用途別の5つのカテゴリーをまとめています。
家庭用ロボットは人や予測しにくい状況に対応する必要がある
家庭用ロボットは、人やペット、壊れやすい物があり、自動化を前提としていない住空間で動作しなければなりません。公式の1X NEOページでは、家事、自律動作に加え、未知の作業を遠隔の専門オペレーターが支援する「Expert Mode」を説明しています。これは、初期の家庭向け運用が自律性と人による支援を組み合わせる可能性を示しています。
Figure はまた、 Figure 03 を家庭および商業環境向けと位置づけ、再設計した手、触覚センシング、柔らかい素材、充電機能を紹介しています。これらは関連する設計上の選択ですが、家庭向けという主張にはタスク単位の証拠が必要です。どの作業を何回試し、どの物体を扱い、どの程度の頻度で人が介入し、ロボットが不確実な状況でどう動作したかを確認します。
産業用ヒューマノイドは対象作業を絞って運用性を高める
工場や倉庫は家よりも構造化されています。コンテナ、通路幅、作業ステーション、引き渡しルールを指定できるため、産業用ヒューマノイドは狭い資材取り扱いや機械管理の作業から始めることができます。目的はすべての人間の動きを模倣することではありません。価値あるワークフローを安全かつ繰り返し完了することです。
Agility RoboticsはDigitを資材搬送や施設運用向けに位置づけ、Boston DynamicsはAtlasを産業用途向けに設計しています。評価では、連続した作業サイクル、施設ソフトウェアとの統合、復旧手順、充電、保守、承認された作業区域の境界を確認します。
リサーチプラットフォームは開発者のための製品です
研究用ヒューマノイドは、ソフトウェアインターフェース、センサー、ログ、制御モードへアクセスできる点に価値があります。移動、操作、強化学習、遠隔操作の実験などに使われますが、開放性が高いからといって家庭用製品であるとは限りません。多くの場合、訓練を受けたオペレーター、管理された試験スペース、継続的なエンジニアリング支援が必要です。
Unitree R1は、開発者・教育向けプラットフォームとして提供される一方、より広いヒューマノイド用途も掲げる製品の例です。購入前に、利用可能なSDK、アクチュエーターとセンサーのドキュメント、緊急停止の挙動、交換部品、保証範囲に加え、広告されているハンドやコンピューティングオプションが見積もりに含まれるかを確認してください。
デモンストレーションは一つの能力の証拠です
デモンストレーションロボットは、動作、モデル、または機械的設計が可能であることを証明するよう最適化されています。成功したクリップは重要な進歩を示すかもしれませんが、失敗した試み、リセット、リモート支援、環境準備、テイク間の時間などは明らかになりません。正しい結論は、デモが実際に測定したものに限られています。
展開主張には異なる証拠セットが必要です。 ヒューマノイドロボットのコストガイド は、ハードウェア価格が導入の一部に過ぎない理由を説明しています。運用には統合、安全性検証、工具編成、充電、サポート、部品、ダウンタイムも含まれます。ロボットの種類は、それらの要素がタスクのために定義されたときに商業的に意味を持つようになります。
二足歩行、車輪、上半身システムは異なる制約を解決します
2本足は、ロボットが階段や敷居、人間の手の届く範囲に設計された作業スペースを使えるように助けることができます。また、バランスコントロール、転倒リスク、エネルギーコストも導入します。車輪は滑らかな床でのこれらの問題を軽減し、上半身システムは移動不要な際に腕や手に重量と複雑さを集中させることができます。
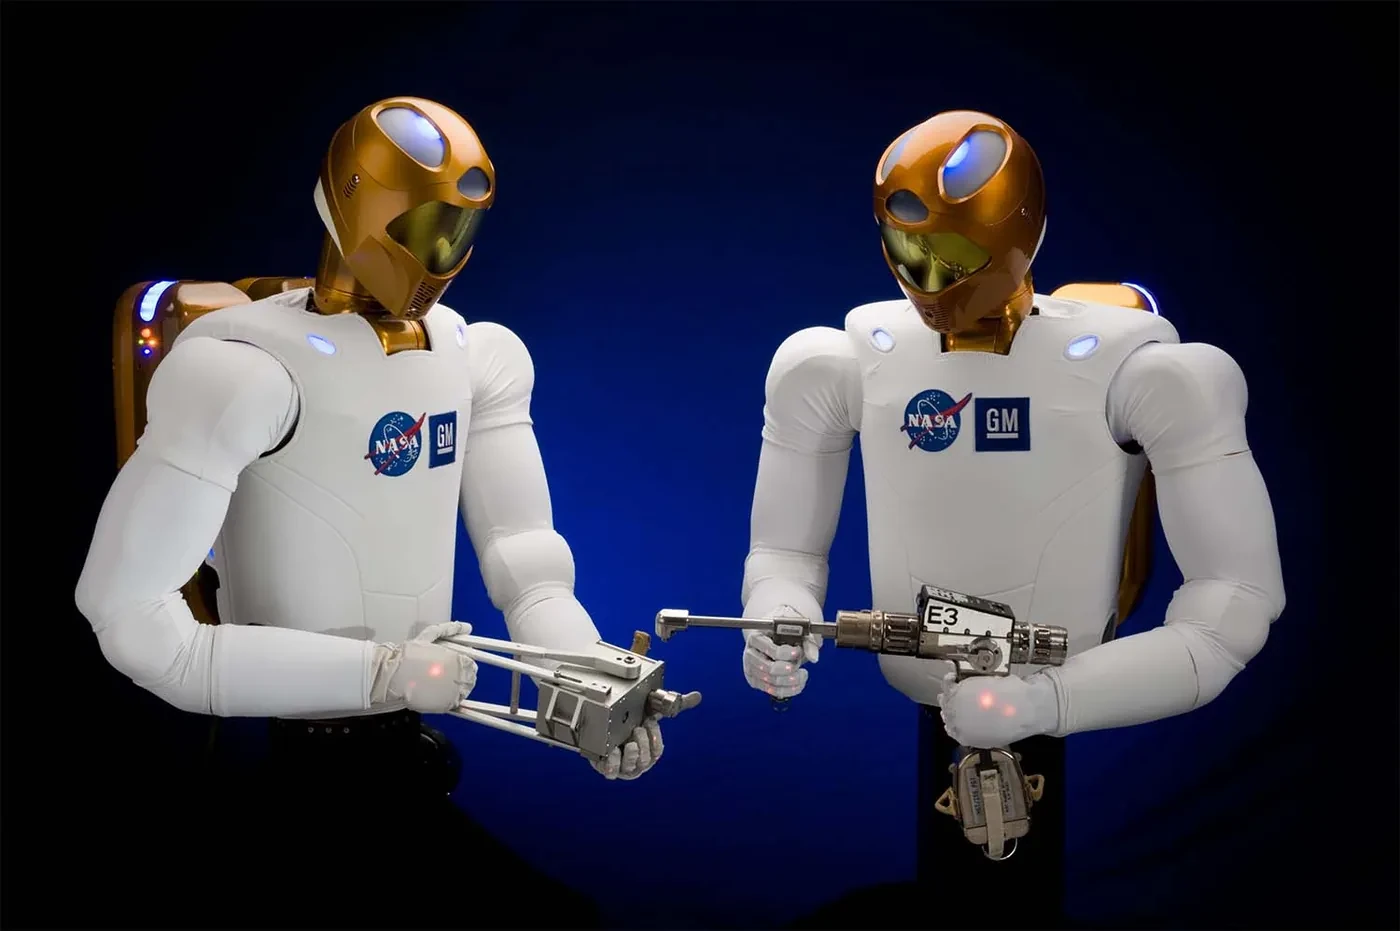
NASAの ロボノート 2は、ヒューマノイドデザインが胴体、腕、手、人間の道具に集中できることを思い出させてくれる貴重な存在です。分類は、身体が何を可能にし、何を放棄するかを記述すべきであり、完全な二足歩行の形態だけを洗練度の指標として扱うべきではありません。
自律性と運用モデルは別の軸を形成します
あるロボットは既知のプロセスに対してスクリプト制御を用い、別のロボットは遠隔操作と学習を組み合わせ、また別のロボットはより柔軟な指示のために 視覚・言語・行動モデル を使うことがあります。これらのアプローチは単純な成熟度レベルではありません。タスクが安定し安全要件が厳格であれば、スクリプト化されたシステムはより良い製品となり得ます。
ロボットが見慣れない物体、塞がれた経路、不安定な把持に遭遇したとき、誰が対応するかを確認しましょう。対応者は、オンボードの復旧ポリシー、遠隔オペレーター、現地作業員のいずれかで、場合によっては完全停止となります。介入率、応答時間、データ処理は、人員配置、プライバシー、経済性を左右するため、製品の運用形態を判断する要素です。
環境とタスクを使って比較を絞り込む
仕様を比較する前に、まずオペレーティング環境から始めましょう。ペイロードや歩行速度は、タスク、床、人間の近接、オブジェクトセットが定義された後にのみ重要になります。この表は、3つの共通カテゴリーにおける支配的な設計圧力を分け、単一のランキングが誤解を招く理由を示しています。
カテゴリー内の商品は依然として異なります。ホームリサーチプロトタイプとサポートされたホームサービスは同等ではなく、産業用パイロットは量産運用とは異なります。カテゴリーを最初のフィルターとして扱い、同じ作業範囲内の証拠を比較します。
| カテゴリー | 一次環境 | 支配的な挑戦 | 証拠を要求する |
|---|---|---|---|
| 家庭支援 | 非構造化居住空間 | ロングテールオブジェクトと密接接触 | 自律的課題試験と介入率 |
| 工業 | 定義された工場または倉庫ゾーン | 稼働時間、統合、安全性 | 名前付きワークフローにおける持続的なサイクル |
| 研究 | 検査室または管理試験エリア | アクセス、再現性、拡張性 | SDK、ログ、インターフェースおよびサポート範囲 |
| デモンストレーション | 準備されたシーン | 特定の能力の証明 | 完全な試行回数、リセットおよびオペレーターの役割 |
導入実績はカテゴリーラベルよりも重要です
製品ページで「汎用」「自律」「本番対応」と書かれていても、その言葉を支える試験条件が示されているとは限りません。各ラベルを測定可能な問いに置き換えます。汎用性は文書化されたタスク範囲で示し、自律性をうたうなら人がいつ介入したかも報告すべきです。本番対応には、信頼性、サポート体制、安全プロセスの説明が必要です。
最も有力な証拠は、タスクの成功率、試験期間、人の介入、復旧、運用条件を組み合わせたものです。代表的な100回の試験で95回成功し、失敗も記録されているロボットは、成功した10回だけをつないだ映像より評価しやすくなります。以下の表は、一般的な主張を確認すべき証拠へ置き換えたものです。
| 主張 | 何を指定すべきか | 警告サイン |
|---|---|---|
| 自律的 | 人間の介入ルールと率 | リモートヘルプは省略されています |
| 汎用 | 試験したタスク、対象物、環境 | 定義済みの評価セットがない |
| 商用導入 | 顧客のワークフロー、期間、フリート規模 | パイロット導入と本番運用を同一視している |
| 家庭内で安全 | ハザード分析と検証済みの運転限界 | 柔らかい外観しか根拠がない |
新しいヒューマノイドのための5つの質問フィルター
新しいロボットが出現したら、その対象環境、繰り返しのタスク、ボディアーキテクチャ、人間サポートモデル、導入実績を記録します。次に除外事項を記入:階段、屋外使用、ペイロード制限、物体の種類、運用時間、制限された人間の接近。これにより、マーケティングカテゴリーに依存せずに比較可能な記録が生まれます。
最後に、ボディをより大きなシステムに接続します。ヒューマノイドは フィジカルAIの一形態であり、それはフィジカルAIそのものと同義ではありません。価値は、人との類似性ではなく、完全なセンシング、計画、制御、安全、運用ループから生まれます。
- ロボットはどこで働くことが期待されているのでしょうか?
- どの作業を繰り返す必要があり、どのくらいの時間続けるべきでしょうか?
- その作業を支えるボディデザインは何でしょうか?
- 人々はいつ、どのように介入するのでしょうか?
- 公開されている配備証拠は何ですか?
よくある質問
ヒューマノイドロボットには何種類あるのでしょうか?
単一の正式なカウントは存在しません。実用的なグループとしては、在宅支援、産業用、研究用、実証用、AIプラットフォーム用ロボットと、二足歩行、車輪式、上半身型などのボディアーキテクチャが組み合わさっています。
産業用ヒューマノイドは常に二足歩行なのでしょうか?
いいえ。ロボットは、平らな工業用床が階段登りよりも安定性と効率性を重視する場合、車輪付きのベース上で人型の胴体と腕を使えます。
低コストのヒューマノイドは家庭で使えますか?
価格が低いだけで家庭で使えるとは限りません。低価格は開発者向けプラットフォームであることを示す場合があります。家庭で利用するには、安全な対人動作、サポート、タスクソフトウェア、メンテナンスに加え、実際の生活空間での運用証拠が必要です。
デモロボットと展開ロボットの違いは何ですか?
デモは準備されたテストで能力を証明します。展開されたロボットは、稼働時間、復旧、安全性、人員配置、保守が文書化された定められたワークフローを繰り返しなければなりません。
ヒューマノイドロボットはフィジカルAIと同じものなのでしょうか?
いいえ。ヒューマノイドは身体の形態です。フィジカルAIは、物理世界での感知と行動に結びついた知能を指し、移動ロボット、ドローン、車両、産業機械にも適用されます。
製品主張を読み解くポイント
製品の機能、提供状況、導入状況は変わる可能性があります。購入や安全に関わる判断の前に、リンク先の公式製品ページを再確認し、タスク単位の根拠を求めてください。