フィジカルAI企業は、機械が現実世界で知覚し、決定し、行動できるようにシステムのさまざまな部分を構築しています。一部はシミュレーターや合成データツールを開発しています。他には、ジェネラリストロボットモデルの訓練、ヒューマノイドや特殊ロボットの製造、アクチュエーターやセンサーの供給、顧客現場でのワークフロー統合などを行う企業もあります。
有用な企業マップは、流行のラベルではなく、製品と責任から始まります。基盤モデル開発者と倉庫インテグレーターはどちらもフィジカルAIに関わりますが、収益、技術的リスク、証拠は異なります。同じ会社でも、パートナーシップや社内開発を通じて複数の層にまたがることもあります。
このガイドは、 物理的AIの意味 と ヒューマノイドロボットのカテゴリーの概要を補完します。これは評価の枠組みであり、投資ランキングではありません。企業のステータス、製品、提携関係は急速に変化し、現在の一次情報源の確認が必要です。
エコシステムはシミュレーションとデータから始まります
シミュレーション企業やプラットフォームは、仮想ロボット、環境、物理、センサー、テストワークフローを提供しています。データインフラは、デモンストレーション、軌跡、故障、ラベルを記録します。これらの層は実験コストを削減しますが、その価値はシミュレーションや収集された証拠が対象の実機での性能改善にどれだけつながるかに依存します。
NVIDIAの Isaacプラットフォーム はシミュレーションとロボット開発を兼ね備え、オープンツールやデータセットはベンダー間の研究を支援しています。ダウンロード可能なシーンの数を数えるのではなく、対応するロボットフォーマット、センサーモデル、展開ワークフロー、ライセンス、再現性、統合を比較しましょう。
基盤モデル企業が再利用可能なロボットポリシーを構築する
ロボット基盤モデル開発者は、タスクや環境、または異なるロボット形態をまたいでシステムを訓練します。彼らの製品は画像、言語、ロボットの状態を受け入れ、アクションや再利用可能な表現を出力することがあります。商用提供はモデルの重み、API、トレーニングサービス、データ収集、または完全なソフトウェアスタックのいずれかです。
研究方向の例としては、Google DeepMind Gemini Robotics、 Physical Intelligence pi0、NVIDIA GR00Tなどがあります。公開評価、対応するアクション空間、追加学習に必要なデータ、推論時のハードウェアや遅延の要件、モデルデモンストレーションと展開可能なコントローラーの境界を比較してください。
ロボットメーカーは物理プラットフォームに責任を負う
ロボットメーカーは、機械、アクチュエーター、パワー、センサー、計算、制御、安全を統合して、実用的な機械にしなければなりません。ヒューマノイドメーカーは人間が設計した環境での一般的な移動性と操作を追求し、産業用アームやAMR、特殊機械はより狭いワークフローを最適化します。
Figure、 Boston Dynamics、Agility Roboticsなどの企業は、それぞれ異なる製品情報や導入事例を公表しています。これらの公表資料は比較材料であり、独立した導入性能の検証とは区別します。デモの見た目ではなく、想定する運用環境、ペイロード、実行時間、自律性、人的関与、フリート規模、顧客運用を比較してください。
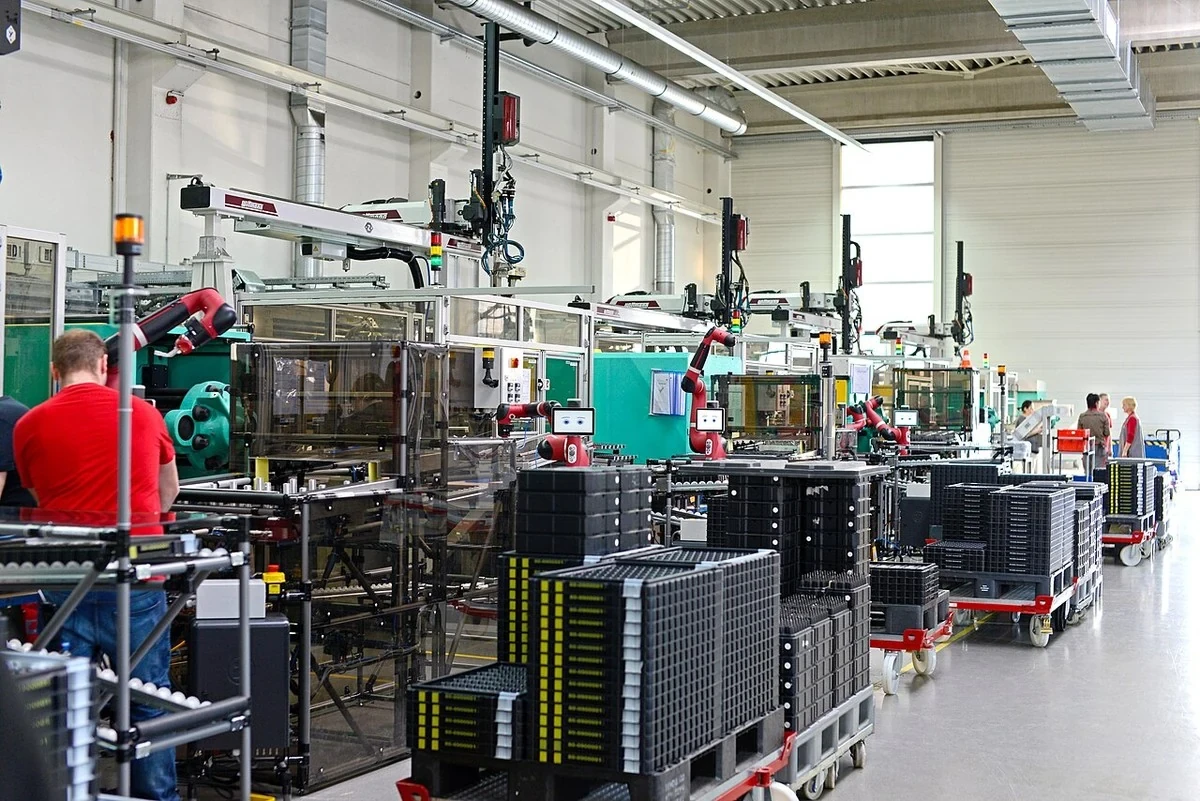

部品サプライヤーが性能上限を決定します
モーター、ギアボックス、エンコーダー、力センサー、バッテリー、カメラ、計算モジュールはトルク密度、精度、実行時間、コストを形作ります。メーカーは重要な部品を購入する際に独自のジョイントモジュールを設計することができます。サプライヤーの適格性の確認、リードタイム、製造可能性は、試作仕様と同じくらい重要になります。
ヒューマノイドアクチュエーター業界ガイドは、その層を詳細にマッピングしています。企業が画期的なロボットを主張する際は、その実現部品が生産準備が整い、大規模に利用可能で、熱、構造、制御要件と統合されているかどうかを問い合わせてください。
| エコシステム層 | 主要な成果物 | コアエビデンス | 典型的なリスク |
|---|---|---|---|
| シミュレーションとデータ | シーン、軌跡、ラベル | 実機への転移性と下流タスクでの有用性 | 現実のギャップ |
| 基盤モデル | 再利用可能な知覚・行動ポリシー | 学習に使っていないタスクと実機での結果 | カバレッジとレイテンシ |
| ロボットプラットフォーム | 統合された実機システム | 繰り返しの自律運転 | 信頼性とコスト |
| 構成要素 | モーター、センサー、計算、電力 | 適合確認済みの仕様と供給 | 統合と規模 |
| 展開 | 実際に稼働する顧客ワークフロー | 持続的な運用指標 | 例外と支援 |
インテグレーターは能力をワークフローに変換します
システムインテグレーターはロボットを治具、コンベヤー、WMSまたはMESソフトウェア、安全システム、オペレーター手順に接続します。彼らはプロセス境界を定義し、例外を処理し、受け入れテストを行います。強力な操作能力を持つロボットでも、周囲のワークフローを再設計しなければ商業的に失敗する可能性があります。
導入支援企業はプロジェクト、サブスクリプション、成果ベースのサービスを販売することがあります。現場の準備、稼働時間、ソフトウェア更新、予備部品、リモート支援、復旧対応の責任者を比較してください。契約書はパイロットで確認した技術的な適用範囲と一致している必要があります。
エコシステムマップは誤ったピア比較を防ぎます
モデルプロバイダーは数千台のロボットを製造せずにソフトウェアをスケールアップでき、ハードウェア企業は在庫、認証、サービスの義務を負います。シミュレーターはロボットの収益よりも開発者の利用を通じて採用される可能性があります。これらの企業は異なる指標やスケジュールを必要とします。
企業の主な成果物、顧客、依存関係、継続的な責任を分類してください。次に、隣接するレイヤーやパートナーを特定しましょう。垂直統合はインターフェースを減らすことができますが、資本ニーズや運用リスクを一つの企業に集中させます。
デモの証拠は導入実績と分けて扱うべきです
途中編集のない連続した試行映像は、そのタスクを実行できることの根拠になります。繰り返し試験は、定義した試験分布内で性能を評価する根拠になります。顧客現場での稼働には、シフトの長さ、メンテナンス、在庫の変更、人員やビジネスの制約を加えます。各証拠レベルは有用ですが、同等に提示されるべきではありません。
ロボットのビデオ評価チェックリストを使って編集、テレ操作、スピード、タスク設定をチェックしましょう。強力な企業報告は、介入、失敗、稼働時間と、成功率を算出する際の分母を明らかにします。
運用指標は本当の成果を明らかにします
展開されたロボットについては、自律型タスクカバレッジ、検証済みスループット、介入率、稼働時間、損傷、安全イベントを測定します。ロボットの前後にある顧客側の工程も含めましょう。補充、検証、例外処理がボトルネックとなると、速い実験室の動作が出力を増やさない可能性があります。
フリート規模は試作機、有償の実証導入、本番運用中のシステムを区別すべきです。運用時間は計画的なダウンタイムや監督付きテストの定義が必要です。顧客名が公表されているだけでは、導入範囲や継続稼働を証明できません。技術的な根拠には、タスクの範囲と継続的な成果が必要です。
| 主張 | 証拠を要求する | 誤解を招く近道 |
|---|---|---|
| 汎用 | 定義されたタスクファミリー全体におけるパフォーマンス | 多くのスクリプトデモ |
| 自律的 | 介入の種類別内訳と、全試行に対する介入率 | セットアップとリセットを無視する |
| 本番対応 | 稼働時間、サービスおよび受け入れテストのデータ | 試作機の外観 |
| 低コスト | 検証済み成果あたりのワークフロー総コスト | ロボット本体の価格だけ |
| スケーラブル | 製造、配備および支援能力 | 大規模な計画の発表だけ |
ビジネスモデルに関する質問は技術的な責任に続く
ハードウェア販売は、サブスクリプション、ライセンス、またはロボティクス・アズ・ア・サービスとは異なる収益認識を行います。継続課金型のビジネスモデルにはメンテナンスやソフトウェアが含まれる場合もありますが、同時にサービスの義務も生じます。粗利益率は、設置、遠隔操作、現場支援の理解なしには解釈できません。
RaaSガイドでは責任分担とサービスレベルの質問が解説されています。各オファーごとに、ロボットの所有者、統合、データ、アップデート、消耗品、ダウンタイム、契約終了時の機器撤去を明確にしてください。月次価格が実際のリスク移転を定義するわけではありません。
常に更新する企業ウォッチリストを作る
各企業をレイヤー別、製品別、サポートタスク別、発表顧客別、展開証拠別、資金調達または所有権別に記録するのは、一次情報源が最新である場合のみです。すべての主張に日付とリンクを追加してください。パートナーシップ、モデルリリース、ロボット仕様は、年次市場地図よりも速く変化することがあります。
ウォッチリストを推奨事項として扱うのは避けましょう。未解決の疑問と成熟した証拠を明らかにすべきです。モデルカード、安全書類、顧客の受け入れテスト結果、または再現可能なベンチマークを公開する際には、プロモーションビデオを公開するだけでなく、企業情報を更新してください。
- 企業の主要なエコシステム層を分類してください。
- 正確な納品物と顧客を特定しましょう。
- モデル、ロボット、ワークフローの証拠を別々に用意してください。
- 展開指標に分母を義務付けましょう。
- すべての主張に日付をつけ、一次資料を再確認しましょう。
よくある質問
フィジカルAI企業とは何が該当するのでしょうか?
シミュレーション、ロボットデータ、モデル、ハードウェア、部品、導入支援など、知覚・行動システムの重要な部分を構築する企業が該当します。レイヤーは明確に示すべきです。
すべてのフィジカルAI企業はヒューマノイドロボットの製造者なのでしょうか?
いいえ。ヒューマノイドはその一セグメントです。産業用ロボット、移動ロボット、自律走行車、部品サプライヤー、シミュレーター、モデル開発者などが参加可能です。
非上場ロボット企業はどのように比較すべきでしょうか?
主要な製品文書、顧客展開、技術評価、開示された運用指標を活用してください。資金調達額や企業評価額は、タスク性能の実証には代わりません。
最も重要な展開指標は何ですか?
カバー範囲、介入、稼働時間、安全性、総ワークフローコストを含む検証済みタスク出力を活用しましょう。単一の動作やモデルの指標だけでは完全な製品を表すものはありません。
会社リストはどのくらいの頻度で更新すべきですか?
主要な製品、モデル、顧客展開、またはビジネスの変更があった際には必ず確認し、すべてのエントリーに日付を付けましょう。動きの速い初期市場では、日付不明のランキングは信頼できません。
会社と市場注記
企業の製品、パートナーシップ、資金調達、展開状況は急速に変化します。すべての現在の主張を一次資料から検証し、このエコシステムマップは投資助言ではなく分析的枠組みとして扱ってください。