机器人数据集版本控制为数据状态赋予不可变身份,并记录原始回合如何成为标签、转换文件、数据划分、统计和训练输入。数据谱系通过代码、环境、模型工件、评估和部署将这一链条延伸。
仅靠日期和文件夹名称是不够的。机器人数据依赖于工具、校准、固件、控制器、现场和操作员的环境,修正后的标签会影响许多模型。系统必须支持复制、冲击分析和兼容的回滚。
结合数据 质量审计 和 LeRobotDataset v3指南,使用本指南。保持原始捕获不变,并作为新的派生版本创建修正。
使用不可变的内容身份
为原始文件、清单和派生数据集分配哈希或不可变对象标识符。友好的语义版本可以描述意图,而内容身份则证明使用了哪些字节和记录。
编辑标签或替换相机文件后,不要重复使用标识符。创建一个新版本,引用父文件及其更改原因。

原始捕获只保留附加
原始传感器和指令数据是证据。当时间戳、标签或校准关联错误时,保留原始源,并创建校正层或新的派生伪影。
根据权利和隐私要求控制访问和保存。不可篡改性并不意味着每个人都能读取敏感的原始数据。
| 谱系对象 | 不可变的恒等式 | 必需父项 | 变更产生 |
|---|---|---|---|
| 原始回合 | 捕获校验和 | 设备与会话 | 新一轮捕获 |
| 标签集 | 标注清单哈希 | 回合与分类体系 | 新标签版本 |
| 变换输出 | 工件与代码哈希 | 输入、代码、参数 | 新衍生版本 |
| 数据划分 | 成员清单哈希 | 数据集版本 | 新划分版本 |
| 模型 | 工件哈希 | 数据、代码、配置、环境 | 新模型版本 |
建立完整的回合清单
清单应命名事件、传感器、动作、时间戳、任务、结果、机器人、工具、校准、固件、软件、操作员或收集模式、权利和质量状态。存储校验和和位置时,不将存储路径作为身份。
自动验证引用完整性和必需字段。保持未知值显式,这样下游过滤器不会将缺失的元数据视为有效默认值。
包含物理配置沿袭
机器人数据语义会随着工具中心点、关节零点、夹持指、摄像头外部元件、有效载荷和控制固件而变化。将这些版本关联到每个会话,并将会话中的变化记录为新段。
软件提交无法重建磨损的杯子、移动的摄像头或更换末端执行器。应保留维护和校准证据,同时保留数字配置。
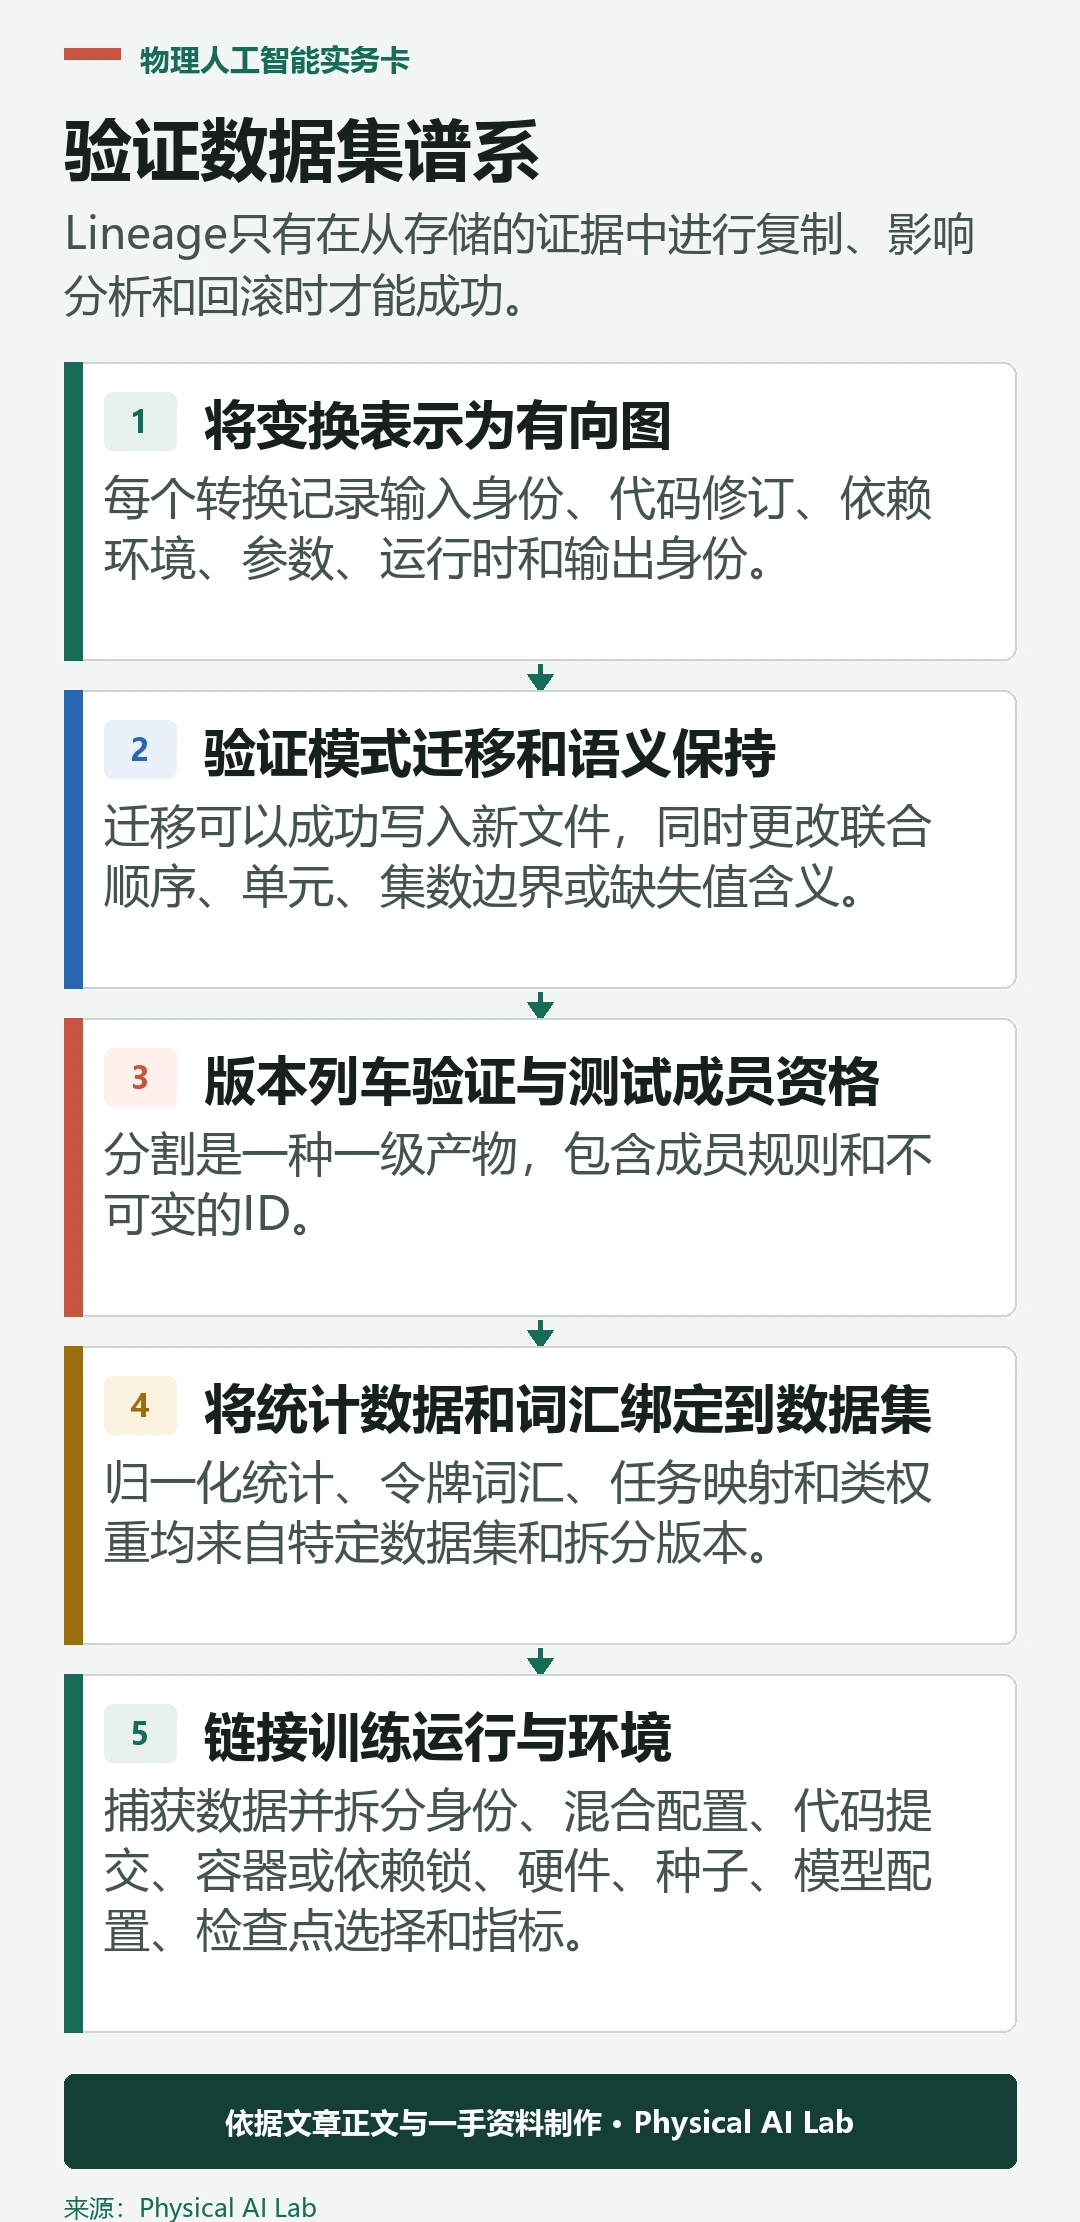
将变换表示为有向图
每个转换记录输入身份、代码修订、依赖环境、参数、运行时和输出身份。示例包括同步、过滤、图像调整、动作归一化、注释合并和格式迁移。
有向无环图使扇入和扇出变得可见:一个模型可以使用多个数据集,而一个修正后的事件则可能影响多个混合和释放。
验证模式迁移和语义保持
迁移可以成功写入新文件,同时更改联合顺序、单元、集数边界或缺失值含义。在接受派生版本前,先运行模式检查并重放代表性集数。
当变形映射机器人特定动作时 ,使用跨身体动作指南。保留可逆测试和迁移报告。
对训练、验证和测试集成员资格进行版本控制
分割是一种一级产物,包含成员规则和不可变的ID。新数据不应默然重排历史测试集或将衍生的兄弟节点跨分区移动。
每次运行都链接到一个精确的分割版本。如果评估声明从新集数变为新站点或机器人,请创建新的分割,而不是重新命名旧结果。
将统计数据和词汇绑定到数据集
归一化统计、令牌词汇、任务映射和类权重均来自特定数据集和拆分版本。过滤或单位变更后重复使用陈旧统计数据可能会破坏训练,而文件仍在加载。
记录计算代码和成员身份。仅将学习预处理拟合于训练数据,并将其身份与模型发布。
链接训练运行与环境
捕获数据并拆分身份、混合配置、代码提交、容器或依赖锁、硬件、种子、模型配置、检查点选择和指标。当前 MLflow数据集跟踪文档 仅为工具参考,而非完整的机器人专用血统设计。
运行跟踪系统只有在输入正确且不可变时才有用。确认记录的数据集名称是否解析为精确的清单,而非可变的别名。
发布具有持久修订记录的数据集
Hugging Face数据集上传文档解释了当前Hub发布的工作流程。仓库提交可以提供有用的修订身份,而数据集卡片、许可证和外部工件哈希仍需维护。
DVC或对象存储清单可以管理大型伪影。除非工作流提供校准、权限、标签意向或物理配置,否则没有工具能自动捕捉这些信息。
演练影响分析与回滚
选择已更正或撤回的节目,找到所有消耗该集的衍生数据集、统计数据、运行、模型和部署。然后选择已部署的模型,重建其来源和评估包。
回滚必须恢复兼容的模型、预处理、模式、动作适配器和配置。仅仅恢复一个检查点以对应变动的统计数据,并不构成有效的回滚。
| 谱系测试 | 起点 | 预期追溯路径 | 发现故障 |
|---|---|---|---|
| 重现 | 模型发布 | 精确运行及工件 | 可变别名 |
| 源痕迹 | 训练批次 | 原始回合及转换 | 缺失父项 |
| 影响 | 更正的回合 | 所有受影响模型 | 孤立消费者 |
| 权利 | 撤回的来源 | 已发布衍生物 | 未跟踪副本 |
| 回滚 | 部署 | 兼容的完整包 | 数据模式不匹配 |
发布时附带谱系验收清单
文档标识符规则、保留、清单模式、转换图、分割治理、运行跟踪、访问控制、权限和回滚过程。定期测试图,而不是信任链接的存在。
通过以下清单进行验证。
评估“机器人数据集版本与数据谱系”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
- 保持原始证据不可篡改,修正版本管理。
- 将物理配置和校准与会话关联。
- 版本转换、拆分、统计和词汇。
- 将每个模型绑定到精确的数据和环境工件。
- 测试重现、双向影响分析和回滚。
常见问题
带有日期戳的数据集文件夹是否足够用于版本管理?
不。日期不能证明内容身份、父版本、转换代码或数据划分归属。
错误的原始标签是否应该被编辑?
保留原始证据,并创建新的更正标签或带有来源的衍生数据集版本。
检查点中的数据集名称够用吗?
不。存储不可变的清单、分割、混合、统计、代码和环境身份。
Hugging Face、DVC 或 MLflow 会自动完成数据谱系吗?
不。它们提供了有用的原语,但机器人元数据、校准、权利和语义转换必须被有意捕获。
数据谱系应如何检验?
将模型追溯到原始回合、受影响部署的源代码变更以及通过完全兼容的回滚发布。
不可变源边界与可重现模型边界
血统是操作证据,而非命名规范。发布必须可从不可变源重现,并且可作为兼容的数据-模型-系统捆绑包可逆。