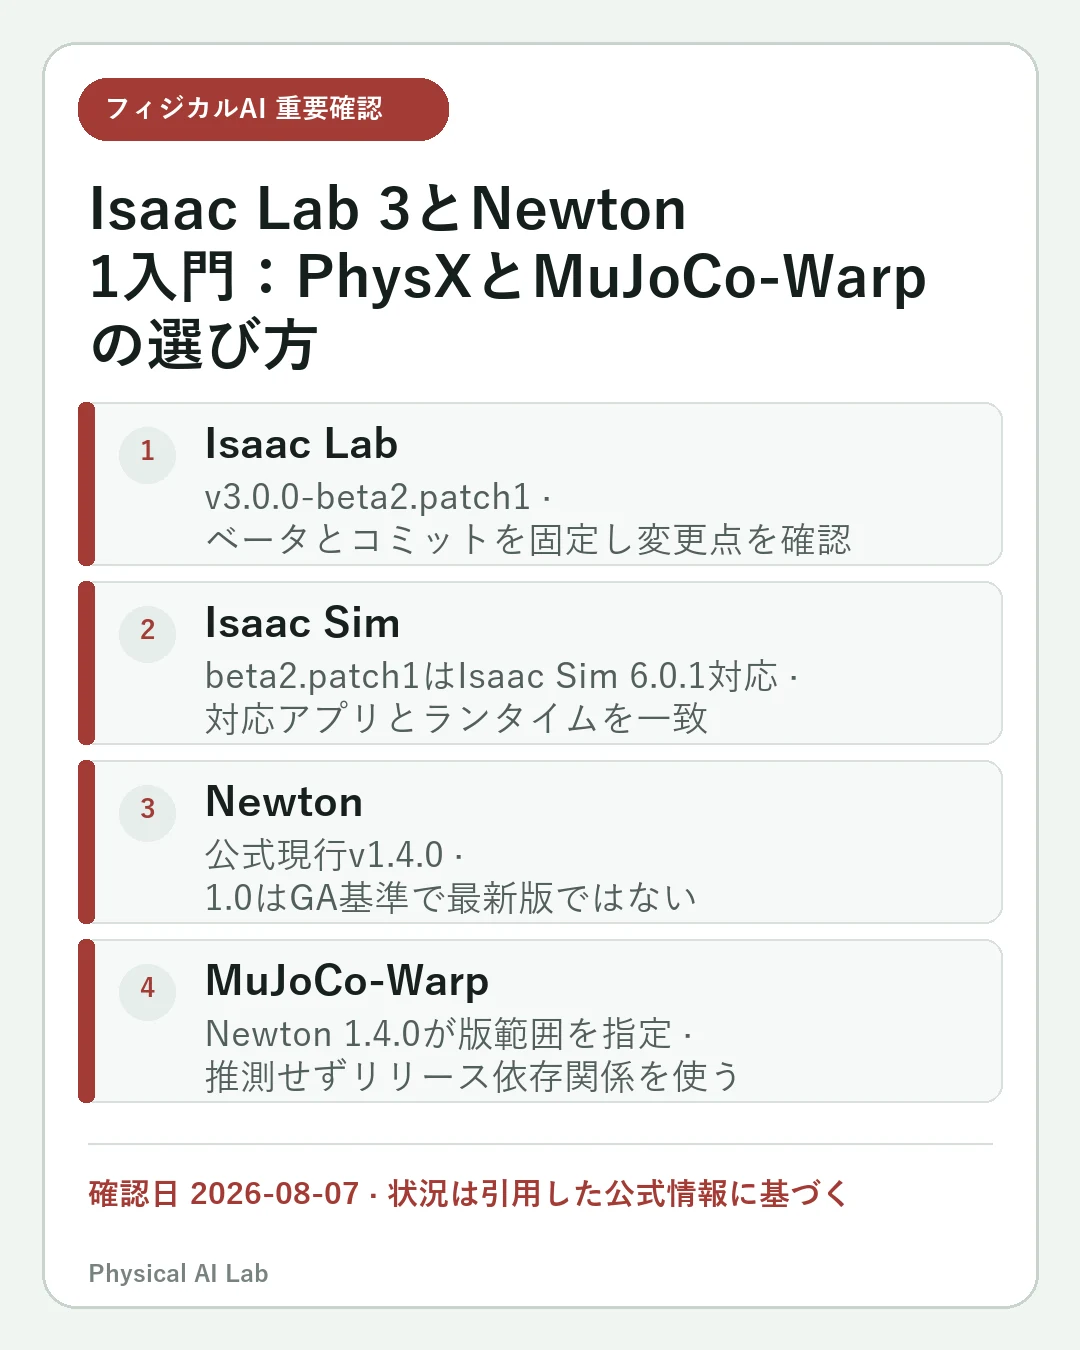
2026 年 10 月 13 日の版確認:Isaac Lab v3.0.0-EAは Isaac Sim 6.1 と Python 3.12 向けです。プロジェクトが管理する Newton は 1.5.2、独立した Newton のリリースは 1.6.1です。独立パッケージが新しいことは、Lab の対応構成に含まれる証拠ではありません。
タスクが対応する物理・レンダラーのプリセットから選びます。Isaac Sim 統合には PhysX 経路が適する場合があり、Newton/MuJoCo-Warp は対応学習タスクで kit-less の選択肢です。他の kit-less PhysX 経路もあります。比較前に実タスクの組合せを確認します。ロボットシミュレータ比較は全体の背景を示します。
二つのリリース系統を正しく記録する
3.0.0-EAは Early Access です。GA は 2026 年 10 月末が目標で、達成済みではありません。比較ではタグと対応依存関係を固定します。
Newton 1.0は2026年3月にGAへ到達しました。独立リポジトリの現在のリリースは1.6.1です。別の互換性確認なしで、Lab EA のプロジェクト管理 override 1.5.2 を置き換えません。
| 系統 | 2026 年 10 月 13 日の確認状態 | 計画への含意 |
|---|---|---|
| Isaac Lab | v3.0.0-EA | Early Access。GA は目標で未完了 |
| Isaac Sim / Python | 6.1 / 3.12 向け構成 | EA タグのランタイム要求に合わせる |
| Lab EA の Newton | プロジェクト管理 override 1.5.2 | 宣言した Lab 構成を固定 |
| 独立 Newton | 公式リリース 1.6.1 | 単独最新版は Lab 互換性の証拠ではない |
| EA の MuJoCo / MuJoCo-Warp | プロジェクト uv override: ~=3.11.0 | 依存関係の管理方法を明示 |
タスクごとに対応バックエンドと既定値を選ぶ
パッケージ名 isaaclab_physxとランチャーの指定 physics=isaacsim_physxは別です。現行のバックエンド文書では、既定値と物理・描画・可視化の対応組合せはタスクごとに異なります。タスクの --helpを確認し、全環境で既定値や対応範囲が同じとは考えません。
既存のIsaac SimシーンではPhysXを最初の基準にできます。Newtonを評価する場合は、現行版が明示的に対応するプリセットを使い、非対応の組合せを記録します。どちらのバックエンドでも、接触、材質、アクチュエータ、時間刻みが実機と自動的に一致するわけではありません。
NewtonはMuJoCo-Warpとkit-less実行を提供する
`isaaclab_newton`バックエンドはNewtonとMuJoCo-Warpを使います。kit-less実行と複数ソルバー経路は、高スループットGPU学習やMuJoCoモデルの意味論を重視するチームに適する可能性があります。
Early Access 系列では、バックエンドごとに対応するタスクプリセット、センサー、レンダラー、可視化の組合せがまだ完全には一致しません。対象環境にNewtonプリセットがあり、必要なセンサー、拘束、接触、リセットに対応しているかを確認してから処理性能を比較します。
同じ環境を二つのバックエンドで実行する
固定したリリースのランチャーとタスクヘルプを使います。3.0 移行ガイドではクォータニオン順が WXYZ から XYZW へ変わり、ProxyArrayデータに明示的な .torchまたは .warpアクセスを使います。インターフェースを確認し、版、タスク、プリセット、シード、刻み幅、デバイスとランタイムを記録します。この更新でインストールや移行コマンドを実行していません。
まず少数環境でヘッドレスのスモークテストを行い、安定性とメモリを見ながら並列数を増やします。観測、行動、報酬、リセット、評価定義が同じでなければ公平な比較になりません。
| 記録項目 | 理由 | 合格条件 |
|---|---|---|
| リリース・コミット | コマンドと既定値が変わる | 第三者が同じコードを取得できる |
| タスク・バックエンド構成 | 全タスクが両方に対応しない | 明示された対応プリセットを使う |
| 物理設定 | 接触と積分が学習を変える | 差を隠さず記録する |
| シード・評価集合 | 学習分散が大きい | 反復結果と不確実性を示す |
| 速度・タスク成績 | 高速でも方策が悪い場合がある | スループットと品質を併記する |
フレーム毎秒だけで選ばない
1秒当たりの環境ステップ数、GPUメモリ、実際の学習時間、数値的不安定性、ホールドアウト評価の成功率を一緒に測ります。接触挙動や学習した歩行・操作がソルバー固有の近似を悪用していないかも確認します。
ドメインランダム化は不確かな変数を振る方法ですが、誤ったインターフェースや欠けた遅延は直せません。その境界はSim-to-Real失敗ガイドで解説しています。
実機移行は独立した検証段階
実機の前に単位、関節順序、制限、制御周期、通信遅延、観測時刻、行動スケール、非常停止、低エネルギー試験手順を確認します。評価に使った方策と正規化統計も同じ版で保存してください。
二つのバックエンドで結果が一致すれば信頼は増しますが、実機の安全や性能を保証するものではありません。保守的な制限と監督を置き、段階的に移行します。
よくある質問
Isaac Lab 3は安定した正式版ですか?
2026 年 10 月 13 日確認の Isaac Lab 3.0.0-EA は Early Access で、Isaac Sim 6.1 と Python 3.12 向けです。GA は 10 月末が目標で、完了報告ではありません。
Newton 1.0が現在の最新版ですか?
いいえ。確認日の独立 Newton は 1.6.1、Isaac Lab EA のプロジェクト管理構成は 1.5.2 です。Newton 1.0 は過去の GA 到達点として区別します。
すべてのIsaac Lab案件をMuJoCo-Warpへ移すべきですか?
いいえ。選択した物理・描画・観測構成にタスクが対応するときだけ Newton/MuJoCo-Warp を検討します。バックエンドの選択だけで同等の挙動や実機性能を示すことはできません。
確認した公式情報
- NVIDIA Newton 1.0 GA技術解説
- NVIDIA Isaac Lab公式リリース
- Newton公式リリース
- Isaac Lab 3.0 タスク別バックエンドとプリセット
- NVIDIA Isaac Lab公式ページ
版、バックエンド、移行資料は 2026 年 10 月 13 日確認です。8 月 7 日の過去の構成は Lab beta2.patch1 / Sim 6.0.1 / 独立 Newton 1.4.0 でした。一般的な比較説明の範囲は維持します。