WRC 2026の事前案内は、量産型ヒューマノイド、四足歩行ロボット、ロボットハンドを選定チームへ無償提供し、実環境で試す構想を示していた。実効性を見るには失敗データと契約条件が必要で、配備先や成果を案内だけから推定することはできない。
公式情報が示すのは機材提供と実環境試験
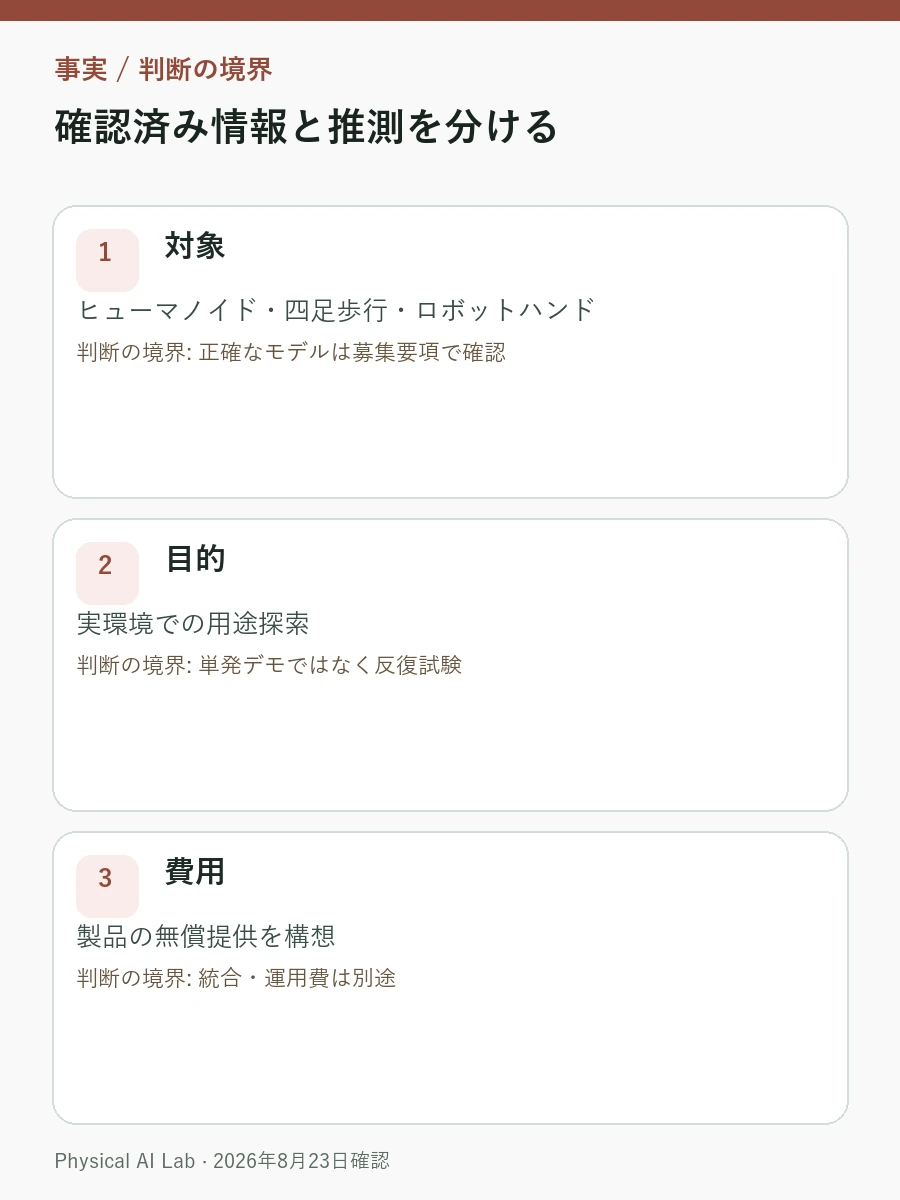
北京市の公式資料は、対象となる製品群と、実環境で試験する目的を公表した。ただし、選定チーム、提供台数、国別の輸送条件、知的財産権、データ所有権は、個別の募集要項と契約で確認する必要がある。
公式案内で確認できるのは対象製品群と実環境で試す構想だ。選定条件、提供台数、輸送、知的財産、データ権利は募集要項と個別契約が出るまで未確認として残す。
| 項目 | 確認できた内容 | 契約時の注意 |
|---|---|---|
| 対象 | ヒューマノイド・四足歩行・ロボットハンド | 正確なモデルは募集要項で確認 |
| 目的 | 実環境での用途探索 | 単発デモではなく反復試験 |
| 費用 | 製品の無償提供を構想 | 統合・運用費は別途 |
実証はデモではなく仮説検証
実証は性能を見せる場ではなく、仮説を検証する場だ。開始前に作業成功率、人の介入回数、平均復旧時間、充電を含む稼働率、損傷コストを決め、終了時も同じ指標で判定したい。
実証の価値は、成功映像ではなく仮説を再現可能なログへ変えられるかで決まる。センサー、制御、安全停止、復旧の記録が同じ時刻軸で残らなければ、失敗の原因を次の改善へ戻せない。
契約でデータ権利・安全責任・終了条件を固定
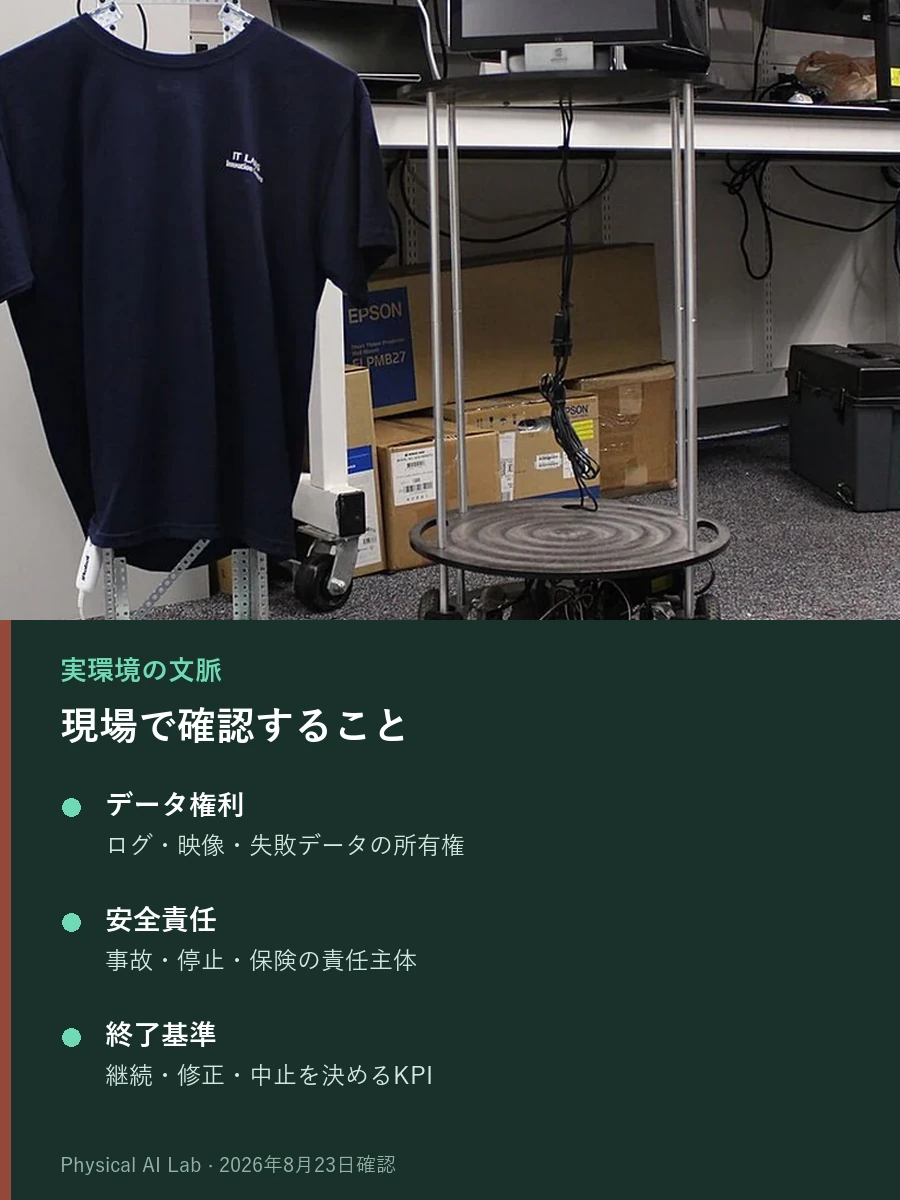
開始前にデータの所有・利用範囲、事故と停止の責任、継続・修正・中止の基準を契約へ入れる。実証中の介入と復旧も同じ指標で記録して、終了時の判断を曖昧にしない。
| 確認項目 | 契約で決めること |
|---|---|
| データ権利 | ログ・映像・失敗データの所有権 |
| 安全責任 | 事故・停止・保険の責任主体 |
| 終了基準 | 継続・修正・中止を決めるKPI |

無償機材にも導入費はかかる
機材が無償でも、プロジェクト全体が無料になるわけではない。統合エンジニア、安全設備、現場保険、ネットワーク、ラベリング、保守の費用が機材費を上回る場合もある。
公的な募集案内は制度の枠組みを示すが、個別チームの費用や成果までは証明しない。契約条件と現場ログが開示された後に、無償提供の実効性を再評価できる。
実証を企業・検証環境・運用基盤から設計する
実証計画を広い視点で組むには、フィジカルAI企業エコシステム、ロボットシミュレータ比較、ロボット向けエッジAIを組み合わせて読むとよい。2026年8月の募集構想を、供給企業、試験環境、現場計算の条件へ具体化できる。
無償提供より失敗データを見る
WRC 2026のこのプログラムの価値は、ロボットを無料で受け取れる点だけにない。量産型ヒューマノイド、四足歩行ロボット、ロボットハンドをメーカー外の現場へ持ち込み、同じ指標で失敗と復旧を記録できるかが成否を分ける。
よくある質問
ロボット本体が無償なら、実証プロジェクトも無料になるか
ならない。無償提供の構想は募集の枠組みを知る一次資料だが、統合エンジニア、安全設備、保険、通信、ラベリング、保守には別の費用が発生し得る。
実証で集めた失敗ログは誰の資産になるのか
募集要項だけで決めつけず、契約で所有権、利用権、匿名化、第三者提供、学習への再利用を定めたい。映像や現場データに顧客情報が含まれる場合はアクセス権も必要だ。
無償実証を有償導入へ進める判断基準は何か
2026年8月23日時点で未公表の選定条件を推測せず、作業成功、介入、復旧、稼働、損傷コストを開始時と終了時に同じ方法で測る。継続・修正・中止の条件も先に合意したい。
確認した公式資料
最終確認:2026年8月23日