 Physical AI Lab 編集部
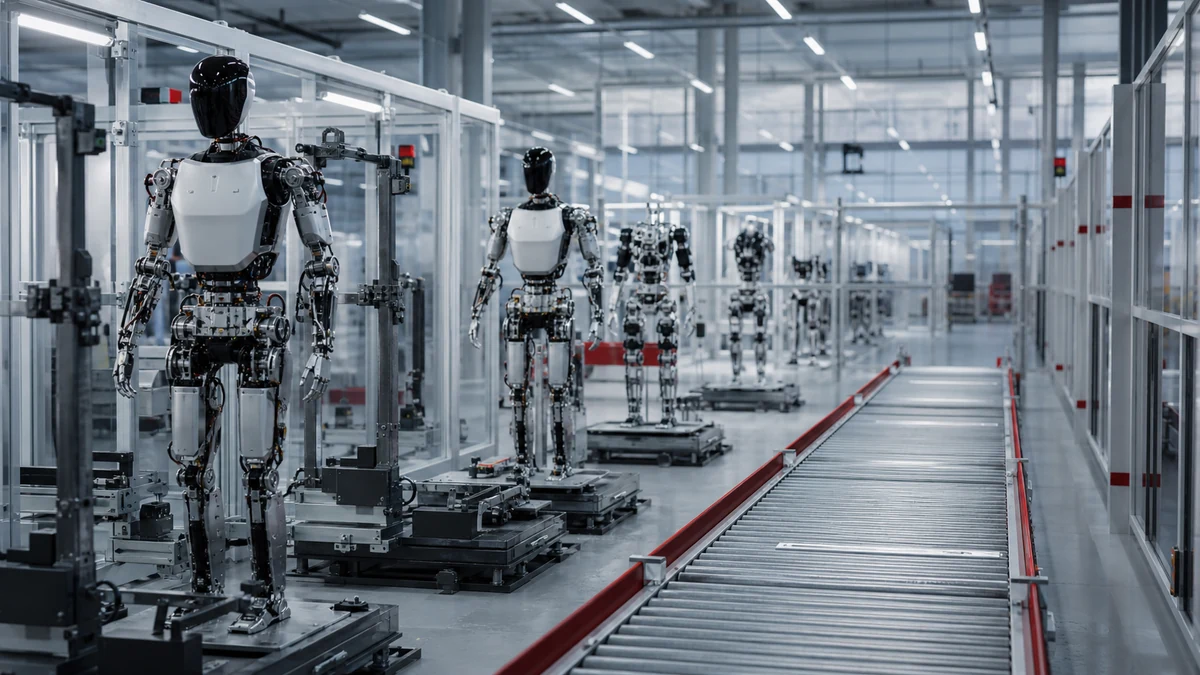
Skild AIはなぜZebraのロボット事業を買収したのか:Fetch系AMRと倉庫AI
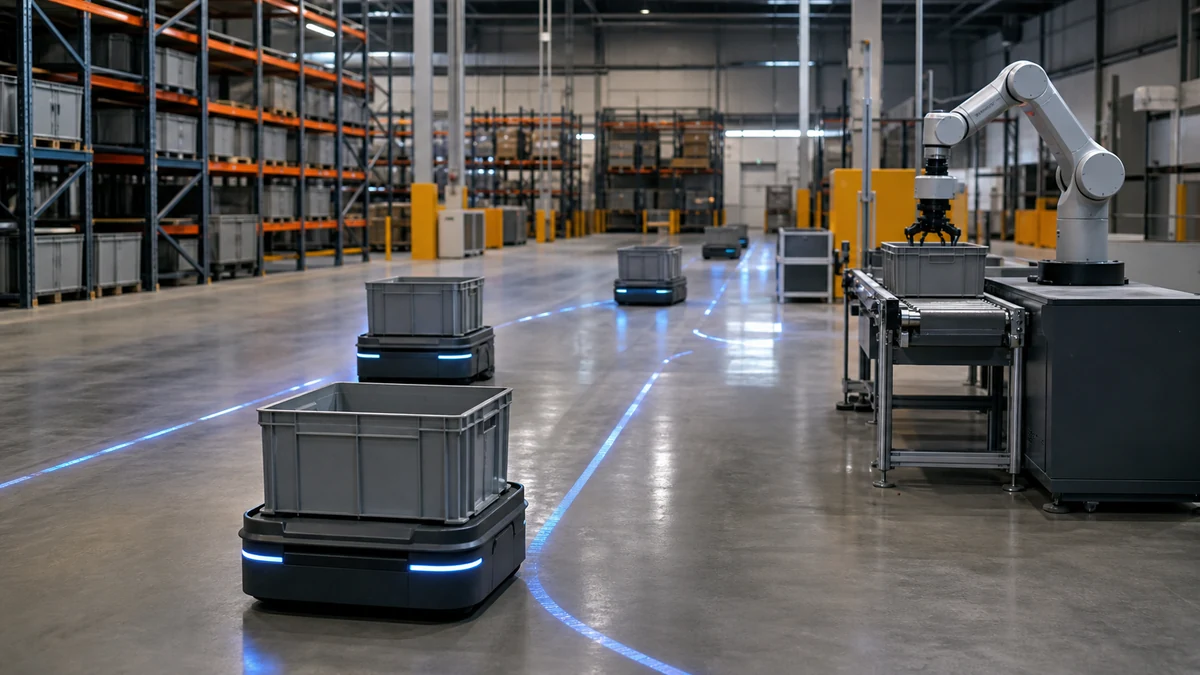
Skild AIはZebra Technologiesのロボティクス自動化事業、旧Fetch Roboticsを買収しました。取引完了とSkild Brainの将来統合は別の事実であり、統合システム全体の倉庫効果はまだ公開されていません。
Unitree UnifoLM-WMAとVLAの違い:G1・Z1の学習と実機展開
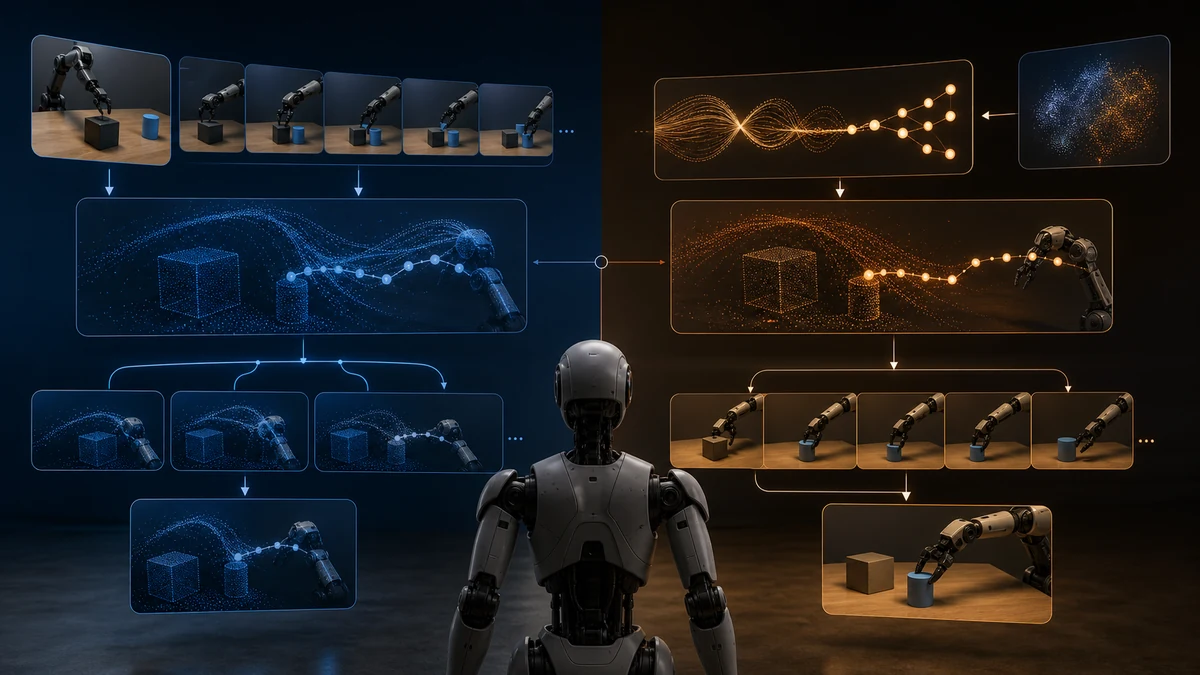
UnifoLM-WMA-0は未来映像を予測するワールドモデルと行動ヘッドを結び、シミュレーションと意思決定に使います。UnifoLM-VLA-0は視覚・言語から操作行動を予測するVLA研究フレームワークです。
Physical Intelligence π0.7とは:指示で動き方を調整できるVLA
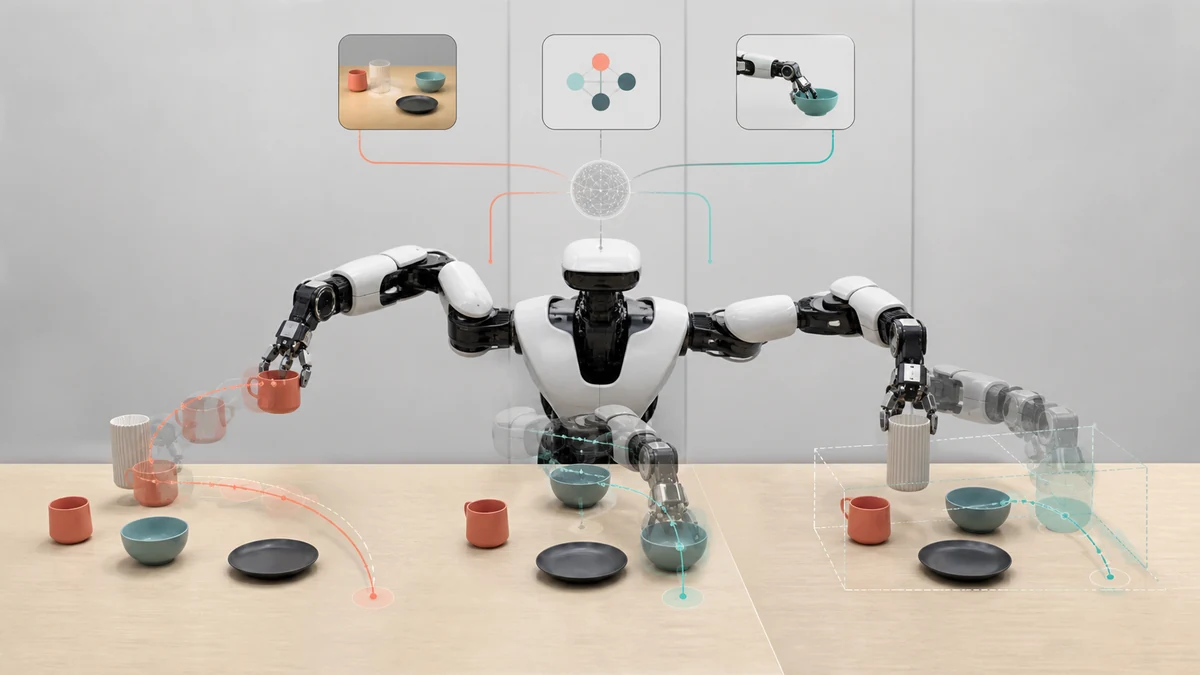
π0.7は、何をするかだけでなく、どのように行うかも条件として与えられるため、steerableなVLAと呼ばれます。研究上の一般化は、公開APIや無制限の自律性を意味しません。
1X World ModelはNEOをどう動かす?映像予測からロボット行動まで
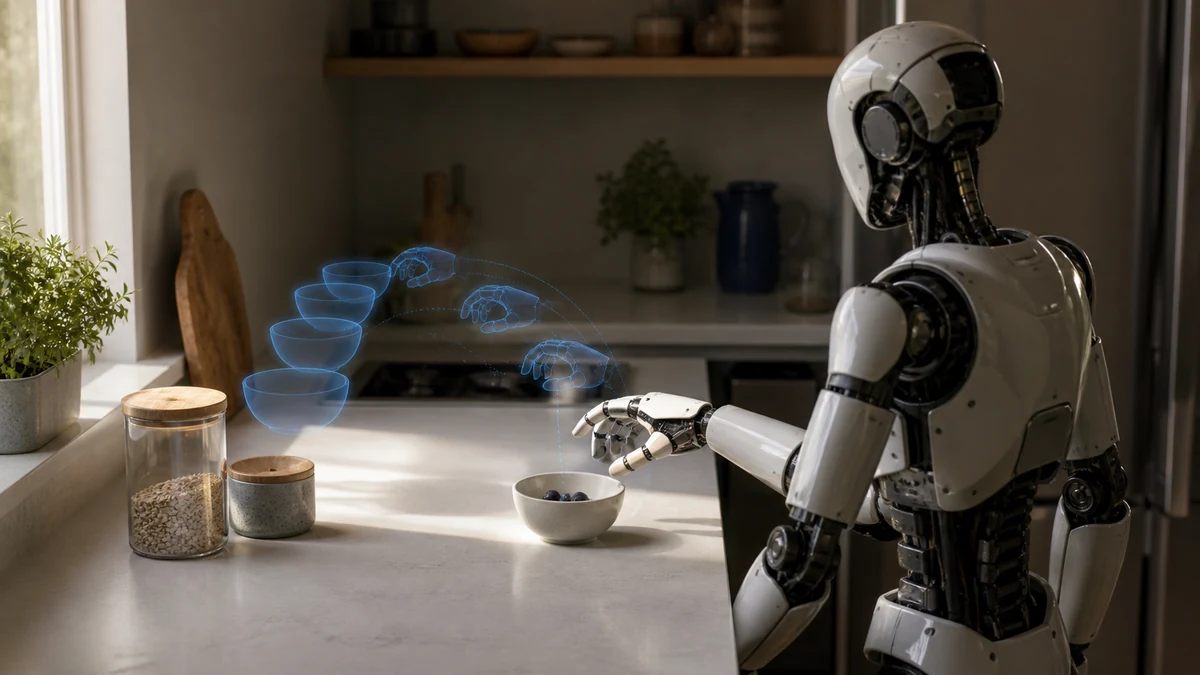
1XWMはNEOの現在画像とテキスト指示から短い未来映像を生成し、逆動力学モデルがフレーム間の変化に必要な行動軌道を推定します。見た目のよい映像と実機成功は同じではありません。
NVIDIA GR00T N2とN1.7の違い:DreamZeroと2026年の公開予定
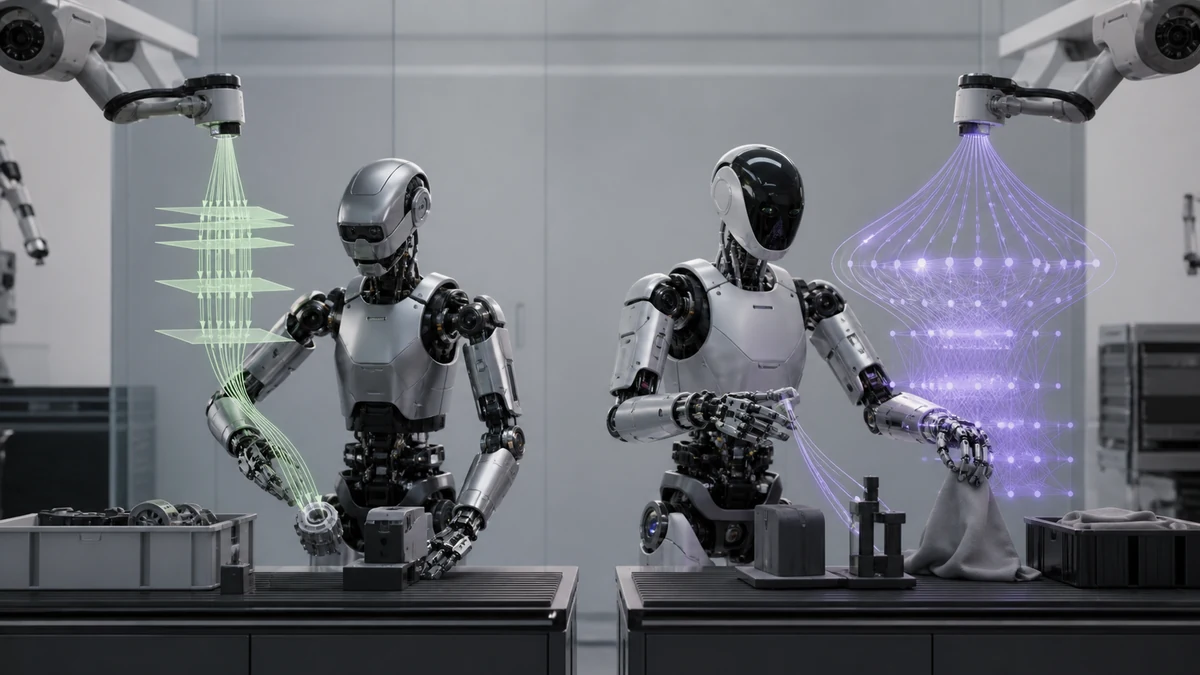
GR00T N1.7はモデルと開発手順が公開されている現行版です。N2はDreamZero研究に基づく次世代モデルのプレビューであり、2026年末までの提供目標は示されていますが、確定日やチェックポイントは未公開です。
NVIDIA Cosmos 3 Super・Nano・Edge比較:用途と公開状況で選ぶ
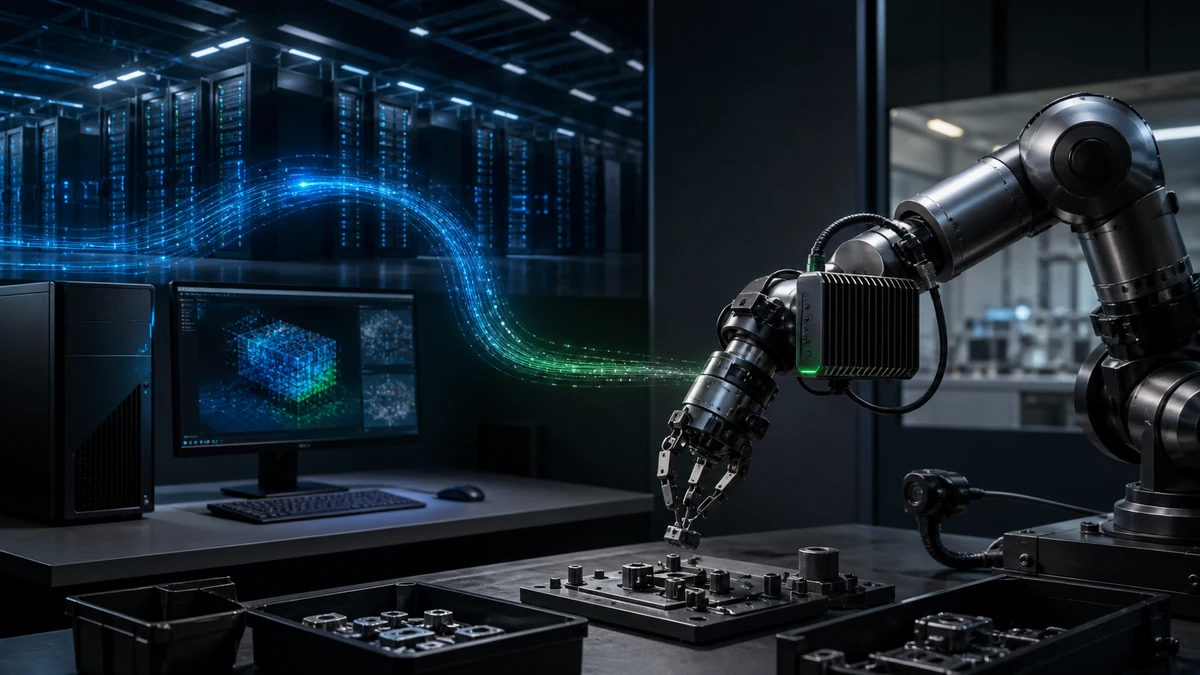
Superはデータセンターの最大品質、Nanoはワークステーションの効率、EdgeはJetsonを含むオンデバイス推論向けです。出力、遅延、配置、現在の入手経路で選びます。
Boston DynamicsのAtlas・Spot・Stretch比較:それぞれ何をするロボット?
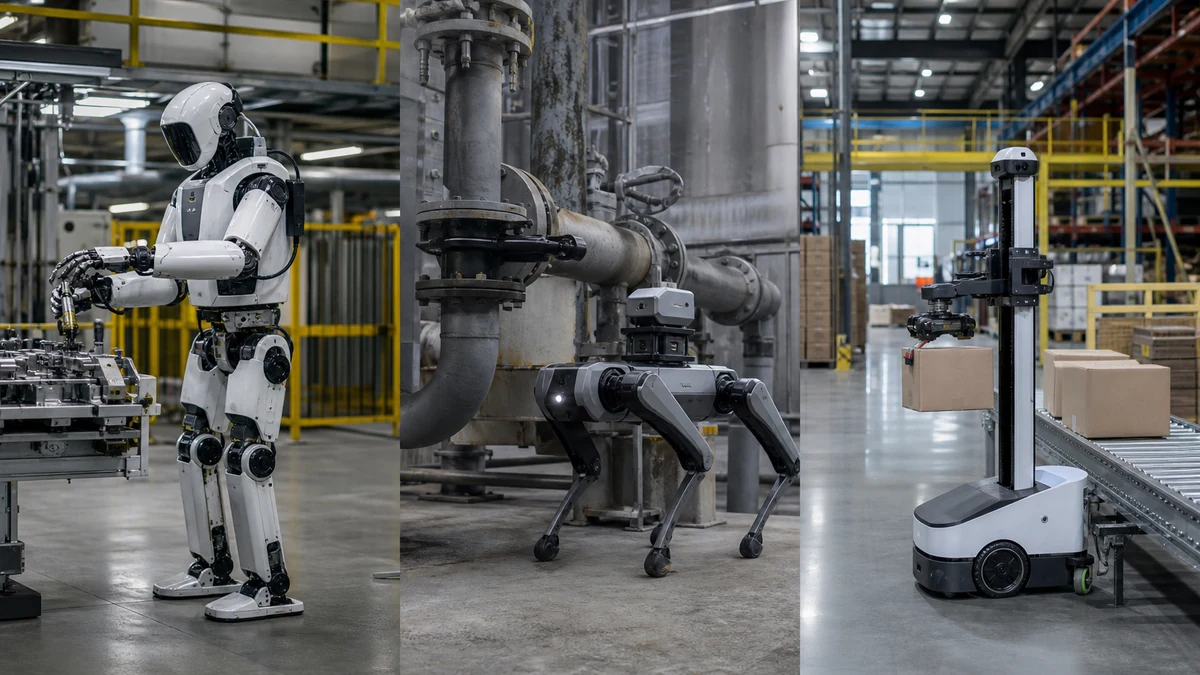
Atlasは人間サイズの産業作業、Spotはセンサーを運ぶ巡回点検、Stretchは倉庫の荷降ろしとケースピッキングに特化します。三機種は交換可能な選択肢ではありません。
NVIDIAは人型ロボットを作るのか?GR00Tリファレンス設計を解説
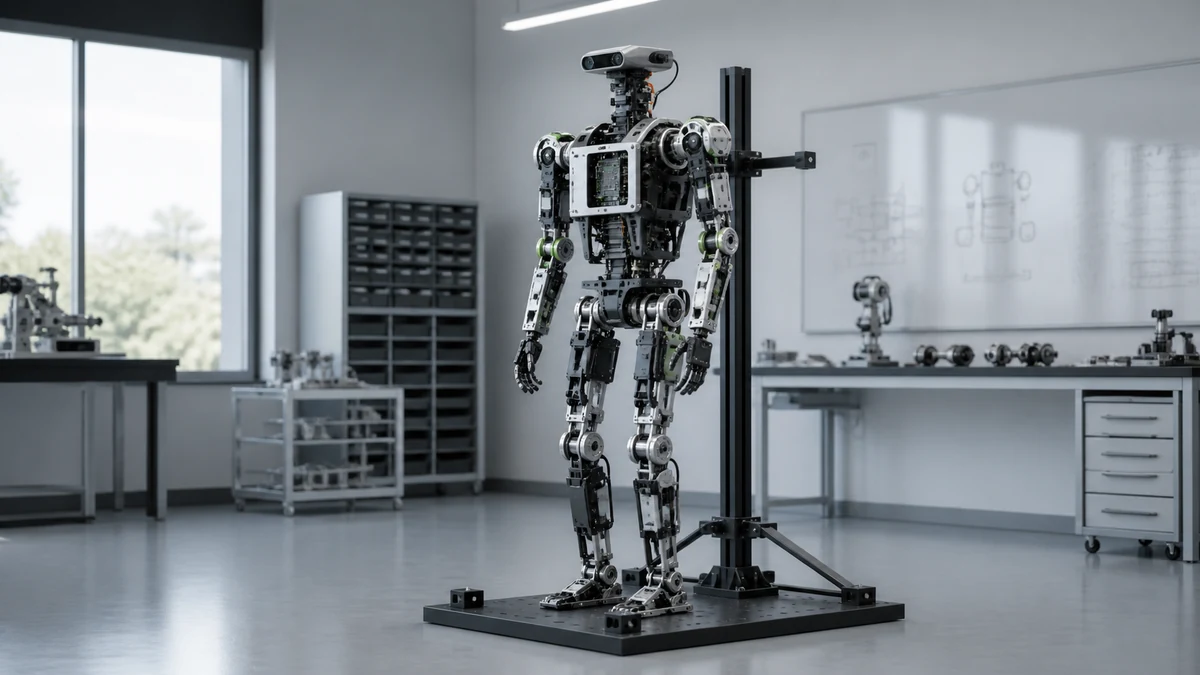
NVIDIAが家庭用ヒューマノイドの完成品メーカーになったわけではありません。GR00Tリファレンス人型ロボットは、パートナー製ハードウェアとNVIDIAの計算・開発基盤を統合した研究用設計です。
Reachy Mini LiteとWireless比較:現在価格・組立・コンピュートの違い
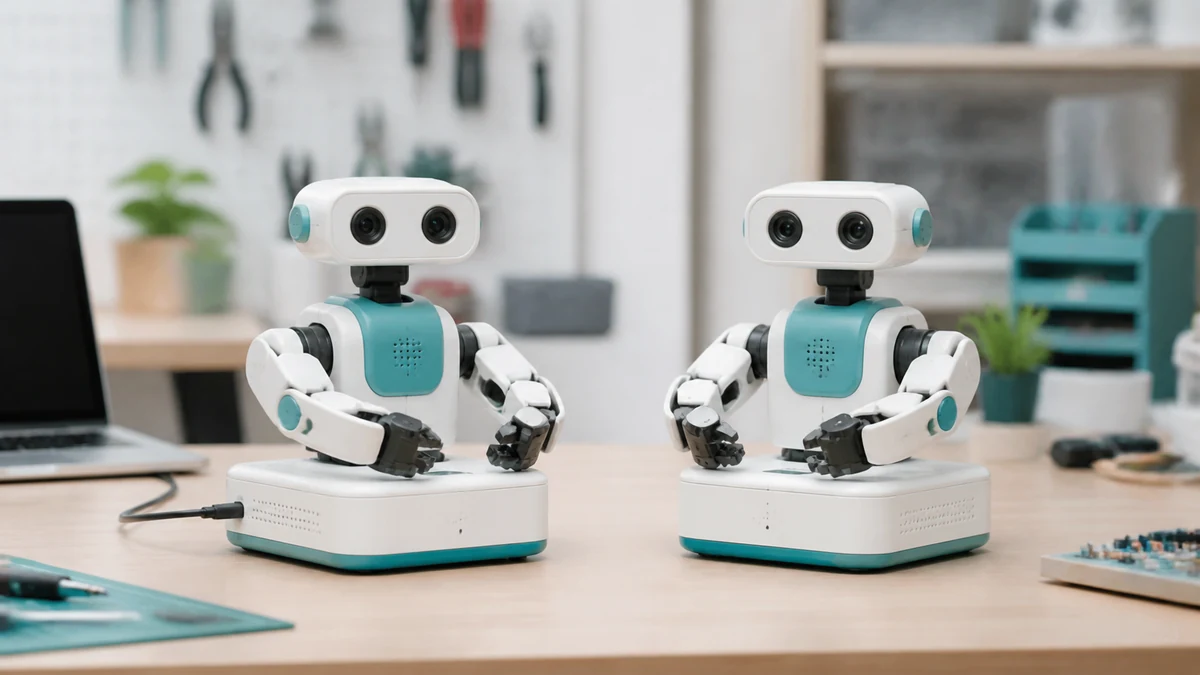
現在の公式購入画面はLiteを299ドル、Wirelessを499ドルと表示しています。選択の軸は、外部PCに接続し続けるか、オンボード演算と無線運用を必要とするかです。