コンテンツへスキップ

Physical AI Lab

  • ホーム
  • フィジカルAI
  • VLAモデル
  • Sim-to-Real
  • ロボット基盤モデル
  • ヒューマノイド
  • 한국어
  • English
  • 简体中文
  • 繁體中文

Physical AI Lab 編集部

WRC 2026総覧:300社・2,000点の展示で見るべきポイント
公開: 2026年8月29日 by Physical AI Lab 編集部
WRC 2026総覧:300社・2,000点の展示で見るべきポイントの論点を図解したフィジカルAI Labの解説カバー

WRC 2026の事前案内が示した4つの展示エリア、約300社、約2,000点の展示を手掛かりに、フィジカルAIの供給網を読み解く。

カテゴリー フィジカルAI企業

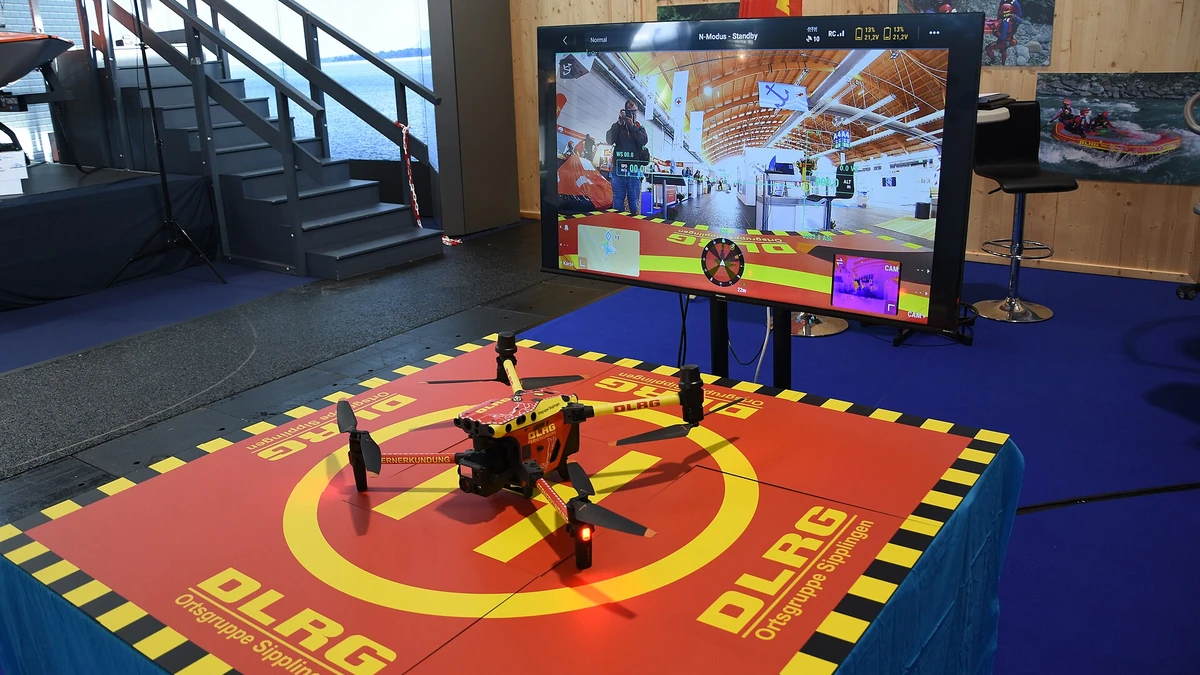
EASA SORA 2.5:欧州ドローン「Specific Category」の承認で変わった点

公開: 2026年8月25日 by Physical AI Lab 編集部

EASA SORA 2.5を、2026年6月の統合規則、GRC・ARC、緩和策、OSO、証拠、当局協議、SORA 2.0からの移行として整理します。
カテゴリー フィジカルAI企業

MIT DAAAMの長期記憶:3D地図と言語で物の場所を探す方法

公開: 2026年8月25日 by Physical AI Lab 編集部

MIT DAAAMの4Dシーングラフ、言語キャプション、ツール呼出し、10倍のオフライン処理、相対改善値、矛盾と忘却を実証計画へ変換します。
カテゴリー フィジカルAI企業

MIT Masked IRL:曖昧な指示からロボットが条件を選ぶ仕組み

公開: 2026年8月25日 by Physical AI Lab 編集部

MIT Masked IRLが二つのLLM、実演、状態マスク、逆強化学習をどう組み合わせ、無関係な条件を外すかと、誤マスクの限界を整理します。
カテゴリー フィジカルAI企業

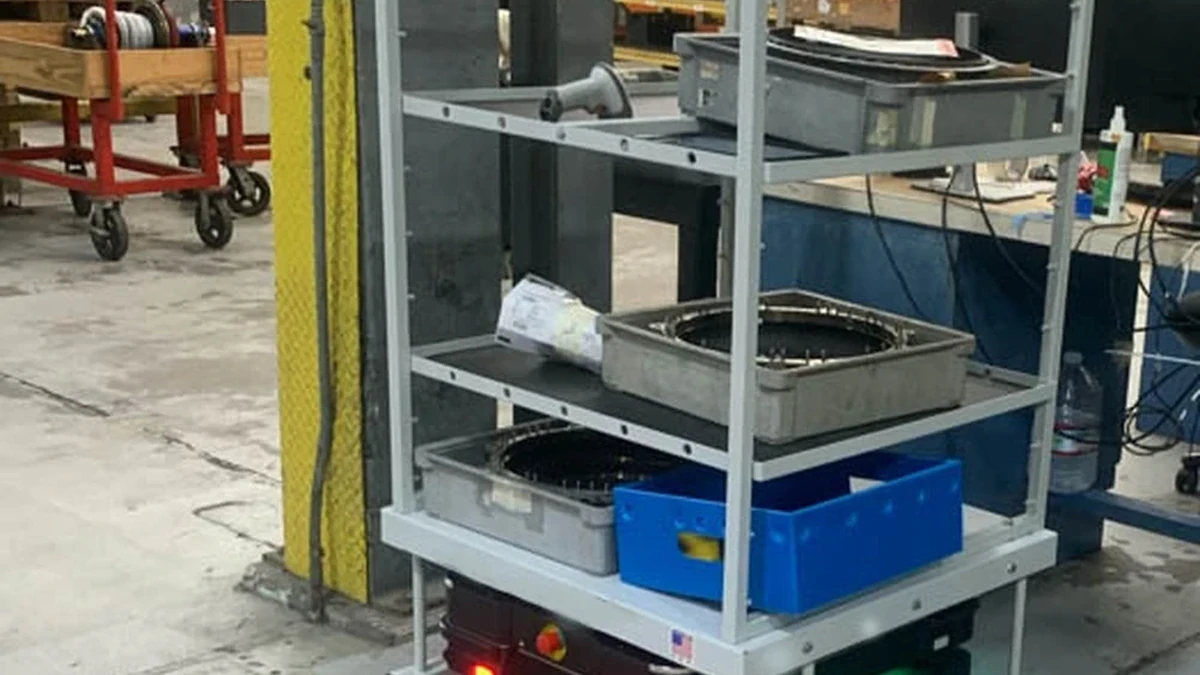
KUKA AMPとは:AIエージェント・ロボット・AMRをつなぐ運用層

公開: 2026年8月25日 by Physical AI Lab 編集部

KUKA AMPを、AIエージェントの目標、ロボット・AMRの行動、データ、Day 0〜Day N、Toledo初期導入、安全制御の境界から説明します。
カテゴリー フィジカルAI企業

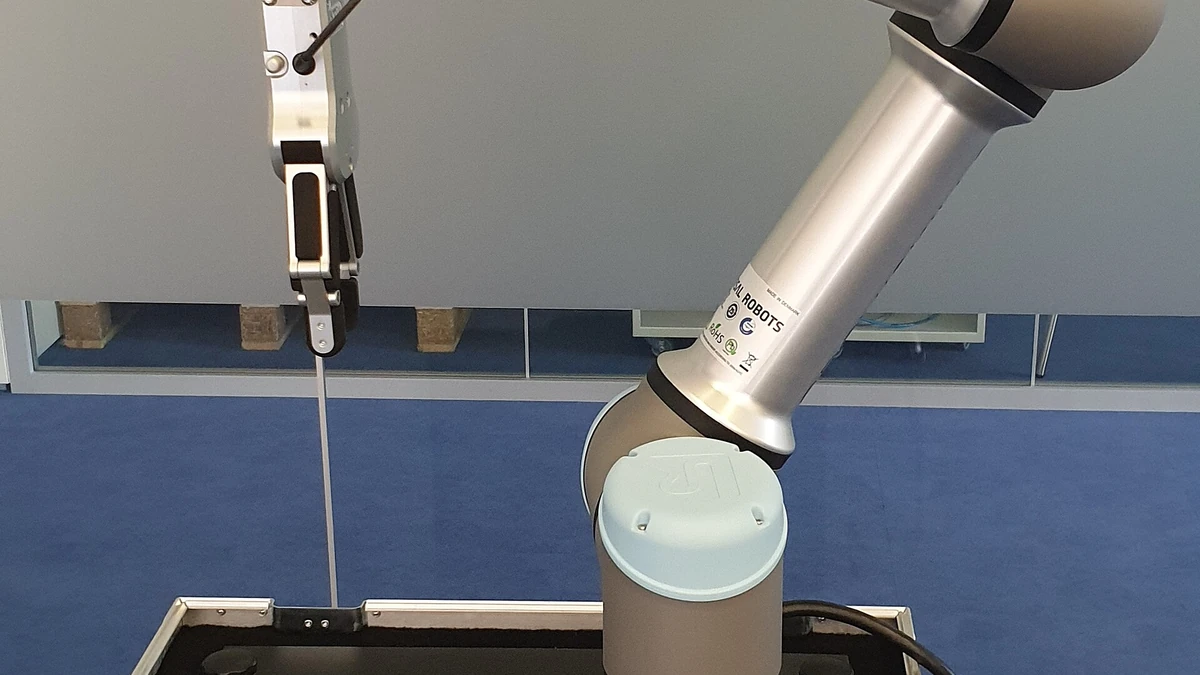
UR AI Trainerとは:産業用ロボットの模倣学習データ収集法

公開: 2026年8月25日 by Physical AI Lab 編集部

UR AI Trainerのリーダー・フォロワー構成を、動作・力・映像の同期、失敗データ、作業者差、データ権利、安全停止の観点から整理します。
カテゴリー フィジカルAI企業

DJI O4 Ground Station:無人点検の通信で確認すべき要件

公開: 2026年8月25日 · 更新: 2026年9月8日 by Physical AI Lab 編集部

DJI O4 Ground Stationの12アンテナ、Sub-2G・2.4/5.2/5.8GHz、最大40km・30kmを、干渉・遮蔽・バックホール・電源・復旧で評価します。
カテゴリー フィジカルAI企業

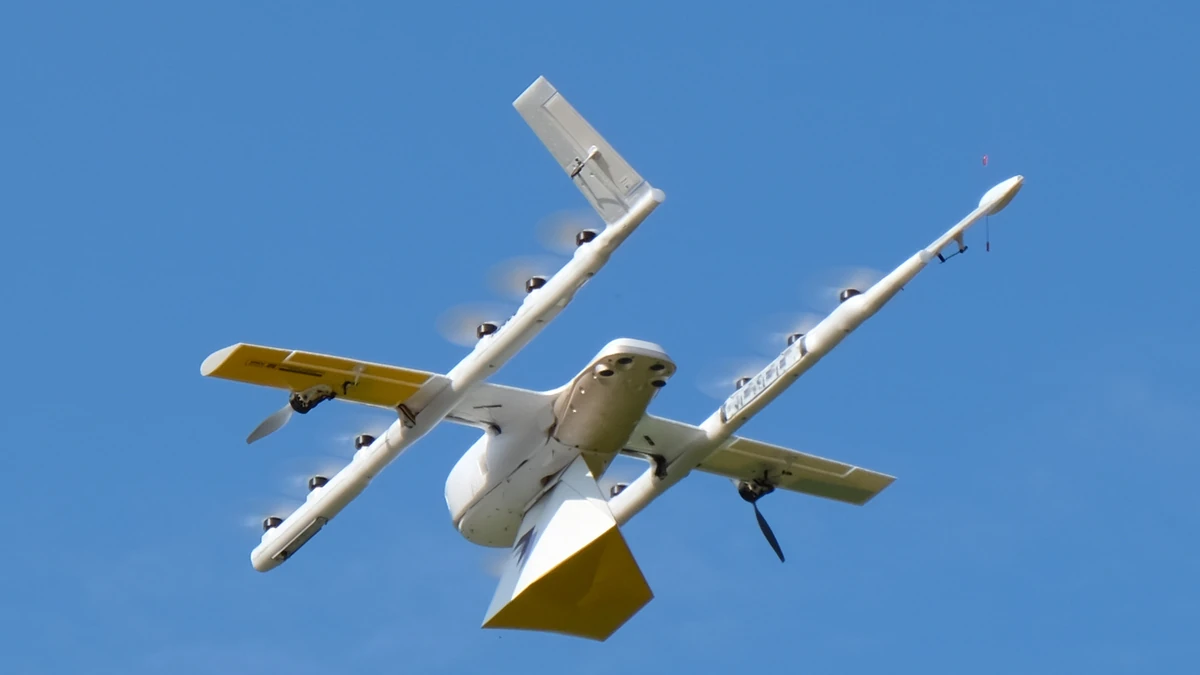
Wing・Walmartのドローン配送拡大:100万件の配送後も残る運用条件

公開: 2026年8月25日 by Physical AI Lab 編集部

Wing・Walmartの7都市圏、約20市場、100万件超、150店舗追加、2027年270拠点超という計画を、現在利用可能なサービスと分けて整理します。
カテゴリー フィジカルAI企業

Skydio Dock 1,000台・400万回の飛行:自律ドローン運用の実績と限界

公開: 2026年8月25日 by Physical AI Lab 編集部

Skydioの1,070 Dockと400万回超の飛行を、設置・稼働・遠隔監督・自律率・可用性・介入・事故という分母へ分けて読みます。
カテゴリー フィジカルAI企業

DJI Agras T55・T100比較:容量より先に確認すべき運用条件

公開: 2026年8月25日 by Physical AI Lab 編集部

Agras T55とT100を、タンク容量だけでなく補給、DB1050・DB1580、デュアルバッテリー、散布・散粒、地形センサー、地域規制で比較します。

カテゴリー フィジカルAI企業
過去の投稿
新しい投稿
← 前へ ページ1 … ページ4 ページ5 ページ6 … ページ31 次 →

フィジカルAIを学ぶ

  • フィジカルAI基礎
  • VLAモデル
  • Sim-to-Real
  • ロボット基盤モデル
  • ヒューマノイドロボット

日本語記事をすべて見る

このサイトについて

Physical AI Labは、フィジカルAI、ロボット学習、実世界での導入を一次資料と実装視点で解説します。

한국어 · English · 简体中文 · 繁體中文版

© 2026 Physical AI Lab · 日本語版 · 한국어 · English · 简体中文 · 繁體中文