DJI AP100パラシュートとFTS:Matrice 400のBVLOS安全対策を読み解く
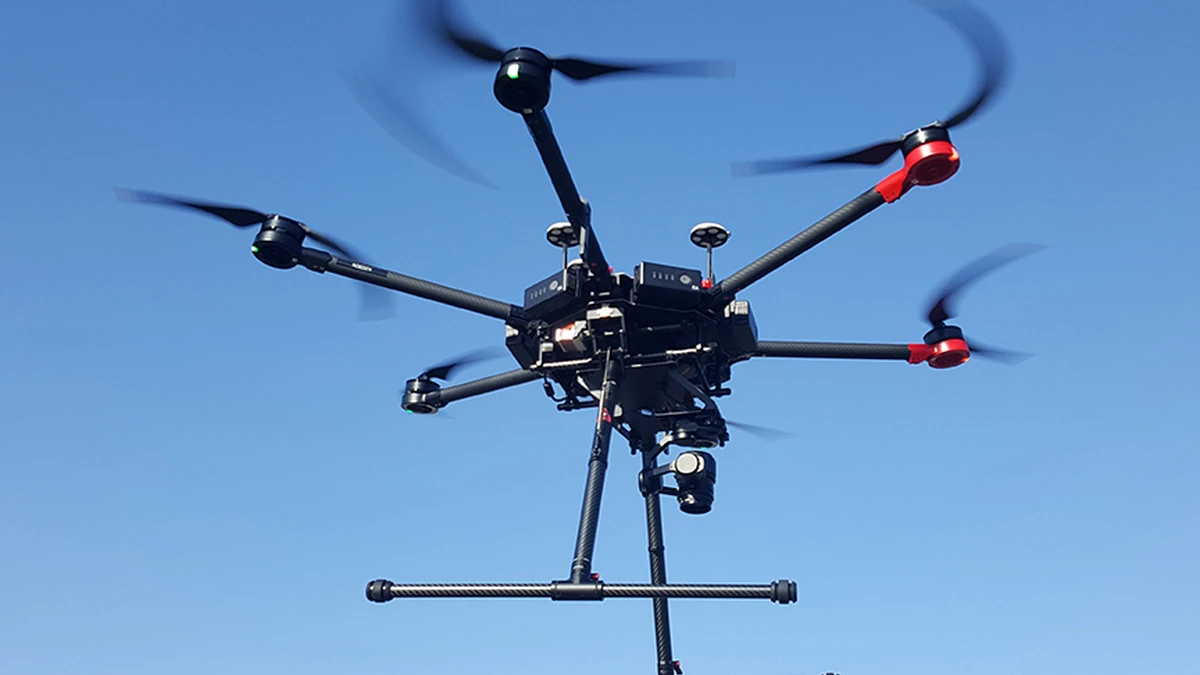
DJI AP100の異常検知、600ms以内のモーター遮断、パラシュート展開、5m/s未満の降下、C5・C6表示を一つのBVLOS安全経路として整理します。
 Physical AI Lab 編集部
DJI AP100の異常検知、600ms以内のモーター遮断、パラシュート展開、5m/s未満の降下、C5・C6表示を一つのBVLOS安全経路として整理します。
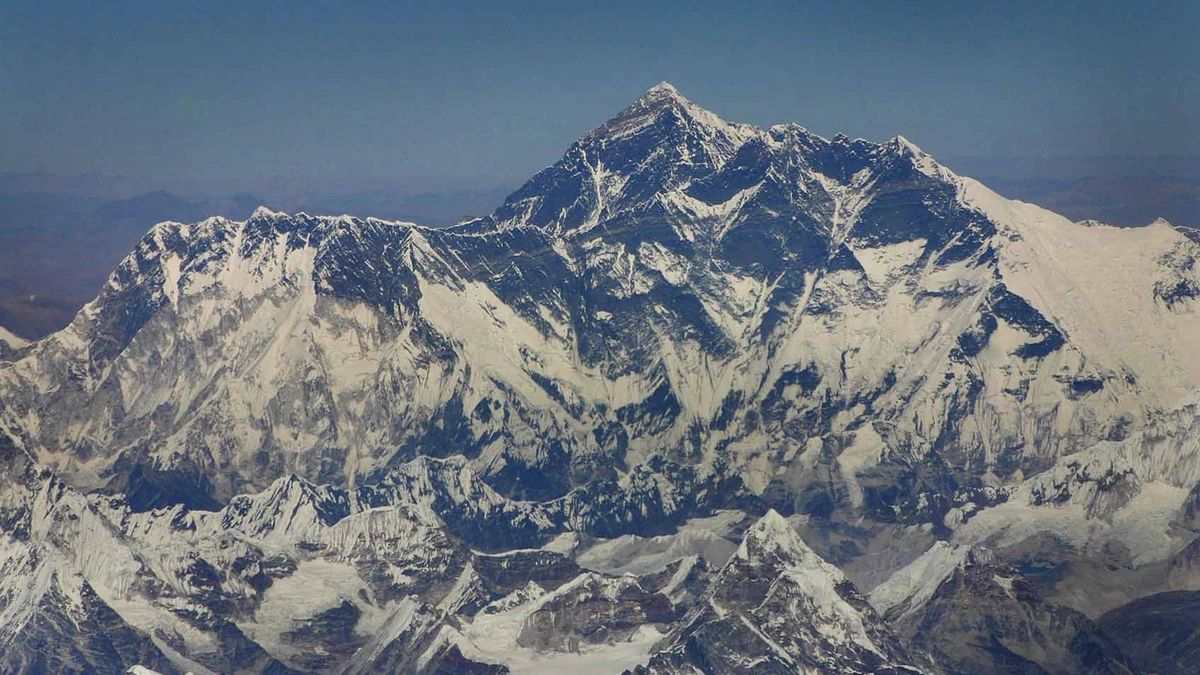
DJIのエベレスト実証をEV50、FlyCart 100、Matrice 4Eの任務別に分け、8,861mの記録と反復運航・販売・許可の未確認部分を整理します。
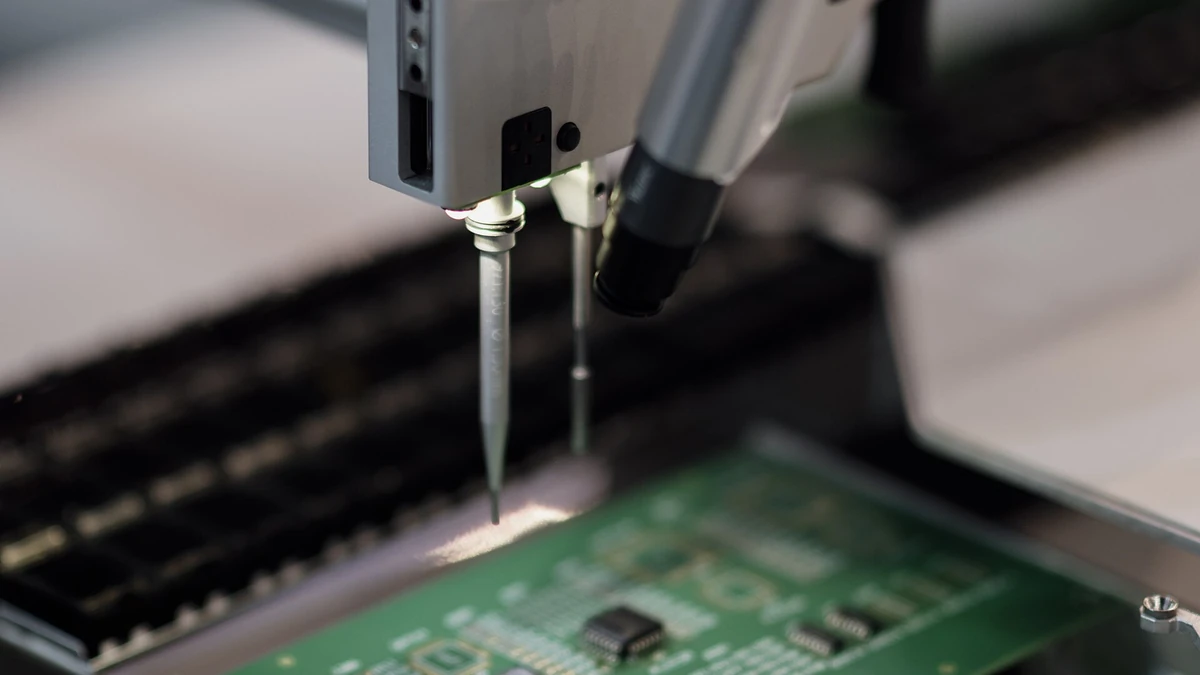
OMRON VT-XのAOI・AXIデータ、OmniverseのPCB反りシミュレーション、VSS事例検索を、設計・原因分析・教育の選択基準に分けます。
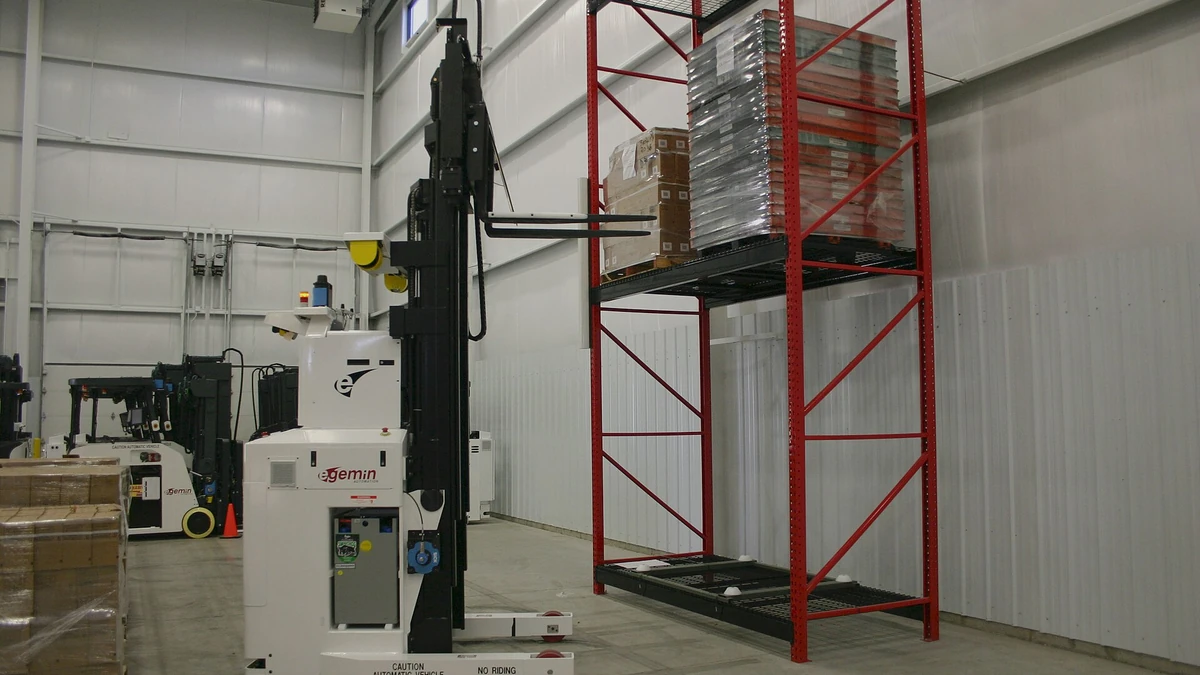
ABB Flexley Stack F712の2,000kg、8.5m、±10mm・±1°、Visual SLAMを、ラック・床・照明・荷重中心・混在交通の条件付きで評価します。
ABBとRocheが狙う病理スライド・コアラボ内物流を、検体ID、ロボット引き渡し、滞留、汚染防止、LIS監査の流れとして整理します。
OpenVINO Physical AIプレビューを、既存Runtime、Studio、共通API、VLAの行動ループ、安全制御に分け、GA前に検証すべき導入条件を整理します。
RAMMPのSAM・DINO系視覚、車いす型移動基盤、ロボットアームを、誤認識から安全停止・再試行へ至る故障経路として検証します。
Versius PlusとCosmos-H-Dreamsの研究デモを、将来シーン生成、既存の510(k)範囲、臨床検証、モデル変更管理に分けて読み解きます。
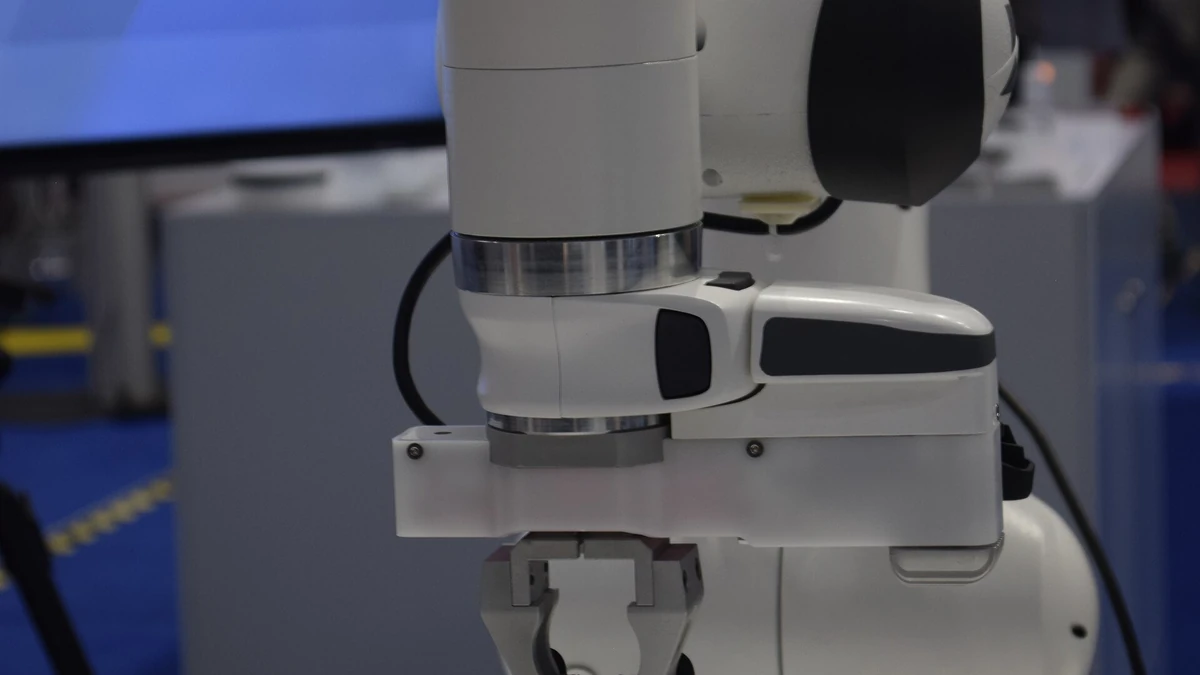
Gemini Robotics-ER 1.6の高水準推論とMOTOMAN NEXTの視覚・経路・力制御を分け、古い目標や落下物から安全に復旧できる境界を整理します。
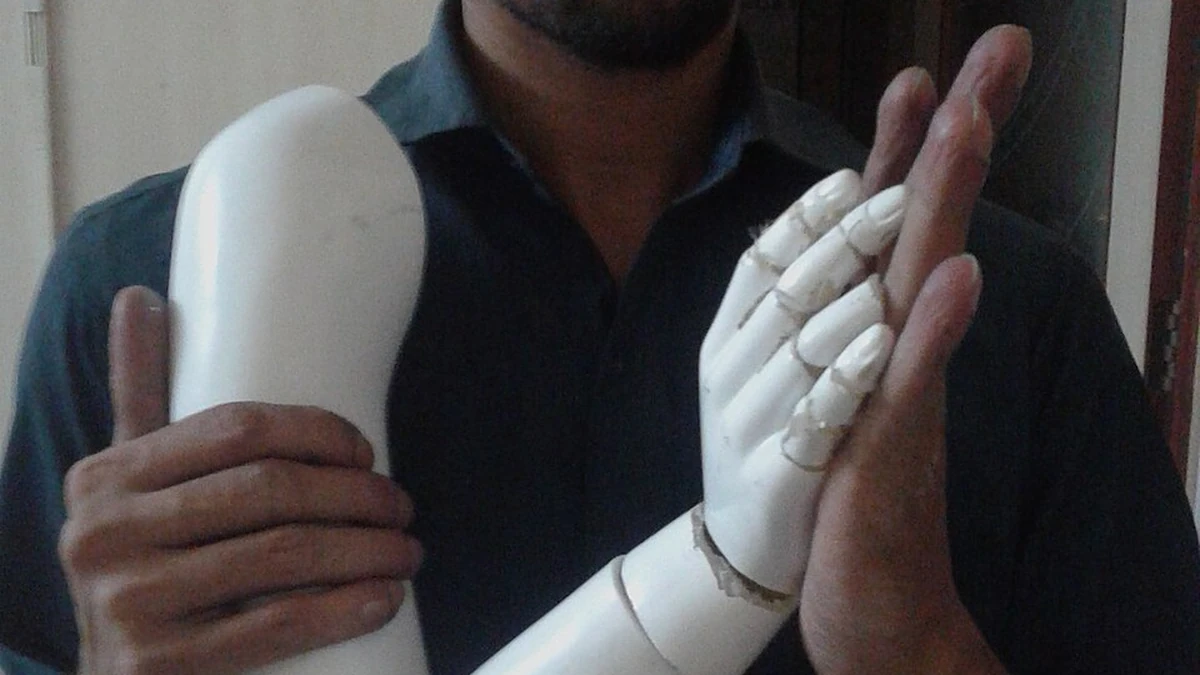
1X NEOハンドの25自由度、腱駆動、5:1〜15:1 QDD、IP68を、交代勤務で測る把持・再校正・復旧・安全の合格条件へ置き換えます。