Fujitsu Kozuchi Physical OSは、一台のロボットに組み込む汎用OSではない。Fujitsuがロボット、センサー、業務システム、物理空間を結び、複数機器を一つの運用指示の下で協調させるために開発中のフィジカルAI基盤だ。人の実演と過去経験から作業への適応力を得る「ブレインインテリジェンス」と、実環境を表す「空間インテリジェンス」を組み合わせる構想で、2026年8月時点では完成品を一般提供する段階ではなく、研究、協業、段階的な統合が進んでいる。
Physical OSはWindowsやROSを置き換える製品ではない
「Physical OS」という名称は、工場全体のロボットと空間情報を調整する共通基盤を指す。モータードライバー、リアルタイム制御器、ROS 2ノードのように、個別ロボット内部で関節を動かすソフトウェアとは役割が違う。Fujitsuはクラウドからエッジまでを一つのインフラでつなぎ、リアルタイム性、信頼性、安全、データ主権、ガバナンスを扱うと説明する。
Kozuchi Physical OSを導入しても、各社のロボット制御器が消えるわけではない。現場にはFANUC、Yaskawa、Kawasakiなどの安全制御と動作命令、PLC、設備インターロックが残る。その上で業務計画、空間状態、複数ロボットの役割配分、データポリシーを結ぶ上位協調層と捉えるのが正確だ。
| 層 | 役割 | Physical OSとの関係 |
|---|---|---|
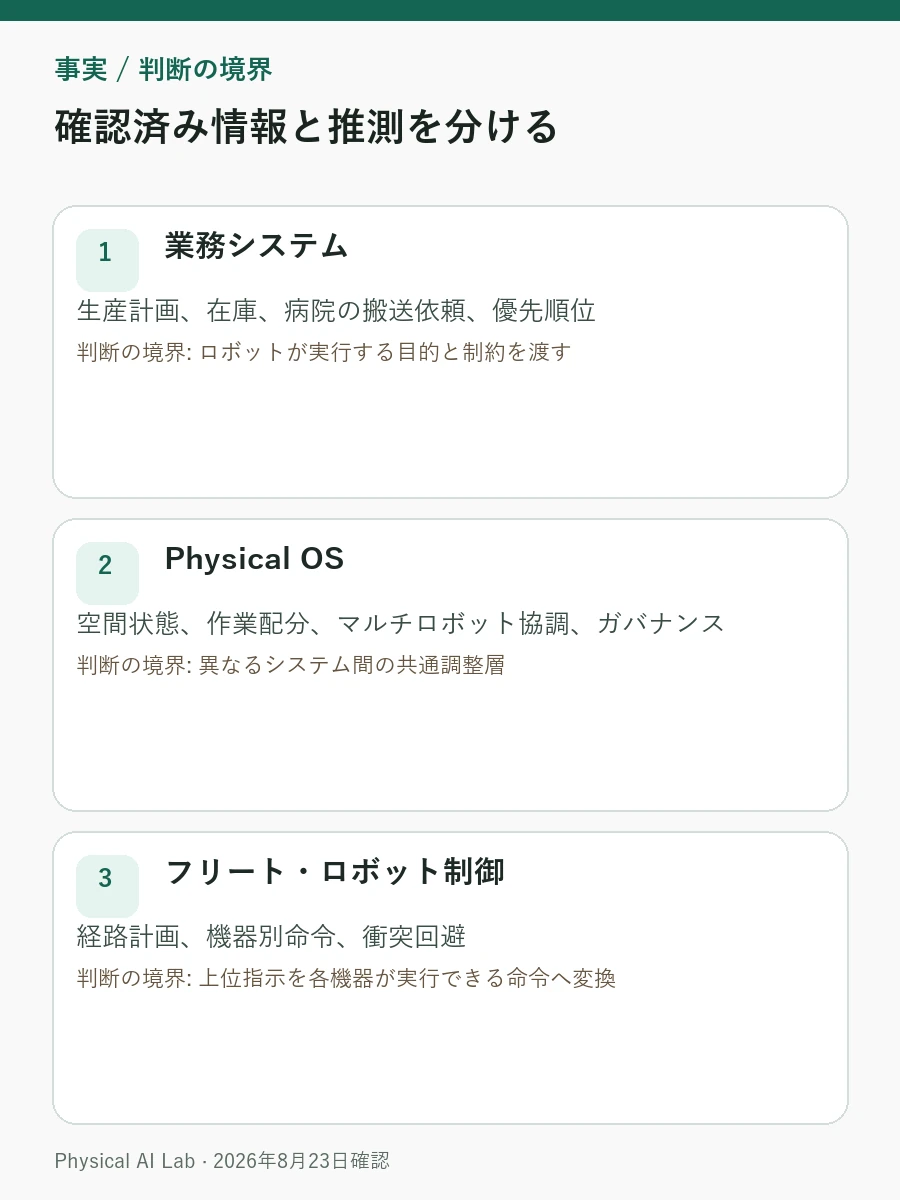
| 業務システム | 生産計画、在庫、病院の搬送依頼、優先順位 | ロボットが実行する目的と制約を渡す |
| Physical OS | 空間状態、作業配分、マルチロボット協調、ガバナンス | 異なるシステム間の共通調整層 |
| フリート・ロボット制御 | 経路計画、機器別命令、衝突回避 | 上位指示を各機器が実行できる命令へ変換 |
| 安全制御 | 非常停止、速度・区域制限、設備インターロック | AI判断と分離した決定論的保護が必要 |
| 物理機器 | ロボットアーム、AMR、センサー、扉・エレベーター | 状態を送り、承認済み動作を実行 |
ブレインインテリジェンスは作業意図を経験へ結ぶ
FujitsuのKozuchi Physical OS公式発表は、ブレインインテリジェンスを、過去経験と人の模倣からロボットのタスク適応力を高める軸と説明する。固定座標と順序だけを実行する自動化から進み、物体位置や工程状態が変わった際に代替策を選ぶ能力を狙う。
自然言語の業務指示を受けても、実動作は承認済み能力の範囲に限定すべきだ。「この薬を病棟へ運ぶ」という依頼なら、搬送可能なロボット、許可された経路、温度条件、引渡し相手を確認する。言語モデルの計画を関節命令へ直接送れば、業務規則と安全制御を飛び越え得る。計画の出所、承認者、モデル版、例外処理を監査ログへ残したい。
空間インテリジェンスは現時点で実行可能な行動を表す
壁と通路の固定地図だけでは空間を表し切れない。人の位置、移動中のカート、扉の開閉、エレベーター状態、作業台の占有、危険区域、ロボットの保持物は刻々と変わる。空間インテリジェンスは現実状態を共有し、異なるロボットとAIエージェントが同じ場面を解釈するための軸だ。
静的なデジタルツインとも違う。設備の3Dモデルが精密でも、センサー更新が遅ければ既に塞がれた通路を計画へ使ってしまう。物体座標だけでなく、観測時刻、信頼度、所有者、有効期限も必要だ。カメラとLiDARの位置推定ずれはVIOとSLAMの違いのような局所認識から始まるが、Physical OSでは複数ロボットの共有判断へ広がり得る。

マルチロボット協調では地図より権限・責任が難しい
異なる会社のAMR、ロボットアーム、ヒューマノイドを同じ空間で動かす場合、メッセージ形式を合わせるだけでは協調にならない。優先権、扉・エレベーターの予約、一機停止時の作業引継ぎを決める必要がある。Fujitsuは2026年7月、FANUC、Yaskawa Electric、Kawasaki Heavy Industriesと事業機会を検討し、標準化とオープンな協調制御基盤を進めると発表した。
Fujitsuの2026年7月公式発表は、製造、物流・小売、医療を初期適用先に挙げる。生産変動と現場状態に応じる工場計画、販売・在庫に合わせた物流、病院システムの指示による薬品・検体搬送と案内が例だ。共同検討の開始を示す発表であり、全参加企業のロボットが既に一つの商用Physical OSで動くとの完了報告ではない。
施設資源の連携はOpen-RMFで扉・エレベーター・フリートをつなぐ方法、AMRメッセージ標準はVDA 5050バージョン3ガイドで詳しく扱う。Kozuchi Physical OSは既存インターフェースを消すのではなく、上位の業務・空間・AI層と結ぶ方向に近い。
NVIDIA技術は学習とシミュレーションを支える部品
FujitsuはNVIDIA Cosmosを社会・物理シミュレーションへ使い、現実事象の理解と予測を強化する。Omniverse、Isaac、Newton物理エンジンではSim-to-Realとロボット学習、検証、最適化を効率化する方針だ。NVIDIAロボティクス公式プラットフォームも、学習、物理シミュレーション、エッジ推論を異なる計算段階として示す。
世界モデルが生成した未来場面は、実現場の事実記録ではない。物理エンジンの摩擦、センサーノイズ、人の行動仮定が誤れば、仮想環境で安全な計画も現実では失敗する。合成データには生成設定と出所を記し、実ログと分けて評価したい。シミュレーション通過は現場安全承認ではなく、危険条件を低費用で探す前段階だ。
ソブリンデータは保存場所だけの問題ではない
工場工程、病院動線、在庫、作業者行動は、企業・機関にとって機微な運用データだ。複数社のロボットが共有すれば、サイバー攻撃、全体停止、誤作動、機密漏えいの影響範囲も広がる。Fujitsuがソブリンな協調制御基盤を強調する背景である。
主権要件には保存国・クラウドだけでなく、原映像を閲覧できる主体、モデル学習への再利用、派生した空間表現の所有者も含まれる。一社の保守アカウントから全ロボットへ触れないよう権限を分け、命令承認とモデル更新を署名・監査する。中央基盤が落ちても、各機が安全停止または限定運用を継続できる必要がある。
| 失敗場面 | Physical OSが備える対応 | 検証する記録 |
|---|---|---|
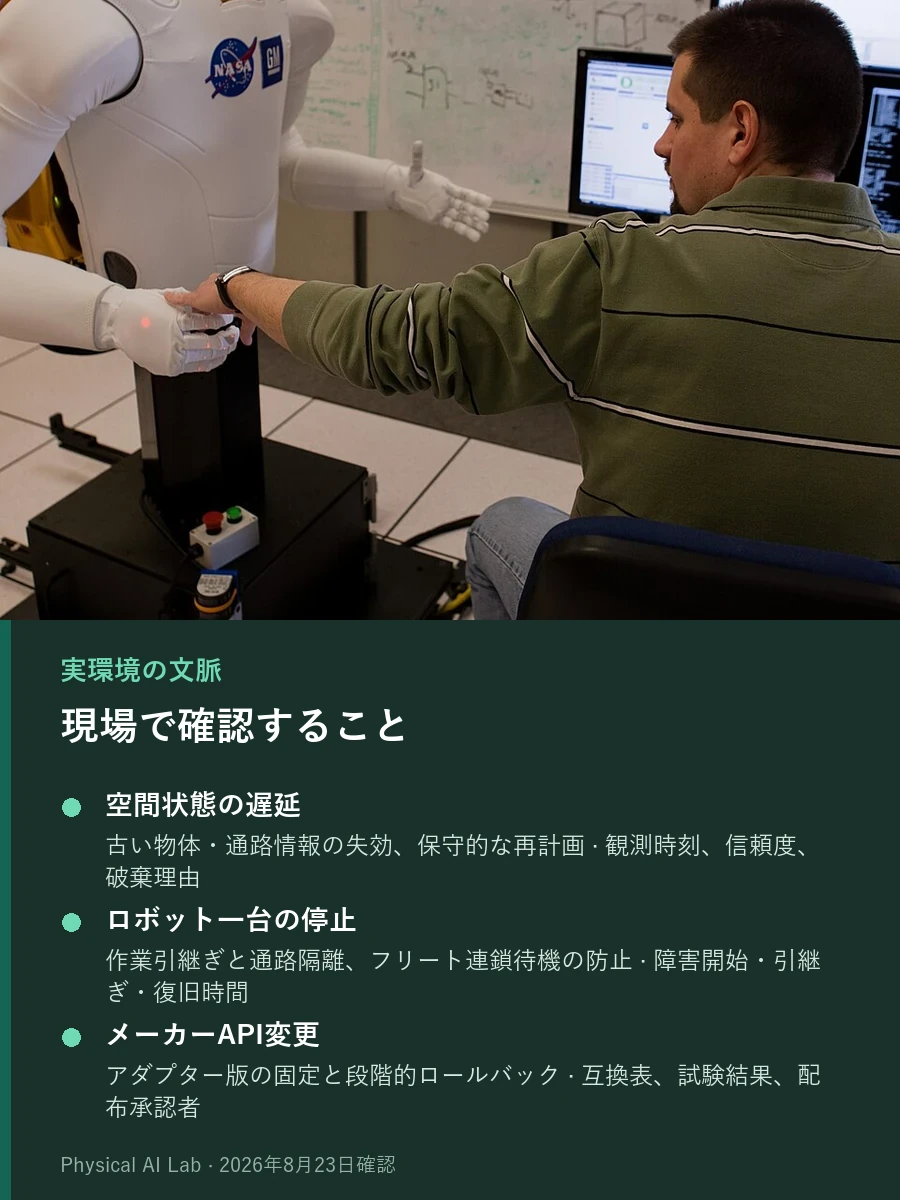
| 空間状態の遅延 | 古い物体・通路情報の失効、保守的な再計画 | 観測時刻、信頼度、破棄理由 |
| ロボット一台の停止 | 作業引継ぎと通路隔離、フリート連鎖待機の防止 | 障害開始・引継ぎ・復旧時間 |
| メーカーAPI変更 | アダプター版の固定と段階的ロールバック | 互換表、試験結果、配布承認者 |
| 中央ネットワーク断 | ローカル安全状態と限定任務を維持 | 最後の承認命令、オフライン動作 |
| アカウント侵害 | 最小権限、命令署名、区域別遮断 | 利用者・機器ID、変更履歴、警報 |
| 世界モデルの誤判断 | 決定論的な安全制約で行動を拒否 | 予測値、実結果、方策版 |
導入試験は異種機器が交わる小区画から始める
工場・病院全体を一度につなぐと、失敗原因を追いにくい。ロボット二種類、扉かエレベーター一基、業務システム一つが交わる小区画を選ぶ。例えばAMRが薬品を運び、ヒューマノイドが保安扉前で引き渡し、病院システムが目的地を変更する場面だ。
評価値は単体成功率ではなく、業務完了時間、デッドロック回数、古い空間情報の使用率、人の承認回数、障害後の全体復旧時間とする。基盤を止めても安全か、一社のアダプターを外しても他機が止まらないかを試す。ベンダーロックインを避けるには、空間・作業データの出力形式とAPI終了方針も契約へ含めたい。
Fujitsuは研究センターの技術を2026年度からPhysical OSへ段階的に統合する計画を示す。「段階的」は、製品版、提供機能、参加企業、地域、価格に続報が必要という意味だ。ロードマップと実提供機能を同じ欄へ書かず、ダウンロード可能なソフトウェア、現場実証、有償配備へ証拠水準を分けて追う。
オープン性は参加社数より他社へ切り替えられる設計で確かめる
大企業が複数参加しても、自動的にオープンな基盤にはならない。新ロボットへ公開アダプター仕様を使えるか、空間状態と作業履歴を標準形式で出力できるか、特定クラウドを止めてもローカル運用できるかを見る。API文書があっても認証サーバーやデータモデルを一社が握れば、乗換費は大きい。
検証環境ではメーカーAのロボットを模擬装置へ置き換えても同じ作業要求が流れるか試す。アダプターがエラー値を返しても全体計画器が止まらないか、旧APIを一定期間併用できるか、スキーマ変更を事前通知するかも確認する。契約には出力可能な原本範囲、終了後の保持期間、アダプターソースまたはエスクローの提供条件、サポート終了版の安全措置を記す。価値は接続機器数だけでなく、一要素を外しても運用資産と記録を失わない点に表れる。
よくある質問
Kozuchi Physical OSはROSやメーカー制御器を置き換えるのか
公式発表はROSの代替製品とは説明していない。個別制御より、ロボット、センサー、業務システム、空間を結ぶ上位協調基盤に近い。
Kozuchi Physical OSは一般向けパッケージとして導入できるのか
公開資料が示すのは開発、段階統合、企業間協業だ。一般パッケージのダウンロード、価格、対応環境には別の製品発表が必要になる。
空間世界モデルを共有すれば異種ロボットの衝突はなくなるのか
なくならない。センサー遅延、遮蔽、モデル誤判断は残るため、非常停止、速度・区域制限などの決定論的安全制御をAI予測から分離する必要がある。
確認した公式資料
最終確認:2026年8月23日