NVIDIA Isaac GR00T N1.7は、汎用ロボット操作向けのオープンなVLAモデルとワークフローです。n1.7-releaseのタグ付きリリースノートはN1.7をEarly Accessと記録していますが、後続の「General Release」コミットと現在のmain READMEはGAと説明しています。現在のmain FAQでは、N2はまだリリースされていない後継モデルです。
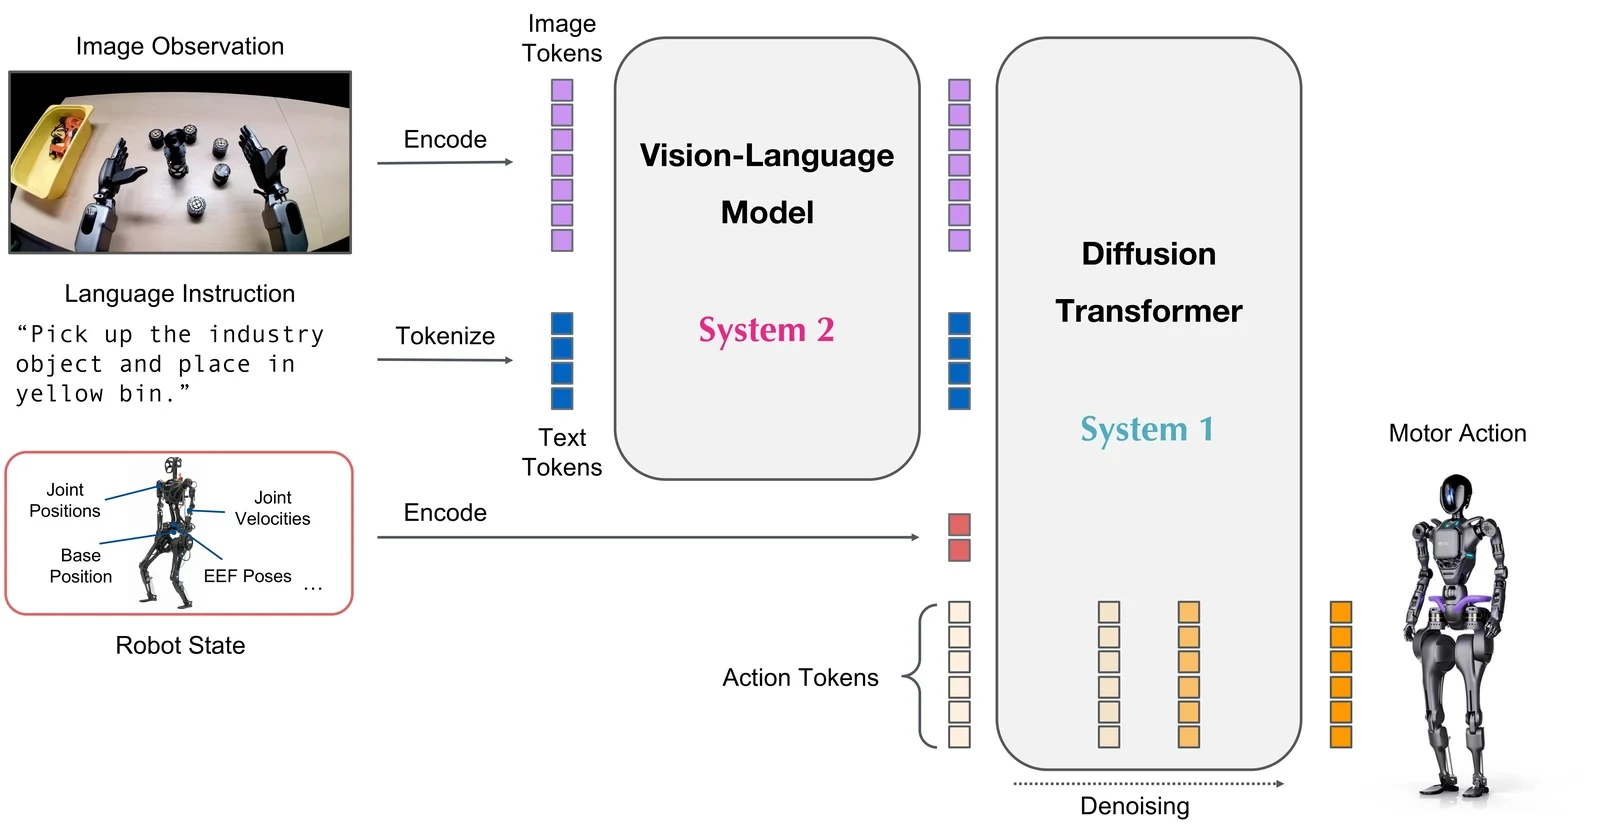
基準チェックポイントは約30億のパラメータで構成されています。視覚言語バックボーンと拡散Transformerアクションヘッドを組み合わせ、画像、言語、ロボットの状態を連続値のアクションに変換します。複数のエンボディメント(ロボット構成)に対応しますが、各ロボットに合ったモダリティ構成、アクション表現、正規化が必要です。
GR00Tは、より広い ロボット基盤モデル と VLA の風景の中で理解されるべきです。チェックポイントのダウンロードはエンジニアリングプロセスの始まりであり、新しいロボットが安全かつ確実にタスクを遂行できる証明ではありません。
現在のmain文書ではN1.7はGAです
リリース状態は文書の時点とブランチを付けて読む必要があります。以前のタグノートはEarly Access、後続のmainブランチ更新と現在のREADMEはGAです。同時点の二つの状態ではなく、初期リリースノートと後続文書の時点差です。結果を再現できるよう、使用したコミット、チェックポイント、依存関係は固定してください。
以前のEarly Access版も研究、試作、比較には利用できます。ただし、導入判断では使用する版のサポート状況、ライセンス、セキュリティ、更新内容、再現性を確認してください。あるチェックポイントのベンチマーク結果を、別の新旧バージョンの結果として扱ってはいけません。
アーキテクチャは理解と連続値のアクションを結び付けます
視覚言語バックボーンは画像と指示を処理し、ロボットの状態は機体構成に関する情報を与えます。拡散Transformerは連続値のアクション出力を反復的にノイズ除去します。テキストを出力するVLMとは異なり、出力をロボットのアクション空間と実行タイミングに対応付ける必要があります。
アーキテクチャ図は情報の流れを示し、タスクの信頼性を示すものではありません。パフォーマンスはトレーニング分布、カメラビュー、状態フィールド、アクション定義、コントローラー、レイテンシー、物理ロボットに依存します。公式の図はデータおよびポリシーAPIのドキュメントと共に読むべきです。
エンボディメントタグはデータインターフェースを定義します
GR00Tは、状態、アクション、ビデオキーのモーダリティ構成を選択するためにエンボディメントタグを使用します。タグは連結された配列がどのように分割され正規化されるかを示します。誤ったタグを使用すると、意味的に誤った命令に対して構文的に有効な推論が生じることがあります。
新しいロボットでは、関節の並び順、単位、ツール座標系、アクションの予測区間、グリッパーの制御規約、カメラ構成を記録してください。学習前に、既知の単純な動作を使ってデータ変換をテストします。インターフェースは機体の記述とキャリブレーションに合わせてバージョン管理してください。
このデータ形式はLeRobotのワークフローを拡張しています
リポジトリは、メタデータ、エピソードおよびタスク記録、パーケット状態アクションデータ、動画、GR00T固有のモダリティファイルを含むLeRobot v2スタイルのデータセットを記述しています。完全なエピソードでは、視覚観察、ロボットの状態、動作、言語を各タイムステップで整合させます。
ロボットアクションデータガイドのデータ品質原則は今も適用されます。タイムスタンプ、キャリブレーション、成功ラベル、故障カバレッジ、オペレーター介入をチェックしましょう。ファイルを変換しても、動作と画像がずれているデモンストレーションを修復することはできません。
| データセット要素 | 目的 | 重要な確認項目 | 不整合の影響 |
|---|---|---|---|
| ビデオ | 視覚観察 | カメラキーとタイミング | 場面の文脈が間違っている |
| 状態 | ロボット構成 | 順序、単位、正規化 | ロボット構成の状態を誤って解釈 |
| 行動 | ターゲットの動きまたは指令 | 座標系とアクションの予測区間 | 安全でない、または意味のない出力 |
| 任務 | 言語目標 | エピソードとの対応 | 命令の不一致 |
| モダリティメタデータ | データフィールドの解釈 | タグとスキーマバージョン | サイレントマッピングエラー |
基礎推論とファインチューニングは異なる問いに答えます
ゼロショット推論では、事前学習済みモデルが対応するロボット構成を試し、インターフェースの挙動を確認できます。新しい作業、カメラ配置、ロボットには通常、適応が必要です。ファインチューニングでは、事前学習された表現を保ちながら、デモンストレーションとモダリティ構成を使ってモデルを対象に適応させます。
可能な限り、シーン、対象物、軌道ごとに学習用・検証用・ホールドアウトテスト用のデータを分けます。学習データで調整し、検証結果を基にチェックポイントを選びます。最終評価用の実機試行も、毎回の調整に使い回さないよう取り分けてください。そうしないと、少数のデモンストレーションに過適合するおそれがあります。
ハードウェアの要件は訓練や推論に異なります
NVIDIAの現在の ハードウェア推奨 は、ファインチューニングと低遅延推論を分離し、テスト済みのプラットフォーム周波数を公開しています。これらの結果はモデル設定、カメラ数、ノイズ除去ステップ、実行時間に依存します。
モデルの頻度だけでなく、エンドツーエンドのロボット遅延をベンチマークしましょう。カメラキャプチャ、前処理、ネットワークまたはプロセス転送、ポリシー推論、アクションチャンク処理、コントローラ実行を含めます。熱、メモリ、同時処理負荷は持続的なパフォーマンスに影響を与えることがあります。
| 段階 | 測定 | なぜ重要なのか | 判断に使う証拠 |
|---|---|---|---|
| データ読み込み | エピソードの整合性とスループット | 不整合データによる学習の破損を防ぐ | スキーマ監査 |
| ファインチューニング | 損失および検証タスクの指標 | 適応されたチェックポイントを選択する | 学習から取り分けた評価データ |
| 推論 | エンドツーエンドレートとジッター | 利用可能な制御タイミングを設定する | 運用対象ハードウェアのログ |
| シミュレーション | 課題および故障カバレッジ | 安全でない方策を検出する | 再現可能なベンチマーク |
| ハードウェア | 成功、介入、安全性 | 実機での運用を試験する | 条件を管理したロボット試験 |
評価はオープンループからハードウェアへと進めなければなりません
オープンループ評価は予測したアクションを記録済みデータと比較し、変更による性能後退の検出に役立ちます。ただし、閉ループ動作で誤差が積み重なる様子までは分かりません。シミュレーションでは閉ループ応答を調べられますが、現実とのモデル差は残ります。実機試験では、センサー、接触、タイミング、安全制約の影響を確かめます。
試験前に、タスク、初期条件、対象物の組み合わせ、成功条件を定義してください。初回成功、再試行、完了時間、介入、失敗の分類を記録します。適応後のモデルを、より単純なベースラインや以前のチェックポイントと同じ手順で比較してください。
ポリシーAPIはロボットコントローラーの上に位置します
ポリシー出力は運動学的、動的、安全の制約を回避してはなりません。デプロイアダプターはアクションチャンクをターゲットにマッピングし、タイミングを監視し、古い出力や無効な出力を処理します。低レベルのコントローラーは、ジョイント、トルク、速度、作業空間の制限内でコマンドを追跡します。
エッジAIアーキテクチャは推論をロボットの近くに留めつつ、リモートトレーニングやフリート分析は集中管理を維持できます。ポリシー推論が締め切りを逃したり、カメラが故障したり、ネットワーク支援が消えたりした場合、ロボットが何をするかを決めてください。
性能改善の要因は慎重に切り分けます
新しいリリースでは、バックボーン、学習データ、コード、チェックポイント、実行環境が変わることがあります。一方、観測された性能向上は、データ変換、データ拡張、コントローラー調整の改善でも生じます。主要な要因を一度に一つずつ変える実験表を残してください。
リポジトリに示されたベンチマークと限界を踏まえ、対象のロボット構成で結果を再現してください。代表的なスコアが同程度でも、カメラ、グリッパー、アクション座標系、環境が違えば、同じ挙動になるとは限りません。
慎重な導入計画はリスクを減らします
まずは公式のデモデータとサポート環境から確認し、インストールを検証してください。小さなロボットデータセットを変換し、すべてのモダリティを検査します。ベースラインを微調整し、オープンループを評価し、シミュレーションを実行し、制約された物理的作業空間で緊急手順を導入します。
チェックポイント、コードコミット、設定、データセット、ロボットキャリブレーションを保持します。故障処理が安定してからタスクバリエーションを拡大してください。GAというラベルだけで実機の安全性や信頼性が保証されるわけではないため、必要なサポートと検証が整うまで実験的な構成を本番系から分離してください。
- リポジトリのコミットとチェックポイントをピン留めします。
- エンボディメントタグとモダリティスキーマを監査します。
- トレーニング前に同期デモンストレーションを検証してください。
- ターゲットハードウェア上でエンドツーエンドの推論を測定します。
- オープンループ評価からシミュレーション、安全対策を設けたロボット試験へと段階的に進めます。
よくある質問
GR00T N1.7とは何ですか?
NVIDIAのオープンなビジョン・言語・アクションモデルであり、複数のエンボディメントに対応する汎用ロボット操作のリファレンスワークフローです。現在のmainリポジトリではN1.7をGAとしています。
GR00T N1.7は本番環境に対応可能ですか?
現在のmainリポジトリはN1.7をGAと説明しています。ただし、個別のロボットシステムが本番運用可能かどうかは、対象作業、障害復旧、安全性について独立した検証とリスクレビューが必要です。
GR00Tはどんなロボットのゼロショットでも操作できますか?
いいえ。事前学習済みモデルが対応するロボット構成には範囲があり、新しいロボットには通常、正しいモダリティ構成、データ変換、適応が必要です。ハードウェアの制約と安全対策は、モデルとは別に確保します。
GR00Tはどのようなデータを使用していますか?
言語タスク、動画、ロボットの状態、アクションを、完全なエピソードとして整理します。モダリティメタデータは、各ロボット構成のデータフィールドが何を表すかを説明します。
GR00Tはどのように評価すべきでしょうか?
まずスキーマとオープンループで性能後退の有無を確認します。その後、閉ループシミュレーションと条件を管理した実機試験へ進み、タスク成功、タイミング、介入、失敗の分類を記録してください。
発売およびモデルノート
公開状態の再確認:2026年9月22日。現在のmain README・FAQと以前のn1.7-releaseタグの状態差を確認しました。それ以外の技術説明は従来の確認範囲を維持しています。