ワールドモデルは、環境の状態とその変化を表し、次に何が起こるかを予測するモデルです。ロボティクスでは、現在のシーンやロボットの状態を、ある行動の予想される結果に結びつけることができます。予測は将来の画像、物体の状態、潜在特徴、接触、報酬、または一連のロボット観測として表現されることがあります。
実用的な価値は反実仮想に基づく比較にあります。箱を押す前に、ロボットは候補の方向を比較し、箱が目標に到達するかどうか、障害物に衝突するかどうか、または到達可能な作業範囲から離れるかどうかを推定できます。行動後、システムは観察値と予測値を比較し、推定状態や学習データを更新します。
世界モデルはより広範な フィジカルAI制御ループの中に位置しています。ワールドモデル自体がプランナーやコントローラー、安全システムになるわけではありません。実際に使う際は、予測する内容、行動の選び方、実際の結果を検証する方法を分けて設計します。
世界モデルはタスク関連の状態を表します
モデルは環境のすべての原子を再現する必要はありません。タスクの結果を判断できる変数や特徴が必要です:オブジェクトポーズ、形状、支持状態、接触、ロボット構成、動き、人、制約などです。画像のみの表現では、行動の結果を変える力や隠れたオブジェクトの性質を省略することがあります。
状態は、地図や物体の姿勢のように明示的に表す場合もあれば、観測データをニューラルネットワークが圧縮した特徴量として表す場合もあります。明示的な状態は人が確認しやすく、潜在的な特徴量は複雑なパターンを表せます。ハイブリッドシステムは、幾何学、ロボットの状態、学習された視覚表現を組み合わせています。
制御に使う予測では、候補行動の違いを反映する
一般的な未来のビデオモデルは、次に何が起こるかを予測します。制御指向の世界モデルは、ロボットが特定の行動を取った場合に何が起こるかを問います。行動に条件付けることで、受動的予測は選択を比較するためのツールとなります。アクションは、離散的なスキル、軌道、エンドエフェクターコマンド、または複数の関節目標をまとめたコマンドである場合があります。
予測ホライズンが重要です。短いホライズンは接触や局所的な動きを支え、長いホライズンはタスクの順序付けを助けますが、不確実性を蓄積します。階層的計画は、粗い長期予測を用いて戦略や次の安全な動きのための詳細なモデルを選べます。
世界モデルは異なる出力を予測できます
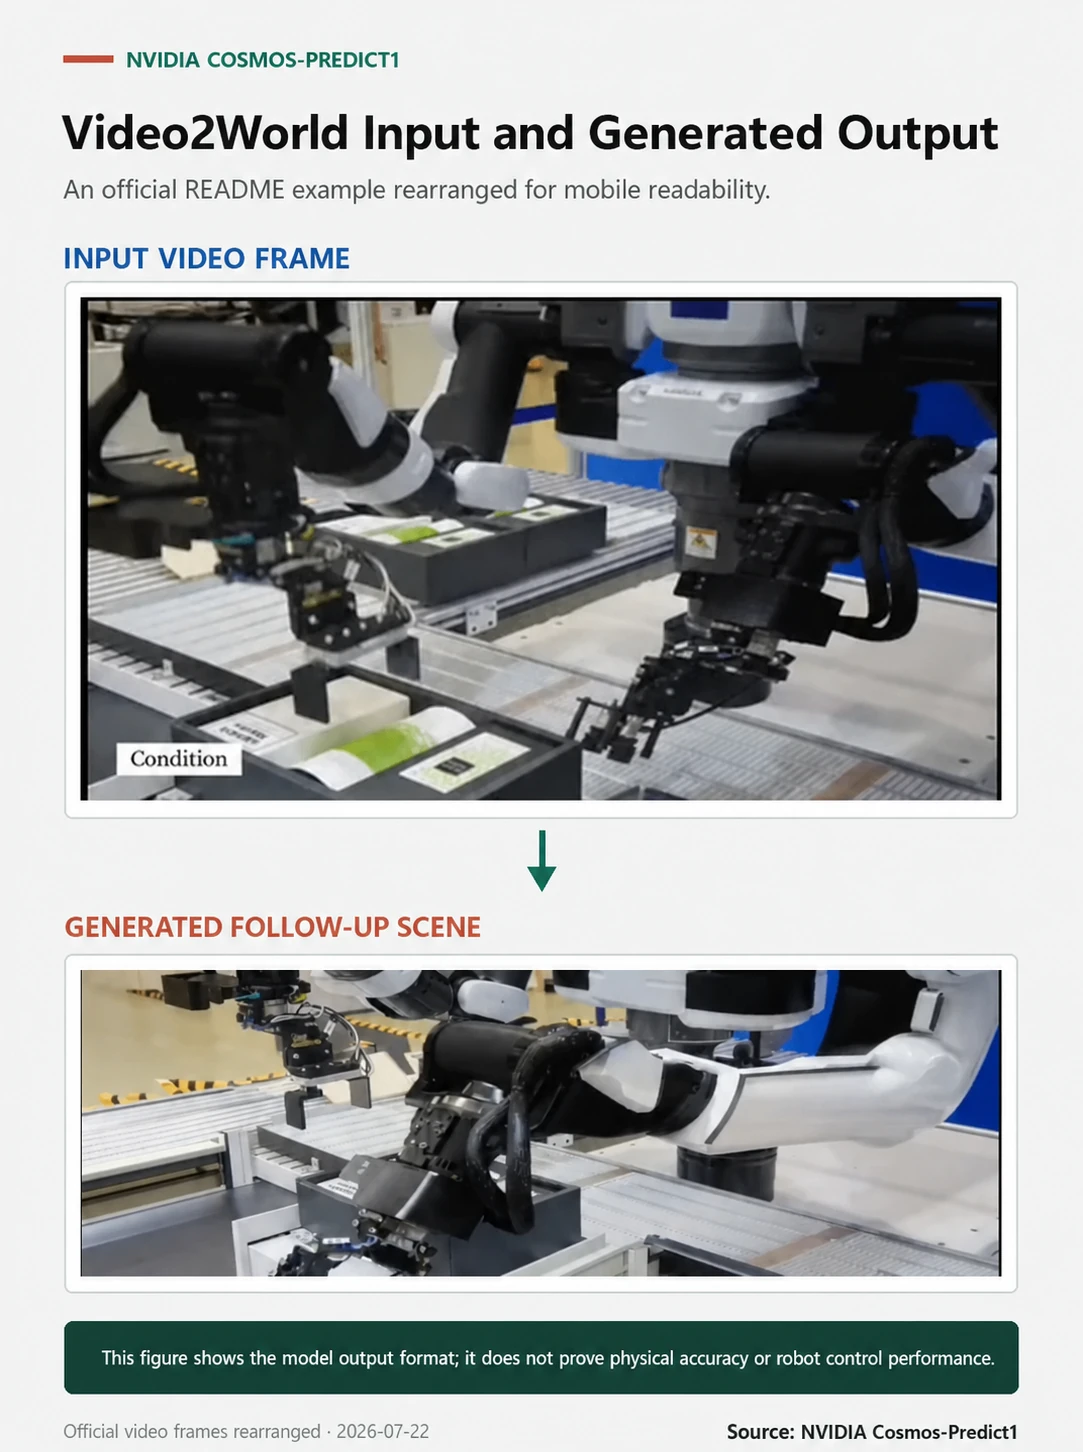
ビデオ予測は直感的に確認できる未来の映像を生成しますが、視覚的に妥当なフレームは誤った深度、接触、動力学を隠してしまうことがあります。状態遷移モデルは構造化変数を予測します。報酬モデルや価値モデルはタスクの進捗を推定し、占有領域や衝突の予測は幾何学的な安全性に焦点を当てます。
NVIDIA は、物理世界のシナリオを生成・理解するための Cosmos世界基盤モデル について説明しています。 Google DeepMindはGenieやGemini Robotics などのシステムを世界モデルとエンボディドAIの下にまとめています。製品ラベルはタスク固有の検証に代わるものではありません。
| 予測タイプ | 有用 | 隠れたリスク | 検証 |
|---|---|---|---|
| 未来の映像 | ビジュアルシナリオ生成 | もっともらしいが誤った物理学 | 幾何学と事象検査 |
| オブジェクト状態 | 操作計画 | 接触や物体特性の見落とし | ポーズ誤差と結果誤差 |
| 潜在状態 | 効率的なポリシー学習 | 解釈が難しい | 後段のタスクの成功 |
| 占有または衝突 | 航行および運動安全 | モデル化されていない動的な行動主体 | 実際の動作下での再現率 |
計画は、候補の将来を比較するためにロールアウトを用います
モデル予測制御は候補行動の順序を評価し、候補となる行動列の最初のステップを選び、結果を観察して再度計画します。リシーディングホライズン方式の更新が長い予測誤差による被害を制限します。検索、サンプリング、学習ポリシーによって候補を提案でき、世界モデルは可能性の高い結果を評価します。
ロールアウトには制約と不確実性を反映させるべきです。最も高い予測報酬が必ずしも最も安全な選択とは限りません。プランナーは、関節の可動限界に近づく未来、人と衝突する未来、力の限界を超える未来、信頼度の低い状態に依存する未来を拒否することができます。保守的なフォールバックも意思決定システムの一部です。
予測ホライズンが長くなり、曖昧さが増すほど不確実性は大きくなる
物理世界では、複数の未来が起こり得ます。隠れた物体は動くことができ、摩擦は変化し、人は方向を変えることができます。一つの鮮明な未来を出力するモデルは、代替案を無視して自信を持っているように見えるかもしれません。アンサンブル、確率的出力、または複数サンプリングされたロールアウトは、その曖昧さの一部を可視化することができます。
キャリブレーションは、明言された信頼度が観測誤差と一致するかどうかを問います。物体の種類、照明、ペイロード、接触、動作時間の不確実性をテストします。低い信頼度が遅い行動、新たな観測、または安全停止を促さなければ、不確実性推定は運用を改善するものではありません。
予測の質はタスクに対して測定されなければなりません
ピクセル類似度は、無害な見た目の差を誤差として大きく評価し、物理的に重要な接触ミスを見逃すことがあります。評価には、幾何学、オブジェクト識別、衝突、接触、タスクイベント、そして下流の決定を含めるべきです。指標はプランナーが安全かつ成功裏に選択するために必要なものを反映すべきです。
一定速度、剛体運動、または校正されたシミュレーターのような単純な基準と比較してください。大規模に学習されたモデルは、現実的なレイテンシや計算限界の下で意思決定を改善する場合にのみ価値があります。学習データの再構成結果ではなく、学習や調整に使っていないシーンやアクションシークエンスで結果を報告しましょう。
| 評価に関する質問 | 確認すべき根拠 | なぜ重要なのか |
|---|---|---|
| 物体はどこにあると予測されるか? | ポーズと占有エラー | 到達可能性と衝突の判定に使える |
| 接触は成功するのか? | 接触と把握の結果 | 予測と操作を結びつける |
| アクションランキングは向上しますか? | 選択した行動と比較基準の結果の差(リグレット)、またはタスク成功率 | 計画に対する価値を検証できる |
| 信頼度は適切に校正されているか? | 信頼度の範囲ごとの誤差 | 保守的な行動を可能にする |
| 時間通りに動くのか? | エンドツーエンドの遅延とジッター | 利用可能な制御ホライズンを決定する |
シミュレーションとワールドモデルは関連していますが異なります
シミュレーターは明示的または学習されたルールを用いてモデル化された環境を進化させます。ワールドモデルはシミュレーター、学習予測器、または混合モデルである場合があります。高忠実度シミュレーションは構造化された接触およびセンサー出力を提供できます。学習済みモデルは、手動で設計が難しい視覚的変化やパターンをカバーできます。
両者ともシム・トゥ・リアルのギャップに直面しています。予測されたシナリオは、ロボットのセンサータイミング、アクチュエータ応答、接触メカニクスと一致しなくても説得力を持つことがあります。正しい問いは、モデルが定義された運用範囲内で実際の意思決定を改善するかどうかです。
データカバレッジによって、どの将来状態が信頼できるかが決まります
世界モデルは、そのデータや物理仮定に欠けた相互作用を確実に予測することはできません。訓練では、通常の運用、グリップ失敗、衝突、滑り、リカバリー、多様なペイロード、環境変化などが含まれます。まれに危険な事象は、慎重なシミュレーション、制御テスト、または合成的な増強が必要です。
合成データは、 ロボット合成データガイドで説明されているように、シナリオのカバー範囲を広げることができます。実際のロボットの軌道は、キャリブレーションや例外発見に不可欠です。データセットのドキュメントは、ロボット、センサー、タスク、アクション率、除外事項を特定する必要があります。
デプロイメントアーキテクチャは役割を分離します
ワールドモデルは短期的な意思決定のためにロボット本体で実行される場合もあれば、計画や分析のために遠隔で実行される場合もあります。別の状態推定器が入力を準備し、プランナーがアクションを提案し、コントローラーが制限内で実行し、結果を監視します。ログは予測や観測値を保持し、試行後に誤差を診断できるようにします。
計算の配置はレイテンシ、消費電力、モデルサイズ、接続性に依存します。 エッジAIガイド ではエッジとクラウドの分割が説明されています。安全に関わる停止は、不確実なネットワークの往復や検証されていない生成された未来に依存してはなりません。
検証チェックリストとともに世界モデルの主張を読む
何が予測されているのか、どの行動を入力として予測しているか、どのロボットデータがシステムを訓練したのかを問いましょう。予測ホライズン、センサー入力、フレームレート、不確実性、ホールドアウト環境、そしてハードウェア上で評価が行われているかどうかをチェックしましょう。ショーケース動画は出力形式を示せますが、意思決定の質は確立できません。
最も強力な証拠は、同じタスク分布下でワールドモデルを使う計画と使わない計画を比較したものです。故障と計算コストを報告し、予測誤差がロボットの安全性や成功にどのように影響するかを示します。主張では、生成画像、シミュレーション能力、クローズドループ制御を区別すべきです。
- 予測対象の状態と予測ホライズンを特定してください。
- 予測が行動を条件としていることを確認しましょう。
- 不確実性や代替の未来を確認しましょう。
- 下流の計画改善を測定しましょう。
- 実際のハードウェア上でクローズドループの挙動を検証します。
よくある質問
ワールドモデルはデジタルツインと同じものなのでしょうか?
いいえ。デジタルツインは通常、運用データとともに特定の資産やプロセスを表現します。世界モデルはより広範な予測メカニズムであり、多くの環境で学習可能です。
ワールドモデルは動画を生成する必要がありますか?
いいえ。オブジェクトの状態、占有領域、接触、報酬、潜在的特徴、その他のタスク関連変数を予測できます。ビデオは一つの出力手段です。
ワールドモデルは物理シミュレーターの代わりになるのでしょうか?
時には選択された動力学や視覚的結果を近似できる場合もありますが、制約、解釈可能性、または正確な接触に関しては明示的なシミュレーションの方が優れている場合があります。ハイブリッド方式も選択肢になります。
ロボットはどのようにしてワールドモデルを使うのでしょうか?
ロボットは候補行動を展開し、起こりそうな結果をスコアリングし、行動を選択し、実際の結果を観察し、再計画を立てることができます。これは状態推定やモデル予測制御と組み合わせられます。
世界モデルが有用であることを証明するものは何でしょうか?
レイテンシと計算制約を満たしつつ、実際のタスクの意思決定、成功率、安全性、サンプル効率を向上させることを示すことです。視覚的リアリズムだけでは不十分です。
モデルと検証の注記
世界モデルの製品や研究システムは急速に進化しています。現在のモデルカード、ライセンス、評価条件を確認し、導入前に代表的なロボットハードウェア上で意思決定レベルの結果を再現します。