人形机器人脚步规划将导航目标转化为有序的左右足位姿序列。每一步都必须从当前站姿可达,鞋底有足够的部分放在可支撑的地形上,并留下一个全身体都能完成且不会碰撞或失去平衡的过渡。
规划器在找到几何足迹时并未完成。摆臂间隙、接触时机、质心运动、感知不确定性和控制器跟踪决定序列是否适用于硬件。在线重新规划还必须尊重已在飞行中的步骤。
将本指南与 人形平衡指南 及 全身控制指南一起使用。在同一时间线上验证计划和执行的足迹。
用位姿、支撑关系和时序表示脚步
有用的脚步包含脚的身份、位置、偏航角或完整姿态、接触面、摆动时机以及预期的支撑过渡。在狭窄、倾斜或不连续的地形上,一个点的位置是不够的,因为单一几何形状决定了实际支撑。
明确定义世界、地图、站姿和脚底框架。记录姿势是否描述脚踝、脚底中心或其他参考点,并将地形测量转换为相同的约定。

在可达边界内生成脚步
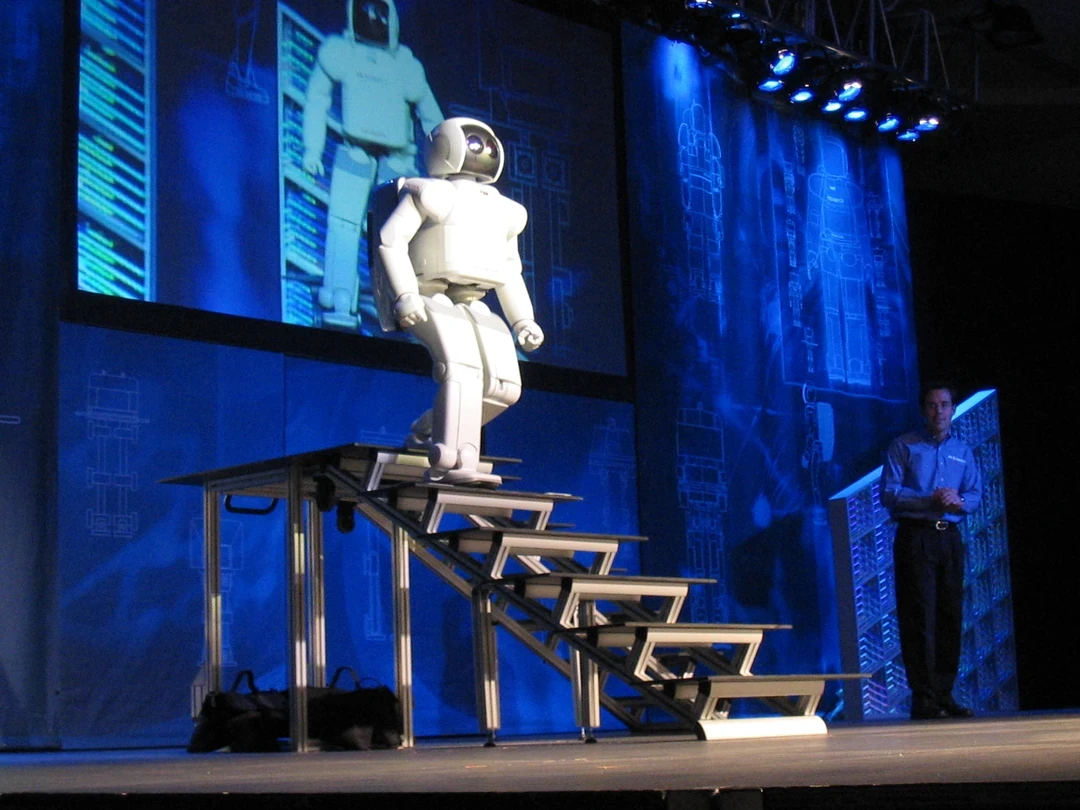
在测量的前进长度、横向宽度、偏航、高度和交叉限度内生成候选步数。界限取决于站姿、骨盆运动、关节极限、碰撞和动态速度;矩形伸展框只是粗略的第一滤波器。
如果控制器支持,应包含后退和恢复步骤。即使存在端点逆运动学解决方案,也应拒绝需要交叉腿部、极端髋偏向或近单一姿势的候选项。
| 候选项测试 | 问题 | 有效边际 | 失败症状 |
|---|---|---|---|
| 河间 | 摆动脚能到来吗? | 关节与体位边缘 | IK失效 |
| 支持 | 鞋底能适应地形吗? | 边缘与坡度边缘 | 摇晃接触 |
| 摆动 | 脚能越过障碍物吗? | 扫掠体积净空 | 脚尖碰撞 |
| 平衡 | 势头能传递吗? | ZMP或捕获边际 | 不可恢复步 |
| 序列 | 下一个姿势有用吗? | 继承人数量 | 死胡同 |
记录整个足底下可支撑的地形
在整个脚部多边形中使用高度、坡度、粗糙度、法线、语义类和不确定性。楼梯踏板的中心点可以隐藏鞋跟突出或鞋底下方的凸起边缘。部分脚点需要有控制器和符合条件的接触模型。
根据感知和定位误差,膨胀障碍物并缩小支撑区域。保持未知空间与已知自由空间的分离,避免规划器将缺失的测量转换为可靠的支撑。
搜索脚步序列,而非孤立的好脚步
低成本的第一步可能导致死胡同、尴尬的立场或无法触及的下一站点。图搜索、格点方法或抽样应在成本中包含未来可行性、步数、方向变化和恢复选项。
CMU双足导航工作将脚步作为复杂地形中的导航决策。搜索设计应与当前机器人、地图分辨率和执行视野保持一致。
使用启发式指导,但不隐藏替代方案
导航路径或同伦类可以引导脚印搜索绕过大型障碍物,减少探索。过于强烈的引导可能会错过可行的序列,从而暂时偏离名义路径或使用其他通道。
同 伦引导的步数规划论文 展示了这一策略。保留备份搜索,并在诊断失败时记录哪种启发式剪枝了候选项。
验证摆脚后掠体积
碰撞检查必须包括脚趾、脚跟、鞋底和小腿在整个摆动轨迹上。两个有效脚步姿之间的线性插值可能会撞击台阶边缘或障碍物,尤其是在地形高度变化时。
生成符合障碍几何形状及控制器速度和加速度限制的净空轮廓。测试早期接触和未触地行为,而不是假设标称的摆动时间总是完成。
检查全身碰撞和自碰撞可行性
脚步不独立于骨盆、膝盖、躯干和手臂移动。足迹序列可以满足局部伸展极限,同时迫使膝盖碰撞、躯干接触或角动量需求超出控制器范围。
在执行前使用运动学或轨迹可行性层,并保留状态估计和地形误差的余裕。 运动规划比较 有助于区分离散路线搜索与连续整体细化。
将脚步规划与平衡动力学衔接起来
行走控制器必须移动质心和角动量,以确保接触力在每个支撑阶段保持可行。步的位置、持续时间和方向会影响捕获区域;几何上可达的姿势可能来得太晚,无法恢复平衡。
尽可能向规划器开放时间容忍度和捕获余地。对于名义行走,保持可停止的姿势。对于干扰恢复,优先考虑及时稳定的立足点而非路径的优雅。
尊重已承诺与未承诺的步骤
一旦摆动脚加速或支撑转移开始,突然更换目标可能违反运动学和动力学限制。将计划分为承诺执行和可重新规划的后缀,并声明更新截止日期。
当感知发生变化时,验证当前步骤是否可调整、是否必须提前着陆或是否需要保护性停止。不要发布新的全局路径,好像每个足迹都一样可编辑。
只有在状态和地图通过检查后才可复用计划
当附近的姿态和地形状态共享有效后缀时,计划重用可以减少计算。它还能在定位漂移、地形运动或不同支撑脚后重现过时的立足点。在重用前重新验证变换、支撑和碰撞。
在线步数规划研究为在线规划和重用提供了历史证据。现代部署仍需有限制延迟和当前传感器检测。
一起评估地形、时机和执行情况
衡量规划成功率和时间、扩展状态、路径成本、最小支撑和碰撞间距、执行脚步姿误差、接触时机、滑倒、重新规划和坠落情况。按楼梯、间隙、坡度、杂乱和感知质量进行分段结果。
记录请求和测量的足迹以及状态-估计量的协方差。当控制员落地但恰好保持直立时,计划不应获得全部积分。
| 测试因子 | 变体 | 规划度量 | 执行度量 |
|---|---|---|---|
| 地形 | 阶梯、间隙、坡度、碎屑 | 搜索成功 | 脚部支撑 |
| 认知 | 噪声、漏洞、延迟 | 稳健路径率 | 意外接触 |
| 动力学 | 速度与扰动 | 捕获边际 | 恢复成功 |
| 重新规划 | 障碍或状态变化 | 更新延迟 | 承诺步安全 |
| 模型 | 联合不确定性与单不确定性 | 可行边际 | 姿态与力误差 |
发布脚步规划契约
记录足参考系、覆盖范围极限、支撑标准、碰撞几何、动态界面、已承诺地平线、地图不确定性和恢复行为。存储地形、机器人模型、规划参数及控制器版本及基准测试。
通过以下清单进行验证。
评估“人形机器人脚步规划”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
- 检查整个鞋底和摆动体积。
- 搜索同时满足后继步骤和停止可行性的步序列。
- 验证全体和平衡约束。
- 在在线重新规划过程中保护已提交的步态。
- 在不确定性下比较计划中的与测量的足迹。
常见问题
可达的脚步位姿就一定是安全脚步吗?
不行。支撑面积、摆动净空、全身可行性、平衡时机和下一个站姿也必须有效。
为什么要检查整个足底,而不只检查中心点?
中心点可以放在支撑上,而脚跟、脚尖或侧面则悬出边缘或接触高起的障碍物。
每一步都能立即重新规划吗?
不行。已经处于摆动或支持转移的步骤有一个确定的执行视野,只有有界调整是安全的。
规划器是否应该总是最小化步数?
不。更少的步骤可能降低利润率、造成长距离或取消回收选项;成本必须反映执行风险。
什么能证明脚步规划的绩效?
在地形、感知误差、干扰、重新规划和恢复等方面,共同报告搜索和执行指标。
承诺步与可恢复站立边界
只有当支撑、摆动、全体、平衡和承诺步约束在相同状态和时间上达成一致时,足迹序列才是可执行的契约。