馬達側編碼器測量齒輪箱前的致動器,支援換相和快速速度控制。負載側編碼器測量傳輸後關節輸出。比較後,可以發現背隙、彈性扭轉和傳動誤差,前提是比率、方向、零點和時間戳正確。
第二個感測器並不能消除機械誤差。它提供輸出回饋,供外部位置環路或觀察者使用。高負載側頻寬可以激發齒輪箱順應性,並放大量化、延遲或結構共振。
本指南應與 機器人編碼器指南 及 系統辨識指南一起使用。在關閉外環前,先除錯幾何和診斷。
知道一個馬達編碼器無法觀察到的東西
馬達角度除以名義比時,僅在齒輪幾何形狀理想時估算輸出角。馬達感測器之後會發生間隙、順應性、滯後、軸承運動、組裝誤差和負載變形。它們可以改變末端效應器位置,同時馬達控制看起來準確。
列出從馬達感測器到齒輪箱、關節和連桿的精度預算。新增負載編碼器,直接連線資訊能顯著提升控制、校正或故障檢測。

讓運動回饋負責快速的內環控制
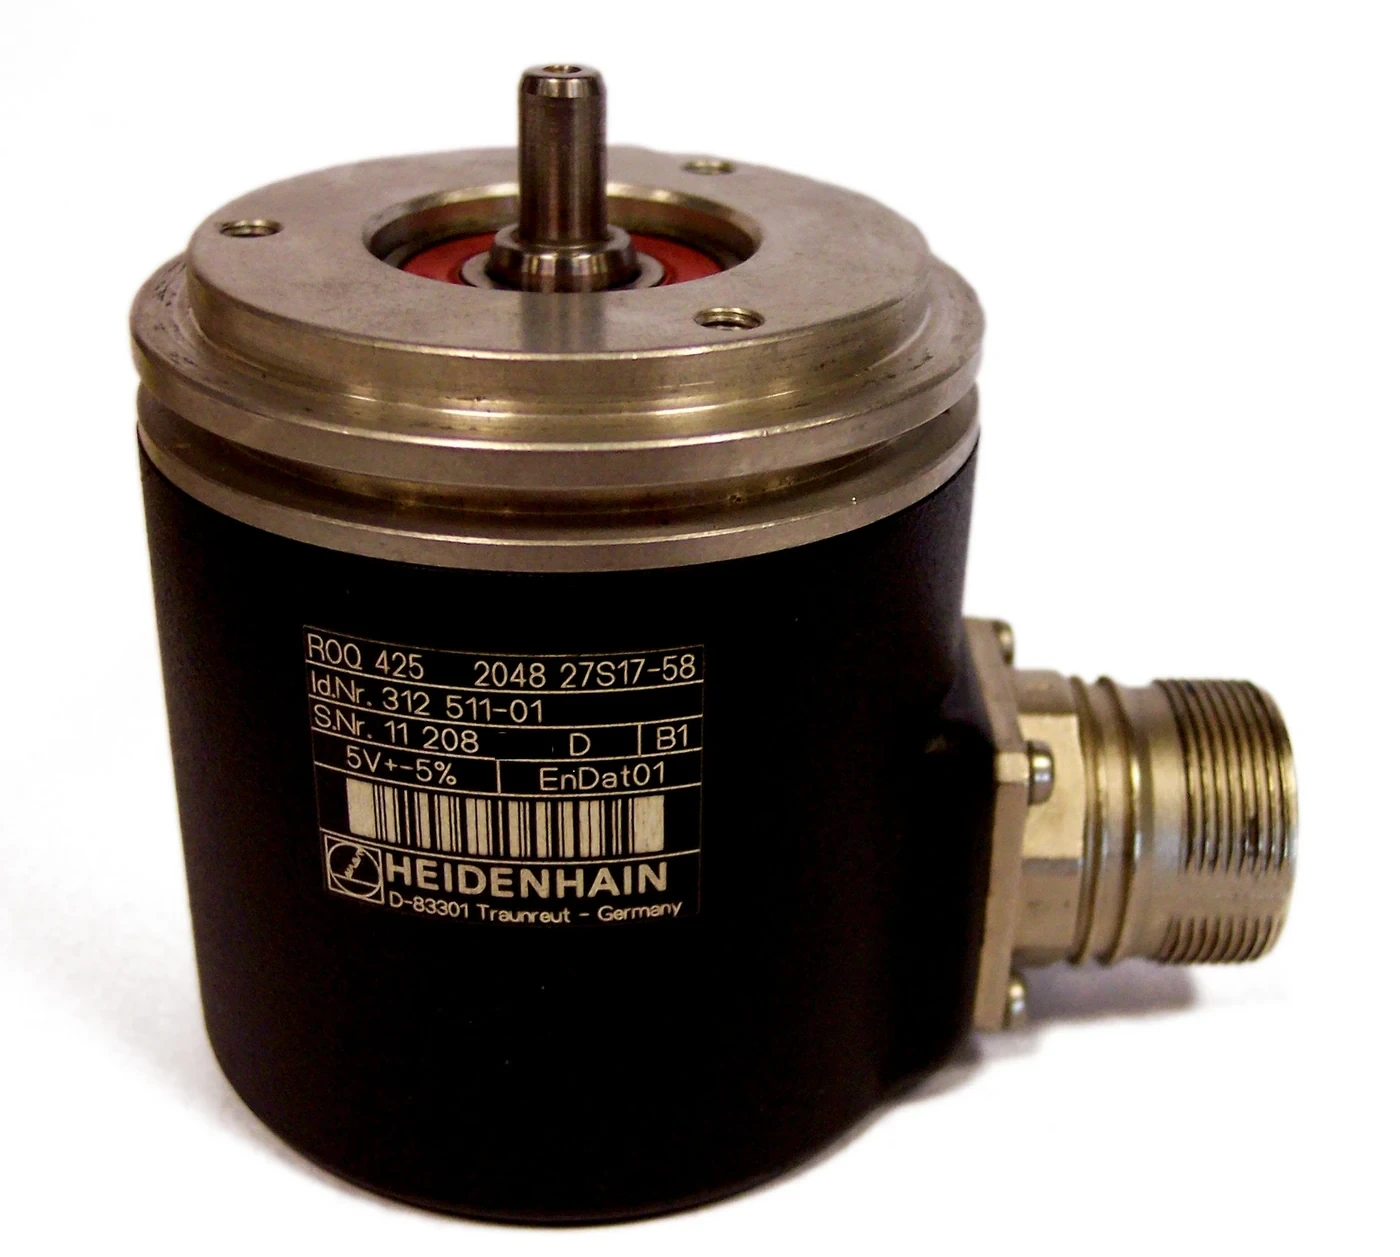
馬達編碼器通常提供換向的電角度或轉子位置,並實現高頻寬速度或位置控制。其剛性連線和齒輪後高有效輸出解析度支援快速阻斷擾動。
不要讓馬達換向經由柔順傳動而依賴有延遲的負載端感測器。現有驅動器產品可能支援分開的換向編碼器與負載編碼器; ODrive 編碼器檔案 展示了其硬體上的這一區別。
| 回饋 | 地理位置 | 主要強度 | 主要盲點 |
|---|---|---|---|
| 馬達編碼器 | 轉子或輸入軸 | 快速換相與速度 | 變速箱輸出誤差 |
| 負載編碼器 | 關節輸出 | 直接關節位置 | 馬達換相 |
| 差分訊號 | 比對 | 傳播行為 | 安裝與時間誤差 |
| 外部計量 | 鏈杆或端效器 | 獨立精度檢查 | 連續嵌入式控制 |
| 轉矩感測器 | 傳動或關節 | 負載和柔順性證據 | 絕對位置 |
傳輸後測量輸出位置
安裝負載編碼器使其遵循真實的關節輸出,且中間順應性最小。定義機械基準、軸承關係和熱膨脹路徑。裝在柔性外蓋上的感測器可能報告的是蓋子運動而非關節角度。
為任務選擇絕對或增量行為、解析度、精度、更新率和介面。根據供應商要求驗證安裝偏心率、傾斜度和空氣間隙。
將兩個角度都表達在同一座標系內
在兩個訊號相減前,先統一齒輪比、正負號、單位、回繞處理與關節方向。若製造誤差不可忽略,應使用實際校正的齒輪比。重新啟動時,也要一致處理多圈狀態與歸零。
比較幾個已知姿態和完整旋轉。符號或比率誤差可能表現為順應性增加,而偏離一圈多匝狀態則表現為突發傳輸故障。
在差異中包含編碼器安裝錯誤
碼盤偏心率、感測器頭對準、軸軸磨損、聯軸誤差和軸承運動都會增加週期性或負載相關的誤差。因此,編碼器規格和機械安裝都會影響變速器的差異。
利用反轉、減速轉速和獨立計量學,將週期感測器誤差與齒輪箱行為區分開來。不要將所有可重複的諧波標記為齒輪剛度。
| 觀察到的差異 | 可能原因 | 辨別測試 | 控制風險 |
|---|---|---|---|
| 反轉時的死區 | 反彈或反彈 | 雙向慢掃 | 限制迴圈 |
| 與轉矩成正比 | 彈性扭轉 | 已知的負載掃除 | 外環共振 |
| 帶角度的週期性 | 編碼器或齒輪錯誤 | 獨立計量 | 跟蹤波紋 |
| 生長迅速 | 時間戳或濾波延遲 | 時間對齊測試 | 相位損耗 |
| 突然的步伐 | 滑動、翻滾或脫落 | 原始狀態和索引檢查 | 不安全命令跳躍 |
辨識方向反轉時的背隙
當馬達運動方向改變而輸出最初保持靜止時,就會出現背隙。摩擦和順應性會模糊界限。應在多個負載、轉速和溫度下測量,而不是報告一個角度值。
控制器可以補償可預測的空回,但補償不能消除衝擊、磨損或方向相關的不確定性。限制激進的反轉指令並驗證穩定性。
將彈性扭轉視為動態狀態
在轉矩下,傳動順應性產生連續的馬達與負載夾角差。剛度可以是非線性的,且與頻率相關。阻尼、摩擦和結構模式在負載變化後形狀恢復。
在已知轉矩和同步角度下估算剛度。只激發安全幅度。在設定外環頻寬前,利用頻率反應定位共振。
使用具有明確頻寬分離的巢狀控制迴路
一種常見設計將快速電流和馬達速度控制保持在較慢的負載位置環路內。外環控制內環,同時觀察實際的關節輸出。頻寬分離有助於避免與順應的動力學衝突。
Synapticon 的雙環解釋描述了這一控制概念。根據測量到的延遲、共振和雜訊來調諧部署的裝置,而不是複製增益。
平衡負載回饋與雜訊和共振
更高的負載側增益提升低頻精度,但會暴露量化、取樣延遲和機械共振。濾波減少雜訊,同時增加相位滯後。檢查最嚴重的通訊抖動和陳舊取樣的影響。
測量跨負載和溫度的靈敏度、跟蹤和擾動反應。在出現大誤差時,保持飽和和和抗啟動行為可見。
在控制前校正零點、比率和時間
進行獨立感測器有效性檢查,建立聯合基準,調整方向和刻度,並測量相對時間戳延遲。儲存校正身份和溫度。啟動時拒絕未知的絕對狀態。
在開啟轉矩前,緩慢地在範圍內行駛並確認殘差是否合理。加速時的點火誤差可能導致明顯彈性角,從而觸發假故障。
用分歧作為帶有上下文的診斷
持續不匹配可能表明感測器打滑、變速箱損壞、過度偏轉或校正損失。診斷閾值應根據轉矩、速度、方向和溫度而定。固定的小極限在正常負載下可能觸發假觸發。
注入訊號丟失、凍結值、符號錯誤和安裝滑動。定義關節是停止、退化還是繼續。若冗餘訊號不具獨立性,或缺少經驗證的判定策略,就不會自動提供容錯能力。
共同驗證準確性、穩定性和故障反應
測量關節和末端效應器的精度、反轉行為、柔順性、頻率反應、跟蹤、感測器資料時效和診斷覆蓋。跨有效負載和熱條件下重複。儲存原始訊號,而不僅僅是融合估計。
釋出時要有一份簡明的清單。
評估“機器人雙編碼器:馬達端與負載端回饋”時,還應儲存模型版本、機器人設定、校正檔案、測試日期和全部試驗記錄。
- 對齊比率、方向、零點和時間戳。
- 分別測量安裝和傳動誤差。
- 將快速馬達控制在負載位置控制範圍內。
- 調到低於測量順應共振的頻率。
- 注入感測器與機械分歧故障。
常見問題
為什麼不只用負載端編碼器?
馬達回饋通常用於換相和快速控制;負載回饋觀察變速箱的輸出位置。
雙編碼器能消除背隙嗎?
不會。它們揭示輸出誤差並實現補償或控制,但機械間隙依然存在。
編碼器的差異完全是變速箱柔順嗎?
不是。比率、零、時間戳、安裝、感測器誤差、摩擦和間隙也會有影響。
外層負載位置環路應該執行多快?
根據測量的延遲、雜訊和共振設定,並與內環保持適當距離;不適用通用速率。
機器人在一個編碼器失效後還能繼續嗎?
只有在架構已驗證故障檢測、安全降級以及該操作模式下剩餘的足夠回饋時才可執行。
回饋精度與控制穩定性邊界
雙重回饋可以提升控制和診斷,但不一定自動獲得安全級冗餘。驗證故障獨立性和機器人的安全反應。