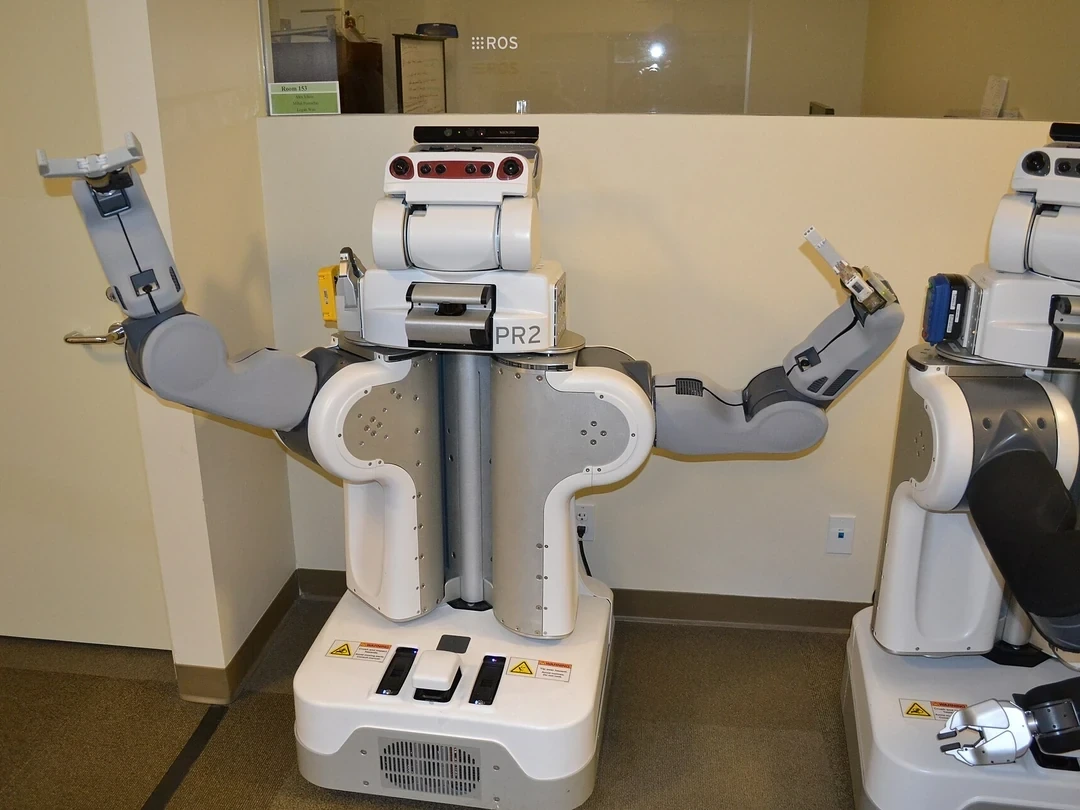
移動操作耦合移動的底座、軀幹或升降機、機械臂和末端效應器。將底座放置在物體附近的導航目標仍可能使工具無法觸及、處於奇異位形、被遮擋或碰撞。相反,有利的機械臂位姿可能需要不安全或不可能的底盤接近。
系統需要具有明確職責的層級。導航負責環境內更長的地平線旅行。基座姿態取樣和可達性將工具任務與有用的到達區域連線起來。聯動規劃或全身控制處理基座與機械臂互動重要的動作。
本指南應與 移動機器人規劃指南 及 運動規劃比較結合使用。分別驗證指令和測量到達狀態。
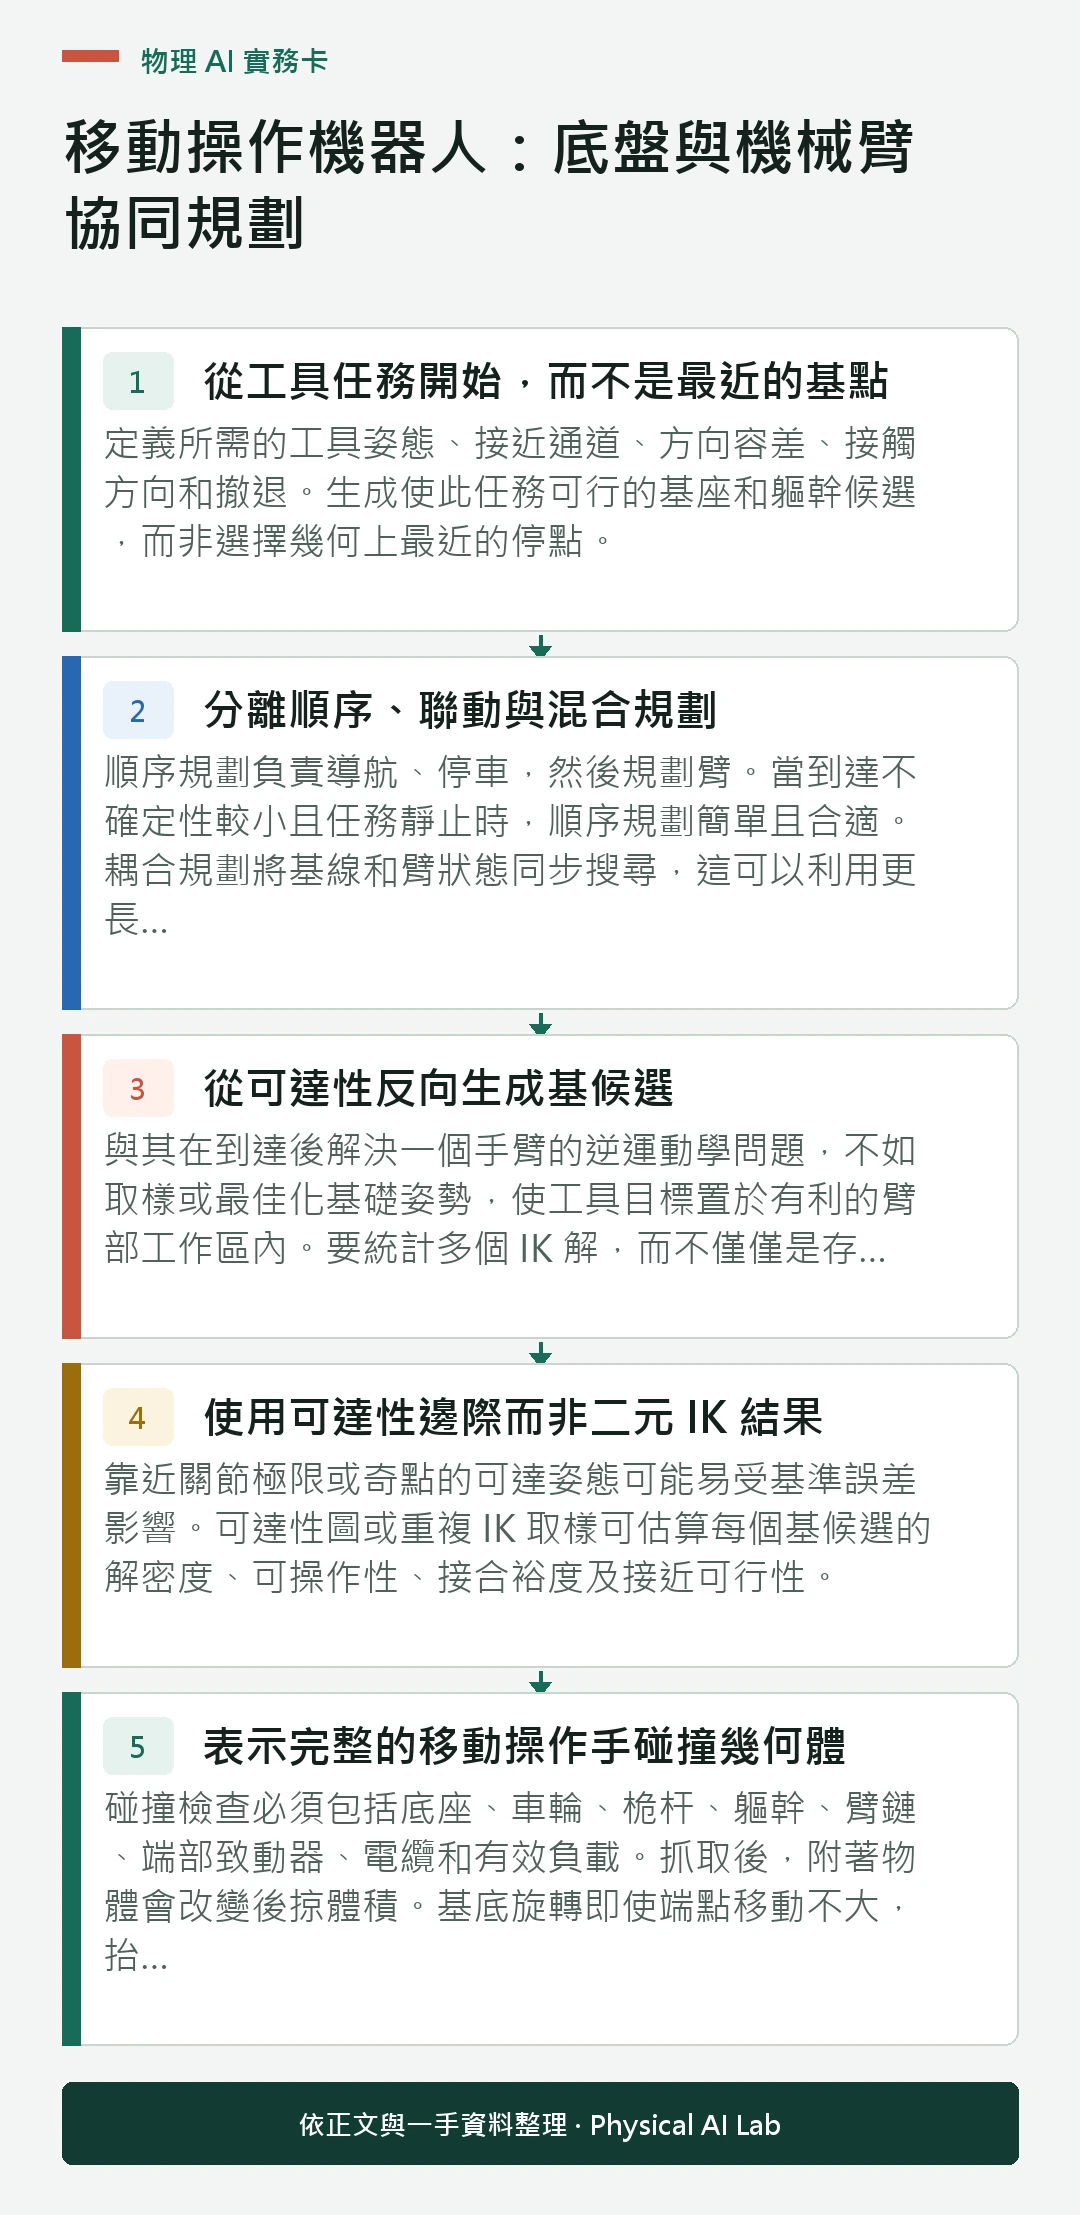
從工具任務開始,而不是最近的基點
定義所需的工具姿態、接近通道、方向容差、接觸方向和撤退。生成使此任務可行的基座和軀幹候選,而非選擇幾何上最近的停點。
包括感測器視角和人工接觸。基礎姿勢可以在將目標隱藏在手臂後面或阻擋必須開啟的櫥櫃門時滿足反向運動學。

區分順序式、耦合式與混合規劃
順序規劃負責導航、停車,然後規劃臂。當到達不確定性較小且任務靜止時,順序規劃簡單且合適。耦合規劃將底盤和臂狀態同步搜尋,這可以利用更大的可達範圍,但增加問題維度和建模需求。
混合系統在長距離行程時使用導航,然後在任務附近進行區域性耦合調整。從所需的精度、接觸、空間和恢復中選擇架構,而不是將全耦合視為自動優越。
| 建築 | 最佳匹配 | 主要優勢 | 主失效 |
|---|---|---|---|
| 順序 | 開放空間與寬容範圍 | 簡單介面 | 抵達後無法聯絡 |
| 基態取樣 | 許多可接受的停靠點 | 任務感知導航目標 | 弱評分模型 |
| 聯車規劃 | 緊密協調的運動 | 使用完整工作區 | 高維搜尋 |
| 全身控制 | 線上聯絡或追蹤 | 持續校正 | 模型與穩定性需求 |
| 混合動力 | 長途旅行加上精準任務 | 分層計算 | 過渡不匹配 |
利用逆向可達性生成底盤候選位姿
與其在到達後解決一個手臂的逆運動學問題,不如取樣或最佳化基礎姿勢,使工具目標置於有利的臂部工作區內。要統計多個 IK 解,而不僅僅是存在。
拒絕違反基底足跡、進近方向、感測器視角或導航許可的候選方案。 逆運動學指南 解釋了為何姿態解只是其中一層可行性。
使用可達性邊際而非二元 IK 結果
靠近關節極限或奇點的可達姿態可能易受基準誤差影響。可達性圖或重複 IK 取樣可估算每個基候選的解密度、可操作性、接合裕度及接近可行性。
給一個容忍區域性化和物體姿態不確定性的區域進行評分。最佳的名義候選通常比稍微遠一點且可行鄰域更廣的姿態更差。
表示完整的移動操作機器人碰撞幾何
碰撞檢查必須包括底座、車輪、桅杆、軀幹、臂鏈、端部致動器、電纜和有效負載。抓取後,附著物體會改變後掠體積。基底旋轉即使端點移動不大,抬起的臂仍可能撞向障礙物。
保持靜態地圖、區域性障礙物和操作場景同步。對於未建模突出部使用保守幾何體,並測試人員或購物車進入工作區時的感知延遲。
在正確的視野使用 Nav2 和操控規劃
目前 Nav2 概念檔案 描述了移動導航的規劃器、控制器和行為協調。它本身並不能解決手臂的可伸度或接觸限制。
MoveIt 的移動底盤與機械臂教學展示了聯合規劃組,並明確推薦 Nav2 用於純導航。將示例視為架構參考,驗證部署中使用的版本。
遵守非完整底盤運動學與路徑執行限制
差動驅動基座無法橫向平移。按全向模型建模的平面關節可以返回平台無法執行的幾何運動。轉彎半徑、車輪打滑和本地控制器行為也會影響最終基座姿態。
使用與基礎匹配的運動模型,並檢查實際控制器介面。記錄路徑跟蹤和最終協方差,而不僅僅是規劃器成功。
在耦合運動中包含穩定性、負載和接觸
伸長臂會移動質心,增加車輪和結構負載。載重製動或轉彎會降低穩定性。接觸任務會增加力旋量約束,可能需要固定或制動底座。
使用 全身控制指南 來獲取共享約束,然後驗證末端或輪載餘量,以及真實有效負載和地面條件下的底盤運動。
導航後重新觀察,而不是信任命令
指令的基礎目標並非測量到來姿勢。定位誤差、車輪打滑、避障和制動動態會改變機械臂與目標的關係。物體姿態在移動過程中也可能移動。
到達後,取得最新的機器人與目標狀態,重新計算座標轉換,並以條件檢查機械臂規劃。若目標超出允許的可達區域,應重新定位底盤,而不是勉強執行裕度不足的機械臂軌跡。
規劃安全過渡和恢復姿勢
定義機械臂何時收起以便行進,何時可伸展,以及何種姿勢能保持感測器和制動。恢復過程可以包括收回工具、降低有效負載、後退、重新定位和重新觀察。
失敗的 ARM 計劃應返回任務執行官可以使用的理由。重複相同的導航目標和 IK 請求而不改變狀態,這不是恢復。
評估任務在不確定性和雜亂中取得的成效
測量導航成功率、到達誤差、可達目標率、規劃時間、最小接合和碰撞間距、重新規劃、任務成功率、接觸力和回收情況。調整物體不確定性、基準誤差、雜波、地面摩擦和有效負載。
Google 研究的表格擦除研究顯示,對於一個聯絡人豐富的移動任務,採用了全體受限的執行方法。在得出結論時,請明確任務和硬體範圍。
| 測試因子 | 變體 | 主要度量 | 失效證據 |
|---|---|---|---|
| 到來 | 姿態誤差與協方差 | 可達任務率 | 測量的基礎姿勢 |
| 場景 | 雜波與動態障礙 | 碰撞間距 | 場景時間戳 |
| 目標 | 姿態與可見度不確定性 | 重新觀測成功 | 感測器框架 |
| 有效負載 | 規模與覆蓋範圍 | 穩定性與轉矩裕量 | 車輪和關節負載 |
| 恢復 | IK 失敗,路徑被阻斷,接觸 | 安全完成率 | 狀態轉變 |
發布底盤—機械臂執行規範
記錄工具目標容差、基準候選生成器、可達性評分、規劃組、運動模型、場景源、到達門、穩定性極限和恢復狀態。每個基準測試中儲存地圖、校正、機器人模型和軟體版本。
釋出時要有一份簡明的清單。
評估“移動操作機器人:底盤與機械臂協同規劃”時,還應儲存模型版本、機器人設定、校正檔案、測試日期和全部試驗記錄。
- 從工具任務中生成基礎姿勢。
- 評估可達性、可操作性、碰撞可行性與導航可行性。
- 檢查整個活動物體和所附載的有效負載。
- 在手臂運動前,重新觀察測量到達狀態。
- 測試重新定位、機械臂收回和安全恢復。
常見問題
底座和臂必須總是一起規劃嗎?
不。順序規劃對容忍任務有效;當基位運動與機械臂可行性強烈相互作用時,耦合或混合規劃非常有用。
最接近的基礎姿勢通常最好嗎?
不。它可能造成關節極限、奇點、遮擋、碰撞或接近幾何形狀不佳;評分一個穩健的可行區域。
Nav2 能規劃完整的移動操作任務嗎?
Nav2 負責移動導航;機械臂可觸達性、操作碰撞、接觸和任務約束需要額外的規劃和控制。
機械臂能補償基底停止誤差嗎?
僅限於測量的距離和邊緣包絡內。較大的誤差則需要重新觀察和重新定位基準。
耦合規劃應如何比較?
衡量任務成功率、到達容忍度、距離和碰撞餘距、執行時間、重新規劃、接觸行為以及在受控不確定性中的恢復情況。
指令到達與可執行工具姿態邊界
成功的導航指令不允許機械臂運動。重新觀察基座、目標和場景,然後根據距離、碰撞、穩定性和接觸限制對工具計劃進行門控。