事前公表された多機体会場計画は、ネットワーク、充電、管制、ログの運用課題を示していた。これらは異なるメーカーのロボットを同じ現場で管理する条件になるが、参加数や開催後の相互運用実績を示すものではない。
多機体運用で通信・充電・ログが競合する
開催前の公式運営アップデートは、多数のチーム、種目、ロボットが参加する計画を予告していた。ただし、すべてのロボットが一つの管制標準で接続されたという意味ではなく、現場ごとのプロトコルを区別する必要がある。
大会運営から多数の機体を扱う必要性は分かるが、共通管制規格やメーカー間互換性の完成を意味しない。接続方式、権限、安全区域、充電手順は機体別に確認する。
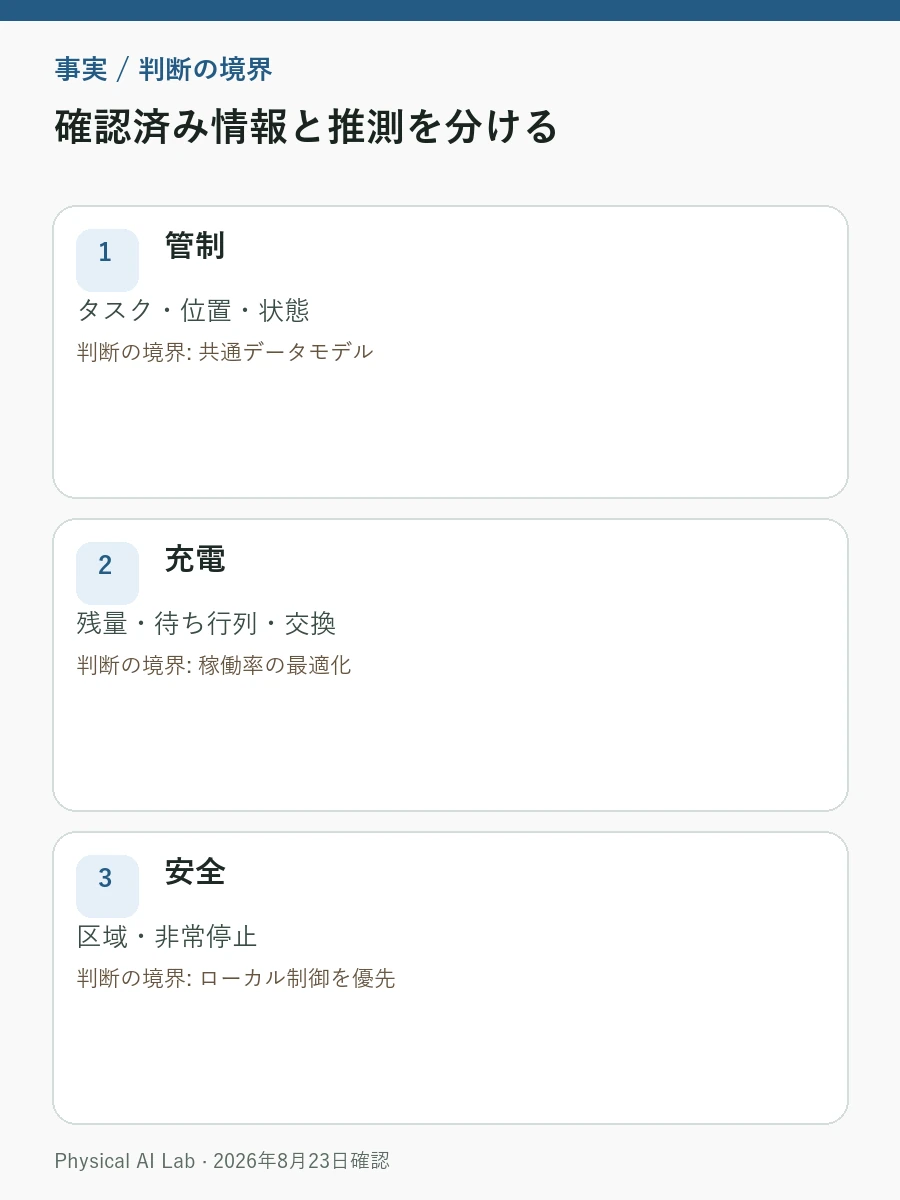
| 領域 | 管理する内容 | 設計上の注意 |
|---|---|---|
| 管制 | タスク・位置・状態 | 共通データモデル |
| 充電 | 残量・待ち行列・交換 | 稼働率の最適化 |
| 安全 | 区域・非常停止 | ローカル制御を優先 |
通信断でもローカル安全を優先する
管制システムは位置とバッテリーだけでなく、ソフトウェア版、センサー異常、非常停止、作業ログも収集したい。通信が遅延または途絶したときは、ロボット側の安全規則を優先させる。
中央管制が止まっても各機は安全に停止できなければならない。位置、タスク、充電、エラーを共有しつつ、通信断後の古い命令を捨て、復旧履歴を追える設計が要る。
遅延・充電待ち・ログ欠損を同じ運用記録へ
平均遅延だけでなく、最悪時の遅延、充電待ち、ログ欠損を時系列で測る。機体停止が他のフリートへ波及した範囲と、復旧に必要な人の操作も記録したい。
| 確認項目 | 評価する値 |
|---|---|
| 遅延 | 平均値より最悪区間 |
| 再接続 | 通信復旧までの時間 |
| 追跡性 | 命令・モデル・エラーログ |

接続方式の名称だけで信頼性を決めない
5GやWi-Fiという接続方式だけで信頼性を判断してはいけない。遅延分布、電波の死角、再接続時間、セキュリティ認証、ネットワーク障害時の挙動の方が重要だ。
競技会の運営規模は多数機体を扱う負荷を示すが、常設施設での信頼性を保証しない。異なるメーカーを混在させた長期ログが公開されれば、相互運用性を再評価できる。
Open-RMF・測位・現場作業を横断して設計する
管制と施設連携の設計には、倉庫ピッキングロボット、Open-RMFによる複数ロボット連携、VIOとSLAMの違いが実務的な補助線になる。2026年8月の大会運用を、作業割当て、設備予約、自己位置推定へ分解して確認できる。
管制は位置表示より復旧と追跡性が要る
多数のロボットを扱う現場では、位置を一覧表示するだけでは足りない。通信断時のローカル安全、充電待ち、再接続、命令とモデルの追跡性まで一つの運用設計にまとめる必要がある。
よくある質問
多数の競技ロボットが動けば、共通管制規格が完成したと見てよいか
見なせない。運営規模を示す公式情報は一次資料だが、メーカー間の共通プロトコルや相互運用性を証明するものではない。接続方式と管制範囲をロボットごとに確認したい。
複数ロボットのネットワークは平均遅延だけ見ればよいか
平均値では電波の死角や再接続の遅れを隠してしまう。最悪区間の遅延、パケット損失、再接続時間、通信断中にローカル安全制御へ移るかを記録すべきだ。
異なるメーカーの機体を混在させる際、最初に固定する運用条件は何か
2026年8月23日時点では大会共通の管制標準までは確認できない。非常停止の権限、タスク状態、充電待ち、ソフトウェア版、障害ログの最低共通項を現場側で定義したい。
確認した公式資料
最終確認:2026年8月23日