会前公布的多机器人场馆方案,提出了网络、充电、调度和日志管理问题。这些问题可以转化为混合厂商场地的设计条件,但方案不能证明实际参赛数量或会后互操作结果。
多机同场先考验任务、位置与安全状态的统一
官方运行更新预告了大量参赛团队、项目和机器人,但这并不表示所有设备都已经接入同一套调度标准,仍需区分各场地使用的具体协议。
官方运行信息能够说明参赛团队与设备规模较大,但不能证明所有机器人已经采用统一调度协议、共享安全状态或接入同一充电管理系统。
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 调度 | 任务、位置和运行状态 | 需要统一数据模型 |
| 充电 | 剩余电量、队列和换电 | 目标是提高开动率 |
| 安全 | 作业区域和急停状态 | 本地安全控制优先 |
断网时,本机安全规则必须高于调度指令
调度系统除了位置和电量,还应采集软件版本、传感器异常、急停状态和任务日志。通信延迟或中断时,机器人本机的安全规则必须拥有更高优先级。
多机具身智能(Physical AI)既需要中央任务协调,也必须保留机器人本机的安全优先级。网络延迟、调度重复派单或充电队列失控时,单机应能停止、上报并留下可追溯状态。
网络验收要看最差时延、重连和日志追溯
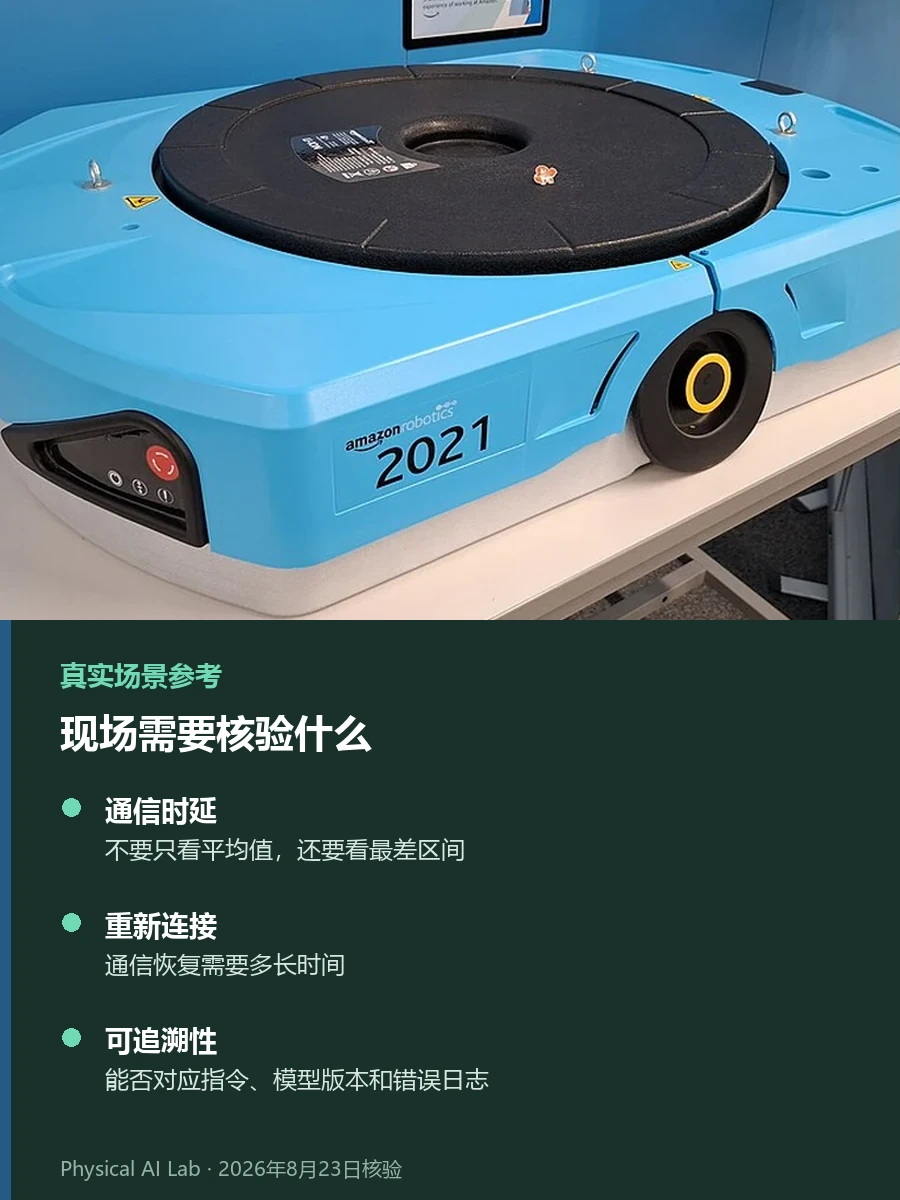
现场应统一记录设备身份、软件版本、电量、急停、任务指令和错误日志,并演练断网重连与充电拥堵。平均延迟看似正常,也要单列最差区间和恢复期间的任务冲突。
| 核验项 | 要问的问题 |
|---|---|
| 通信时延 | 不要只看平均值,还要看最差区间 |
| 重新连接 | 通信恢复需要多长时间 |
| 可追溯性 | 能否对应指令、模型版本和错误日志 |

蜂窝网络或Wi-Fi都不能自动保证可靠
不能只看采用5G还是Wi-Fi就判断网络可靠性。时延分布、信号盲区、重连时间、安全认证和断网后的机器人行为更重要。
赛事运营可为多机协同提供观察窗口,具体场馆协议与临时调度措施不一定适合长期园区部署。
用Open-RMF与现场定位补全多机调度
物料任务可借鉴仓储拣选机器人的完成口径,跨厂商调度可深入Open-RMF多机器人协同,本机定位与重连后的地图一致性可参考VIO与SLAM对比。本文整理截至2026年8月的赛事运营线索。
集群能力取决于运营系统,而不只是机器人数量
会前公布的多团队、多机器人赛事方案,把网络、充电与调度运营列为需要检验的问题,而不只是关注单机性能。多机系统的成熟度要看最差网络、重连、充电拥堵和日志追溯下的运行结果,机器人数量不是替代指标。
常见问题
不同厂商机器人能否直接接入同一个调度平台?
不能默认可以。赛事运营计划是一手材料,仍要核对任务数据模型、接口权限、急停状态、充电协议和版本兼容。
无线网络中断后,机器人最安全的默认动作是什么?
应由风险评估决定本地停车、退到安全区或继续最低限度任务,并保证本机安全控制优先于恢复后迟到的调度指令。
赛事是否证明所有设备使用统一协议?
没有这种依据。截至2026年8月23日的会前公开信息只说明多团队和多机器人同场运行的计划,不代表该计划已全部实施,也不代表所有设备已接入同一套调度标准。
已核验的官方资料
最后核对:2026年8月23日