DexRobotのDexHandは物体をつかむエンドエフェクターで、DexTeleは人がロボットを遠隔操作しながら触覚、関節、姿勢、映像、深度をまとめて記録する収集システムだ。両製品を組み合わせる目的は、ハンドを一度動かすデモではない。「人の実演→同期データ→精製・学習→方策実行→新たな失敗収集」という循環を作ることにある。自由度が高いハンドでも、このデータ循環が切れれば精密な操作モデルには育たない。
DexHand三機種は単純な上位・下位モデルではない
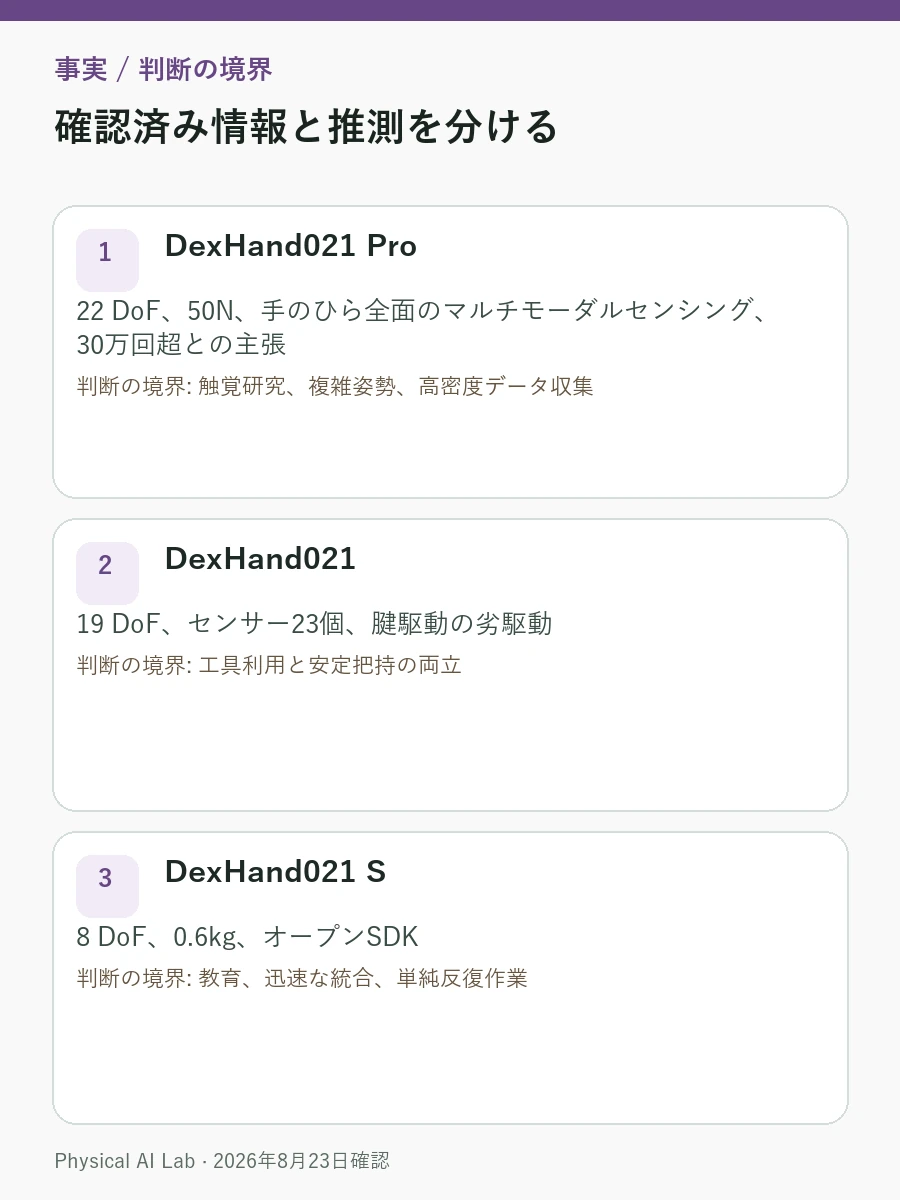
DexRobotがAutomate 2026で公開したのはDexHand021 Pro、DexHand021、DexHand021 Sである。同社のAutomate 2026発表資料によると、021 Proは22自由度、50Nの荷重表記、手のひら全面のマルチモーダルセンシング、30万回超の耐久サイクルを特徴とする。021は19自由度、内蔵センサー23個、腱駆動の劣駆動構造を採る。021 Sは8自由度、重量0.6kg、オープンSDKが特徴だ。
数字の大きい機種が常に優れるという順位表ではない。高自由度のハンドは多様な指姿勢を作れる一方、制御変数と校正項目も増える。反復生産では単純な把持を長く保つ021や021 Sが合う場合があり、接触研究や複雑な工具操作では021 Proのセンサー構成が有利になり得る。最終的には対象物と必要なデータ種別で選ぶ。
| モデル | 同社が公表した構成 | 適する検討目的 | 確認が必要な境界 |
|---|---|---|---|
| DexHand021 Pro | 22 DoF、50N、手のひら全面のマルチモーダルセンシング、30万回超との主張 | 触覚研究、複雑姿勢、高密度データ収集 | 50Nの試験姿勢・方向、センサー校正、独立した耐久検証 |
| DexHand021 | 19 DoF、センサー23個、腱駆動の劣駆動 | 工具利用と安定把持の両立 | センサー種別・周期、腱交換と張力管理 |
| DexHand021 S | 8 DoF、0.6kg、オープンSDK | 教育、迅速な統合、単純反復作業 | 同社がいう「主要機能80%」のタスク別定義 |
50Nと30万回では対象物別の成功率は分からない
50Nは力の単位で、5kgの可搬重量と同じ表現ではない。どの方向でどの指の組合せを使ったか、手首とロボットアームが耐えられる荷重はいくらかがなければ、実物の重量へ直接換算しにくい。30万回超の耐久値も同社発表に基づく主張だ。反復動作の角度、速度、荷重、温度、故障判定基準を公開試験報告書で確認できるか、調達時に確かめたい。
現場では最大力より、滑りやすい樹脂瓶、薄いジッパーバッグ、変形する紙箱、取っ手付き工具など、失敗様式の異なる対象を分けて試す。把持後10秒の保持、移動中の滑り、リリース時の貼り付き、接触後の原点ずれを記録する。触覚信号の基礎はロボット触覚センサーの種類と限界へつながる。
DexTeleの中核は操作器より時刻をそろえる記録設備
DexRobotはDexTeleを、遠隔操作ハードウェア、力制御ヒューマノイドアーム、高自由度ハンド、専用データ基盤を統合したシステムと説明する。機構、電装、通信、遠隔操作アルゴリズム、データパイプラインを別途2次開発せず使えるとの説明も発表にある。ただし、「別途開発不要」は全顧客のロボットや保存先へ即時接続できる保証ではなく、同社標準構成の範囲での製品主張と読むべきだ。
操作学習の一エピソードには複数の時計がある。操作者の手の動き、ロボット関節角、指先の力、触覚分布、頭部・手首映像、深度フレーム、成功・失敗ラベルが同じ瞬間を指す必要がある。50msずれるだけで、映像は接触前なのに力センサーには衝撃が残り得る。DexTeleの価値を分けるのは装置数ではなく、時刻同期、座標系整合、欠損検知、メタデータ管理を再現可能な形で提供できるかだ。
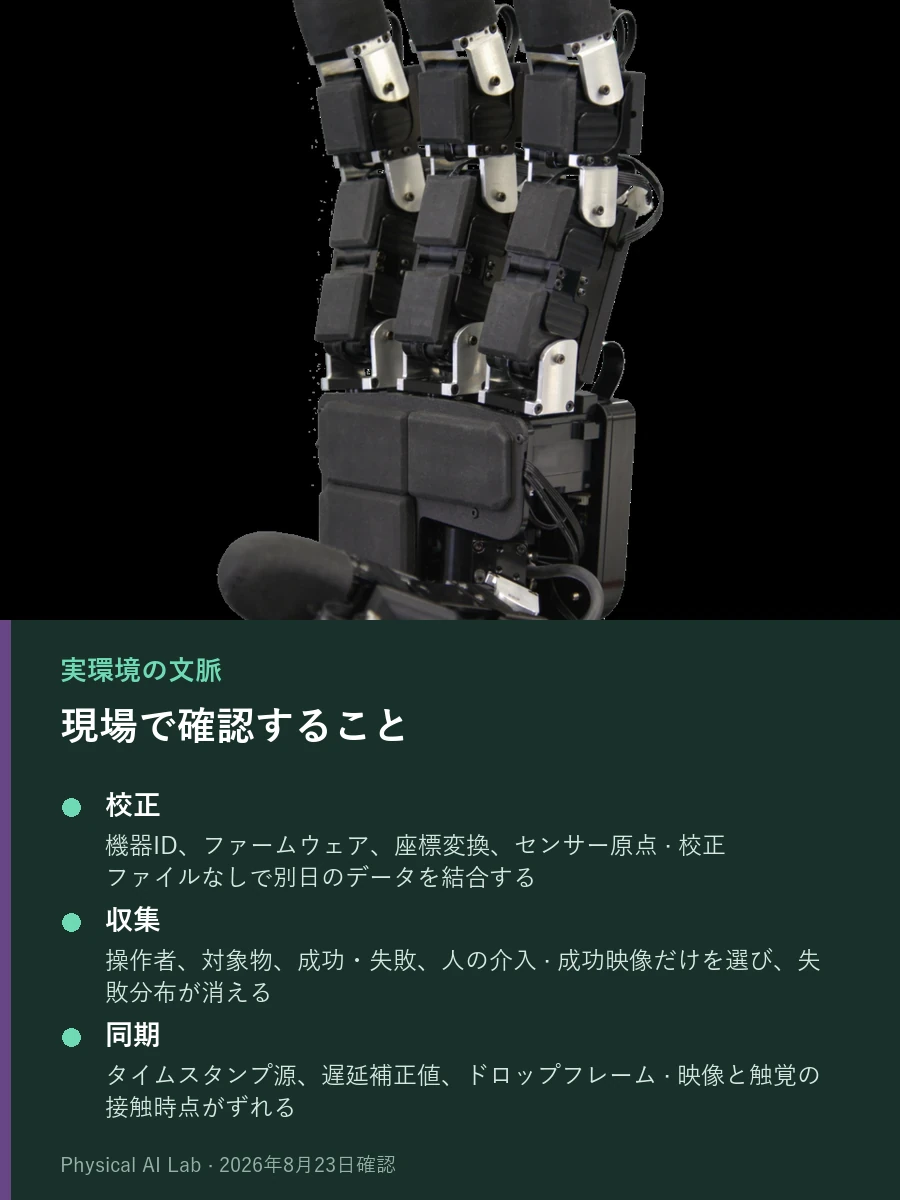

遠隔操作を学習サンプルへ変える六つの工程
最初は作業定義である。「カップを持つ」だけでなく、開始位置、許容把持、目標位置、成功判定、中止条件を書く。次に操作者とロボットの座標を合わせ、ハンドと力センサーの原点を取る。三つ目は正常実演に加えて滑りと再試行も原本へ記録する収集、四つ目は時系列・座標系をそろえ、個人情報や不要背景を処理する精製だ。五つ目で場所・対象物ごとに学習、検証、試験へ分け、最後に方策を実行して新しい失敗を集める。
同じ作業を一人だけが繰り返すと、手癖まで学ぶ恐れがある。熟練度や体格の異なる操作者を混ぜ、カメラ位置、照明、物体配置を変えたい。失敗エピソードをすべて捨てれば、接触が崩れた後の戻り方を学べない。遠隔操作データの設計はテレオペレーションデータの収集方法で詳しく扱う。
| データ工程 | 残す情報 | 品質が崩れる典型例 |
|---|---|---|
| 校正 | 機器ID、ファームウェア、座標変換、センサー原点 | 校正ファイルなしで別日のデータを結合する |
| 収集 | 操作者、対象物、成功・失敗、人の介入 | 成功映像だけを選び、失敗分布が消える |
| 同期 | タイムスタンプ源、遅延補正値、ドロップフレーム | 映像と触覚の接触時点がずれる |
| 精製 | 除外理由、原本ハッシュ、ラベル修正履歴 | 原本を上書きし再現・監査できない |
| 学習分割 | 場所・対象物・操作者単位の分離規則 | 同じ場面が学習と試験の双方へ入る |
| 実行評価 | 方策版、成功率、介入率、復旧時間 | 平均成功率だけが残り、危険な失敗が隠れる |
触覚・関節・映像は別々の問いへ答える
関節データは指と腕の姿勢を示すが、物体が実際に滑るかは分からない。触覚と力は接触を示すが、どの物体のどの部分かを知るには映像と深度が要る。姿勢データはハンドと物体の空間関係を結ぶ。複数モダリティーを集める理由は、どれか一つが欠けた際の曖昧さを減らすためだ。
保存量も急速に増える。複数カメラの高解像度映像と深度フレームを連続記録すれば、関節ベクトルより大きな容量と帯域が要る。原本の保持期間、圧縮方式、個人情報マスキング、アクセス権、削除基準を収集前に決めたい。アップロードが遅いからと映像を任意に低解像度化すると、小さな接触失敗が消え得る。学習用変換データと監査可能な原本を分ける方がよい。
模倣学習はデータ投入だけでは完成しない
人の実演からACTなどの模倣学習方策やVLA系モデルを学習できる。それでも、実演にない対象物、遮蔽、衝突、損傷部品では方策が揺らぐ。学習損失が低いことも実機成功率の保証にはならない。独立した場所と新しい物体で試し、安全制限は方策外の制御層へ残す必要がある。
模倣学習と強化学習の役割はロボット模倣学習と強化学習の比較で確認できる。DexTeleのデータが主に実演行動を与えるなら、その後の失敗復旧や探索をどう補うかは別設計だ。方策が想定範囲を外れた際の即時停止や遠隔操作への引継ぎ条件も、学習性能と分けて検証したい。
調達時はハンドより先にデータ権利を契約する
DexRobot公式ニュースとDexRobot公式サイトには製品情報と問い合わせ先があるが、顧客別の価格、納期、データ基盤契約は公開資料だけでは確定できない。DexTeleを研究所や工場へ入れる際は、生成した原本データと派生モデルの所有権、外部転送の有無、遠隔支援時のアクセス範囲、保持・削除責任を文書化する。
ハードウェア見積もりにはハンドだけでなく、ロボットアーム、操作器、カメラ、計算機、保存先、校正工具、予備の腱・指モジュール、ソフトウェアライセンス、教育・現地支援を分けて入れる。同社がいう「比較製品の5分の1の費用」「主要機能80%」は会社主張だ。比較対象、構成、契約範囲がなければ予算の確定値には使わない。
良いパイロットは初日から大量収集しない。代表作業三つを選び、50~100エピソードで同期とラベル品質を先に監査する。同じ原本を二人が前処理した際に同じ結果になるか、方策の失敗を原フレームまで追えるかを確認してから量を増やす。誤った工程で集めた10万エピソードより、再現可能な1千エピソードの方が価値を持つ場合がある。
収集件数より学習に使える歩留まりが費用を決める
遠隔操作を1千回記録しても、センサードロップ、校正ミス、作業定義違反、カメラ遮蔽で半分しか使えなければ、実データ単価は二倍になる。総エピソード数と有効エピソード率を併記したい。除外理由を機器、操作者、対象物、時間帯で集計すれば、歩留まりを上げるために先に直す失敗も分かる。特定操作者だけ除外が多ければ教育、手首カメラ一台だけドロップするなら通信・保存のボトルネックを疑える。
再収集費には操作時間だけでなく、対象物配置、ハンド校正、センサー原点、原本アップロード、ラベル確認、個人情報処理も含まれる。学習後に見つかったラベル誤りを原本まで戻って直せれば、既に支払った収集費を生かせる。ベンダーが独自形式だけを出力する場合は契約終了後の変換費が増えるため、タイムスタンプと座標変換を含む原本出力仕様を事前に受け取る。パイロット基準には「一時間当たり収集数」に加え、「検収に合格したエピソード当たりの費用」を入れたい。
よくある質問
DexHand021 Proは複雑な把持なら常に最適なのか
複雑な触覚研究では有利になり得るが、単純反復作業では021や021 Sの低い制御複雑度と保守性が合う場合がある。対象物と必要データで選びたい。
DexTeleはロボットハンド単体の製品なのか
単体ではない。遠隔操作器、力制御ロボットアーム、精密ハンド、データ基盤を組み合わせ、実演とマルチモーダルデータを記録するシステムだ。
DexTeleで実演を収集すれば操作モデルは完成するのか
完成しない。時刻同期、座標校正、精製、学習分割、独立評価、安全制御が必要で、失敗場面と人の介入も学習・評価資産として残す。
確認した公式資料
最終確認:2026年8月23日