AgiBotのGO-2、GE-2、BFM、GCFMは、同じ問題を解く競合モデルではない。GO-2は長い操作タスクを計画・実行し、GE-2は行動後に世界がどう変わるかを試す。BFMは実演から動作を学び、GCFMはテキスト、音声、映像の条件に合う全身動作を作る。「最も優れたモデル」ではなく、「自社の作業で欠けている能力」を先に問うべきだ。
四モデルは異なる知能層を担う
AgiBotは2026年4月17日のパートナー会議で、「一つのロボットボディー、三つの知能」という構造の下、8つの基盤AI製品を発表した。GO-2とGE-2は操作知能、BFMとGCFMは移動・動作知能に配置される。同じ発表に登場しても、四モデルを一つのベンチマーク表で比べることはできない。入出力と失敗の意味が違うからだ。
AgiBot公式発表は各モデルの方向を示すが、顧客現場での成功率、必要な計算資源、対応ロボット一覧をすべて公開する資料ではない。次の表は、発表で確認できる役割と導入時に確かめる境界を分けたものだ。
| モデル | 公式発表が示す役割 | 実検証で確認すること |
|---|---|---|
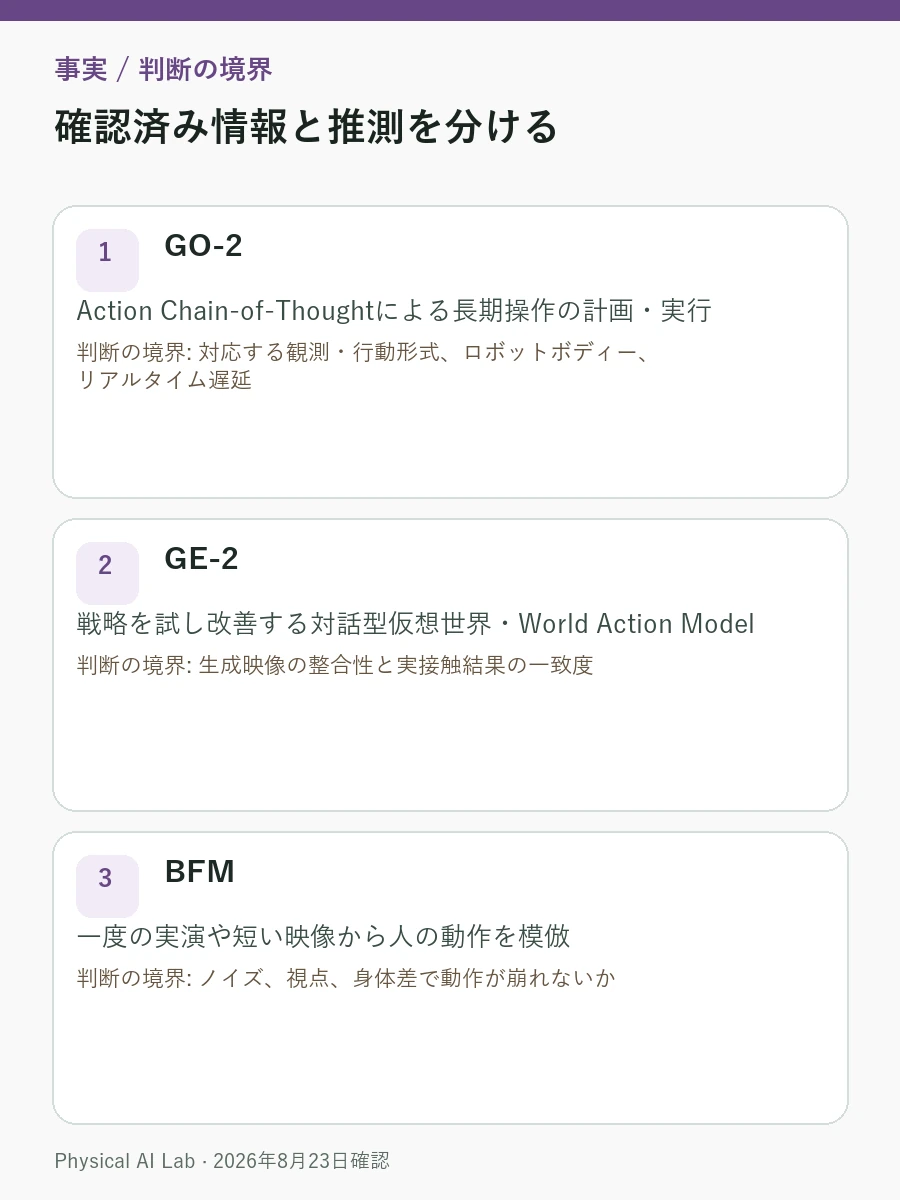
| GO-2 | Action Chain-of-Thoughtによる長期操作の計画・実行 | 対応する観測・行動形式、ロボットボディー、リアルタイム遅延 |
| GE-2 | 戦略を試し改善する対話型仮想世界・World Action Model | 生成映像の整合性と実接触結果の一致度 |
| BFM | 一度の実演や短い映像から人の動作を模倣 | ノイズ、視点、身体差で動作が崩れないか |
| GCFM | テキスト・音声・映像から文脈に合うロボット動作を生成 | 関節限界、姿勢安定、衝突回避をリアルタイムで守るか |
この分類は製品名を読む出発点だ。AgiBotの性能表現は同社が定めたデータ・条件での結果であり、外部環境での長期性能や他社モデルへの優位を示す独立検証へ広げてはならない。
GO-2は長い操作を行動単位でつなぐ
GO-2の中心は、物体を一度つかむ瞬間動作ではなく、複数段階をつなぐ操作だ。「食卓を片付ける」という指示なら、カップを探す、取っ手の向きを見る、障害物を避けてつかむ、指定棚へ運ぶ連続タスクへ変わる。AgiBotはGO-2をViLLA Embodied Foundation Modelと呼び、Action Chain-of-Thoughtが計画と実行を結ぶと説明する。
文章形式の推論が見えても、行動が常に正しいとは限らない。カメラ遮蔽や物体移動で前段の誤りが後段へ累積し得る。ハンドが滑った後も次の動作を続けるのか、状態を再観測して計画を直すのか、人が介入した位置から再開できるのかが、長期タスクの実用性を分ける。
検証では最終成功率だけでなく、段階別成功、誤把持、再計画、遠隔介入時点、中止理由を同じログへ残す。対応アクションが関節位置、速度、行動チャンクのどれかも、制御器接続前に確認したい。
長期タスクでは序盤の成功が錯覚を生む。最初の三段階がそれぞれ95%でも、十段階すべてが連続成功する確率は大幅に下がる。タスク長を2段階、5段階、10段階へ伸ばして誤りの累積位置を見て、途中で物体を動かした際に旧計画を捨てられるかも試す。最初からやり直す方式と失敗地点から復旧する方式の時間差も生産性を左右する。
GE-2は行動結果を仮想世界で先に試す
GE-2は関節命令を直接出す方策というより、行動後の場面と状態を予測するWorld Action Modelとして紹介された。棚へ腕を伸ばした際に物体と周囲がどう変わるかを複数候補で展開し、危険・失敗の可能性が高い戦略を実機へ送る前に除外する用途に近い。
ただし、もっともらしい映像と正しい物理予測は違う。画面では指とカップが自然に触れても、摩擦係数と接触力が誤れば実物は滑る。布、液体、透明物、狭い隙間のように視覚だけで状態を読みにくい場面ほど差が広がる。GE-2では映像品質より、予測接触、物体位置、失敗順位が実測と一致するかを見る。
したがってGE-2の出力は安全保証ではなく、方策選択の追加材料だ。実機では力制限、衝突監視、非常停止など別の安全層を動かし続ける。
世界モデルを選択器に使う場合は、予測の「確信」と実誤差の整合も確認する。確信を持った誤予測は、低い確信の誤予測より危険だ。候補行動を三つ作るなら最終選択だけでなく、各候補の予測結果と実行結果を保存し、どの状況で順位が逆転するかを探す。不確実な場面を自動実行せず人の確認へ送るしきい値もパイロットで調整する。

BFMは短い実演から身体動作を学ぶ
BFMはBehavioral Foundation Modelの略称だ。AgiBotは、一度の実演または短い映像から人の動作をすぐ模倣し、ノイズのある環境でも安定動作するよう設計したと説明する。新動作を毎回、関節単位でプログラムする費用を減らす試みだ。
難しさは人とロボットの身体差にある。人の腕長、関節可動域、足幅をそのまま写すと、ロボットの可動範囲を越えたり姿勢を崩したりする。カメラ一台の映像には隠れた関節と深度情報もない。「一つの実演から動いた」場面と、違う身長、視点、速度でも再現する能力を分けたい。
評価を「似て見えるか」で終えない。エンドポイント誤差、関節限界違反、足滑り、姿勢復旧、別の身体へ移す際の追加データ量を記録し、BFMの再利用範囲を判断する。
GCFMは条件に応じた全身動作を生成する
GCFMはGenerative Control Foundation Modelである。公式発表はテキスト、音声、映像を入力し、文脈に合う自然な全身動作をリアルタイム生成すると説明する。公演で音楽に合わせ即興動作を作る、産業現場で作業信号に応じた全身姿勢を作る場面が当てはまる。
自然さと安全性は別指標だ。速い回転が滑らかでも、足裏接触の余裕が小さい、関節温度が急上昇するなら長く実行できない。人の近くでは音声遅延や誤認識が想定外動作を生む恐れもある。生成結果をモーターへ直送せず、関節限界、自己衝突、作業区域、速度・トルク制限を検査する制御器を挟む。
現場試験では動作多様性に加え、入力遅延、中止命令への応答、30分超の反復による発熱と姿勢累積誤差を測る。同社の「リアルタイム」という語だけで、対象機器のフレーム率や最悪遅延を推定してはならない。
一つの作業でも四つの役割が順番に現れる
カップを探して棚へ入れる流れで違いが見える。GO-2はタスクを段階へ分け操作行動を作る。GE-2は候補行動後のカップと周囲を予測し、危険経路を除く材料になる。人の実演から新しい腰・腕の協調を教えるならBFM、移動と上半身姿勢を状況に応じて生成するならGCFMが関わり得る。
ただし、四モデルが一つの完成品として自動接続されるわけではない。出力の座標系、周期、信頼度表現を合わせ、一層の遅延・誤りで次層を止める規則も要る。世界モデルが「成功可能性は高い」としても触覚センサーが滑りを検知した場合、どちらを優先するかをシステムで決める。
| 接続点 | 統合チームが残す記録 | 失敗条件 |
|---|---|---|
| 観測から計画 | カメラ・ロボット状態の時刻と欠落フレーム | 古い観測で次段階を始める |
| 予測から行動 | 候補別予測と実結果の差 | 誤った候補順位が反復する |
| 動作から制御 | 関節命令周期と安全フィルター介入 | 制限違反または停止命令遅延 |
| 失敗から復旧 | 再観測・再計画・遠隔介入履歴 | 同じ誤りを繰り返す、または安全状態へ戻れない |
発表済みモデルとダウンロード可能な資産は別
モデル名の公表と、チェックポイント、学習コード、評価ツール、商用ライセンスの提供は分けて考える。AgiBot World公式オープンソースページでは、データセット、モデル、論文単位で公開資産が分かれる。特定版が一覧に見えなければ、発表文だけで取得可能と想定してはならない。
開発側はリポジトリーごとにモデルカード、ライセンス、対応フレームワーク、必要メモリー、更新日を保存する。研究公開と商用品への搭載許可は同じではない。例が特定のAgiBot機体を前提とする場合は、他機への移植に要るアダプターと追加学習データも費用へ入れる。
再現記録にはファイルのチェックサム、リポジトリーコミット、推論設定、GPU、ドライバーまで残す。ウェブ更新後に同名モデルの中身が変わり得るからだ。「コードが動いた」と「公式デモ性能を再現した」も分ける。隠れた遠隔操作や手動初期化なしに、同じ前処理・後処理でタスクを反復できて初めて比較資料になる。
AgiBot公式サイトは製品群と文書センターの最新入口だ。発表後に対応範囲が変わり得るため、契約前はウェブの説明ではなく、バージョンを明記した技術文書と提供元の回答を基準にしたい。
モデル選定は小さな再現試験から始める
まず解く問題を一文に固定する。「多段階操作を安定させる」「実行前に行動結果を比べる」「短い実演を新しい身体へ移す」「入力条件に合う全身動作を作る」のどれかを出発点にする。四機能がすべて必要に見えても、一度につなぐと失敗原因を追いにくい。
フィジカルAIの意味と範囲、ロボット基盤モデル、Sim-to-Realの基礎を併せて読むと、モデル層と実証の違いを整理できる。その後、同じロボット、物体、照明で小タスクを反復し、遮蔽、センサー遅延、物体位置変化、通信断を一つずつ加える。
合格基準を平均成功率だけにしない。最悪遅延、安全フィルター介入率、失敗後の復旧、人が準備した作業、モデル・ファームウェア版を含める。発表段階のモデルは購入可能なパッケージと異なり得るため、価格、支援、納期、商用ライセンスは別項目で確認する。
よくある質問
長期操作の失敗ならGO-2とGE-2のどちらを先に試すべきか
直接の優劣はない。GO-2は操作計画・実行、GE-2は行動結果を予測する仮想世界に近い。長いタスクが切れるならGO-2系、実行前に候補戦略を比べるならGE-2系を先に検討する。
BFMとGCFMは同じ全身動作を出すモデルなのか
重なる場面はあるが出発点が違う。BFMは実演や短い映像の模倣、GCFMはテキスト、音声、映像の条件に合う動作生成を主眼とする。
四モデルを一つのシステムへ即時統合できるのか
公式発表だけでは保証できない。対応身体、観測・行動形式、実行周期、ライセンス、安全インターフェースをモデル別に確認し、小タスクから接続する。
確認した公式資料
最終確認:2026年8月23日