公表されたヒューマノイド競技プログラムには、衣類たたみ、調理、消防が異なる操作・安全課題として並んでいた。柔軟物、衛生、高温・煙の違いを比較し、未確認の得点や結果は加えない。
衣類・調理・消防で操作対象と危険度が変わる
北京市の公式案内は、三つの課題を精密操作と実践シナリオの例として挙げている。成功基準と使用する道具は、種目別の規則によって変わり得る。
公式資料で確認できるのは、衣類たたみ、調理、消防が課題に含まれることだ。対象物、道具、温度、煙、遠隔支援の条件は競技規則と各チームの記録がなければ比較できない。
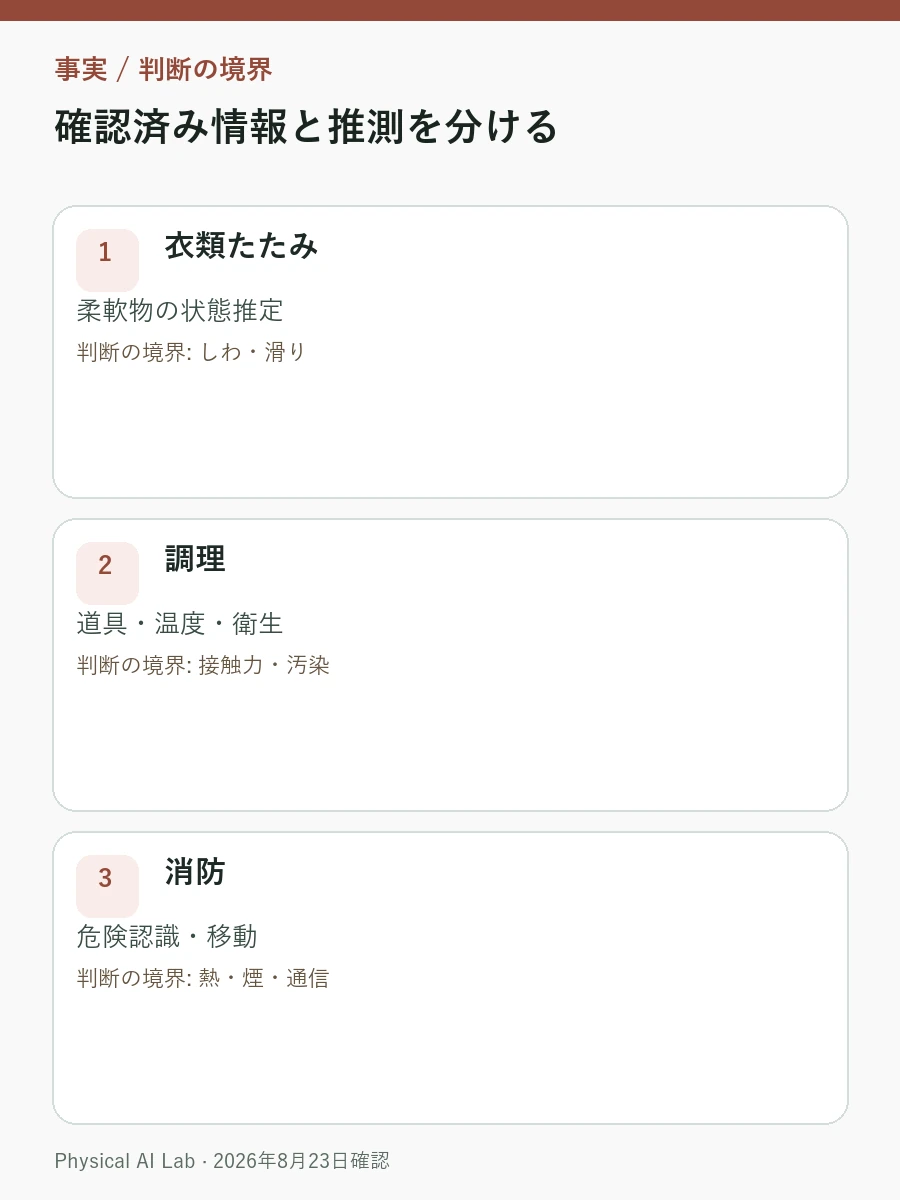
| 課題 | 主な難所 | 評価時の注意 |
|---|---|---|
| 衣類たたみ | 柔軟物の状態推定 | しわ・滑り |
| 調理 | 道具・温度・衛生 | 接触力・汚染 |
| 消防 | 危険認識・移動 | 熱・煙・通信 |
同じ方策でもセンサーと安全設計は変わる
柔軟物は状態空間が広く、調理では力と温度の制限が重要で、消防は認識失敗の代償が極めて大きい。同じVLAモデルを使っても、センサー、ハンド、安全監督、制御周期は課題に合わせて変えなければならない。
衣類では変形、調理では接触力と衛生、消防では視界と危険が支配的になる。同じ認識モデルを使っても、状態推定、手先制御、安全停止、復旧の設計は課題ごとに変わる。
未学習物体・手順変更・安全停止で汎用性を試す
汎用性は、未学習の対象物、手順変更、危険発生時の停止で試す。成功した課題だけでなく、別の道具へ持ち替える際の介入と復旧も記録したい。
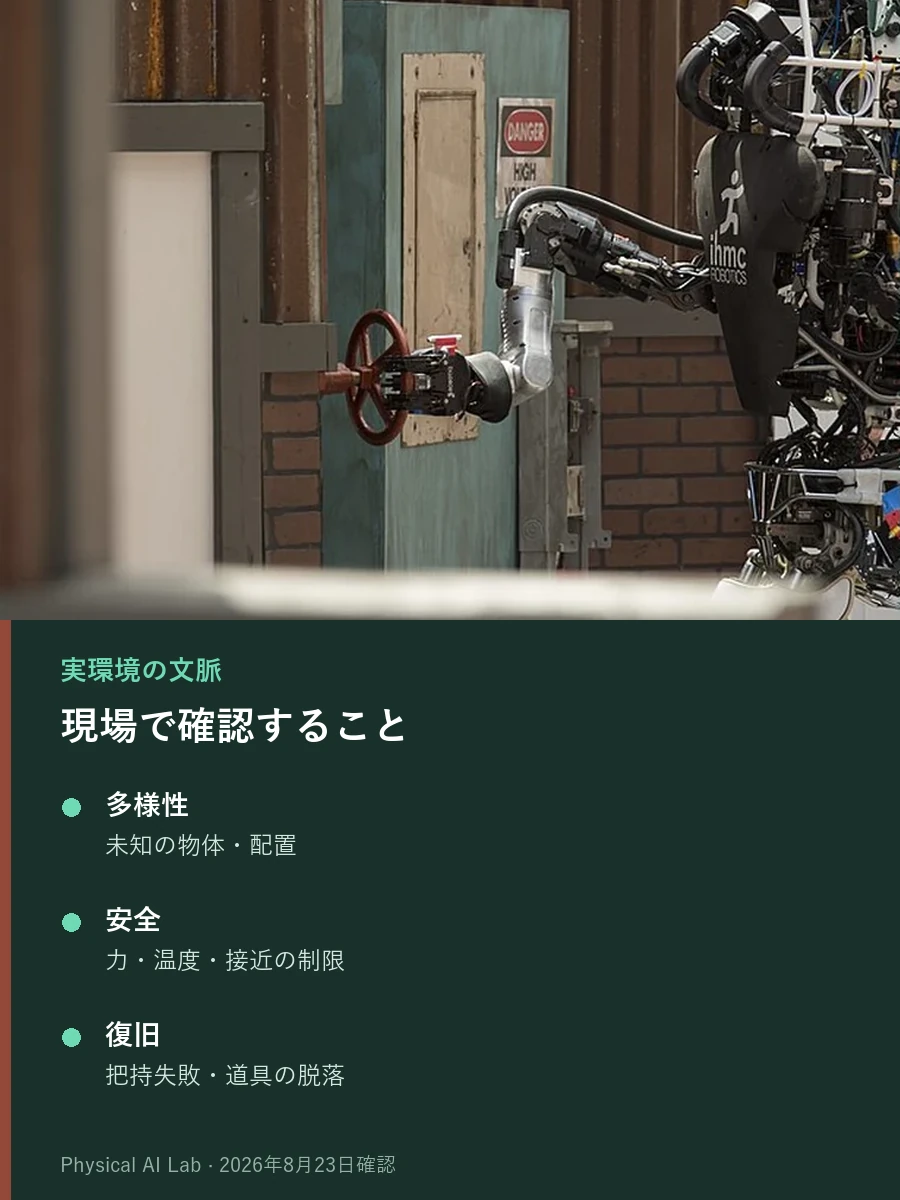
| 確認項目 | 試す条件 |
|---|---|
| 多様性 | 未知の物体・配置 |
| 安全 | 力・温度・接近の制限 |
| 復旧 | 把持失敗・道具の脱落 |

一課題の成功を汎用性へ広げない
一つの課題に成功しただけで汎用性を主張してはいけない。物体の種類、初期配置、照明、許容する失敗の範囲が変われば、難易度も大きく変わる。
競技結果は課題内の能力を示すが、家事全般や災害現場への適用を保証しない。対象物と安全条件を変えた反復試験が公開された段階で、汎用性の評価を広げる。
操作学習とSim-to-Realから三課題を比較
三課題に共通する学習と実機移行を押さえるには、フィジカルAIの意味と範囲、Sim-to-Realの基礎、ロボット基盤モデルが参考になる。2026年8月の競技を、身体知能、仮想検証、基盤モデルの役割から比較できる。
難しさは手先だけでは決まらない
衣類たたみ、調理、消防は、手を使うという共通点だけでは比較できない。柔軟物の状態推定、衛生と温度、危険環境での認識と移動を別々に測り、失敗後の復旧まで確認したい。
よくある質問
衣類をきれいにたためれば、調理の道具操作もできるか
そのままでは言えない。衣類たたみの結果は柔軟物操作を示す一次資料にはなるが、調理には接触力、温度、衛生、道具の持ち替えという別の制約が加わる。
消防課題では作業成功率より何を先に見るべきか
誤認識時の停止、通信断時の行動、熱や煙で視界が落ちた場面の退避を先に見たい。危険環境では、一度の完遂より失敗時に被害を広げない設計が重要だ。
三課題のうち『最も難しい』ものを一つに決められるか
2026年8月23日時点の公式資料だけでは決められない。種目ごとの道具、初期配置、成功基準、許容時間がそろわなければ、異なる種類の難しさを同じ尺度で比較できない。
確認した公式資料
最終確認:2026年8月23日