公布的人形機器人賽事計畫把摺衣、烹調與消防列為不同的操作和安全任務。比較重點是柔性物體、食品衛生與危險環境的差異,計畫沒有提供可直接引用的得分或結果。
三類任務各自在考什麼
北京市官方指南把這三項列為精密操作與實用情境的代表。實際成功條件與可使用工具可能依賽事而異,因此仍要查閱個別規則。
本文將分析與官方結論分開。所有數字與主張只在原始來源的日期與範圍內使用;未公開的售價、交期與成功率維持未知。
| 任務 | 核心技術問題 | 常見失敗來源 |
|---|---|---|
| 摺衣 | 估測可變形物件狀態 | 皺褶與滑動 |
| 烹調 | 協調工具、溫度與衛生 | 接觸力量與污染 |
| 消防 | 感知危險並安全移動 | 高溫、煙霧與通訊 |
同一套 VLA 策略,仍需要任務專屬的感測與安全設計
可變形物件的狀態空間很大,烹調受到力量與溫度限制,而消防中的感知錯誤代價尤其高。即使使用同一個 VLA 模型,感測器、手部硬體、安全監督與控制週期仍可能不同。
要穩定重複工作,整套實體 AI 閉環仍須包含感測同步、狀態估測、規劃、底層控制、安全限制與失敗復原。
換掉物件與配置後再談泛化能力
應要求多次重做,並公開造成失敗的條件。人員介入位置與停止後的復原時間,可以看出物件、工具或擺放方式不同時,機器人是否仍能續做。
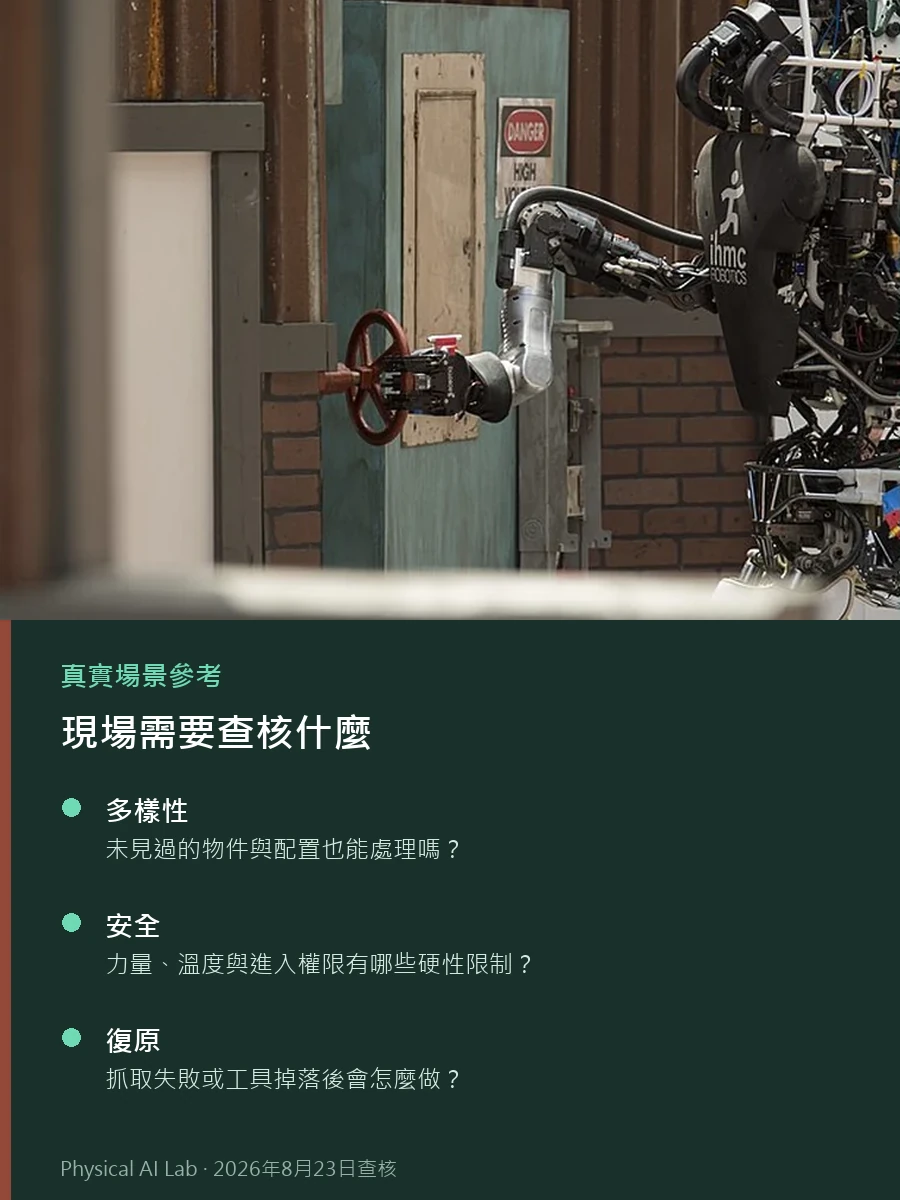
| 檢查項目 | 應提出的問題 |
|---|---|
| 多樣性 | 未見過的物件與配置也能處理嗎? |
| 安全 | 力量、溫度與進入權限有哪些硬性限制? |
| 復原 | 抓取失敗或工具掉落後會怎麼做? |

一項任務成功,不等於通用型人形機器人
物件種類、初始配置、照明與容錯程度一變,難度就可能大幅不同。在精心限定的單一任務表現亮眼,不能直接推論所有家務或救災工作都能完成。
目前最主要的證據仍是官方賽事資料。客戶現場資料、獨立測試與法規文件公開後,才適合進一步更新判斷。
理解操作與跨場景轉移的基礎概念
可先閱讀實體 AI 是什麼、Sim-to-Real 核心概念與機器人基礎模型。本文補充截至 2026 年 8 月已確認的任務與營運訊號。
沒有唯一最難的人形機器人任務
摺衣、烹調與消防分別考驗可變形物件推理、受控接觸與危險環境自主能力。應在每項任務內比較可重複性與已公開限制,而不是拿一次成功證明通用智慧。
常見問題
完成其中一項任務,就代表人形機器人可以商用嗎?
不能。任務成績是有價值的技術證據,但商用仍須具備訂購與交付條件、付費客戶、反覆現場資料與維修服務。
摺衣沒有重物,為什麼仍然很難?
布料沒有固定形狀,邊緣會被自己遮住,每次接觸後狀態都會改變。機器人必須持續推斷衣物狀態,不能只照一套固定抓取順序。
哪一種人形機器人任務的安全負擔最高?
烹調與消防都會因高溫、污染或危險環境提高失敗代價。更安全的系統會明確限制力量、溫度、進入區域與停機條件,不只是追求最快完成。
已查核的官方資料
最後查核:2026年8月23日