Fujitsu、FANUC、Yaskawa、Kawasaki、NVIDIAが、完成した共同ロボットや合弁会社を発表したわけではない。2026年7月に始まった連携は、各社のロボットと設備をソブリンかつオープンな制御基盤で結び、製造、物流、ヘルスケアで事業化の可能性を探る段階だ。製品名、価格、発売日は未定で、価値を判断するにはマルチベンダーの現場実証と標準文書を待つ必要がある。
五社が合意したのは共同探索と基盤開発
Fujitsuの2026年7月16日発表は、FANUC、Yaskawa Electric、Kawasaki Heavy IndustriesとPhysical AIの事業機会を探り始めたと伝えた。Fujitsuが議論を主導し、NVIDIAのオープンなフィジカルAI技術を統合して、デジタル世界と物理世界をつなぐ協調制御プラットフォームを開発する方向だ。
発表で用いられた語は「explore」、つまり検討・探索である。共同開発の方向が決まったことを、共同ヒューマノイドの量産、有償契約、国際標準への採用が済んだことへ広げてはならない。各社の契約条件、知的財産権、具体的な製品、サポート日程も続報が必要だ。
| 参加企業 | 公式発表で示された資産 | 追加で必要な証拠 |
|---|---|---|
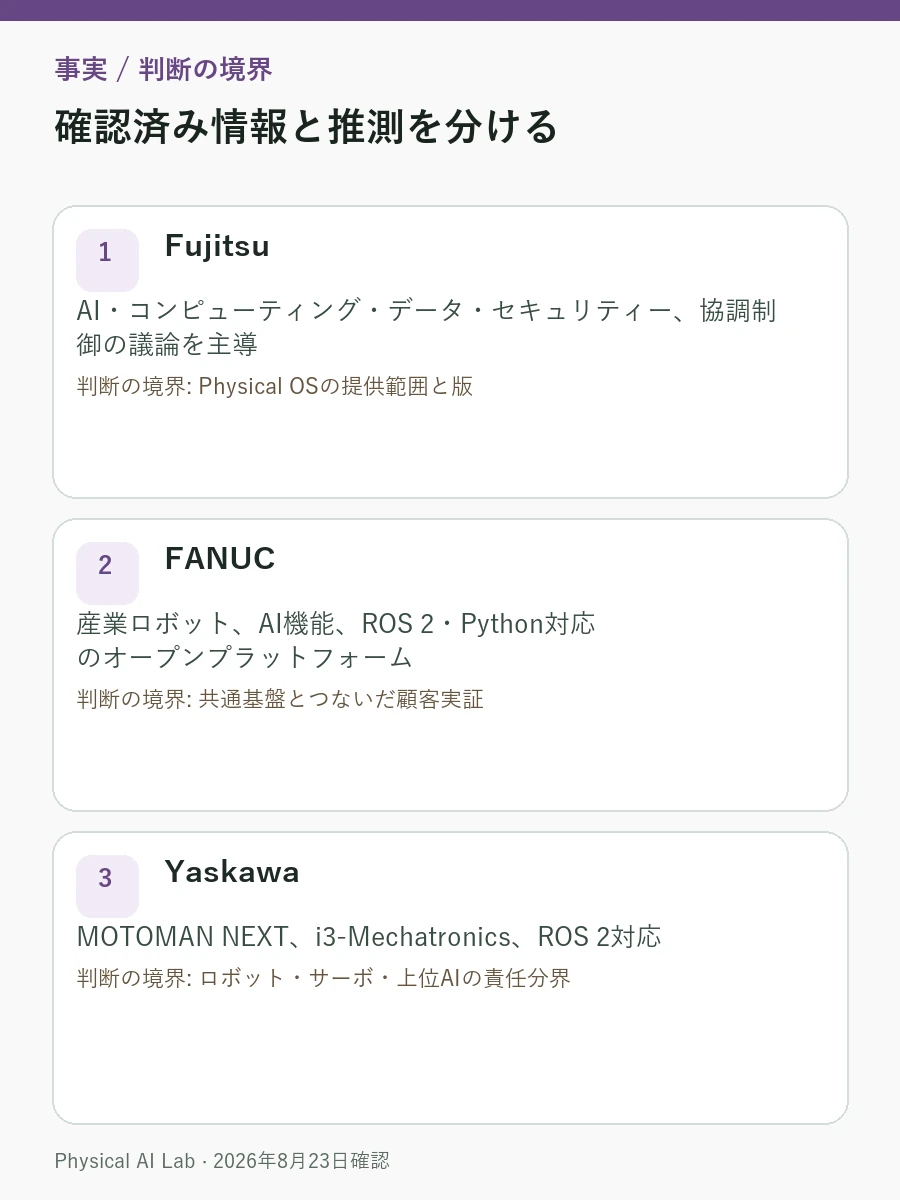
| Fujitsu | AI・コンピューティング・データ・セキュリティー、協調制御の議論を主導 | Physical OSの提供範囲と版 |
| FANUC | 産業ロボット、AI機能、ROS 2・Python対応のオープンプラットフォーム | 共通基盤とつないだ顧客実証 |
| Yaskawa | MOTOMAN NEXT、i3-Mechatronics、ROS 2対応 | ロボット・サーボ・上位AIの責任分界 |
| Kawasaki | 産業ロボットと運用データ、ヘルスケア統合の経験 | 病院業務での安全・個人情報検証 |
| NVIDIA | Cosmos・Omniverse・Isaac・Newton | ツール採用を越えた反復性能と費用 |
Fujitsuが狙うのは業務アプリとロボット制御の共通層
工場には生産計画システム、安全PLC、ロボットアーム、AMR、検査装置が別々にある。病院でも処方、検体、受付のシステムと搬送ロボットは分離している。Fujitsuが示す協調制御基盤は、業務アプリの目標を複数のロボットや設備が実行できる仕事へ分解し、その結果を上位システムへ返す層と捉えられる。
Fujitsuの別の技術戦略資料がPhysical OSと呼ぶ層も、この位置にある。空間内の人、物体、設備の状態を表す世界モデル、仕事を割り当てる計画器、メーカー別の制御インターフェース、データ・セキュリティーポリシーをつなぐ必要がある。ただし、現時点の公式発表は開発方向を示すのみで、公開API、対応機器、遅延保証、価格は確定していない。
共通層ができても、装置内部のリアルタイム制御をすべて置き換えるわけではない。上位AIが「部品を次工程へ運べ」と指示できても、関節トルク、非常停止、安全区域では各メーカーの認証済み制御を優先すべきだ。命令衝突時の拒否権が文書化されなければ、オープンな統合が新たな単一障害点になる。
FANUC・Yaskawa・Kawasakiは異なる現場資産を持つ
FANUCは製造現場の産業ロボットとオープンプラットフォーム接続を重視する。公式発表の経営陣コメントは、ROS 2とPythonを支援し、Fujitsuの自律AI基盤と組み合わせる目標を示した。既存生産セルの安定性を保ちながら、上位計画をどこまで柔軟に受け入れられるかが焦点になる。
Yaskawaは、2017年に示したi3-Mechatronicsとデータ活用型自動化の経験、NVIDIA GPUを標準搭載したMOTOMAN NEXT、ROS 2対応をつなぐ。ロボットアームだけでなく、モーション・サーボ層のデータが重要な企業だ。上位モデルの遅い判断とミリ秒単位の制御をどこで分けるかが実証項目になる。
Kawasakiは、多様な産業ロボット、現場運用データ、ヘルスケア応用を強調する。入院、診察、治療、手術、回復をつなぐ病院統合構想も挙げるが、患者、検体、薬品が行き交う環境は一般物流より安全、責任、個人情報の条件が厳しい。病院デモと医療機関での長期運用は同じ段階ではない。

NVIDIAのスタックは学習・シミュレーション・開発を支える
連携文書にはNVIDIA Cosmosのワールド基盤モデル、Omniverseライブラリー、Isaacオープンプラットフォーム、Newton物理エンジンが記載される。Cosmosは実環境の理解と予測に向けた社会・物理シミュレーション、OmniverseとNewtonは物理ベースの仮想環境と検証、Isaacはロボットの学習・開発・配備へ使う方向だ。
NVIDIAロボティクス公式プラットフォームは、学習、シミュレーション、推論を別のコンピューティング層として示す。開発期間を縮める可能性はあるが、特定のFANUC、Yaskawa、Kawasaki製ロボットが顧客作業を合格した結果ではない。使用したモデルとライブラリーの版、シミュレーション条件、実機反復回数、人の介入を添えて初めて証拠になる。
Fujitsu Physical AI Technology Strategyは、空間世界モデルとマルチロボット協働を長期技術ロードマップへ置く。戦略文書は目指す姿を示すもので、今すぐ納品できる機能表とは分けて読む必要がある。
製造・物流・ヘルスケアでは失敗の重さが変わる
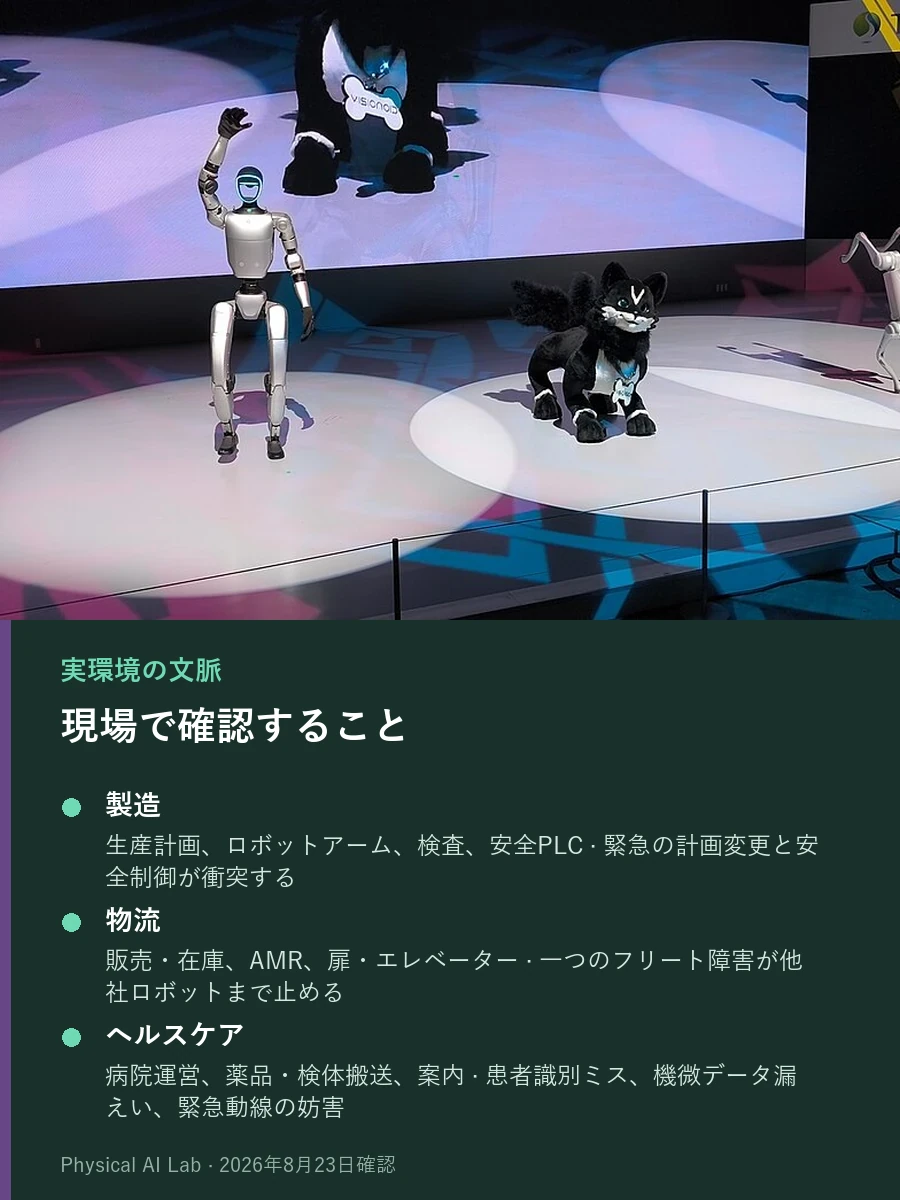
Fujitsuは初期適用先に製造、小売・物流、ヘルスケアを挙げた。工場では生産変動と現場状態を反映する計画最適化、物流では販売・在庫データを反映する資材搬送、病院では薬品・検体搬送と受付・案内の自動化を想定する。
分野が変われば、同じ停止でも意味が違う。工場なら生産損失、物流なら注文遅延とフリート渋滞が生じる。病院で薬品や検体を誤搬送すれば、安全と責任の問題になる。共通APIの接続試験だけで、三分野の運用要件を満たしたことにはならない。
| 適用分野 | 接続するシステム | 必ず試す失敗条件 |
|---|---|---|
| 製造 | 生産計画、ロボットアーム、検査、安全PLC | 緊急の計画変更と安全制御が衝突する |
| 物流 | 販売・在庫、AMR、扉・エレベーター | 一つのフリート障害が他社ロボットまで止める |
| ヘルスケア | 病院運営、薬品・検体搬送、案内 | 患者識別ミス、機微データ漏えい、緊急動線の妨害 |
| 共通 | モデル・インターフェース・ログ・更新 | 署名エラー、通信断、誤版の配布 |
オープンとソブリンは両立する
オープンプラットフォームは、参加企業や研究機関が共通インターフェースを使い、拡張できるようにする方向だ。誰でも無制限にロボットを動かせるという意味ではない。命令主体の認証、役割別権限、署名済みソフトウェア、安全ゲート、監査ログが欠かせない。
ソブリン制御は、データを日本国内へ保存するだけの話ではない。誰が生産・患者データを閲覧し、学習へ再利用できるか、モデル更新を承認・拒否できるか、事故ログを誰が保持・削除するかまで含む統制権だ。クラウドの物理所在地だけを合わせ、運用権限を外部へ委ねれば、データ主権は完成しない。
発表も、ロボット応用が広がるほどサイバー攻撃、システム全体の停止、誤作動、機密漏えいのリスクが増すと指摘する。マルチベンダー基盤は接続を容易にする反面、一つのアカウントや更新の問題を複数ロボットへ広げ得る。機器群単位の隔離・ロールバックと、オフライン時の安全運転が必要だ。
標準化は適合性試験で初めて使える仕組みになる
Fujitsuは、協調制御基盤の標準化とオープン化を進める方針を示した。標準案が公開されても、異なるメーカーのロボットが実際に同じ任務を遂行できなければ、相互運用性は確認できない。
有効な実証は、FANUCのロボットアーム、Yaskawaの設備、Kawasakiのシステム、別会社のAMRを同じ現場に置き、作業予約、地図、安全状態、障害復旧を共有させる。一台を更新・停止した際に、残りが安全に迂回できるかも見る。遅延、命令拒否、版不一致、ログ欠落を意図的に入れた適合性試験が必要だ。
現場接続はOpen-RMFのマルチロボット連携、フリート命令はVDA 5050 3.0規格ガイド、各ロボットの自己位置推定はVIOとSLAMの比較で詳しく扱う。この連携が既存標準と競合するのか補完するのかも、具体仕様の公開後に判断したい。
成否を決めるのは共同顧客の現場実績
続報で最初に見るべきは、二社以上のロボットが同じ顧客現場で繰り返した作業だ。作業成功率だけでなく、介入率、フリート渋滞時間、障害隔離、旧版への復旧、データアクセス記録も必要になる。
次に事業の証拠を見る。有償実証、顧客、発売日程、支援組織が公表されれば、探索から製品へ移ったと判断しやすい。さらに、インターフェース、セキュリティー、データ主権の仕様と適合性試験手順が、外部参加者も再現できる水準で公開される必要がある。
著名企業五社の参加は出発点にすぎない。長期的な価値は、世代もメーカーも異なるロボットを安全につなぎながら、顧客がデータと運用権限を保持できる共通基盤を現場で実証できるかにかかる。
よくある質問
Fujitsuなど五社は共同ヒューマノイドを発売するのか
現時点の公式発表は、Physical AIの事業機会探索と協調制御基盤の開発方向を示したものだ。共同ヒューマノイドの機種名、価格、発売日は決まっていない。
オープンな協調制御なら第三者が工場ロボットを自由に動かせるのか
動かせない。共通インターフェースを開いても、認証、役割別権限、安全ゲート、ソフトウェア署名、監査ログが必要である。オープン化と無制限な制御は別だ。
この連携でいうソブリン制御は国内保存だけを指すのか
保存場所だけではない。データへのアクセス、学習への再利用、更新の承認、ログの保持・削除、監査権限を顧客や国内エコシステムが統制する仕組みまで含む。
確認した公式資料
最終確認:2026年8月23日