G1は歩く人型より移動式の双腕作業台に近い
G1を「ヒューマノイド」という名称だけで階段を上る歩行ロボットと捉えると、用途を誤る。下部は四つの車輪を備えた全方向シャシーで、車体を回さず横移動し、その場で向きを変えられる。平坦で通路が整った店舗、薬局、倉庫に向く一方、階段、濡れた床、大きな段差、荒れた屋外路面は公式の運用範囲ではない。
Galbot G1公式開発者文書は、屋内0~40℃、結露のない湿度90%以下を運用条件とし、水たまりのある床や不安定なWi-Fi環境で使わないよう求める。凹凸路を避け、小さな段差でも速度を落とすとの警告もある。製品紹介動画より、この制限の方が現場適合性を具体的に示す。
| 項目 | 公式文書の数値 | 現場で併せて見る条件 |
|---|---|---|
| 本体 | 最大高1,730mm、重量92.5kg | 床の許容荷重、出入口幅、エレベーター定員 |
| 移動部 | 600×600mm、投影円直径625mm、最大1.5m/s | 腕を伸ばしたときの余裕と停止距離 |
| 作業範囲 | 手首中心で垂直0~2,100mm、水平1,900mm | エンドエフェクター長、対象物寸法、姿勢別の衝突リスク |
| 可搬重量 | 片腕5kg、両腕合計10kg | 手・グリッパーの重量を含むか見積時に確認 |
| 電源 | 48V 30Ah、有線充電3.5時間、運用8時間の表記 | 平均速度60%で行った実験室総合試験の条件 |
600mmの車体幅より腕の可動空間が大きい
CAD図面へ車体幅600mmだけを書き込んでも、配置検討は終わらない。手首中心で水平1,900mmまで届き、腕と作業物が通路側へ出るからだ。人との協働空間では、車体の通過幅、腕のスイープ領域、非常停止後の制動距離までを一つの安全区域にする。公式文書も稼働中は人から1.5m以上離すよう求める。
通路テストは、最も狭い扉を一度通すだけでは不十分だ。人がカートを押して反対側から来る、棚前を横移動する、車輪へ包装材が挟まる場面も含める。開発文書のトラブル対応には、車輪の異物が移動精度を落とす可能性が記されている。LiDAR・カメラ窓を毎週清掃し、車輪、非常停止ボタン、衝突センサーを定期点検する保守表も、運用要員の算定へ反映したい。
広い到達範囲と安定したピッキングは別の指標
昇降機構の高低差は650mm、肩中心から手首中心までの腕長は710mmである。低い陳列棚から高い棚まで一つのプラットフォームで届かせる設計だ。しかし、「届く」と「安定してつかむ」は同義ではない。胴体を上げて高所の重い物を持つと重心と関節トルクが変わり、反射包装や物体同士の遮蔽でカメラ認識も揺らぐ。
パイロットでは、実際の商品や部品を重量、表面、形状で分ける。例えば薬局の箱は寸法が似ていても、フィルム反射や狭い棚間隔で手首カメラが遮られ得る。瓶は倒れやすく、薄い袋では吸着とグリッパーの失敗様式が違う。成功率だけでなく、滑り、二重取り、落下、人が並べ直した回数を別欄へ残したい。

多センサー構成でも遮蔽と時刻同期が弱点になる
頭部にはステレオカメラ1台、胴体にはRGBカメラ4台とIMU 2個がある。両手首には深度カメラと6軸力覚センサーが一組ずつ付き、車体には3D LiDAR 1台、超音波センサー8個、IMU 1個を配置する。周囲で自己位置を取るセンサーと、手元で対象を見るセンサーを分けた構成だ。
数が多ければ自動的に堅牢になるわけではない。腕が胴体カメラを隠す、黒い包装やガラス面で深度値が欠落する、LiDAR窓へほこりが付くと、座標品質は変わる。力覚信号と映像フレームの時刻がずれても、学習データに誤った接触時点が残る。照度、遮蔽率、ネットワーク遅延、センサー清浄度を変えて同じ作業を反復したい。
AGX Orin 64GBは計算基盤、現場連携は別契約
オンボード計算基盤はNVIDIA AGX Orin 64GB 275TOPSと記載される。通信は2.4/5GHz Wi-FiとBluetooth 5.2に対応し、外部拡張端子はUSB 3.0が2口とHDMIである。首2軸、両腕14軸、腰3軸、昇降機構2軸は、車体とエンドエフェクターを除いた駆動範囲だ。制御研究の余地は読めるが、顧客のWMS、MES、自動扉、エレベーターへ直結済みという意味ではない。
Galbot G1 Python SDK公式文書では、ハードウェア版との互換範囲、取得可能なセンサーデータ、制御周期、安全制限、ログ形式を先に確認したい。公式クイックスタートも、2次開発支援は営業担当へ問い合わせるよう案内する。システム統合の見積もりにはAPI開発だけでなく、認証方式、ネットワーク障害時の安全動作、更新とロールバックの責任を含める。オンボード推論はロボットにエッジAIが必要な理由、仮想検証はロボットシミュレーター比較で掘り下げている。
8時間という仕様値をシフト稼働率へ直結させない
G1の公式運用時間は8時間、アダプター充電時間は3.5時間である。注記には、この8時間が平均速度60%で行った実験室総合試験データだと明記される。腕を連続使用し、オンボード推論負荷が高いピッキング、最高速走行、電池劣化が重なる現場でも8時間を保証する数字ではない。
有線充電中は機体を使用してはならない。電池残量が20%未満なら速やかに充電し、放電した電池は24時間以内に充電するとの管理指針もある。無線充電ドックと予備電池はオプションだ。一日二交代を計画するなら、満充電後の時間だけでなく、任務当たり消費電力、ドック進入成功率、充電待ち、電池交換要員、低電力時に中断される仕事を測る。
| パイロットで残す値 | 測定方法 | 中止・再設計の兆候 |
|---|---|---|
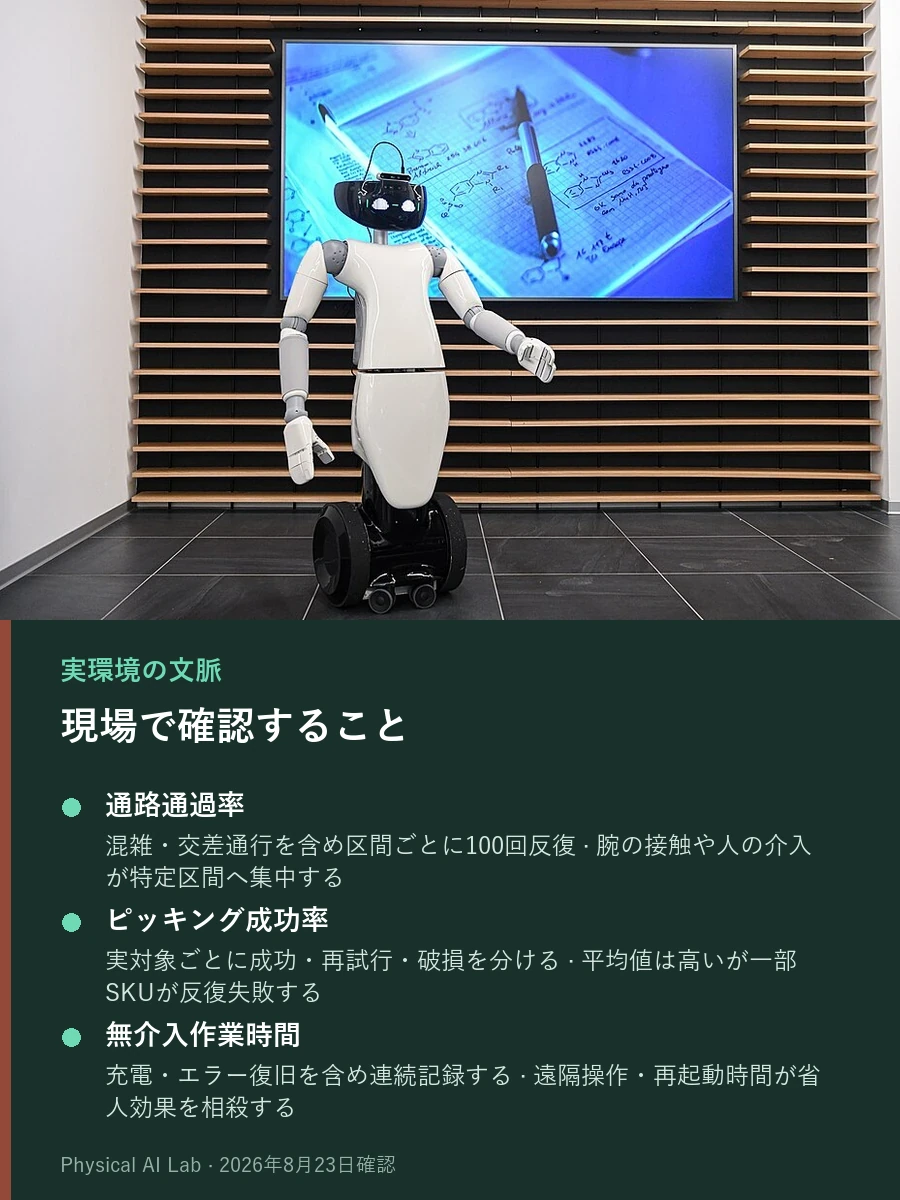
| 通路通過率 | 混雑・交差通行を含め区間ごとに100回反復 | 腕の接触や人の介入が特定区間へ集中する |
| ピッキング成功率 | 実対象ごとに成功・再試行・破損を分ける | 平均値は高いが一部SKUが反復失敗する |
| 無介入作業時間 | 充電・エラー復旧を含め連続記録する | 遠隔操作・再起動時間が省人効果を相殺する |
| ドック成功率 | 電池20%以下からの自動帰還を反復する | 充電失敗が次の作業遅延へつながる |
| 復旧時間 | 通信断・センサー遮蔽・車輪異物を再現する | 現場担当者が安全に復旧できる手順がない |
購入可否は書面見積もりと実物テストで決める
Galbot G1公式製品ページには問い合わせ窓口があるが、公開定価、国別在庫・納期、設置費はない。開発者文書には販売日から12カ月の無償保証とあるものの、国ごとの法令と契約で条件が変わり得る。予備部品の送料、電池劣化、無許可のソフトウェア・ハードウェア変更による保証除外も契約前に確認したい。
書面見積もりでは、本体に加え、手またはグリッパー、無線充電ドック、予備電池、遠隔操作器、SDK支援、現場統合、教育、保守応答時間を分けて提示してもらう。製品ページがあることは「購入相談ができる」根拠であって、希望地域へ即納される標準商品という証拠ではない。他社も比べるならフィジカルAI企業エコシステムから候補を広げられる。
G1が合うのは、平坦な屋内で棚高が多様、双腕のピッキングと搬送を組み合わせ、車輪移動で足りる現場だ。階段が必須、または水、粉じん、荒れた床を避けられない現場では、長所より運用制限が先に効く。初回パイロットは、最重量物、最高棚、最狭通路、電池20%以下を同時に組み合わせ、失敗境界を探すとよい。
保守停止を差し引いて実処理量を求める
開発文書の保守表は、LiDARとカメラを毎週清掃し、車体の車輪、非常停止ボタン、衝突センサーを毎月点検するよう案内する。窓の汚れや車輪の異物は移動精度を変え得る。包装材の粉が多い店舗・倉庫では、文書の最短周期より頻繁な点検が必要かもしれない。清掃中は生産作業が止まるため、保守時間を稼働率の分母から差し引く。
障害対応も段階別に訓練する。作業区域が塞がれ経路計画に失敗した場合、通信断、電池がしきい値を下回り任務を拒否した場合では、担当者と手順が違う。現場で再起動できる範囲、遠隔支援を呼ぶ場面、メーカーへ部品を送る場面を分け、平均復旧時間を測る。12カ月保証があっても、輸送中損傷、通常摩耗、電池劣化、無許可変更は除外され得るため、予備部品と代替作業の費用を総保有コストへ別計上したい。
よくある質問
Galbot G1は二足で歩き、階段を上れるのか
G1は4輪の全方向移動ベースを使う。上半身と双腕は人型だが、階段歩行を前提とする二足歩行ロボットではない。
Galbot G1の価格と日本での納期は公開されているのか
公式の製品・開発文書に公開定価はない。販売地域、エンドエフェクター、充電ドック、開発支援、保証、保守を含む書面見積もりが必要だ。
最大荷重のまま8時間連続で働けるのか
公式の8時間は、平均速度60%で行った実験室総合試験の値だ。最大荷重と腕の連続作業を含む現場運用時間は別に測定する必要がある。
確認した公式資料
最終確認:2026年8月23日