屋外のフィジカルAIは、屋内デモより変数がはるかに多い。雨、粉じん、傾斜、泥、影、GNSS不感帯、弱い通信、長い救出時間が同時に発生するため、正常経路より先に故障と復旧の計画を設計したい。
天候・地形・測位・通信が同時に変わる
Actuate 26の公式アジェンダは、屋外・フリートロボットに求められる本番水準の信頼性と、現場データを開発へ戻すループを重視する。セッション名だけから製品性能を推測せず、公表された技術範囲と一般的な検証項目を分けて読む必要がある。
公式議題や仕様書は屋外利用の方向と保護等級を示すが、雨、結露、粉じん、低温、測位不感帯での稼働を一括して保証しない。環境別の試験条件がなければ適合範囲を広げない。
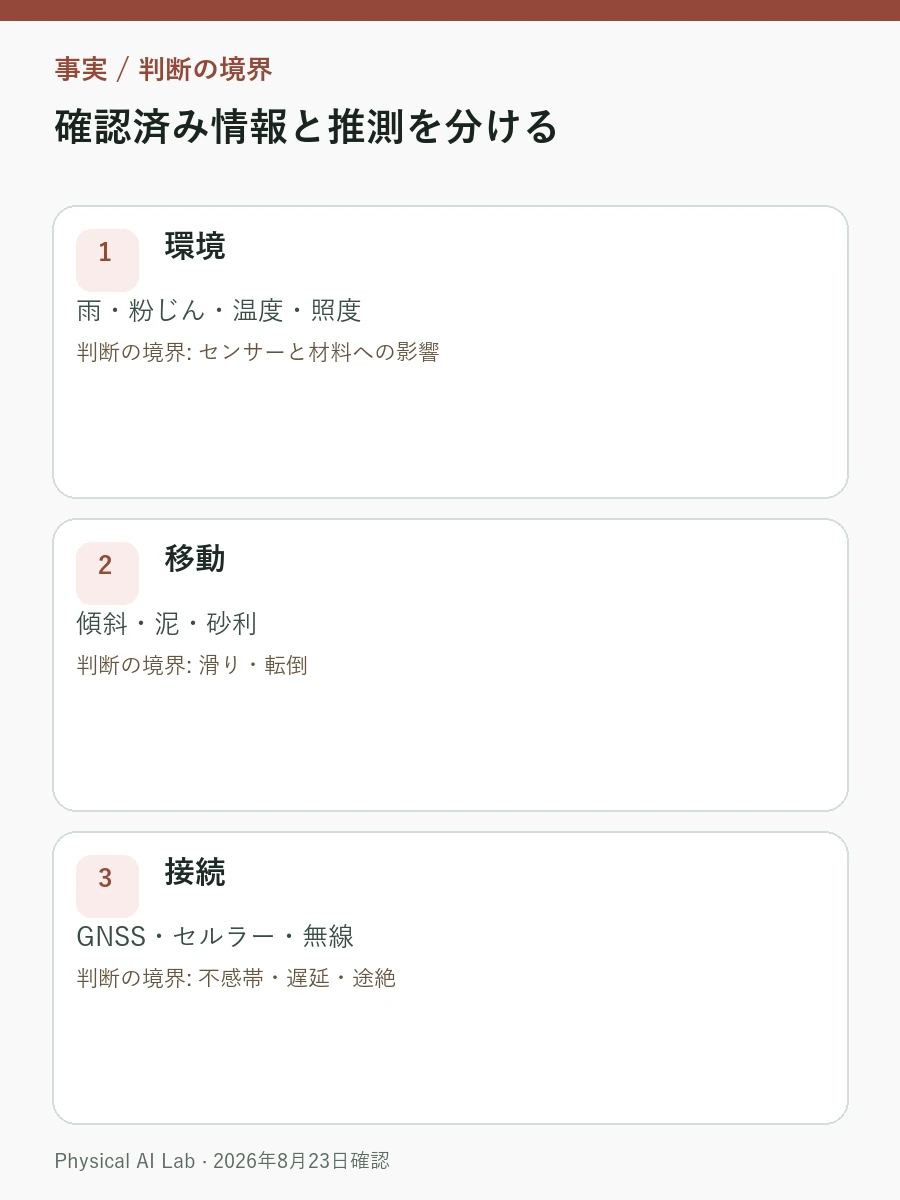
| 領域 | 変化する条件 | 主な影響 |
|---|---|---|
| 環境 | 雨・粉じん・温度・照度 | センサーと材料への影響 |
| 移動 | 傾斜・泥・砂利 | 滑り・転倒 |
| 接続 | GNSS・セルラー・無線 | 不感帯・遅延・途絶 |
季節と時間帯を分けて失敗を再現する
屋外試験は、季節と時間帯を分けて反復したい。環境センサー値、地図の信頼度、車輪・脚の滑り、通信品質、人の介入を同じ時系列へ記録すると、失敗原因を追いやすくなる。
屋外ではカメラ汚染、地面の変化、測位誤差、通信断が重なりやすい。認識と移動制御に加え、安全停止、救出、再開まで同じ運用手順で回せるかが配備可否を左右する。
復旧時間・救出距離・損傷を現場KPIにする
現場試験では停止からの復旧時間、救出地点までの距離、機体や周辺設備の損傷を記録する。天候と時間帯を分ければ、失敗が環境、機体、通信のどこから生じたかを追いやすい。
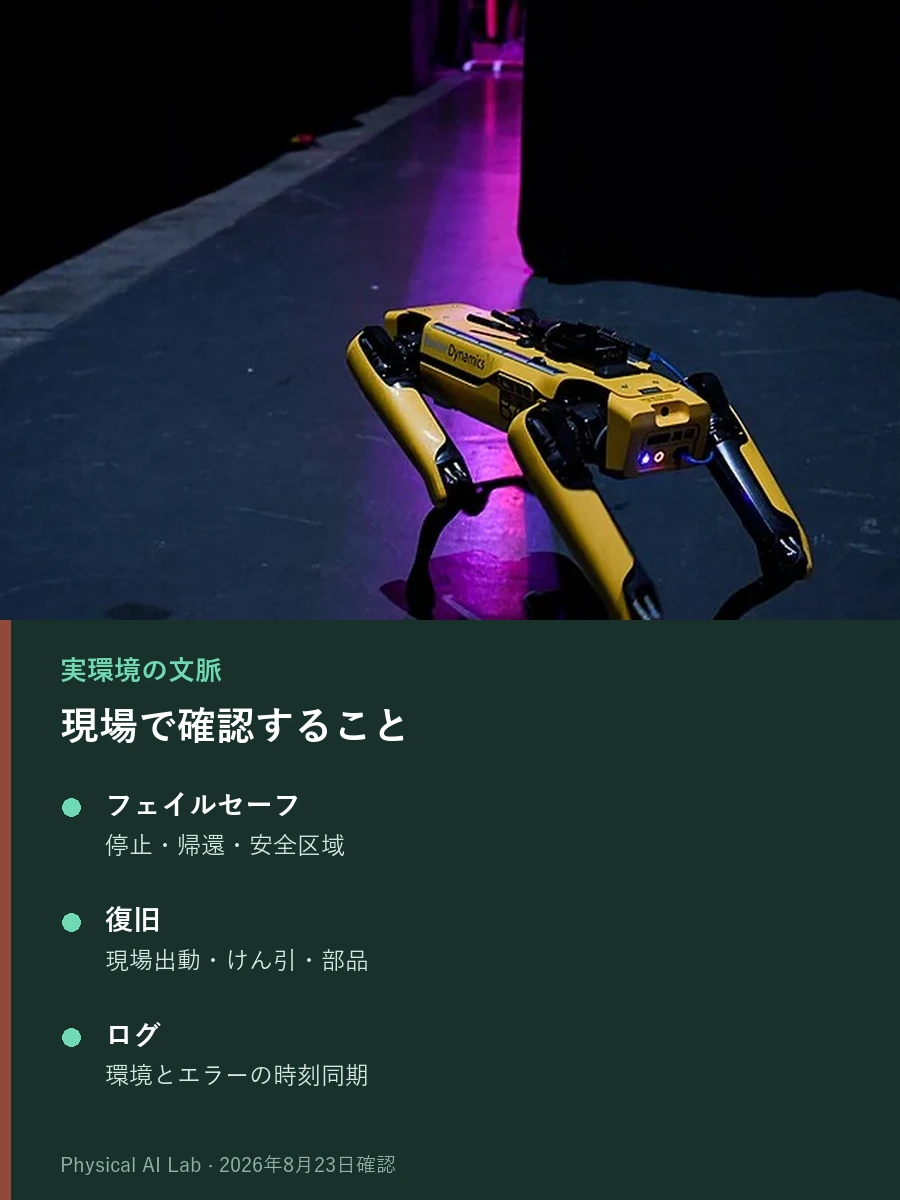
| 確認項目 | 現場で決めること |
|---|---|
| フェイルセーフ | 停止・帰還・安全区域 |
| 復旧 | 現場出動・けん引・部品 |
| ログ | 環境とエラーの時刻同期 |

防水・防じん等級だけで屋外適合性を決めない
IP等級一つで屋外適合性を判断してはいけない。浸水だけでなく、レンズ汚染、結露、低温時のバッテリー性能、ケーブル摩耗、腐食、転倒後の回収も問題になる。
公称等級と屋外デモは候補選定には使えるが、通年運用の証拠ではない。季節をまたぐ反復ログと保守記録が公開された段階で、配備条件を更新する。
測位・管制・現場作業を屋外試験へ結ぶ
屋外試験を測位と施設運用まで広げるには、倉庫ピッキングロボット、Open-RMFによる複数ロボット連携、VIOとSLAMの違いを組み合わせて読むとよい。2026年8月の議題を、作業実行、管制、自己位置推定の故障試験へ落とし込める。
正常走行より故障時の安全と回収を先に設計する
屋外配備では、晴天時の正常走行より、天候、地形、測位、通信が同時に崩れたときの安全動作が重要だ。停止、帰還、現場出動、けん引、部品交換まで含む復旧計画を先に作りたい。
よくある質問
高い防水・防じん等級があれば、雨天や粉じん環境へすぐ配備できるか
できない。公称等級は保護性能を示す一次資料だが、レンズ汚染、結露、低温時の電池、ケーブル摩耗、腐食、転倒後の回収までは一つの等級で評価できない。
屋外試験は晴天時の長距離走行だけで十分か
不十分だ。季節、時間帯、降雨、粉じん、傾斜、泥、通信品質を分けて反復し、環境値と滑り、測位誤差、人の介入を同じ時系列で記録したい。
屋外ロボットの公式議題を導入仕様へどう落とし込むか
2026年8月23日時点で確認できる公式アジェンダを起点に、フィジカルAIのフェイルセーフ、現場出動、けん引、予備部品、復旧時間を自社環境の受入条件へ具体化する必要がある。
確認した公式資料
最終確認:2026年8月23日