路線以平坦人行道、校園為主時,輪式配送機器人通常較有效率;若樓梯、高路緣與落差持續迫使人員代走最後一段,四足式才可能有價值。實體 AI(Physical AI)的選型不能只看腿或輪子,還要把門禁、電梯、收件驗證、遠端復原都算進訂單完成率。能越過樓梯,不等於已把包裹交到家門口。
從配送真正中斷的位置選機體
最後 100 公尺不只是距離,而是現有配送方式中斷的最後一段。餐廳到校園宿舍入口的平坦路,和從大廳爬樓梯到每戶門口,是不同問題;前者重視行進效率,後者還要處理落差與建築設施。
Robot.com在2026年8月11日發表R-dog,把樓梯、路緣、落差與不整地列為最後 100 公尺障礙。不過Robot.com R-dog官方發布資料屬於公司公告;R-dog目前仍是「概念」,商業部署規劃在2027年。不能把展示與未來時程改寫成重複付費營運成果。
| 條件 | 輪式較有利 | 何時考慮四足式 |
|---|---|---|
| 路面 | 鋪面人行道、走廊、緩坡 | 樓梯、高路緣、不整地 |
| 載重與距離 | 重量與距離較大、路線單純 | 即使載重有限,也要優先消除路線中斷 |
| 營運 | 希望標準化回收與維修 | 有能力管理複雜關節和足部接觸 |
| 完成位置 | 送到建築入口或取件區即可 | 各樓層與住戶門口才是核心價值 |
平坦路面通常是輪式的省電區
輪子前進時不用持續抬升全身。在相同電池與載重下,平坦面上的移動損耗、控制複雜度往往低於四足式;車體也較容易配置大貨艙,維修主要集中在輪胎、馬達與軸承。
Starship Technologies官方網站稱其輪式機器人已完成超過1,000萬件配送,以99%自主程度及Level 4營運。這是公司提供的長期運作案例,不是所有地區都能重現的獨立統計;人行道寬度、坡度、雨雪、穿越規則與遠端營運都會改變結果。
輪式只要遇到一個無法跨越的落差,整條路線就會斷。如果繞路很短,或服務只需送到入口,影響不大;但每一單都要工作人員到樓梯下接手,最後幾公尺就會吃掉自動化節省。
天候也會改變優勢。濕坡會拉長煞停距離,積雪高過小輪時,原本平坦的路也會成為障礙。除了路緣規格,應在有載重狀態重複測上坡、停止與再起步,並把未除雪時段、排水溝蓋、鋪面縫隙等地圖上看不到的區段列入調查。
樓梯與高落差才會凸顯四足式的腿
四足式可逐腳選擇落點,在高度不同的地面保持姿態。R-dog公告構想涵蓋上下樓梯、跨越路緣與落差、分隔多品項、無人交付,未來量產計畫也提到REMI機隊平台與FieldAI模型。
能移動和能完成配送仍是兩回事。一段上樓影片不能證明它能在濕階梯、玻璃門前狹窄轉彎、人員交錯或低電量下持續重複。腿部關節增加,也可能帶來噪音、耗電、發熱、衝擊與更多維修點。
先導測試除了跌倒次數,也要記足部打滑、誤踩階緣、貨物晃動、樓梯寬度內轉身,以及跌倒後如何回收。人或寵物靠近時的落腳位置,也屬安全驗證。
載重位置會改變步行穩定。重物偏向一側,或途中取走部分品項,重心都會變化;空載爬樓結果不能直接外推最大載重。液體訂單、大箱與保溫容器的固定方式不同,急停後貨物是否受損也要計入服務品質。

用每張訂單的耗電與介入比較,不看空載極速
空載最高速度無法回答成本。兩種機體應以相同重量、起點與取件位置執行,並納入充電損耗、等待、遠端支援與現場回收。若輪式走平坦繞路、四足式走樓梯捷徑,路線差異也要留下。
室內與夜間配送尤其要測噪音。輪式馬達的連續聲和四足式關節、足部接觸聲性質不同,應量走廊、樓梯與門前最大值,而非只量出發點平均。貨艙振動也可能影響飲料與醫療檢體。
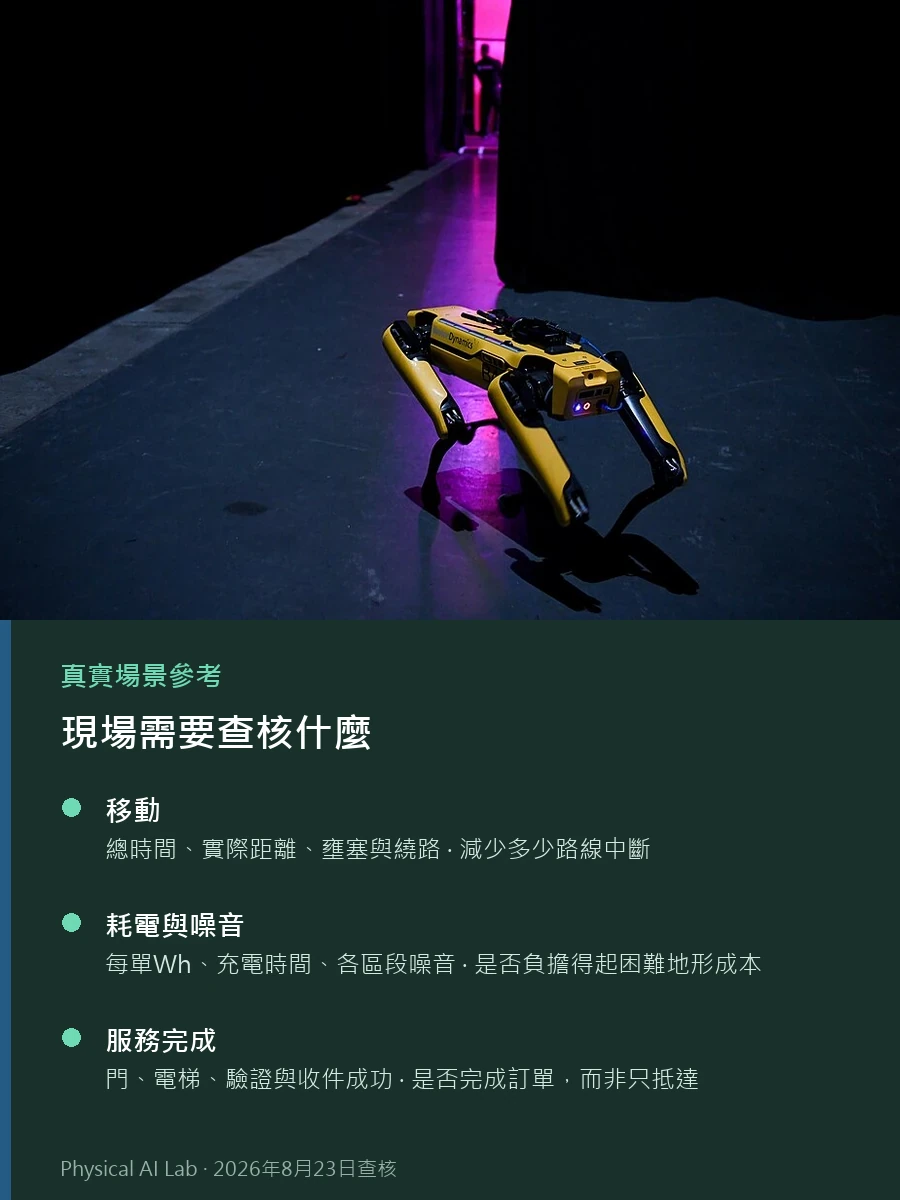
| 量測項目 | 相同條件要記什麼 | 用來回答的問題 |
|---|---|---|
| 移動 | 總時間、實際距離、壅塞與繞路 | 減少多少路線中斷 |
| 耗電與噪音 | 每單Wh、充電時間、各區段噪音 | 是否負擔得起困難地形成本 |
| 服務完成 | 門、電梯、驗證與收件成功 | 是否完成訂單,而非只抵達 |
| 營運負擔 | 遠端介入、現場回收、維修時間 | 是否減少隱藏人工作業 |
門禁與電梯不會因為有腿就自動打開
到入口後,機器人還要取得入館權限、開門並呼叫電梯。手機驗證門禁或沒有API的電梯會讓兩種機體都停下;能跨過落差,也不能用尾隨住戶的方式未經授權進入。
交付是另一套系統。通知訂購人、只打開正確貨格,並處理無人收件、等待、重新配送與回收。酒類、藥品若需本人驗證,還要查地方規則與營運責任;攝影機可能拍到住戶或室內,因此影像保存與存取政策不可缺。
空中配送受另一套法規管制。FAA UAS官方指引提供美國無人機登記、遠端駕駛資格、空域批准與貨物配送入口。不要把地面機器人和飛行無人機都叫「無人配送」,再混用導入條件。
地面機器人使用人行道時,也要查地方移動規則、設施所有人許可與行人優先政策。遵守一個最高速度數字仍不夠,還要測是否保留嬰兒車與輪椅寬度、視障者能否察覺,以及停車後會不會堵塞逃生路線。居民不適與繞行動線,是技術紀錄不一定捕捉到的失敗。
遠端介入與現場回收會改寫每單成本
機器停止時,由遠端人員看地圖修正路線,可以是正常營運設計。問題是沒有頻率與耗時,就無法比較自動化程度。一人同時監看幾台、樓梯前影像延遲時可用哪些控制權,都要記錄。
現場回收更昂貴。四足式停在樓梯中段、輪式掉到路緣下方,都需要人員回收機體與貨物。平均配送再快,少數回收也可能吃掉多筆訂單利潤;回收距離、人力、賠償與食物報廢都應進入單件成本。
介入也要按時段看。雨天、下課尖峰、夜間感測不穩若有固定模式,改營運時間或路線可能比換機體便宜。
客戶通知也是復原流程。機器停住時,應用程式若仍只顯示「即將抵達」,技術修好後信任也已受損。應立即提供預估延遲、替代取件點與退款、重送選項,且不要求顧客自行推抬機器;技術介入與客戶處理時間分開保存。
混合機隊只把困難區段交給四足式
不必讓一種機體走完整條路。長距離平坦段由輪式負責,進入有樓梯建築後再交給四足式或人員;但轉運點要新增保管箱、貨物交接驗證,以及延遲與失竊責任。
混合的價值,是不把四足式高成本套到所有路線,又能減少中斷。若轉運反覆失敗,或貨物無法移入小型機,複雜度只會上升。訂單系統要依路線、貨物尺寸、電量與機體可用性分配。
派車規則要比「有樓梯就四足式」細。如果輪式繞路只多2分鐘,可能比轉運更快;四足式維修時,也可把服務降為入口取件。按訂單計算預估完成時間、介入機率與電量,再用實際結果更新,並納入兩套零件、充電器和維修訓練的固定成本。
實體AI無人機架構、戶外實體AI測試與機器人邊緣AI可進一步比較空中、地面架構、天候驗證與現場運算條件。
先用一週記下自家路線的失敗
正式載貨前,先由現行人員記錄一週路線:樓梯、路緣、落差停住次數,門與電梯等待、收件失敗、貨物重量與天候,全部標到地圖。如果落差造成的失敗很少,四足式未必是答案。
接著以相同載重、時段重複測兩種機體。除完程率,還要比較每單Wh、最大噪音、介入時間、回收與貨物狀態。像2027年商業部署這類未來計畫,應在先導合約中確認供應時間與支援範圍,不能和現有功能放在同一欄。
最終標準不是「通過困難地形」,而是原本由人執行的末端工作真的減少,且每單總成本、客戶負擔與安全事件都在容許範圍。
按路線決定是否導入。平坦區輪式完成率高就不必更換,只把樓梯介入集中發生的少數建築列為四足候選;即使在這些建築,也要比較電梯API或取件櫃的成本。改善單一設施有時比換機體穩定且便宜。
中止條件也要先寫。樓梯通過率高,卻每次回收耗時過久、噪音抱怨持續或每單都要遠端介入,就不應擴大。只有雨天、尖峰仍維持完成與收件體驗,含維修單價也達標,才擴到類似路線;不能讓好看的展示取代成本判斷。
常見問題
平坦路為主的配送,需要改用四足機器人嗎?
多數平坦路線仍由輪式在省電、載重與維修上占優勢。只有樓梯與高落差反覆造成訂單失敗時,四足式或混合機隊才更有價值。
四足機器人爬上樓梯後,就完成門口交付了嗎?
還沒有。門禁、電梯權限、收件驗證、個資與無人收件、回收程序都未完成;越過樓梯只是整段服務的一步。
比較輪式與四足式前,第一個要量的是什麼?
先統計現有配送的失敗原因,把落差造成的人員介入比例、時間,與門禁、電梯及收件問題分開,才能知道換機體是否真的對症。
已查核的官方資料
最後查核:2026年8月23日