LG 與 NVIDIA這次合作,不是共同發表一款人形機器人。雙方以2026年8月13日簽署的策略合作MOU為基礎,準備把LG在家庭、製造與物流場域取得的機器人資料,接上NVIDIA的Omniverse、Cosmos和Isaac,建立反覆訓練與部署的流程。位於首爾良才的Data Factory全面運轉,以及累積10萬小時資料,都是2026年底目標,不能寫成已完成成果。
目前落實的是MOU與Data Factory建置,不是共同產品上市
依據LG官方公告,LG集團與NVIDIA在美國當地時間8月13日簽署MOU;四天後,雙方又在首爾良才R&D園區會面,檢視機器人合作方向與Data Factory工程進度。公告顯示合作要加速,但沒有供貨合約、獨家條款,也未公布共同成品的價格或上市日期。
公開的設施規劃為地下1層、地上3層,總面積1萬㎡。LG設定在2026年底前全面運轉,預計容納數百台機器人。「正在施工」「年底目標」與「已經運行」必須分開;在後續官方內容證實機器數量和稼動率前,不宜把規劃當成實績。
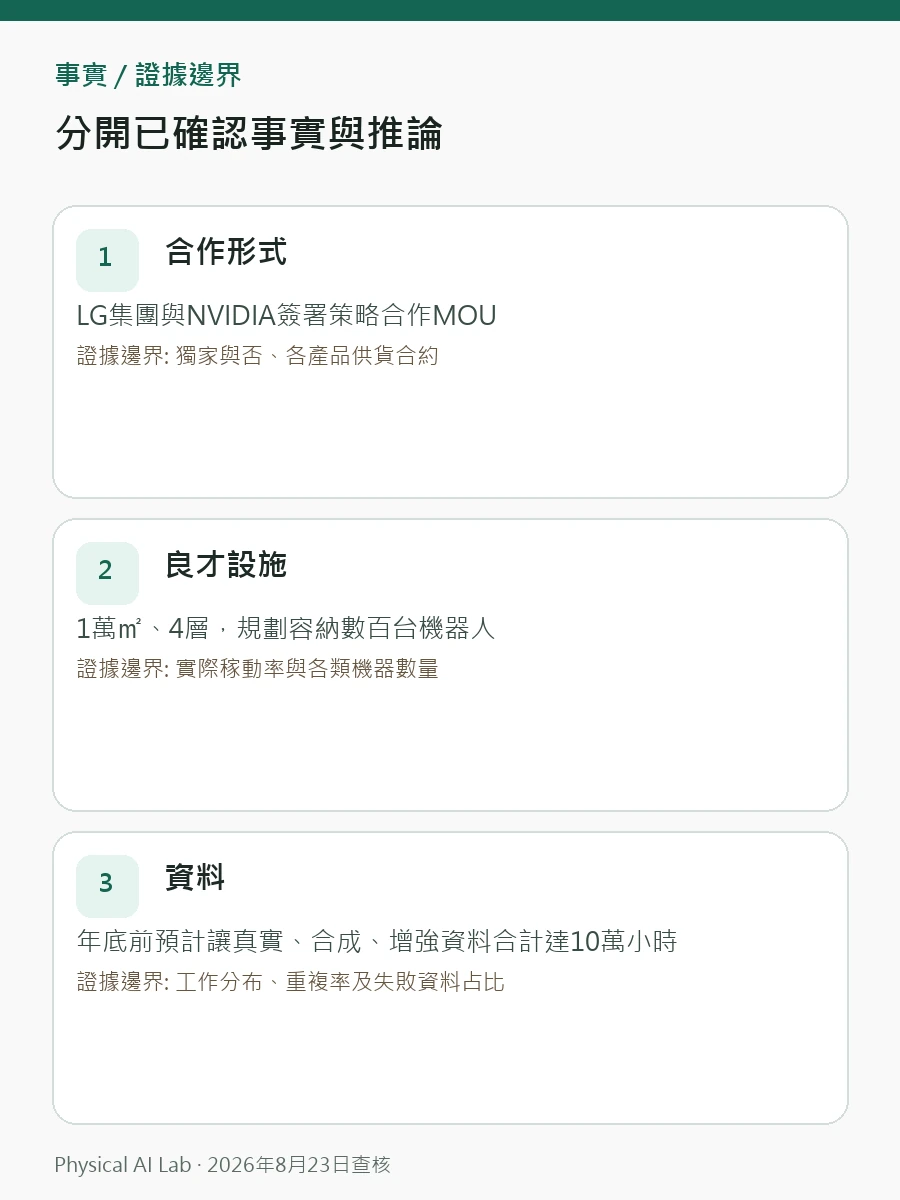
| 項目 | 官方已揭露 | 目前仍待確認 |
|---|---|---|
| 合作形式 | LG集團與NVIDIA簽署策略合作MOU | 獨家與否、各產品供貨合約 |
| 良才設施 | 1萬㎡、4層,規劃容納數百台機器人 | 實際稼動率與各類機器數量 |
| 資料 | 年底前預計讓真實、合成、增強資料合計達10萬小時 | 工作分布、重複率及失敗資料占比 |
| 產品化 | 提升LG RFM並銜接NVIDIA機器人技術棧 | 適用機器、模型版本與客戶部署時程 |
Data Factory的價值,在於保留失敗過程而非只拍成功畫面
良才設施將設家庭複製區和製造模擬區。LG CLOiD會在家庭環境重複清潔;仿照美國田納西洗衣機工廠的區域,則讓機器搬運、堆疊與組裝零件。LG CNS的物流自動化環境,以及LG Innotek的機器手訓練區,資料也規劃納入。
拍了多久不是唯一重點。零件偏位、紙箱變形、人員突然進入通道或夾取鬆脫,這些偏離正常流程的片段占多少,對模型更關鍵。只留下成功的1小時,與完整記下失敗、人工介入和復原的1小時,資訊密度完全不同。
資料品質應依工作類型、環境、機器形態、成敗、人工介入與感測缺漏拆分;同一場景若由多台相機同步拍攝,也不能不說明就把時數相加。合成資料和真實資料的比例同樣要交代,單看10萬小時總量無法保證泛化能力。
Omniverse、Cosmos與Isaac分別服務不同環節
LG公告列出的NVIDIA工具,包括Omniverse函式庫、Cosmos開放世界模型,以及Isaac開放式機器人開發平台。三個名稱若都被當成同一個AI模型,就會誤讀各自在流程中的工作。
- Omniverse可作為建立與模擬工廠、家庭及物流空間的數位環境底座。
- Cosmos位於世界模型層,用來合成或增強真實場域難以反覆蒐集的條件。
- Isaac提供機器人訓練、驗證與部署所需的開發工具。
NVIDIA機器人平台也以「三台電腦」描述訓練、物理模擬與邊緣推論。不過,採用某項工具不等於機器已通過目標工作;判讀產品性能時,仍要附上策略版本、感測器組態、測試次數和遠端介入紀錄。

LG RFM是資料走向產品行為的關鍵接點
LG計畫用Data Factory產生的資料改善Robot Foundation Model,也就是RFM。官方把RFM定位為人形機器人能力基礎,但這次公告沒有揭露輸入格式、支援機型、模型規模、部署方式或外部開發者的可存取範圍。
這次合作也不能自行補寫NVIDIA GR00T。LG明確點名的是Omniverse、Cosmos與Isaac;在新公告出現前,用「NVIDIA機器人技術棧串接LG RFM」描述,最符合現有證據。
串接是否成立,要看部署流程而不是模型名稱。新策略發到CLOiD或工業機器前由誰核准?異常發生後多久能退回舊版?安全控制器是否獨立於學習模型?缺少這些程序,所謂資料飛輪仍只是訓練管線,還不是可維運系統。
解讀10萬小時目標,先把資料分母拆開
LG預計在2026年底以前,讓直接蒐集與Cosmos合成、增強的資料合計達10萬小時,約相當於12年。這是資料生產目標,不是資料有效性或產品性能的獨立驗證。
以洗衣機工廠模擬區的零件堆疊訓練為例,若要讓結果可比較,除了總時數,還須公開下列條件。
| 查核面向 | 應取得的紀錄 | 可視為失敗的情況 |
|---|---|---|
| 工作分布 | 清潔、移動、堆疊與組裝各自時數和重複次數 | 多數資料集中於單一簡單工作 |
| 資料品質 | 成功、失敗、介入和缺漏的標註規則 | 刪除失敗,或把人工介入算作自主成功 |
| Sim-to-Real | 同一策略在模擬與實體設備上的結果 | 實機夾取與接觸誤差大幅增加 |
| 營運部署 | 版本、核准、回復與中止原因 | 錯誤更新擴散到整個機器人群 |
低頻失敗還要另行切片分析。感測遮蔽、通訊延遲、低電量與人員突然接近若同時發生,平均成功率很容易把風險蓋住;採購方應要求未剪輯的完整運行紀錄與復原時間,而不只看公開展示。
商業階段要回到每條產品線的付費運行
LG Robotics Business Center官方公告指出,這個CEO直屬部門自2026年7月1日起整合事業開發、銷售與營運。LG已把工業、商用、家庭機器人、致動器與Data Factory放進同一架構;但成立組織與簽MOU只是商用準備,不能等同收入或長期運行成績。
後續要看CLOiD、工業機器和機器手各自的付費客戶、交期與到場服務範圍,並與原本基準比較人工介入率、節拍、稼動率和故障復原時間。只有這些數字,能說明資料生產是否真的改善客戶成本與產能。
簽約前,開發、營運與採購各有一組必問題
開發團隊要問資料格式、感測器同步、RFM與NVIDIA工具的責任邊界和策略版本;營運團隊要測單機停擺是否拖累其他機器、現場人員能否安全繞行,以及回復舊版要幾分鐘;採購團隊則要把資料所有權、可匯出範圍、支援排除事項和復原責任寫進合約。
可先閱讀實體 AI(Physical AI)的定義與邊界、機器人基礎模型與Sim-to-Real核心概念。分清這三層,才不會把「資料很多」的公告,誤當成「機器已能在場域穩定工作」。
現階段合作重點不是某一台機器,而是建立涵蓋資料蒐集、合成、訓練和部署的生產流程。年底驗收除了10萬小時,也應同時查看實際運行機器數、各工作的失敗分布、RFM適用產品與付費場域的重複表現。
常見問題
LG 與 NVIDIA會立刻共同推出人形機器人嗎?
不會。目前可確認的是策略合作MOU,以及資料和機器人平台串接;共同人形機器人的型號、價格與上市日期均未公布。
累積10萬小時資料,就能保證機器人性能嗎?
不能。10萬小時是年底前預估的資料總量,仍要一起查工作多樣性、失敗占比、重複內容與實機驗證結果。
LG Data Factory預計何時全面運轉?
LG提出的目標是2026年底全面運轉。2026年8月公告時仍在施工,實際稼動狀態與機器數量應以後續內容為準。
已查核的官方資料
最後查核:2026年8月23日