實體 AI 無人機不是在相機上加一個 AI 模型。它會從感測器估測位置與環境、規劃任務、在邊緣端低延遲判斷,再透過飛行控制與安全限制執行動作,形成完整閉環。
完整架構遠不只機上模型
WRC 2026 把 UAV 偵察與地面機器人協作列為競賽題目。FAA 與 NASA 資料也顯示,多架無人機的空域安全與交通管理,是模型效能以外的必要條件。
本文把來源事實與判讀分開。所有主張只在原始資料的日期與範圍內成立;未公開的售價、交期與成功率維持未知。
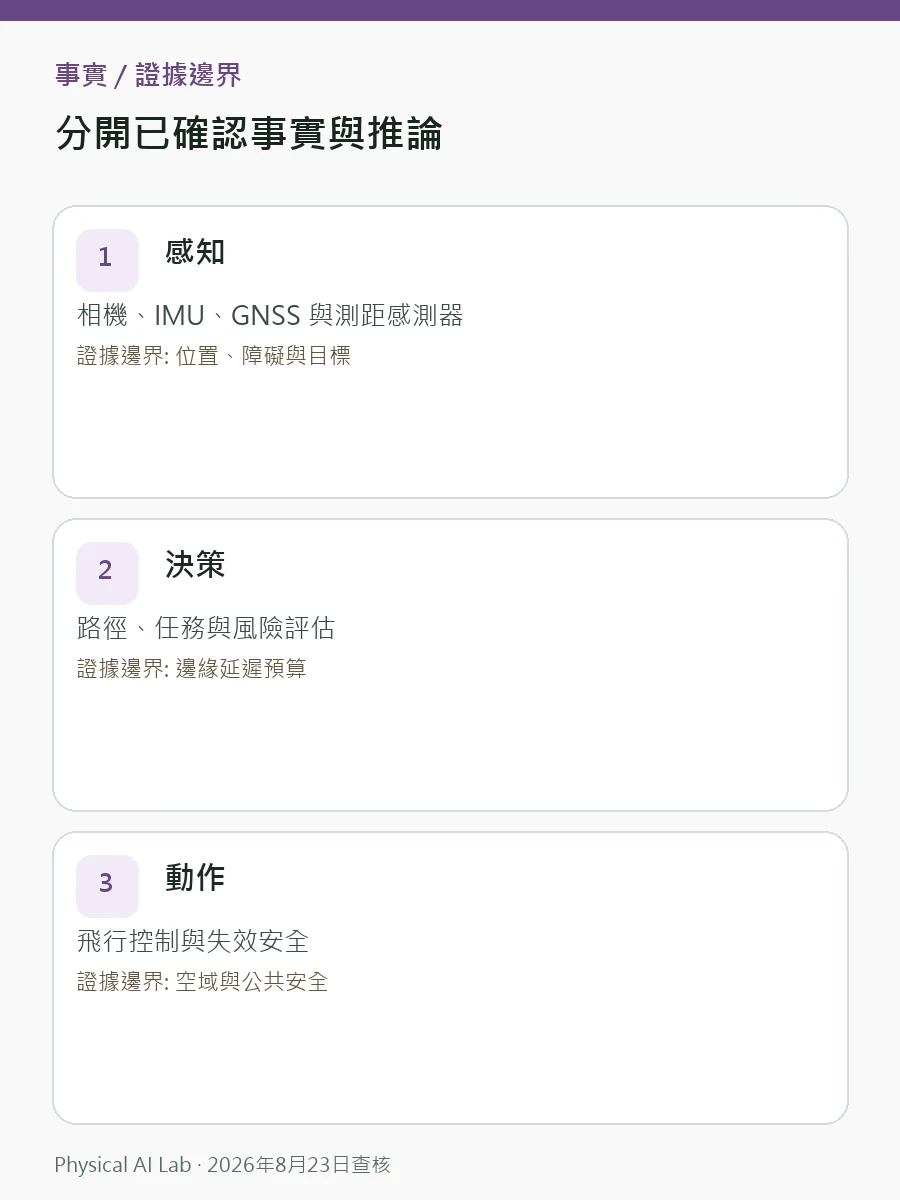
| 架構層級 | 核心元件 | 支援的判斷 |
|---|---|---|
| 感知 | 相機、IMU、GNSS 與測距感測器 | 位置、障礙與目標 |
| 決策 | 路徑、任務與風險評估 | 邊緣延遲預算 |
| 動作 | 飛行控制與失效安全 | 空域與公共安全 |
重量、電力與延遲在同一架飛行器上互相競爭
無人機的重量與電力預算有限,模型大小、感測器數量與飛行時間必須取捨。若安全仰賴雲端判斷,延遲或斷線就會成為危險,因此機上至少要保留最低安全能力。
它的實體 AI 閉環必須持續同步感測器、估測狀態、規劃、控制飛行、執行安全限制,並從失敗中恢復。
先設計斷線或失去定位後的行為
應先問通訊、定位或感知失敗後,飛行器會怎麼做。重複測試、人員介入紀錄與復原時間,可以看出系統是否只在正常航線上看似自主。
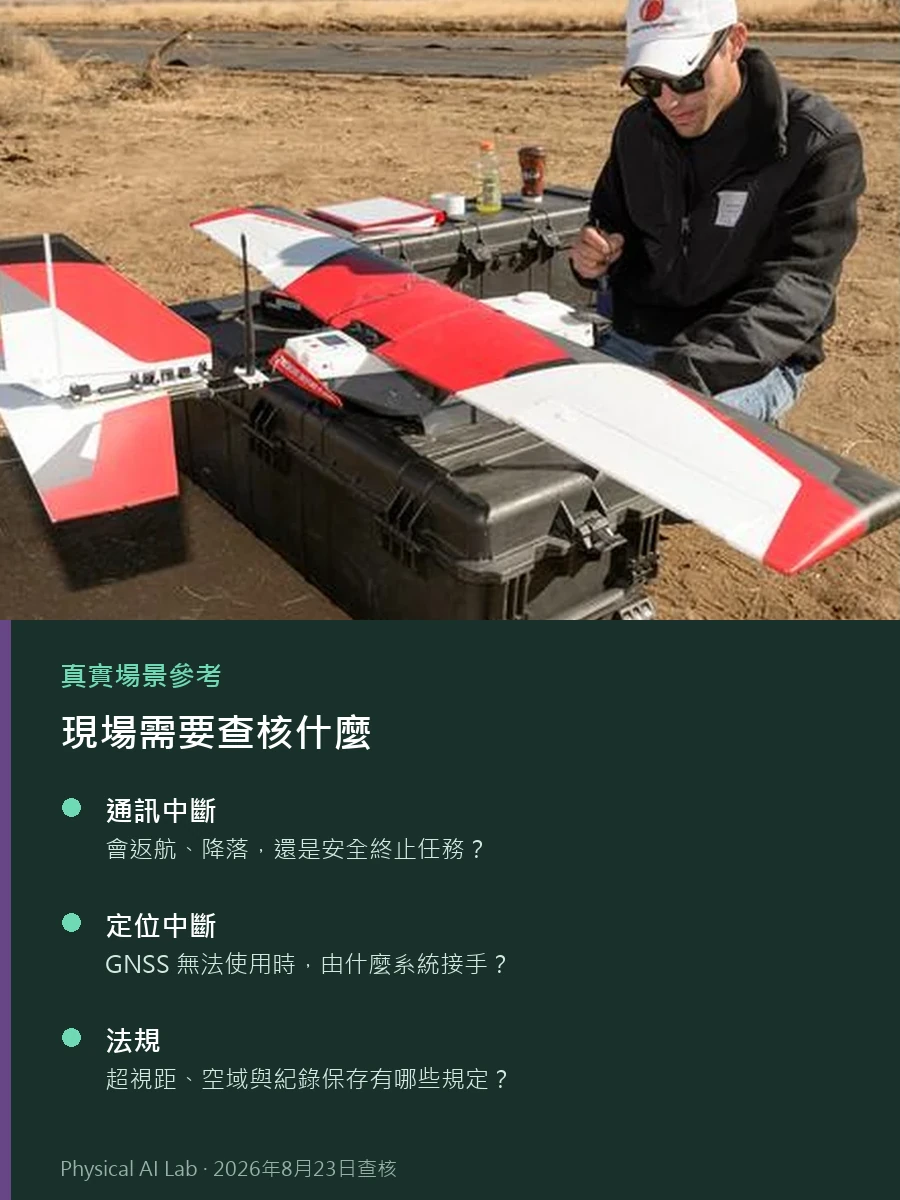
| 失敗情境 | 應提出的問題 |
|---|---|
| 通訊中斷 | 會返航、降落,還是安全終止任務? |
| 定位中斷 | GNSS 無法使用時,由什麼系統接手? |
| 法規 | 超視距、空域與紀錄保存有哪些規定? |
「自主無人機」不是完整能力說明
自動起降、航點飛行、避障、目標理解與任務重新規劃,是不同能力。供應商應說明哪些功能在機上執行,以及各自適用的條件。
官方賽事與主管機關資料界定目前範圍。客戶飛行紀錄、獨立測試與主管機關的法規決定公開後,應再更新評估。
導航與多機器人系統的延伸閱讀
可參考倉儲揀貨機器人、Open-RMF 多機器人整合與VIO、SLAM 差異。本文補上截至 2026 年 8 月的無人機架構與營運訊號。
閉環,才是實體 AI 無人機的判斷單位
真正有用的單位不是相機模型,而是從感測、狀態估測、任務規劃、邊緣決策,到飛行控制與安全失效行為的完整鏈。每一層都需要在公開的操作邊界內提出可重複證據。
常見問題
稱為自主無人機,就代表能重新規劃任務嗎?
不代表。有些系統只自動化起降或航點飛行。任務重新規劃還需要理解環境、產生新航線、通過安全檢查,並取得改變任務的權限。
哪些實體 AI 無人機決策一定要留在機上?
至少要能穩定飛行、避開立即危險、執行地理圍籬,並在斷線或失去定位時,不等待雲端就選擇安全反應。
無人機架構應如何呈現不確定性?
把位置、障礙與目標估測的信心值交給規劃器,和每次決策一起寫入紀錄;不確定性超過明確門檻時,應採取保守行為。
已查核的官方資料
最後查核:2026年8月23日