緊急停止和保護性停止都可以停止機器人運動,但它們的作用不同。緊急停止是針對緊急情況發起的補充保護措施,而保護停止則回應應用所定義的防護或安全相關條件。
「安全停止」可能指一組安全功能,也可能是製造商對特定功能的名稱,並不代表統一的最終物理狀態。工程師必須閱讀專案文件和驅動器文件,針對每項危險規定受控減速、轉矩或煞車狀態、殘餘能量、復歸和有意重新啟動。
本指南具有教育性質,不能取代標準、法律要求或合格的驗證。請與 機器人制動和安全停止指南 以及 SSM 指南一起使用。
在命名停止功能之前,先釐清其目的
寫下危險、發起事件、受影響的運動以及預期的風險降低。防護裝置或安全掃描器觸發的停止,並不等同於人員為應對緊急情況而觸發的緊急停止。
記錄所有模式的可用性,包括設定和恢復。為了方便而使用的生產停止可能缺乏安全相關的架構和故障反應以實現保護。

具體說明整個停止狀態轉換
描述請求檢測、通訊、受控減速(如使用)、轉矩狀態、制動接合、過程能量行為、最終監測和重啟條件。“停止”一詞涵蓋了許多物理上不同的狀態。
也要納入斷電和通訊中斷後的行為,核對停止過程是否可能造成負載下墜、失去平衡或軸運動失控。
| 停止功能 | 典型用途 | 觸發方 | 工程問題 |
|---|---|---|---|
| 緊急停止 | 應對緊急情況 | 人員透過急停操作器觸發 | 是否降低了風險 |
| 保護停止 | 回應安全防護條件 | 安全裝置或安全邏輯 | 哪個條件解除後可以退出停止 |
| 運行停止 | 過程控制 | 自動化系統 | 是否屬於安全相關功能 |
| STO | 防止驅動器產生轉矩 | 安全驅動功能 | 由什麼機制使運動停止 |
| 安全停止術語 | 專案特定的停止序列 | 已定義的介面 | 具體對應哪項功能 |
不要從按鈕推斷行為
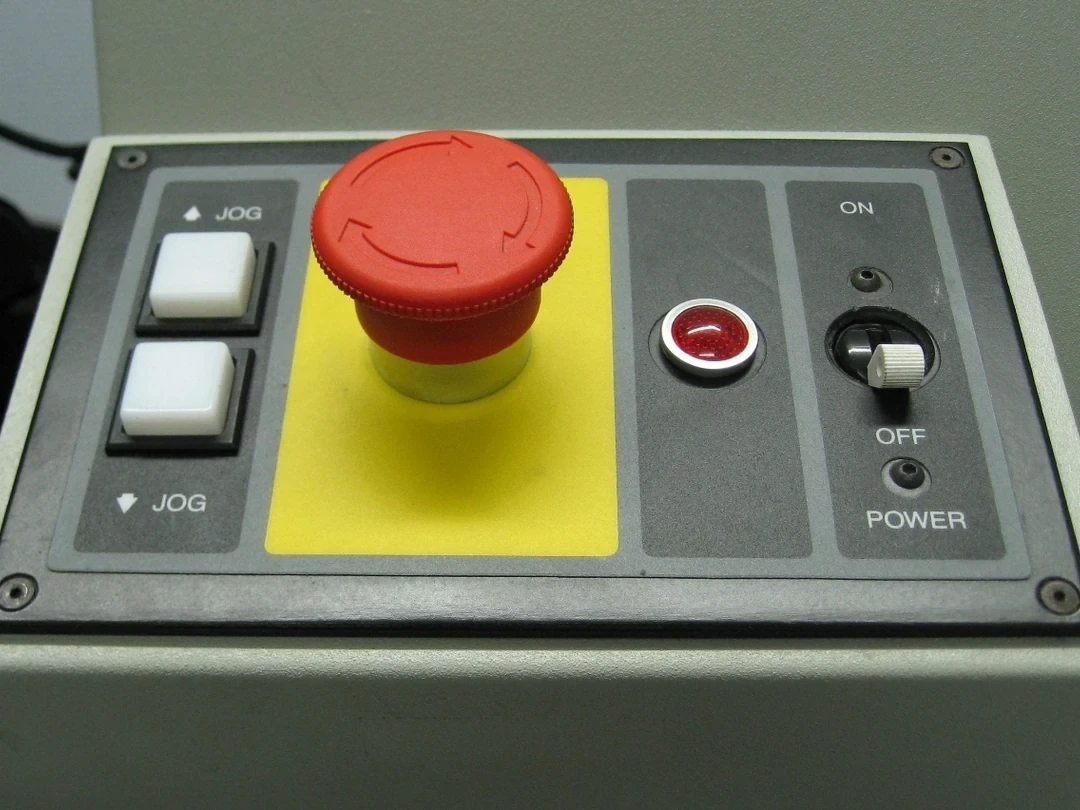
紅色蘑菇頭急停操作器僅為一個輸入。保護取決於觸點或電子裝置、線路、安全邏輯、通訊、驅動、制動、致動器以及機器的物理狀態。
驗證計畫應涵蓋操作器的可達性、辨識、鎖存、復歸及完整系統反應。指示燈正常工作不代表安全鏈已完成驗證。
選擇減速和最終能量狀態,避免風險
即時轉矩消除可以延長滑行或釋放重力軸,而受控制動則依賴主動控制,直到進入安全轉矩狀態。正確的順序取決於動力學、危險和經過驗證的驅動功能。
明確由什麼機構承載有效負載,以及如果受控減速失敗會發生什麼。不要假設某一類別或驅動器縮寫能適用於所有軸和過程。
把 STO 當作轉矩預防,而不是瞬間停止
安全轉矩關閉(STO)會依其規定功能防止驅動器產生轉矩,但既有運動仍可能滑行,重力或外力也可能推動機構,因此仍可能需要煞車或其他措施。
測量應用中實現的停止和殘餘運動。閱讀準確的驅動手冊和驗證後的架構,而不是將縮寫擴充成假設的物理結果。
控制保護停止復位與重啟
掃描器不再偵測到人員,或防護裝置已關閉,並不能證明保護區域內無人或任務狀態安全。復歸位置、視野、人員存在偵測和防止意外重新啟動的措施,應由風險評估及設備規定決定。
不能假定防護條件一解除就允許恢復運動。保護停止的復歸與恢復行為取決於具體的安全功能、設定及風險評估;若人員可能暴露於危險,必須核對相應的防意外啟動措施。
控制緊急停止釋放和重啟
釋放緊急停止致動器僅使重啟成為可能;不應命令動作。調查並清除緊急狀態,恢復安全狀態並使用定義的重啟程式。
防止遠端或自動重啟讓機器旁人員感到意外。保留事件歷史和受影響的安全通道以供診斷。
測量不利的停止時間和距離
測試最不利的相關速度、方向、姿態、負載、工具延伸、溫度和制動狀況。測量從啟動狀態到定義的最終安全狀態,而不僅僅是控制器確認。
利用反覆試驗和高解析度軌跡捕捉變異性。將結果輸入保護和分離計算,並監測漂移。
停止後控制殘餘和工藝能量
停止的機器人關節仍可能留下懸掛負載、氣壓、彈簧、旋轉工具、熱量、真空、焊接或切割能量。定義每種部件如何固定或隔離。
緊急停止不能取代維護作業所需的能量隔離。末端工具及其能源也應另行核對,可參閱末端執行器安全指南。
在範圍內使用現行標準
ISO 目錄將 ISO 13850:2015 列為目前釋出的緊急停止設計版本,同時其審查生命週期仍在繼續。目錄中列出了工業機器人應用和單元的 ISO 10218-2:2025。
此處核對的是公開目錄中的標準範圍,並非標準全文、符合性結論或設計核准。具體的安全相關控制要求、適用版本和驗證方法,應由合格專業人員依設備與專案條件確定。
由合格人員依製造商程序驗證安全鏈
安全鏈應由合格人員依據適用標準、風險評估,以及機器人、驅動器和安全裝置製造商的程序進行驗證。驗證應確認觸發條件是否被偵測、診斷反應是否符合設計,以及機器人最終是否達到規定的物理狀態。
驗證不能只看錯誤程式碼;還應依製造商規定的方法核對運動、有效負載、製程能量和重啟抑制。不同設備的驗證步驟與復位行為可能不同,不能把一個型號的做法套用於所有系統。
| 驗證環節 | 依據 | 應記錄的證據 | 需要停止交付的結果 |
|---|---|---|---|
| 停止請求 | 製造商規定的驗證方法 | 已定義的反應 | 請求未被偵測 |
| 減速 | 風險評估規定的不利負載條件 | 測得的停止狀態 | 超出規定邊界 |
| 能量狀態 | 已定義的動力與壓力條件 | 穩定的最終狀態 | 殘餘運動超出評估邊界 |
| 復歸 | 規定的防護區域條件 | 重新啟動維持禁止 | 出現意外運動 |
| 診斷與復原 | 製造商規定的診斷狀態 | 進入規定的安全反應 | 出現未記錄的旁路 |
交付停止功能規範
對每種停止功能,記錄其目的、觸發裝置、適用模式、相關危險、動作順序、驅動與煞車狀態、殘餘能量、測得的停止時間和距離,以及故障、復歸、重新啟動和後續檢查要求。
交付前,逐項核對以下清單。
- 區分緊急停止、保護停止和運行停止的目的。
- 明確規定減速過程和最終物理狀態。
- 依核准的方案驗證不利工況下的停止表現與殘餘危險。
- 由合格人員依製造商規定驗證完整安全鏈,不旁路安全裝置。
- 區分復歸、有意重新啟動與能量隔離。
常見問題
緊急停止會切斷所有電力嗎?
不一定;設計會為機器選擇降低風險所需的停止狀態和能量行為。
保護停止和過程停止是一回事嗎?
不。保護性停止是安全反應的一部分;過程停止可能與安全無關。
當緊急停止致動器釋放時,運動會重新啟動嗎?
不。釋放後可實現緊急狀態解除後單獨的受控重啟。
STO 會瞬間阻止機器人嗎?
不會。它阻止了轉矩的產生;運動可以滑行或在重力作用下移動,除非有其他措施。
緊急停止能取代能量隔離嗎?
不。維護可能需要分別隔離、儲存能量耗散和重啟預防。
停止目的與重啟邊界
機器人停止功能是一個經過驗證的危險反應序列,而非標籤或按鈕。為每個應用定義請求、物理停止、能量狀態、故障、重置和有意重啟。