機器人末端效應器不僅僅是安裝在法蘭上的有效負載。它增加了運動的幾何形狀、質量和慣性、儲存或供應的能量、工藝危害、工件保持和失效模式,這些都改變了應用風險和停止行為。
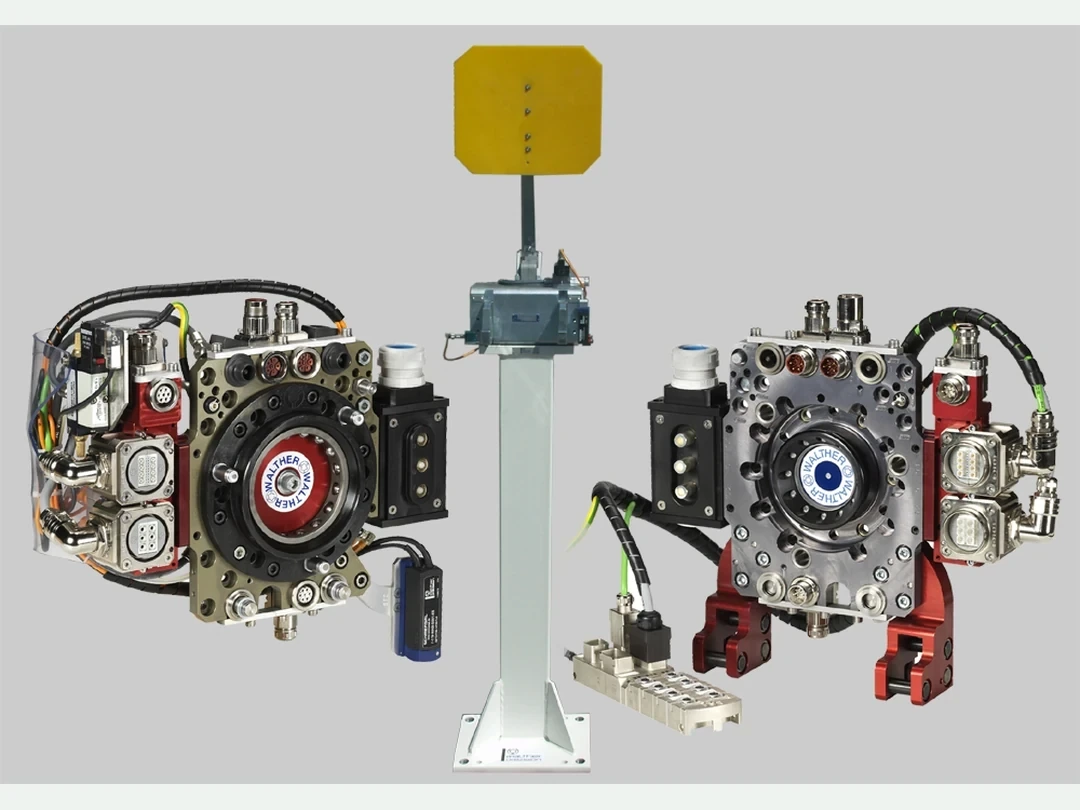
安全邊界包括夾爪指、適配器、軟管、電纜、閥門、換刀裝置、刀具架、感測器、控制器、工件及附近夾具。評估涵蓋生產、更換、安裝、清潔、堵塞恢復和維護。
本指南具有教育性質,不能取代適用的標準或合格評估。請與 抓握規劃指南 和 真空夾爪失效指南一起使用。
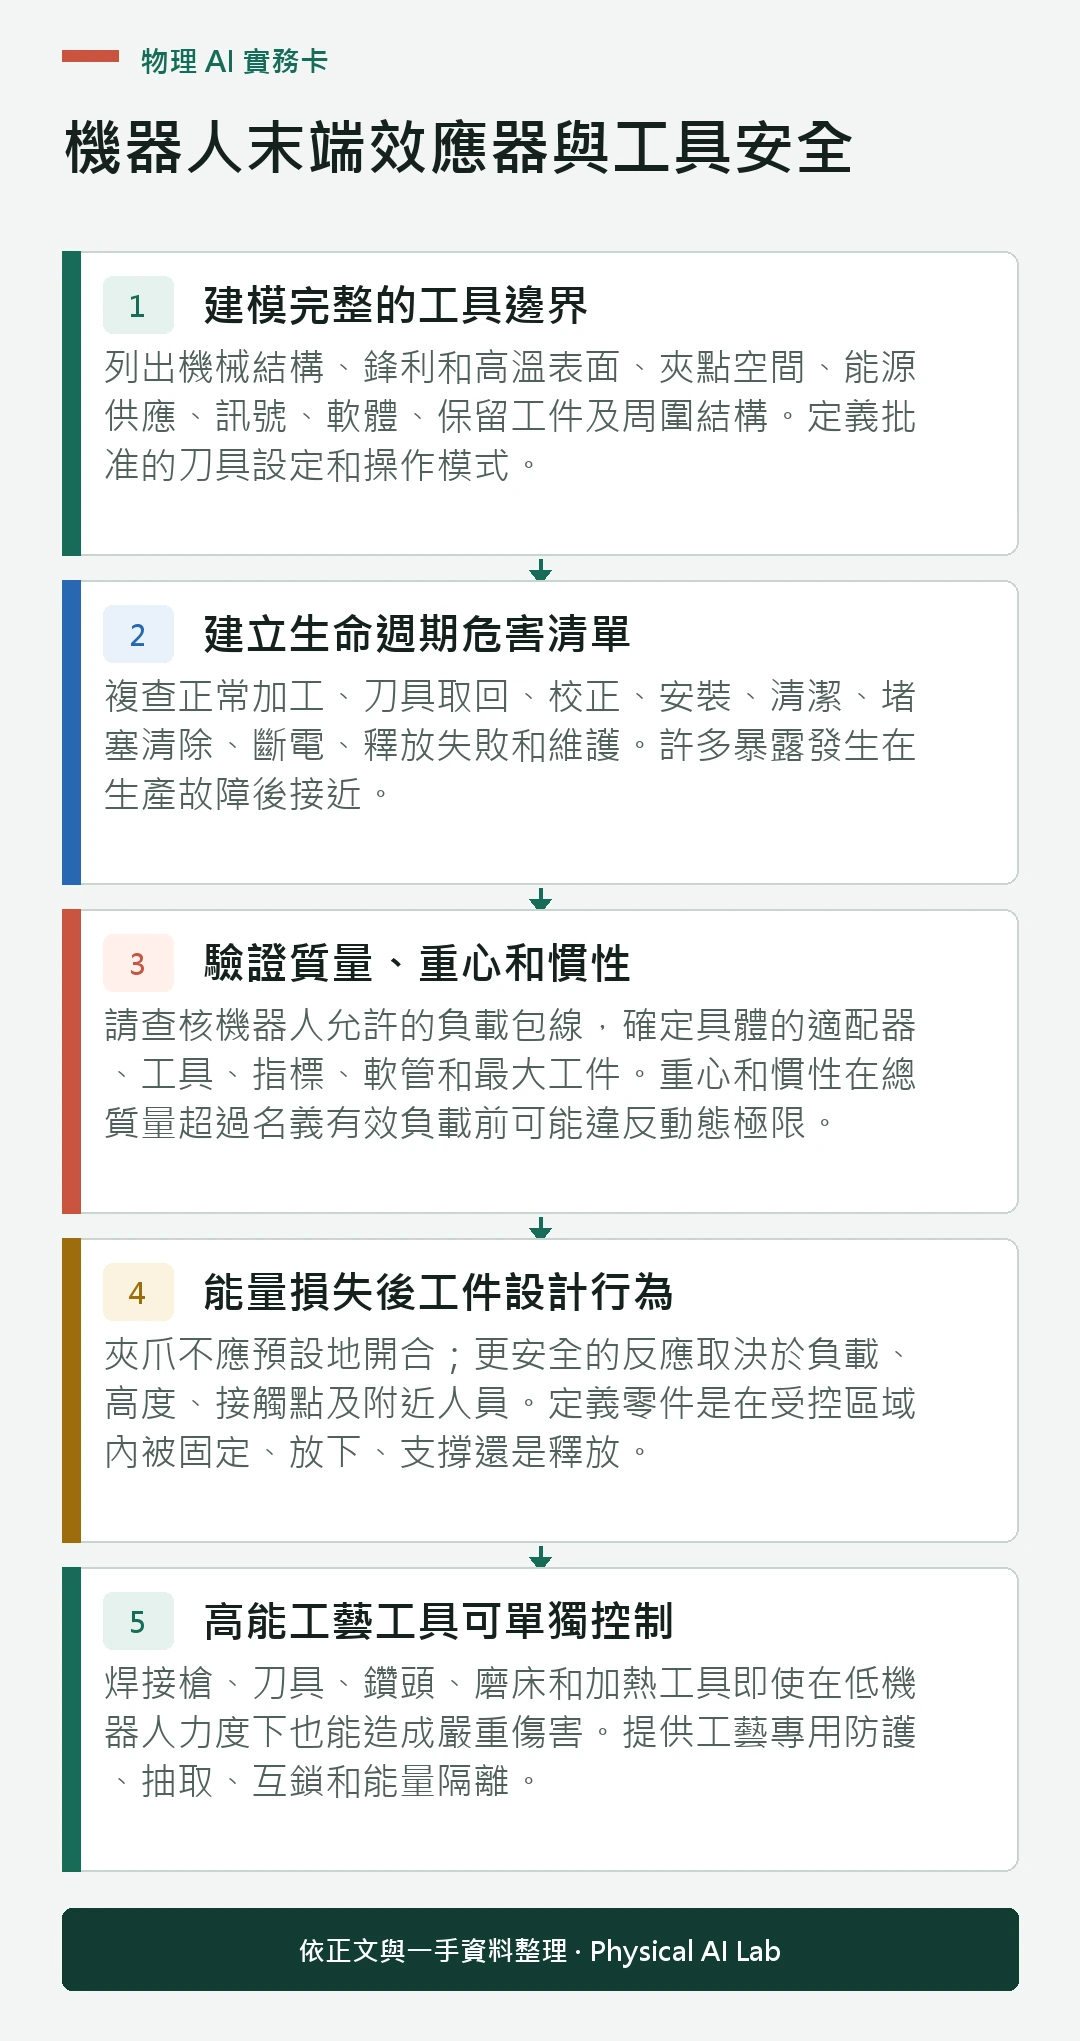
建模完整的工具邊界
列出機械結構、鋒利和高溫表面、夾點空間、能源供應、訊號、軟體、保留工件及周圍結構。定義批准的刀具設定和操作模式。
繪製掃掠包絡,包括工件和鋼索。緊湊型腕帶單元在新增長手指或攜帶部件後可能帶來巨大危險。

建立生命週期危害清單
複查正常加工、刀具取回、校正、安裝、清潔、堵塞清除、斷電、釋放失敗和維護。許多暴露發生在生產故障後接近。
包括可預見的錯誤工具、部分接觸、磨損的手指、堵塞的閥門、感知喪失和身份損壞。將每種情景與受控反應聯絡起來。
| 危險源 | 示例 | 失敗後果 | 控制證據 |
|---|---|---|---|
| 幾何 | 夾邊或鋒利邊緣 | 壓碎還是切割 | 護衛與通行 |
| 動力學 | 高慣性 | 停留時間更長 | 負載驗證 |
| 工藝能量 | 加熱或旋轉 | 燒傷或撕裂 | 隔離與守衛 |
| 保留 | 真空或抓地力喪失 | 掉落的零件 | 監控暫停 |
| 刀具更換 | 部分鎖定 | 分離工具 | 多元堅振 |
驗證質量、重心和慣性
請查核機器人允許的負載包線,確定具體的適配器、工具、指爪、軟管和最大工件。重心和慣性在總質量超過名義有效負載前可能違反動態極限。
更新負載資料,驗證制動、路徑精度和制動。負載參數錯誤會降低生產效能和保護效能。
設計能源中斷後的工件行為
夾爪不應預設地開合;更安全的反應取決於負載、高度、接觸點及附近人員。定義零件是在受控區域內被固定、放下、支撐還是釋放。
檢測空氣、真空、電力和通訊的損失。在需要時監測壓力或真空,並考慮洩漏、多孔部件和密封磨損情況。
高能工藝工具可單獨控制
焊接槍、刀具、鑽頭、磨床和加熱工具即使在低機器人力度下也能造成嚴重傷害。提供工藝專用防護、抽取、互鎖和能量隔離。
不要聲稱 PFL 能控制鋒利或動力工具的危險。將機器人運動風險與工藝能量分離並驗證。
尋找複合夾點和陷阱點
夾點區形成於鉗口、刀具和夾具、工件與機架、機器人連桿與工具,以及電纜或軟管與結構之間。它們的幾何形狀會隨著路徑和刀具狀態而變化。
檢查完整的運動序列和故障恢復,包括手動移動。在依賴警告前,儘可能消除或加固間隙。
驗證自動換刀的接合狀態
安全交換需要正確的工具辨識、機械齧合、能量和訊號連線以及已知的機架狀態。一個限位開關可能在同一方向失效,與未完成的鎖定相同。
注射錯誤工具、缺失工具、部分就位、介面汙染、訊號中斷和供電中斷。在經過驗證的證據集同意之前,防止運動。
隔離儲存和供應的能源以供服務
指令停止並不意味著能量隔離。控制電氣、氣動、液壓、彈簧、重力、熱能和旋轉能,釋放儲存能量並防止意外重啟。
緊急停止不能替代上鎖掛牌或其他必要的隔離。提供經過驗證的程式和可存取的隔離點。
在範圍內使用目前指導
ISO 目錄將 ISO/TR 20218-1:2018 列為工業機器人末端效應器設計與整合的已釋出指南。目錄提及應用整合,目前專案工作也應考慮 ISO 10218-2:2025 及適用的工藝標準。
請參考規範性文字、司法管轄區及合格專業人士。本文無法確立所需的架構或合規性結果。
在實際安裝的應用中測試失效狀態
測試抓取失效、工件掉落或卡住、工具錯誤、鎖定不完全、感測器不匹配、軟管損壞、斷電和控制器超時。觀察物理終端狀態,而不僅僅是診斷部分。
包括不良姿勢、負荷、高度和人類接觸。確認恢復不需對儲存能量進行不安全接觸。
管理磨損、保養和更換
指狀磨損、密封、軸承、刀片、鋼索和聯軸器會影響保持力、鋒利度、平衡性和鎖具可靠性。定義檢查限值、更換間隔和功能檢查。
控制替換件等效性,並在幾何形狀、材料、質量或軟體差異時重新驗證。使用 抓握穩定性指南 來更改摩擦假設。
| 門檻 | 測試 | 警告 | 行動 |
|---|---|---|---|
| 相容性 | 負載與包絡 | 超出限制 | 重新設計 |
| 保留 | 供給-損失試驗 | 掉落或滑倒 | 增加支援力 |
| 工具鎖 | 故障注入 | 單假位 | 提升證據 |
| 隔離 | 儲能檢查 | 意外運動 | 修訂程式 |
| 生命週期 | 磨損檢查 | 漂移超過極限 | 更換並重新測試 |
釋出經過批准的工具設定
包圖紙、質量屬性、能量介面、工件極限、軟體和身份、風險評估、失效測試、隔離程式、檢驗標準和變更觸發。在可行的情況下,阻止控制器中的未批准組合。
仔細審查,請進行以下檢查。
評估“機器人末端效應器與工具安全”時,還應儲存模型版本、機器人設定、校正檔案、測試日期和全部試驗記錄。
工具設定的發布證據應涵蓋末端工具、工件、夾具與儲能邊界,並驗證斷電或失壓、鎖定未完成、磨損與更換後的保持及安全恢復。自動換刀的身分與接合狀態應在允許動作前得到確認。
- 在危險邊界內包括工具、工件和夾具。
- 驗證質量、重心和慣性。
- 測試故障時的保持和鎖定。
- 提供真正的能量隔離和安全恢復。
- 控制磨損、更換和設定變更。
常見問題
如果工具保持在有效負載範圍內,它安全嗎?
不。幾何、慣性、工藝能量、保持力和介面也很重要。
氣動夾爪是否應該在空氣流失時總是開啟?
不。更安全的狀態取決於墜落、壓碎、接觸和支撐危險。
一個工具鎖定訊號足夠嗎?
不一定;驗證失敗模式以及參與和身份所需的證據。
緊急停止後可以開始維護嗎?
不是自動的。所需的能量隔離和儲能控制依然適用。
更換握把手指需要複習嗎?
是的,當幾何形狀、力、材料、質量、距離、壓力或保持力發生變化時。
工具設定與儲能邊界
末端效應器是整合的機器,具有自身的危害和安全功能。只有在確認動力學、能量、保留、交換、隔離和生命週期證據後,才能批准具體設定。