AMR Wi-Fi 网络设计应从应用行为出发:哪些消息允许延迟或丢失、可容忍多长时间的断连、会话如何恢复,以及通信中断时机器人应在本地执行什么动作。固定位置测得的峰值吞吐量通常不能代表控制系统的真实要求。
漫游结果取决于射频覆盖、客户端的漫游决策、信道与发射功率规划、身份认证、交换网络和有线回程。验证时应让真实机器人沿生产路线运行,在具有代表性的网络负载下,把每个网络事件与机器人的实际动作对应起来。
本指南可与 ROS 2 QoS 指南及AMR 与 AGV 选择指南配合使用。无线网络不应是机器人维持安全状态的唯一保障层。
明确每类消息的延迟、丢包和中断要求
按照延迟、抖动、丢包、带宽、顺序性、机密性和恢复要求,对车队调度、路径预约、地图、遥测、视频、诊断、软件更新和远程支持等数据流分类,并明确哪些功能必须由机器人本地执行。
除了平均丢包率,还要规定可容忍的最长连续中断时间,以及收到过期数据时的处理方式。超过有效时间窗却仍被执行的命令,可能比明确拒绝该命令更危险。
在生产条件和机器人天线高度测量射频环境
在设备、人员和库存处于正常生产位置时,测量实际行驶路线、对接点、电梯、门、货架和交叉口。测量高度与方向应与机器人天线一致,不能只用手持设备在人员站立高度采样。
NIST 的工业无线系统部署指南按目标、环境调查、选型、设计、部署和监控组织了完整生命周期。测试应采用可重复的路线,并记录平面图、信道、时间和当时的生产状态。
平衡覆盖单元重叠、干扰与客户端漫游
增加接入点数量或一味调高发射功率,可能加剧同信道干扰,也可能让客户端迟迟不离开信号已变弱的覆盖单元。应根据实测的客户端漫游行为和容量需求,规划信道、信道宽度、发射功率、天线方向图和覆盖重叠。
NIST 的工业射频传播研究给出了不同设施的测量数据,并分析了路径损耗、时延扩展和 K 因子。工厂中的金属结构、移动物体和布局差异,使通用的覆盖半径估算并不可靠。
把接入点视为整条通信路径的一部分
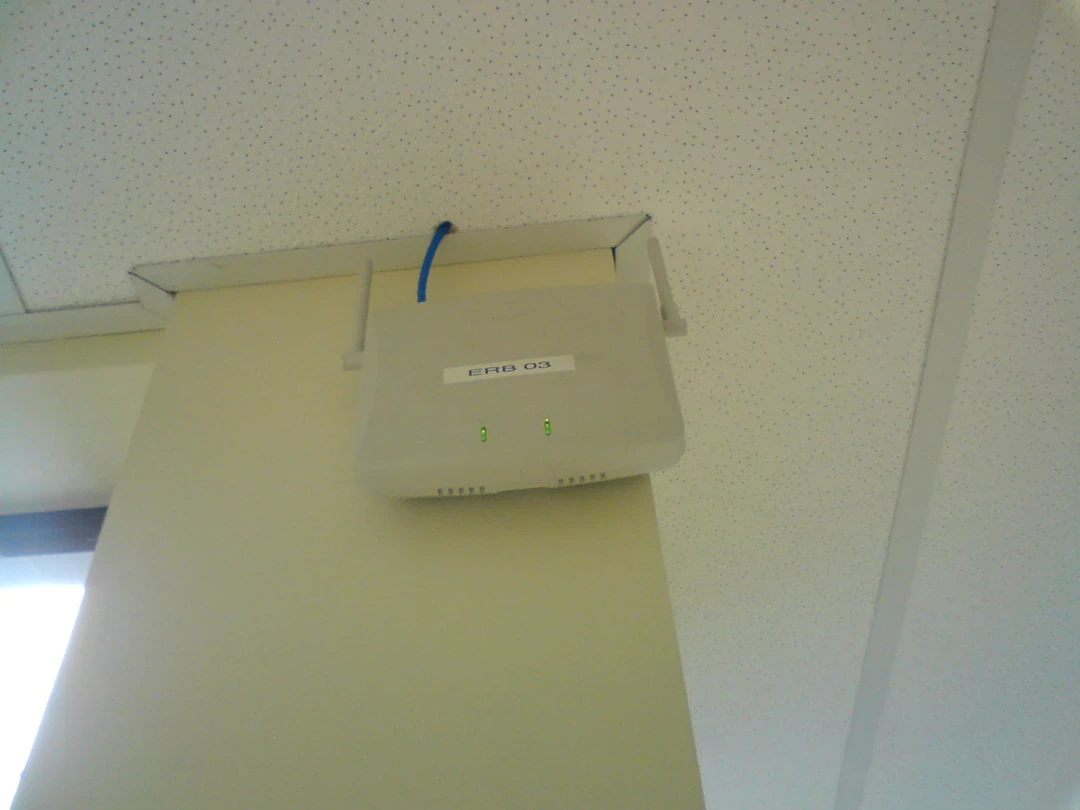
墙上的接入点外观无法说明天线方向图、信道利用率、回程链路、控制器策略或 AMR 客户端行为。应记录准确的硬件型号、固件版本、配置,以及电缆和交换网络路径。
还应确认安装方式、供电、环境防护等级和维护可达性。外观正常的 AP 仍可能已经过载、配置错误,或连接到异常的上行链路。

分解漫游为可测量的阶段
分别测量检测与扫描、候选 AP 选择、认证与关联、密钥交换、IP 与路由连续性、传输层恢复,以及应用会话恢复。客户端、AP、控制器、交换机和应用层通常需要不同的采集方式。
即使第 2 层切换很快,地址解析、VPN、DDS 发现或应用超时重连仍可能让任务中断更久。因此应使用统一时间戳,串联各层日志与抓包记录。
| 漫游阶段 | 测量指标 | 可能的依赖项 | 失败表现 |
|---|---|---|---|
| 发现 | 候选 AP 数量与扫描时长 | 客户端行为与信道规划 | 客户端持续黏连弱信号 AP |
| 认证 | 认证与关联耗时 | 安全配置与密钥缓存 | 关联过程长时间中断 |
| 网络层 | 地址与路由连续性 | VLAN 与有线回程 | 数据包进入黑洞或路由失效 |
| 传输层 | 丢包与重传 | 传输协议与缓冲区 | 延迟突然升高 |
| 应用层 | 会话与状态恢复时间 | DDS 或车队管理逻辑 | 任务状态不再更新或继续使用过期数据 |
让 AMR 在生产网络负载下移动测试
让机器人以典型速度和边界速度穿越漫游切换区,同时生成具有代表性的生产网络流量。应重复测试不同行驶方向、载荷、天线朝向和并发机器人数量;静止测试无法复现移动中的漫游决策。
采集 RSSI 或等效信号指标、信道利用率、重试与丢包、AP 切换时刻、消息时效和机器人状态,并标记精确的路线位置。这样才能把重复出现的故障与现场的物理位置或环境变化对应起来。
根据数据语义配置 ROS 2 QoS
可靠传输适合必须送达的状态,但在有损链路上,重传和背压也会增加延迟。对于可被新样本替代的高频传感器数据,如果最新值比完整历史更重要,可考虑尽力而为模式。
固定实际部署的 ROS 2 发行版,测试发布者与订阅者之间的兼容性,以及历史记录、队列深度、截止时间、有效期和活跃性等策略在丢包条件下的表现。可参考ROS 2 传感器和命令 QoS 指南,不要给所有主题套用同一套配置。
设计 VLAN、QoS 与回程链路时,不要掩盖拥塞
根据安全与运营需求,隔离机器人、访客、视频和管理流量。验证交换容量、上行链路冗余、控制器可达性、DHCP 或其他地址策略,以及端到端的优先级映射。
优先级机制无法凭空增加带宽。应先对批量上传和更新限速,再在受控条件下逐步加入具有代表性的并发流量,观察队列、丢包和恢复过程,并预先设置停止阈值;不要只测试空闲网络,也不要用无边界的高负载冲击生产系统。
把网络事件与机器人实际行为对应起来
机器人日志、抓包、WLAN 控制器事件、交换机遥测和车队操作记录应使用统一的测试运行 ID,并由经过验证的时钟提供时间戳。重点测量消息被应用消费时已经过去多久,而不只是数据包到达某个接口的时刻。
机器人时间同步指南可用于建立可信的时间证据。无线客户端的时间同步质量可能不同,因此结果还应注明时间测量的不确定性。
预先定义断连期间的本地安全行为
应预先规定:断连后机器人是完成一段受限的本地路线、减速、停在安全位置、保留路径预约、超时释放资源,还是等待重新授权。正确选择取决于本地感知能力、地图、现场通行情况和危害分析。
不要指望通过已经失效的链路发送远程停止命令。应在受控测试中中断通信,验证本地看门狗、过期命令拒绝、避障响应,以及链路恢复后的重新授权流程。
按行驶路线监控性能退化与环境变化
按路线位置和时间持续跟踪漫游中断时长分布、消息时效、重传、信道利用率、AP 关联、应用恢复和人工干预。车队平均值可能掩盖某个信道、某一行驶方向或分布尾部的严重延迟。
更换 AP、固件、安全配置、交换机、货架、库存布置、机械设备或 AMR 天线后,应重新调查并执行回归测试。监控系统应在任务反复失败被误当成常态之前,对性能退化发出告警。
建立 AMR 无线验证档案
验证档案应保留消息要求、本地断连行为、调查方法、射频规划、AP 与客户端基线、漫游采集记录、网络负载、QoS 配置、回程测试、机器人运行轨迹、中断测试结果和重新验证的触发条件。
| 验收项目 | 证据 | 不利工况 | 拒收条件 |
|---|---|---|---|
| 覆盖 | 沿路线记录的信号与重试数据 | 库存到位且机器人移动 | 存在未经测量的盲区 |
| 漫游 | 各阶段耗时与会话恢复时间 | 双向穿越切换区 | 尾部延迟超过预算 |
| 网络负载 | 消息时效、丢包与抖动 | 视频与车队并发流量 | 高优先级流量仍出现不可接受的延迟 |
| 通信中断 | 机器人动作与路径预约状态 | AP 或上行链路失效 | 安全状态依赖失效的远程链路 |
| 回归 | 变更前后的同路线测试 | 布局或固件发生变化 | 缺少可比较的基线 |
- 为每类消息定义中断预算和过期数据处理方式。
- 在机器人实际天线高度测量生产路线。
- 从扫描开始,一直测到应用状态恢复和机器人动作恢复。
- 在受控的代表性并发流量下验证交换网络和回程链路。
- 证明机器人无需依赖远程命令也能维持本地安全状态。
常见问题
较强的 RSSI 能消除 AMR 漫游问题吗?
不能。即使信号很强,干扰、客户端漫游决策、身份认证、回程链路和应用恢复仍可能出现问题。
启用快速漫游功能是否总是减少切换时间?
不一定。客户端能力、安全配置、网络设计和应用行为必须彼此兼容,并通过测量验证。
每个 ROS 2 主题都应该使用可靠传输吗?
不应该一概而论。可靠传输可能增加积压和延迟;应根据每个数据流的语义选择 QoS 配置,并在丢包条件下验证。
Wi-Fi 一断开,AMR 就必须立即停止吗?
不一定。具体的本地响应取决于风险和机器人能力,但必须预先定义、边界明确且能维持安全,不能依赖已经失效的连接。
何时应重新开展射频调查?
当接入点、客户端、安全配置、交换机、现场布局、机械设备、库存摆放或行驶路线发生变化,或者监控显示某条路线的通信质量持续下降时,应重新开展调查。
无线性能与本地安全边界
只有沿实际路线测得的射频、漫游、回程和应用恢复均满足既定预算,并且机器人在通信中断期间仍能保持本地安全,AMR Wi-Fi 才达到可接受条件。