Google Genie 3 能直接控制实体机器人吗:世界模型与 VLA 的区别
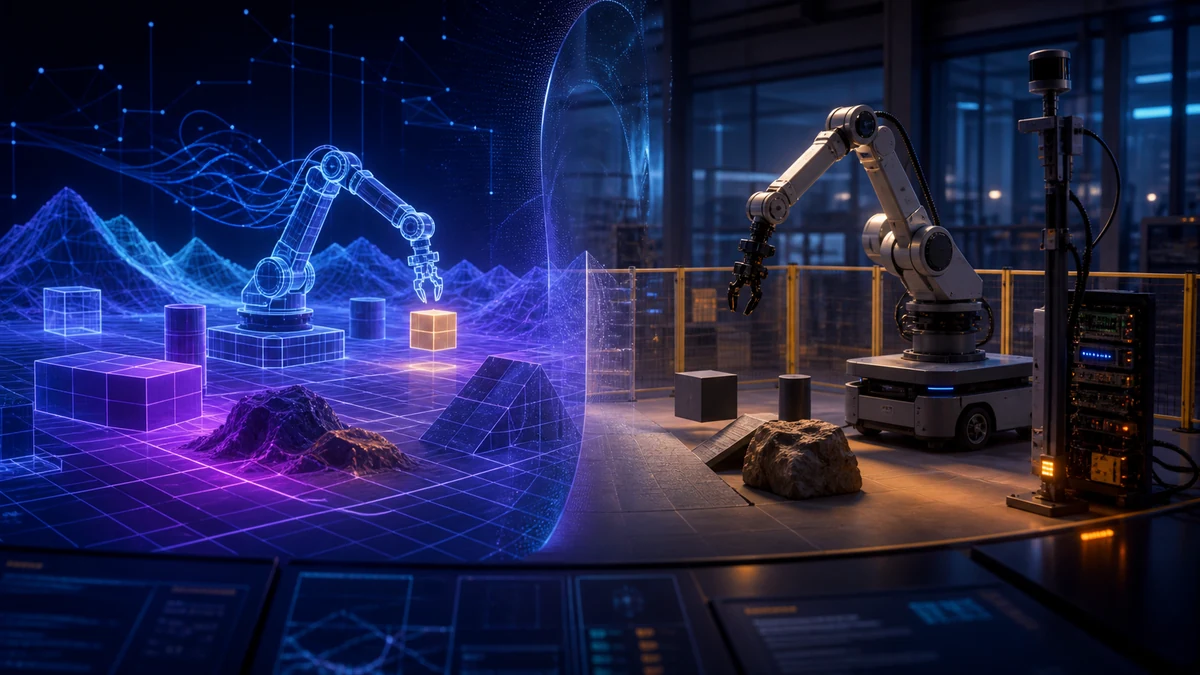
Genie 3生成的是可交互虚拟环境,不是面向实体机器人的VLA或电机控制器。它可能为智能体训练与评测提供场景,但实体执行仍需独立策略、硬件接口和安全控制。
 Physical AI Lab 编辑部
Genie 3生成的是可交互虚拟环境,不是面向实体机器人的VLA或电机控制器。它可能为智能体训练与评测提供场景,但实体执行仍需独立策略、硬件接口和安全控制。
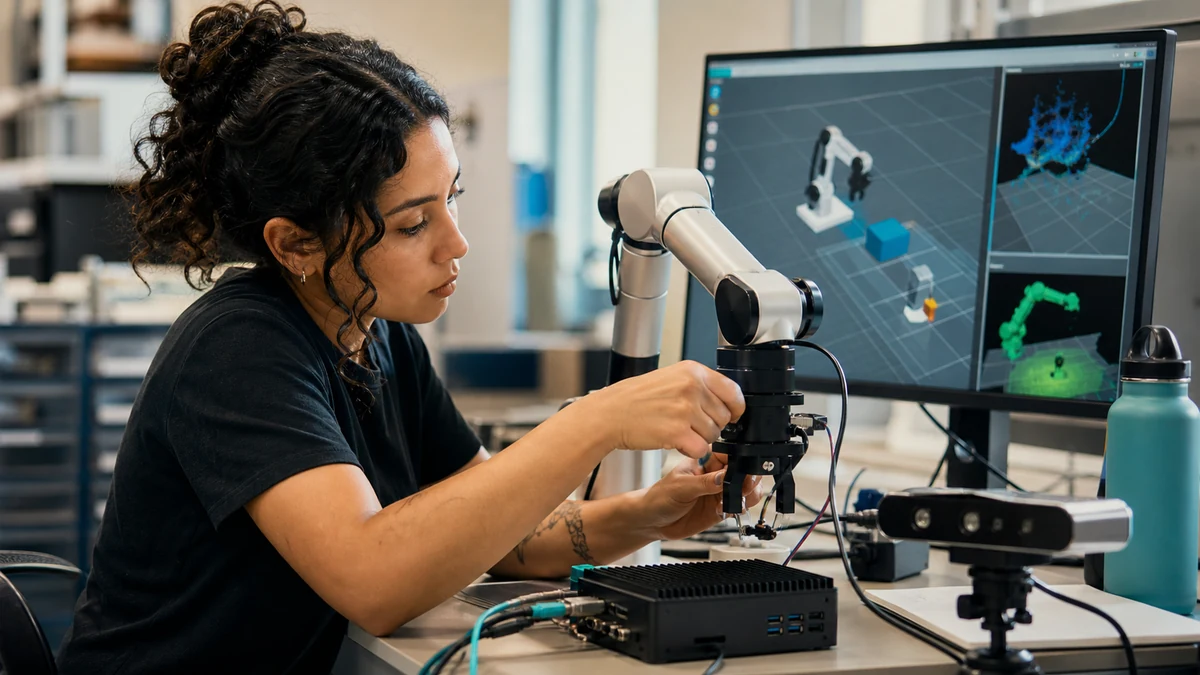
物理AI工程师不是单一岗位。先在控制、感知、机器人学习、集成测试或机电方向中选择要负责的产物,再用共同的系统基础和能展示失败分析的项目建立作品集。
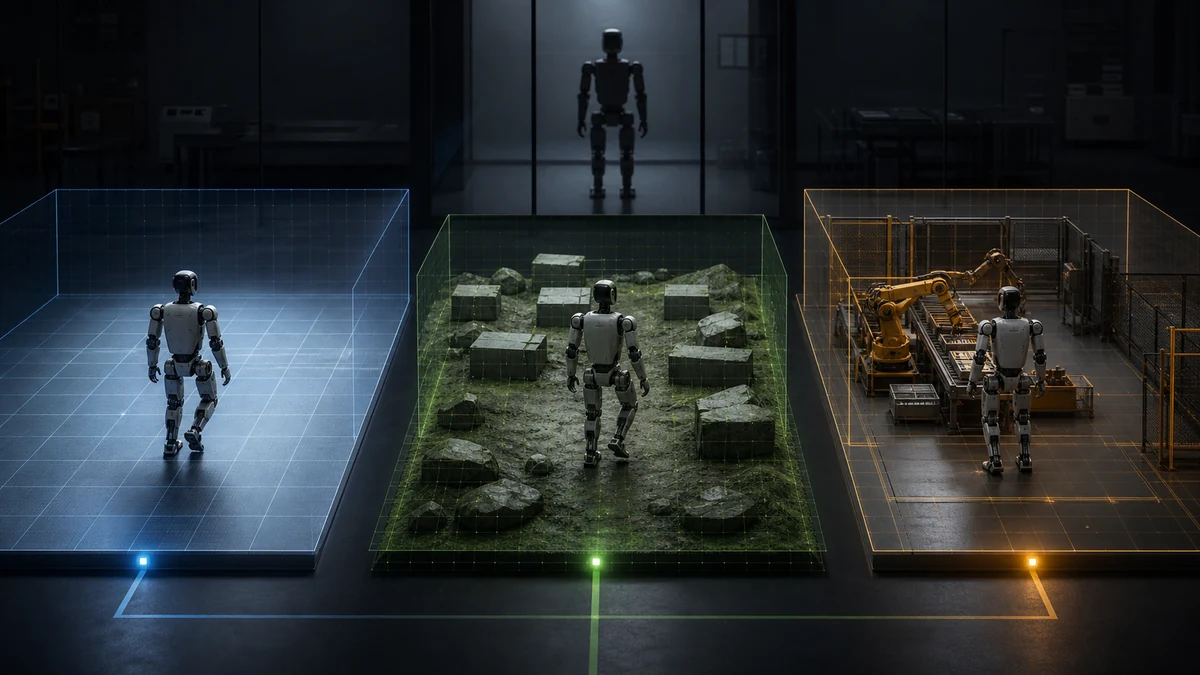
`unitree_mujoco`用于底层DDS与控制器验证,`unitree_rl_gym`采用独立版NVIDIA Isaac Gym训练流程,`unitree_rl_lab`和`unitree_sim_isaaclab`则基于Isaac Lab。名称相近不代表可以互换。
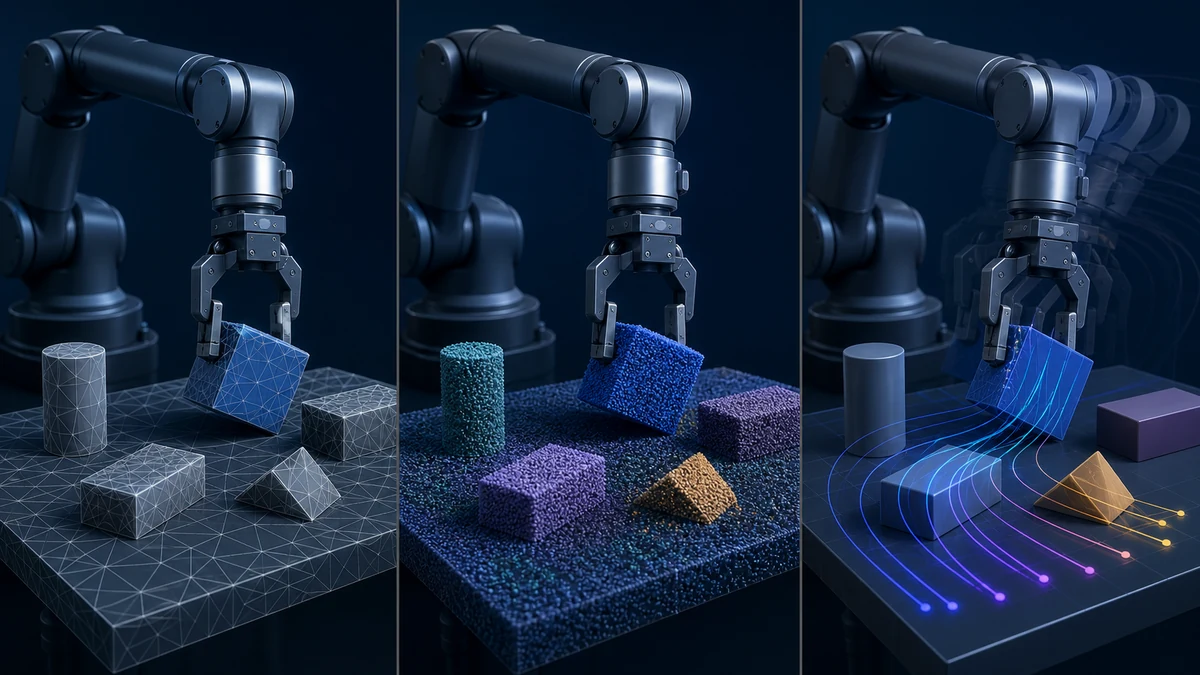
2026 年 10 月 13 日确认 Isaac Lab 3.0.0-EA,以 Isaac Sim 6.1、Python 3.12 为基础。分清 Lab 管理的 Newton 1.5.2 与独立 1.6.1,再核对任务后端与迁移接口。
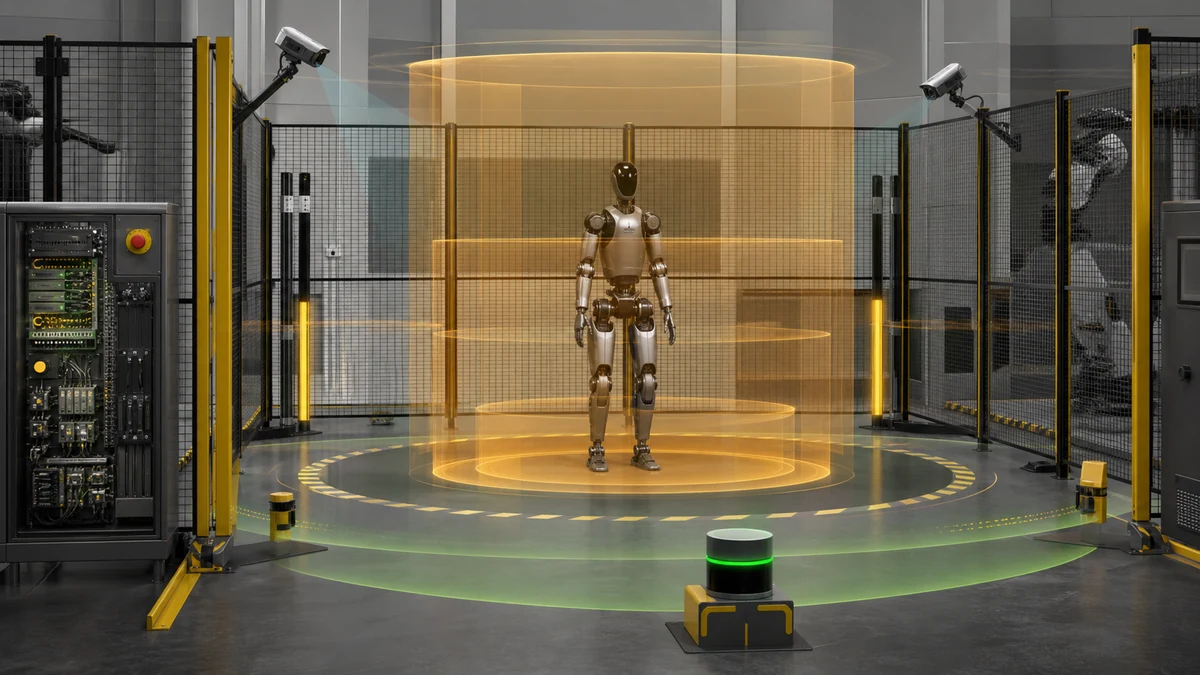
Halos for Robotics将安全计算、软件、感知、验证工具与检验服务整合为一套平台。Halos Core与Outside-In目前处于早期访问阶段,检验准备不等于集成机器人已获得最终第三方认证。
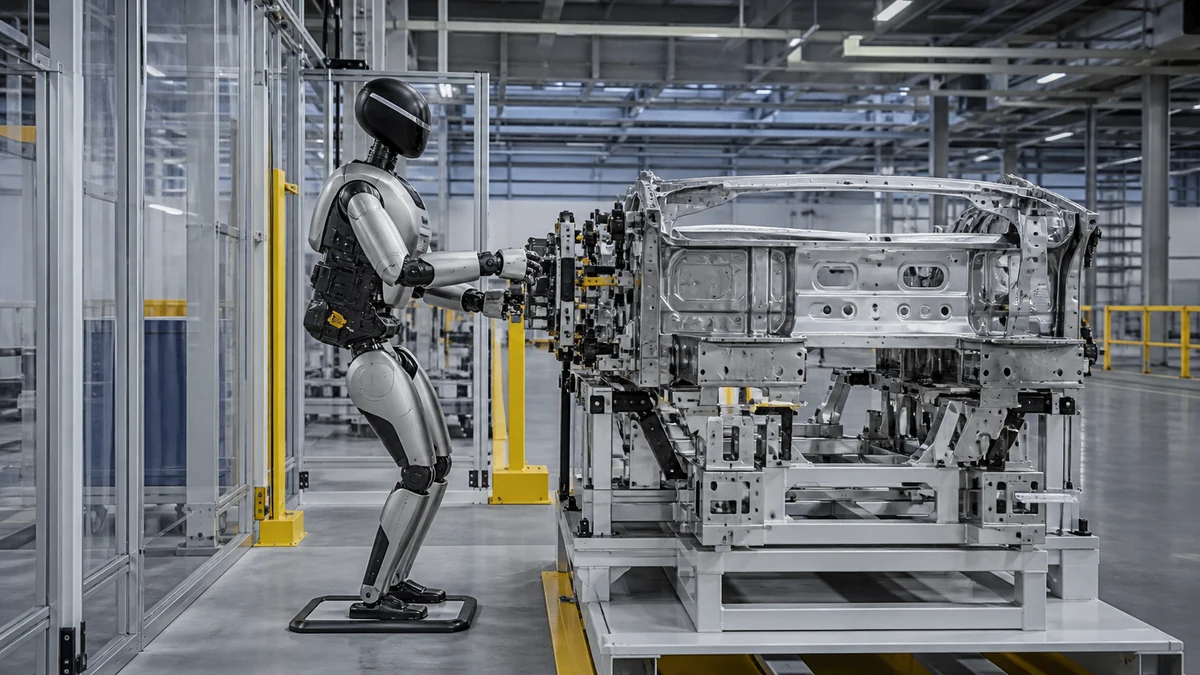
现代汽车集团计划从2028年起,在HMGMA经过安全与质量验证的工序中逐步引入Atlas;官方最先列举的任务是零部件排序。到2030年将应用扩展至零部件装配是后续目标,并非已经完成的部署。
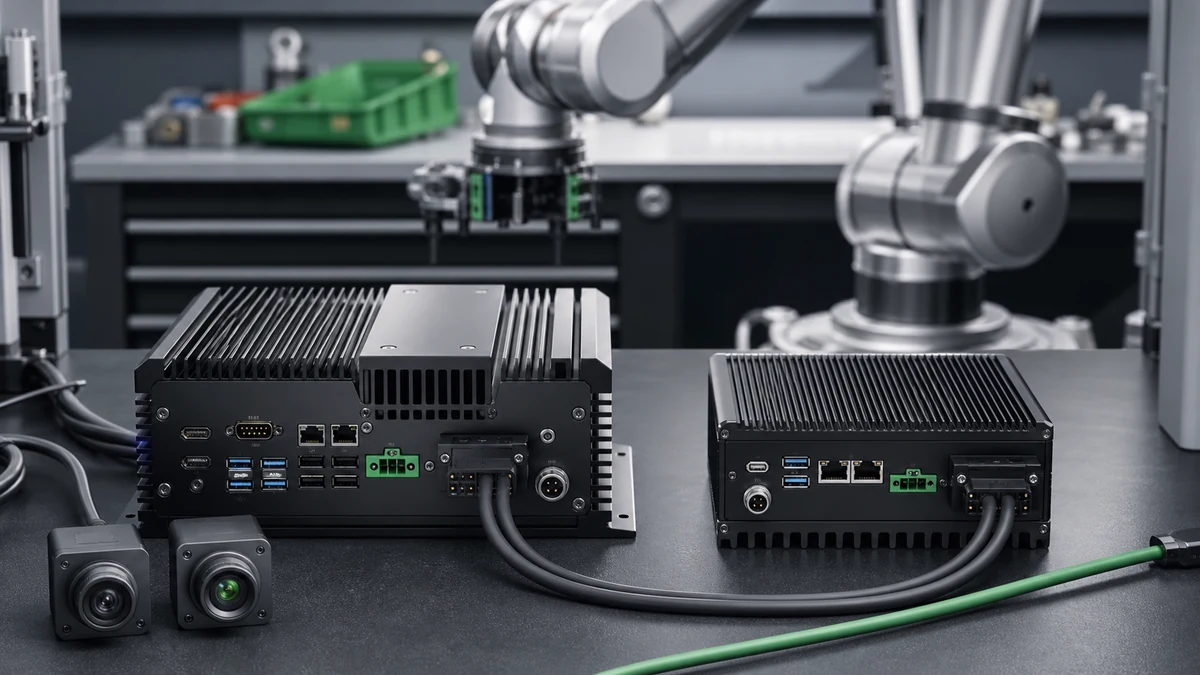
Thor为大模型、多传感器和并行机器人任务提供更大余量,但并非所有Orin项目都必须升级。应根据实测瓶颈和总迁移成本判断。
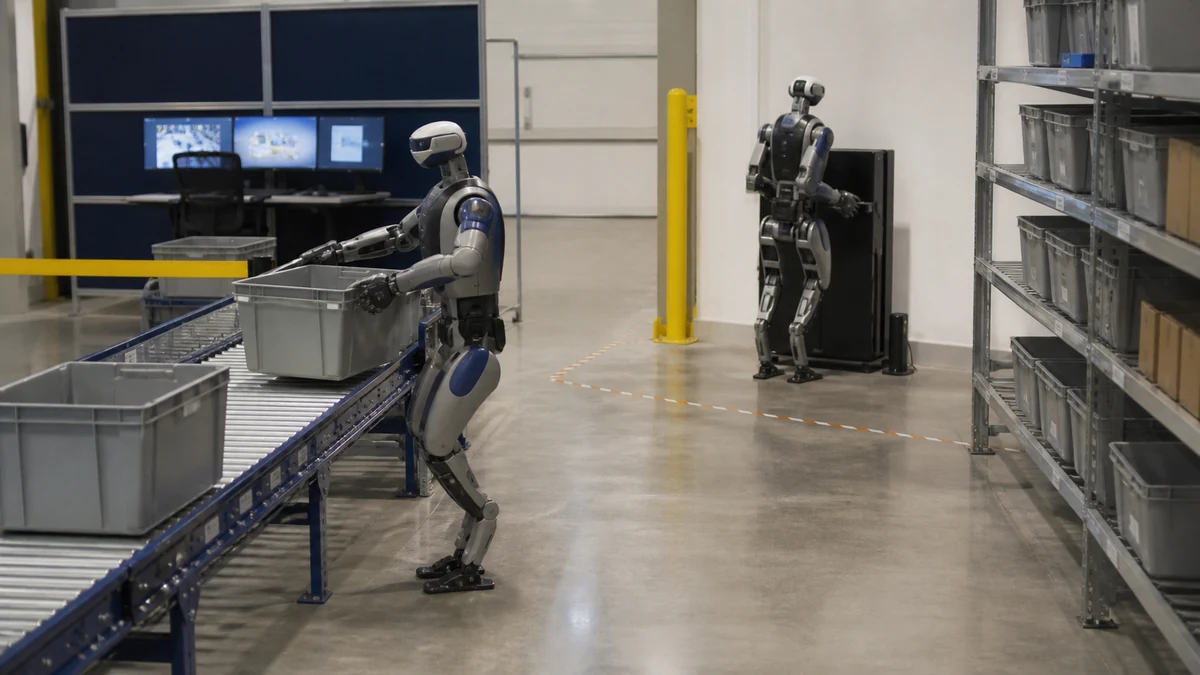
Digit不是按统一标价在线下单的机器人,而是围绕任务、平台集成和服务范围签订企业合同。判断时要区分合同、计划、安装和日常运行。