 Physical AI Lab 编辑部
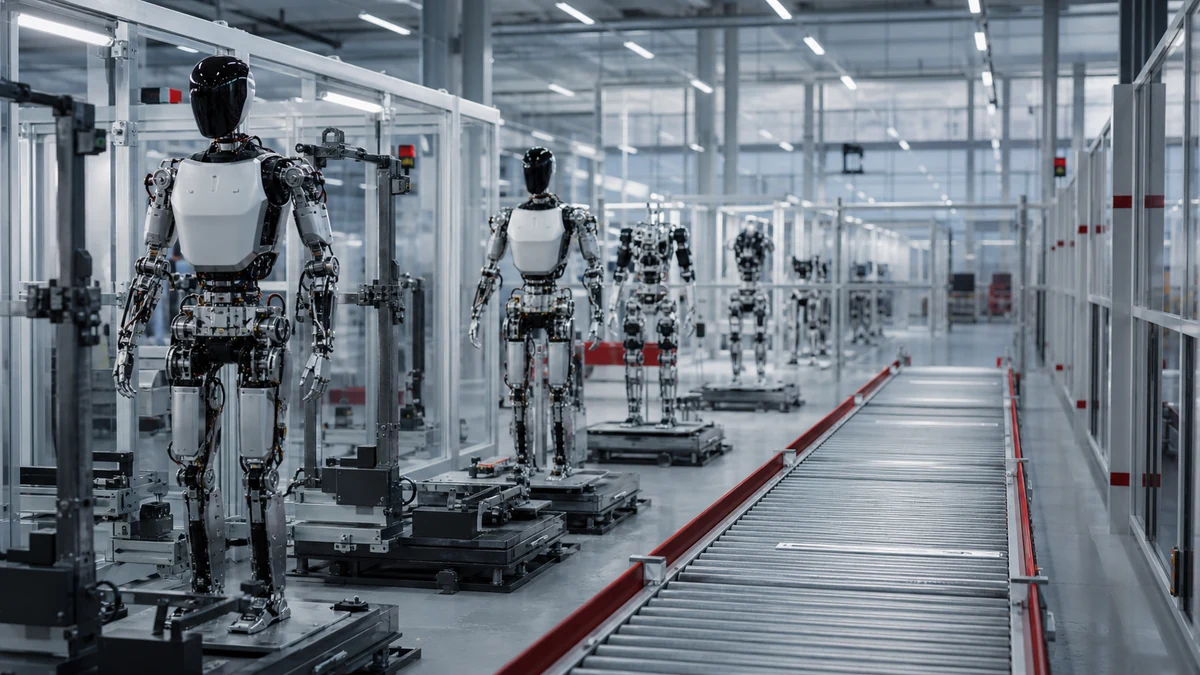
Skild AI 为何收购 Zebra 机器人业务:Fetch 系列与仓储 AI
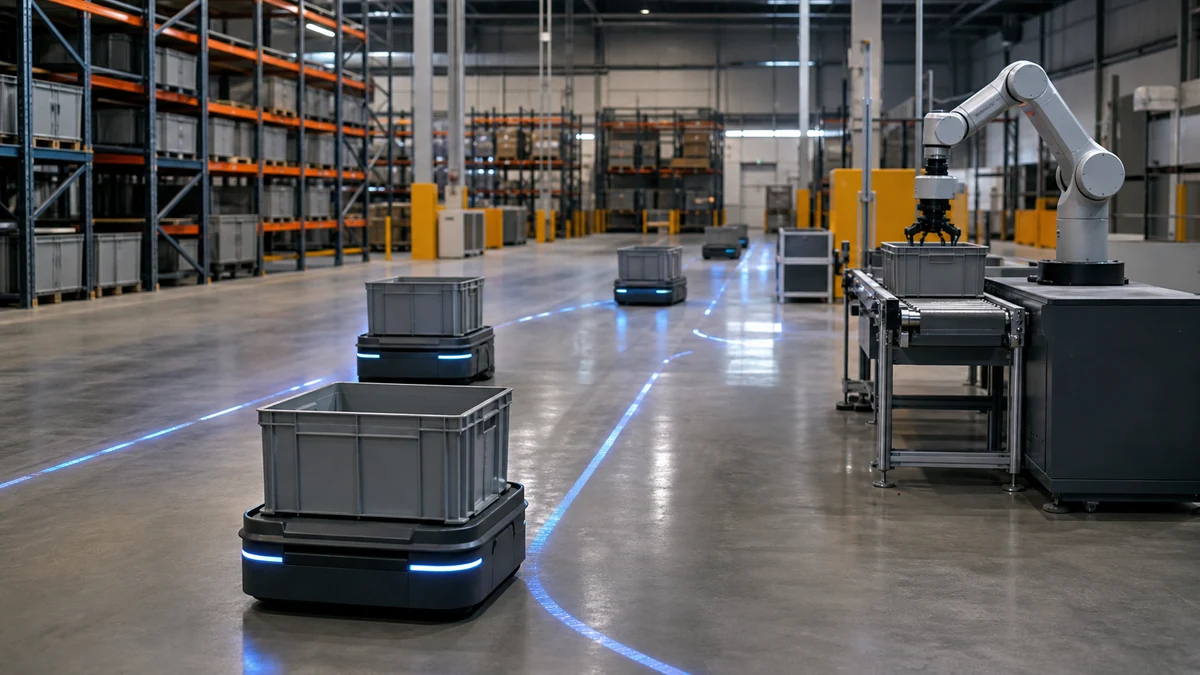
Skild AI已收购Zebra Technologies的机器人自动化业务,也就是原Fetch Robotics。交易完成是确定事实,把Skild Brain整合到现有机器人和平台则是后续计划,组合系统的整体仓库效果尚未公布。
宇树 UnifoLM-WMA 与 VLA 对比:G1、Z1 训练和实机部署
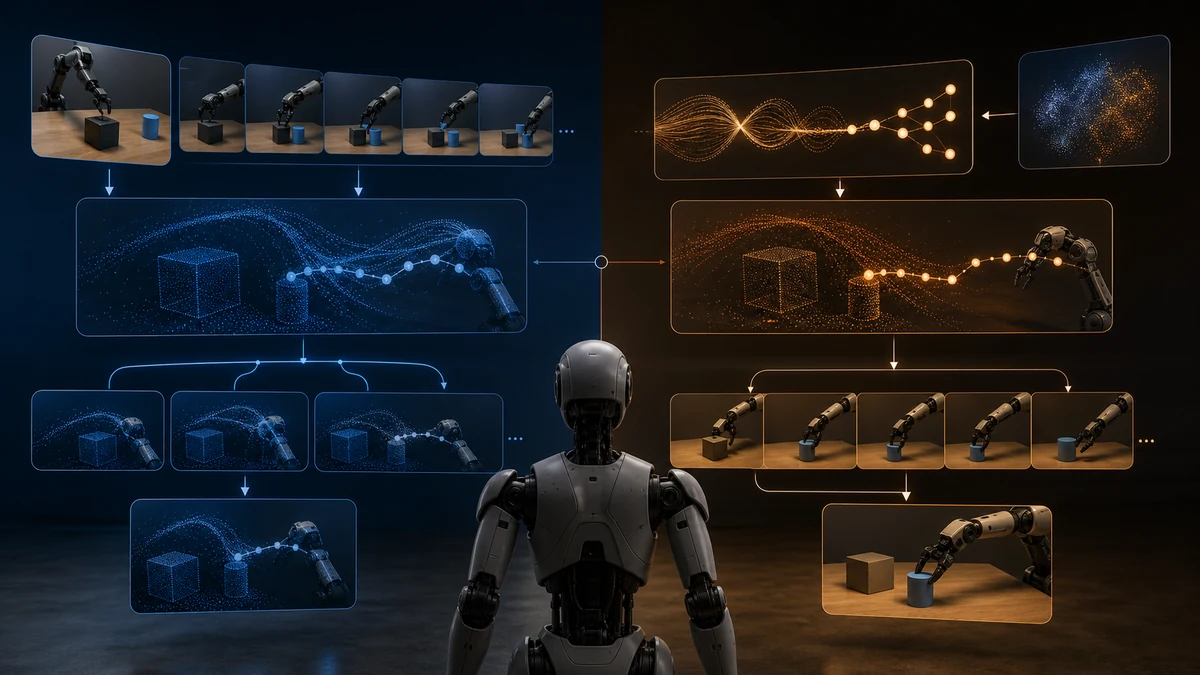
UnifoLM-WMA-0把未来视频世界模型和动作头结合,可用于交互仿真与决策。UnifoLM-VLA-0从视觉语言上下文直接预测操作动作;两者都是研究框架,不是适配所有宇树机器人的开箱即用自主系统。
Physical Intelligence π0.7 是什么:可按指令调整行为的 VLA
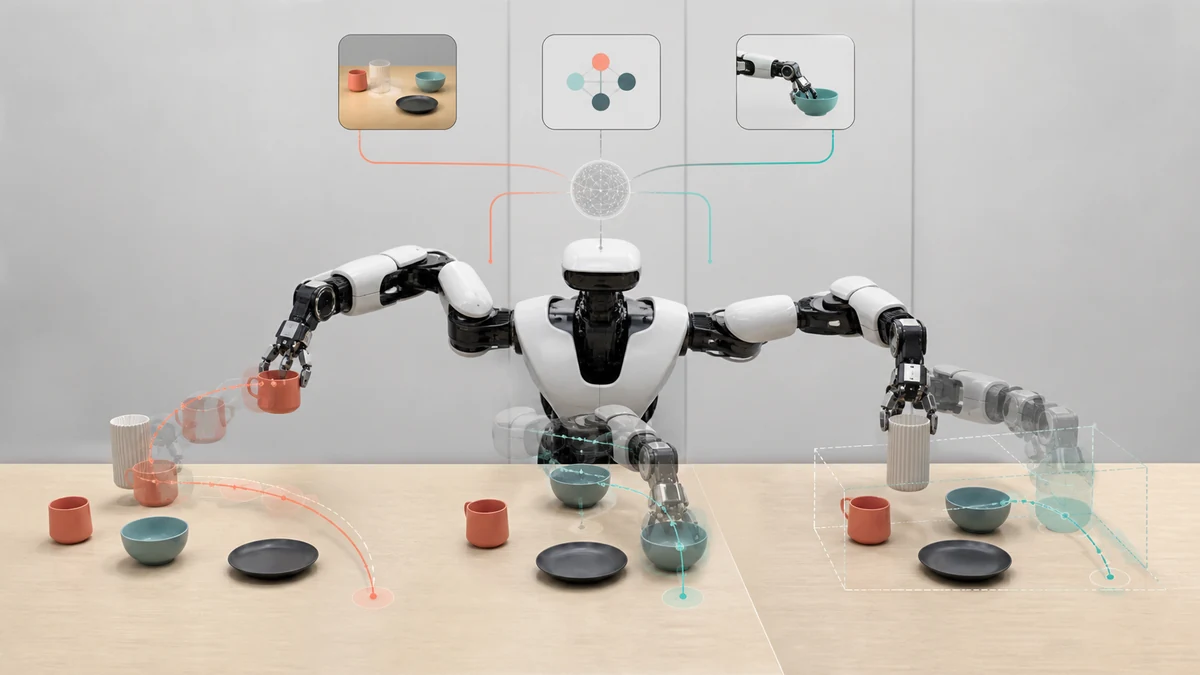
π0.7之所以被称为可调控VLA,是因为提示不仅能规定做什么,还能规定如何做,包括语言辅导、质量和速度信息以及子目标图像。研究结果不等于通用商业自主系统。
NVIDIA GR00T N2 与 N1.7 对比:DreamZero 架构和2026年发布状态
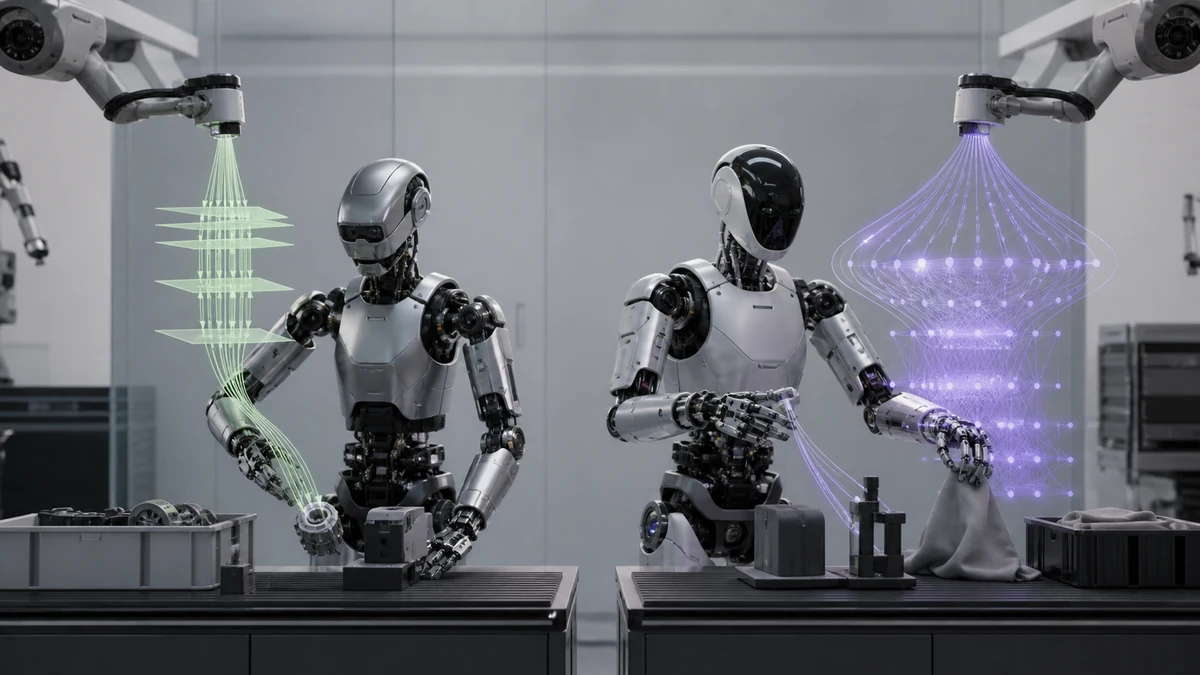
GR00T N1.7已有模型权重和开发流程,团队现在就能测试。N2仍是基于DreamZero研究的下一代预览,NVIDIA只给出了2026年末前可用的目标,并未公布确定日期或检查点。
NVIDIA Cosmos 3 Super、Nano 与 Edge 对比:按用途和开放状态选择
Super面向数据中心最高质量,Nano强调工作站效率,Edge面向包含Jetson的设备端推理。应按输出、延迟预算、运行位置和当前访问路径选择。
波士顿动力 Atlas、Spot 与 Stretch 有何不同:各自负责什么工作
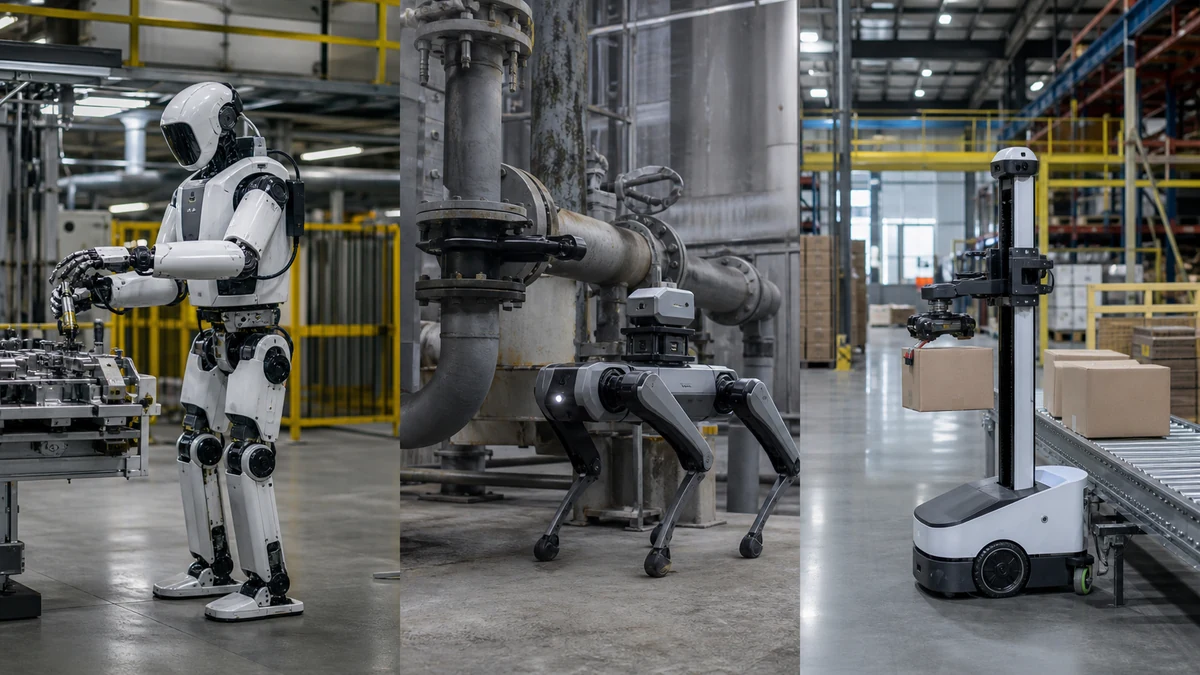
Atlas面向人类尺度的工业操作,Spot带着传感器巡检,Stretch处理仓库卸货和箱件拣选。三款机器人不是可以互换的购买选项。
Reachy Mini Lite 与 Wireless 对比:当前价格、组装和计算配置差异
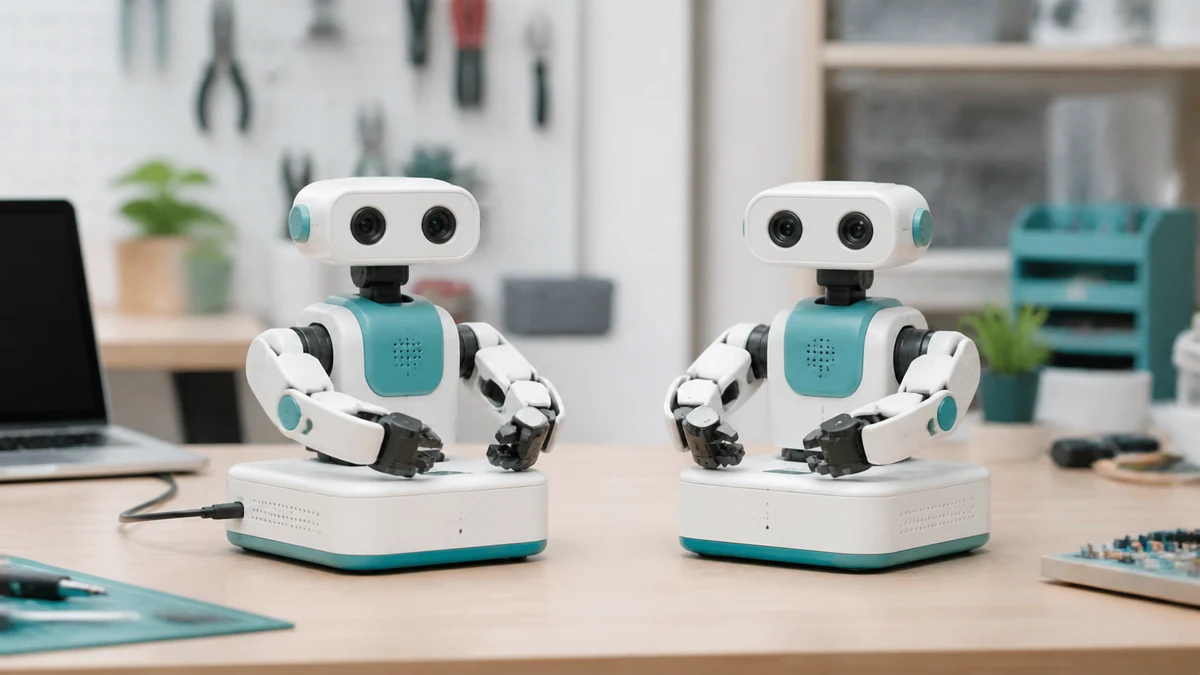
当前官方购买界面显示 Lite 为299美元、Wireless为499美元。真正的选择不是外观,而是持续连接电脑,还是购买板载计算和无线运行能力。