挖掘机具身智能(Physical AI)不是用相机看土、再重复固定轨迹。它要读取铲斗接触地面时的液压阻力和整机遥测,每挖一次都重新估计已经改变的地形,再选择下一条轨迹。若土壤判断错误或液压响应偏离预期,系统必须能够停车并重规划,才适合真实施工。
挖掘机每动一次,作业环境都会随之改变
仓储机器人通常在地面和货架相对稳定的空间运行,挖掘机恰好相反:铲斗一入土,土体便破碎、堆积,坡度和负载随之变化;看不见的岩石、地下设施和含水量造成的黏性,也会让同一轨迹得到完全不同的响应。沿用昨天的地图无法覆盖今天的地面。
Gravis Robotics的Series A官方公告用“穿过静态世界”的机器人与“拆解并重塑世界”的挖掘机作对比。公司称其世界模型在仿真中学习不同土壤和设备性能,再与实体设备遥测连接。这是Gravis的技术描述,并不代表所有现场都已独立验证出相同性能。
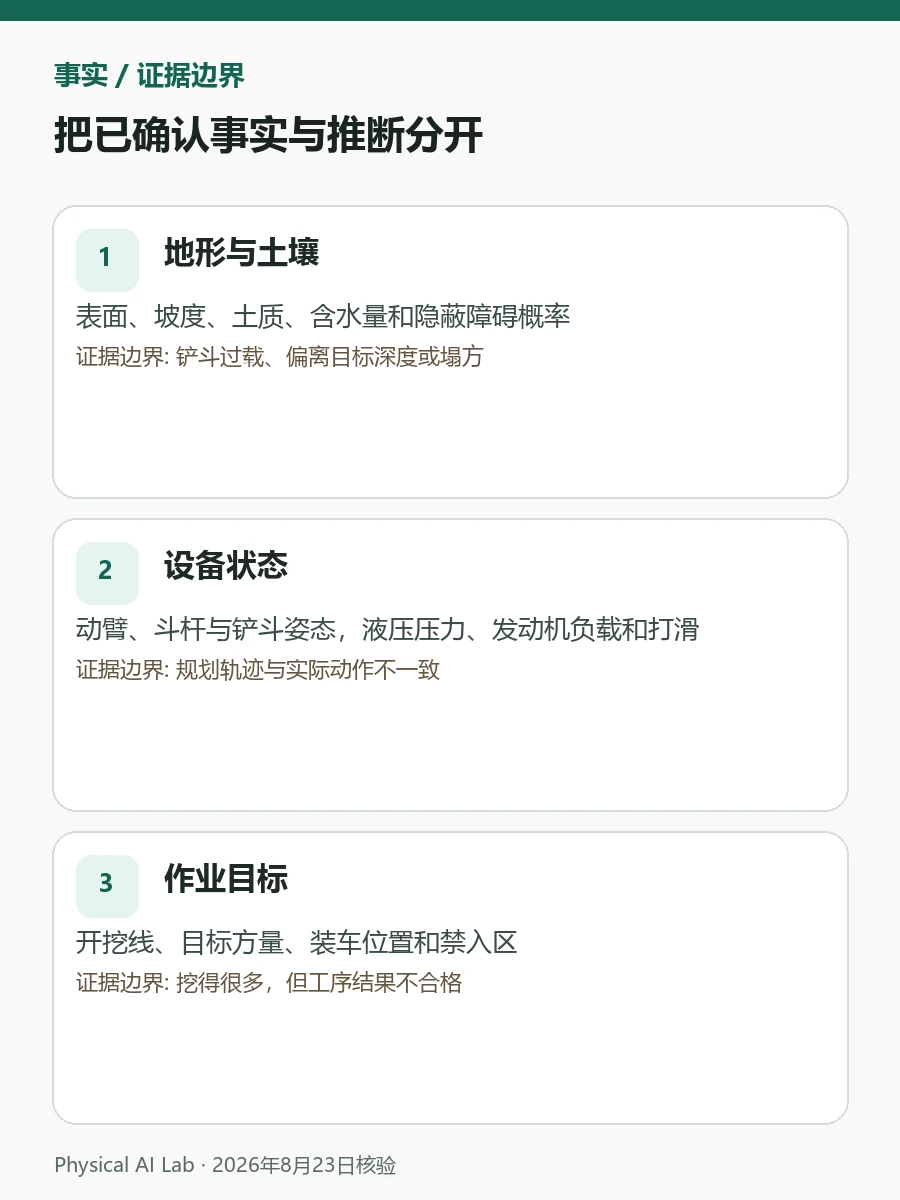
| 信息层 | 系统需要了解 | 误读后的典型失败 |
|---|---|---|
| 地形与土壤 | 表面、坡度、土质、含水量和隐蔽障碍概率 | 铲斗过载、偏离目标深度或塌方 |
| 设备状态 | 动臂、斗杆与铲斗姿态,液压压力、发动机负载和打滑 | 规划轨迹与实际动作不一致 |
| 作业目标 | 开挖线、目标方量、装车位置和禁入区 | 挖得很多,但工序结果不合格 |
| 安全状态 | 人员、车辆、地下设施、通信和停车系统 | 进入危险区或故障扩散 |
识别土壤时,阻力变化往往比颜色更有用
摄像头和LiDAR适合测地表形状与铲斗位置,却看不到全部地下状态。干砂、湿黏土和表层下的岩块可能外观相似。系统要在铲斗入土期间同时读取液压压力、关节速度、发动机负载和机身振动,用作业响应更新土壤判断。
若压力比预期更早上升、铲斗速度下降,可能遇到更硬土层或障碍;继续加力不是唯一答案。系统应降低铲斗角度和入土深度,或换位置,并把重复异常交给人员。相同信号也可能来自机身在土坡上倾斜,因此姿态和履带打滑必须一起观察。
与其给土壤贴一个名称,不如记录真实作业响应。把单位入土距离的压力上升、装满率、土从铲斗掉落所需时间和返工次数绑定到坐标,可形成下一次作业的风险地图。
铲斗装满率也不是越高越好。装得过多会压缩上车回转时的稳定余量,延长向自卸车卸料时间,还可能发生侧向洒落。自主系统除方量和周期外,还要同时考虑回转路径负载、车辆位置和目标整平面。土挖得多却撒到指定区域外,从工序角度仍是失败。
液压遥测揭示命令轨迹与真实动作的偏差
挖掘机的控制特性不同于纯电机小型机器人。即使阀门命令相同,油温、发动机转速、软管状态和负载也会改变动臂与铲斗响应,因此新旧设备、大小机型不会用同一命令得到同样速度。
Gravis Robotics Rack官方页面介绍了把控制套件加装到现有重型设备的方案;公司公告称Gravis Rack已经装到Caterpillar、Case、Develon、John Deere、JCB、Hitachi、Sumitomo、Yanmar和Volvo等品牌。支持多个厂商,不等于每个型号都保证相同性能,阀门响应和传感器质量仍需逐机标定。
控制器以短周期比较目标关节轨迹和实际轨迹。压力越界或响应延迟变大时,应先降速,超过允许范围则停车。遥测断开或数值冻结后,不能持续相信“最后正常值”继续挖掘,而应切换到安全状态。
设备适配测试应从空斗开始,再扩大到接近额定负载;冷机早晨与充分升温的下午要分开测阀门响应,传感器更换或维修后也不能沿用旧标定。即使控制模型声称会自动补偿设备特性,补偿期间仍要设定允许误差和中止条件。新机型能运行软件,不等于现场作业范围已经成功迁移。

世界模型每挖一斗,都要重新选择下一斗
世界模型预测在当前地形和设备状态下执行某个动作后,地面和铲斗会如何变化。它不应只选最快搬运目标方量的轨迹,还要比较过载、机身不稳和与周边设备碰撞的可能性。执行后,再用新点云和遥测计算预测误差并修正后续计划。
例如第一斗装土低于预期,简单地让第二斗挖得更深可能很危险。系统要区分土体滑移、铲斗被岩石顶开还是机身移动;原因不确定时,可以先做小范围探测动作,持续不一致则呼叫操作员。
Gravis Robotics Slate官方页面描述了从辅助驾驶到自主运行的软件层。Copilot模式由驾驶员在驾驶室使用3D引导和危险探测,与操作员在安全位置监管车队的自主模式,不属于同一自动化级别;各功能的责任和介入时点要单独记录。
仿真中的巨大土方量不能替代真实土壤验证
Gravis称其在虚拟环境中,从软黏土到混有岩石的土壤累计搬运了数十亿立方码。这个数字说明仿真便于重复危险条件和改变设备尺寸,但它是物理仿真器中的累计量,不是现实工地已经完成的自主土方量。
实机还会遇到铲斗磨损、液压泄漏、雨雪结冰、点云遮挡和土内废弃物等模型外变量。仿真通过的策略应从低速和浅挖开始,每次只扩大一种土质或设备。实测预测误差较大的区间可回填到仿真条件,但评测现场数据不能再混入训练。
土质适用范围也不是一次性认证表。同一种土在雨后与干燥周的阻力不同,深度增加后还会出现新土层。试点记录除了土壤名称,还应写明含水范围、粒径、坡度、铲斗类型和允许深度;越界时自动降速或呼叫人员。扩大现场前,应先文档化已成功条件的边界,再逐个增加变量。
要证明仿真器精度,比漂亮的挖掘画面更有用的是,在相同初始条件下公开铲斗轨迹、压力曲线和搬运方量分布与实测之间的差异。
生产率要按整道工序计算,而不是单斗速度
阅读企业最高性能主张前,要先确认基准。Gravis称,相对最高水平人工操作,其系统现场生产率最多提高30%。“最多”对应公司在特定设备、土质和任务下的结果,不能直接写成所有现场平均提升或采购回报。
自主挖掘KPI应把每小时方量、目标面高程误差、燃油或能耗、人工介入、返工、回收时间和安全停车放在一起。挖得快,但自卸车未到而等待,或整平面还需人工返工,整体工序并没有改善。对照组也要使用相同设备、土质、运输路线和班次。
挖掘机单机变快,可能只会拉长自卸车队列。工序测试要加入车辆到达间隔和装车位置变化,观察挖掘机能否安全等待并恢复;测量结果偏离目标面后,还要确认重做哪一道。若一名操作员监管多台设备,应单独记录介入时间重叠。生产率要看现场瓶颈是否减少,而不是单机动作次数。
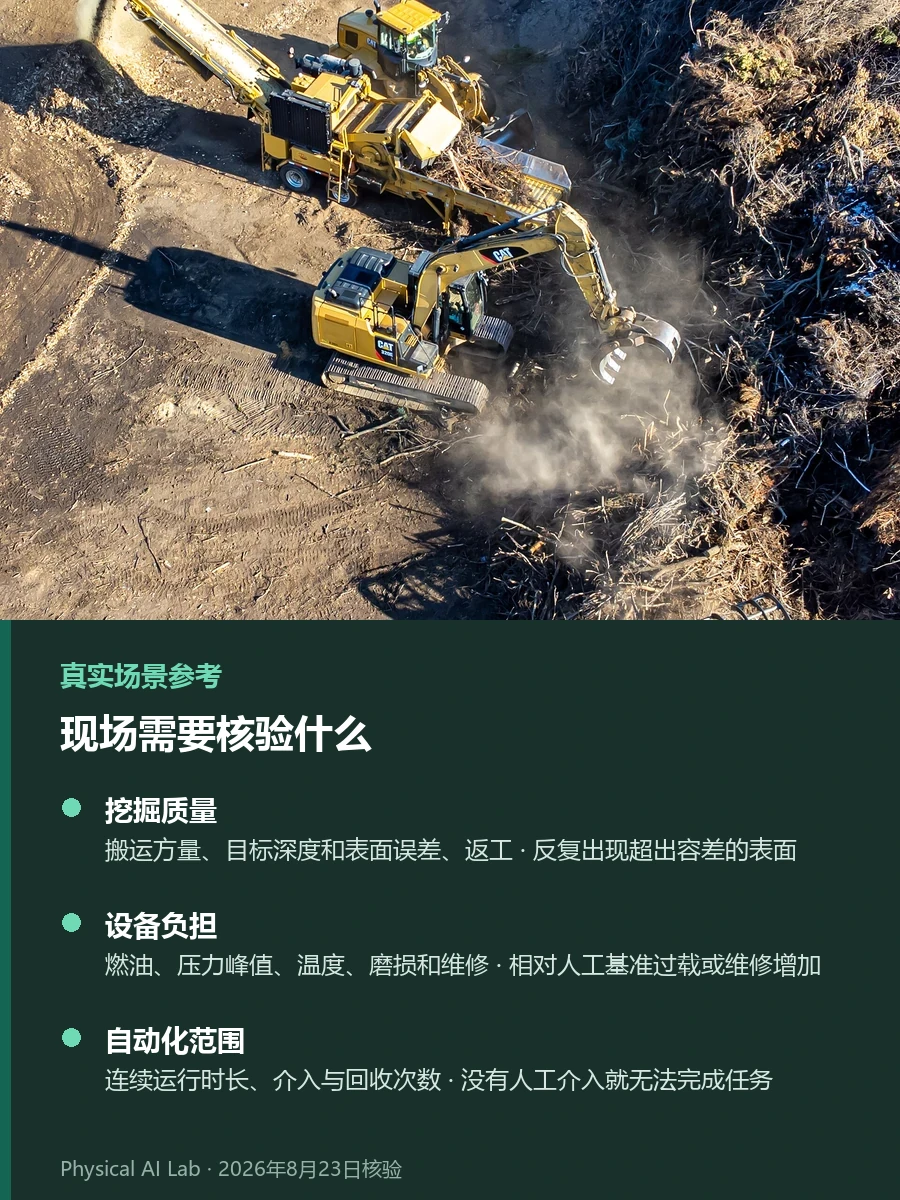
| 试点项目 | 同条件应比较的指标 | 失败标准示例 |
|---|---|---|
| 挖掘质量 | 搬运方量、目标深度和表面误差、返工 | 反复出现超出容差的表面 |
| 设备负担 | 燃油、压力峰值、温度、磨损和维修 | 相对人工基准过载或维修增加 |
| 自动化范围 | 连续运行时长、介入与回收次数 | 没有人工介入就无法完成任务 |
| 现场安全 | 停车距离、禁区入侵和通信故障响应 | 独立停车失败或危险状态持续 |
人员与地下设施必须由模型之外的安全层保护
挖掘现场失败可能造成设备损坏和人身事故。即使AI漏检人员或管线,也应由安全扫描器、物理急停、区域互锁和液压限制停车。地图中的地下设施还要用最新图纸和现场探测复核,不确定区域必须排除在自主作业范围外。
通信中断后的动作也要预先定义。铲斗带载时突然急停会让负载摆动,每台设备都需要自己的安全姿态和减速程序。若一名远程监督员看多台设备,还必须测试两台同时请求帮助的负荷。
现场人员应在真实设备上训练自动模式启停和手动接管。界面状态与设备实际姿态不一致时,以现场确认优先;解除急停前重新清空作业区。不同班次是否都能执行相同流程,应以培训记录验证。
安全停车频繁,也不能直接放宽传感器阈值。应从照明、粉尘、振动和安装位置寻找误报原因。生产与安全指标由同一批准人同步优化容易产生目标冲突,宜设置独立复核。
正式采购前,先在一块区域画出失败地图
第一次试点不应覆盖整座工地,而要从边界清晰的小区域开始。只选挖土、装车、整平或沟槽中的一项,用一台设备和两三类土质建立人工基准;随后逐个改变含水量、坡度、岩石和传感器遮挡,记录自动化在何处停止。
结合具身智能企业生态、机器人仿真器对比和机器人边缘AI,可以分清供应链、虚拟验证和现场计算的角色。
合同应写明支持设备与排除条件、标定责任、远程介入服务、数据所有权和故障恢复时间。融资公告、演示、受限试点和重复付费运行的证据等级不同。只有在多个季节和班次维持同一组KPI,而且人员能够安全绕行和恢复后,才适合扩展到下一区域。
常见问题
自主挖掘机必须预先知道土壤种类吗?
初始土质信息有帮助,但不能只依赖它。系统还应持续读取液压阻力与设备运动更新地面模型,异常响应反复出现时停车。
能否只靠仿真训练挖掘策略?
仿真适合扩大危险和稀有条件,但真实土壤、磨损、液压延迟与传感器噪声仍然存在,还需要低风险实机试验和隐藏现场评测。
铲斗动作实现自主后,工地就是无人现场吗?
不是。区域设置、地下设施确认、车辆调度、维修、远程监督和应急响应仍需要人员;单项动作自动化与全工地无人化必须区分。
已核验的官方资料
最后核对:2026年8月23日