机器人碰撞检测通过比较测得或估计的交互作用与预期运动和动力学,识别外部接触。证据可能来自关节转矩传感器、电机电流、腕部力与力矩传感器、触觉传感、加速度或基于模型的扰动观测器。每种方式能感知的位置不同,也各自包含不同的偏差和延迟。
检测只是风险降低的第一步。控制器必须对事件分类或作阈值判定,选择有明确边界的响应,减速或移除转矩,协调制动,并确定是否允许恢复。检测时间、停止运动和峰值接触力需要系统层面验证。
本指南应与 机器人传感器融合指南 及 关节增益调节指南一起使用。碰撞检测不能取代适用的风险评估、保护功能或安全标准。
直接力感测观察设计的载荷路径
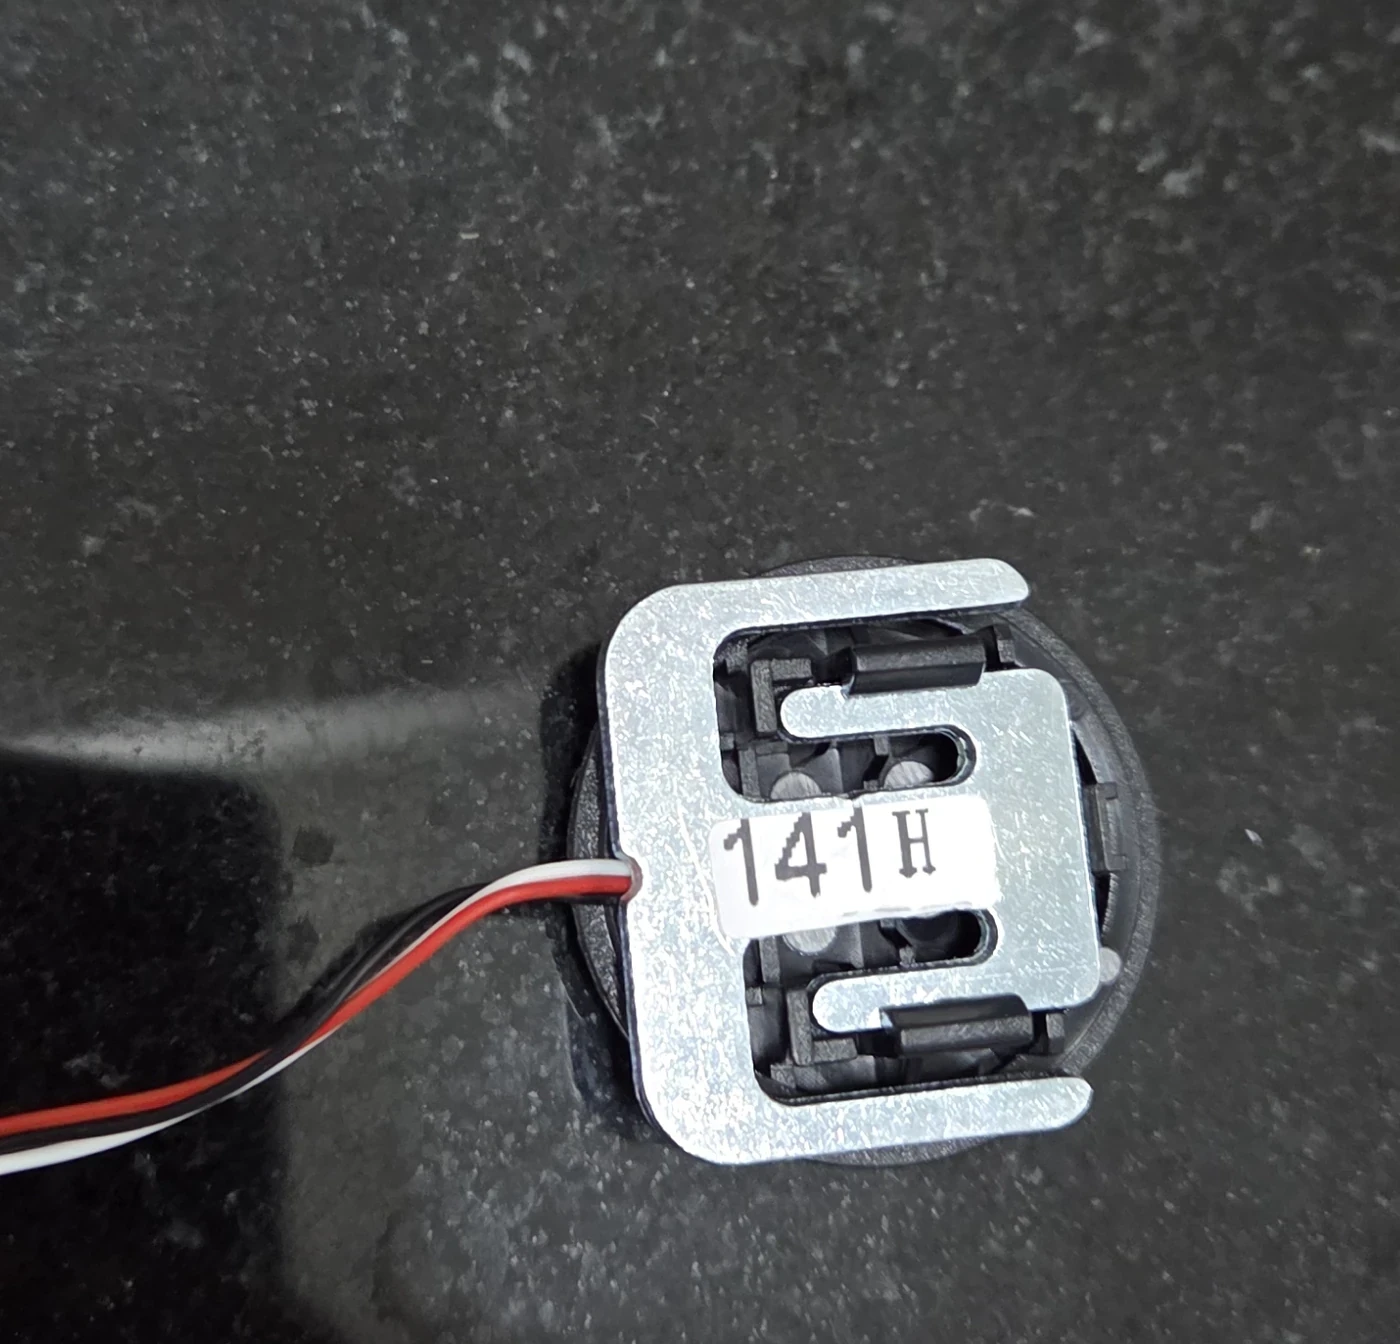
负载传感器或力与力矩传感器会把结构应变或其他物理效应转换成力学证据。单轴负载传感器对其设计轴向敏感;六轴腕部传感器估计安装坐标系中的力与力矩。两者都不能自动定位机器人上的每一次碰撞。
传感器的位置很重要。腕部传感器能观测通过工具传递的载荷,但可能无法清楚感知前臂受到的撞击。关节转矩传感器可以反映运动链上分布的外部转矩。应针对安装配置标定零点、增益、串扰、坐标系,以及重力或工具载荷。

电机电流是一种间接转矩测量
经过校准的电机电流和转矩常数可用于估算电磁转矩。传动比、效率、摩擦、齿槽转矩和加速度,使电机转矩与外部输出转矩之间存在差异。电流信号通常容易获得,但在高摩擦或高减速比关节中可能存在歧义。
使用电流传感器定时和实际的驱动指令路径。跨速度、负载和温度的双向映射比单一恒定效率更有用。保持电气饱和和电流环行为可见,因为截波的电流信号可能隐藏真实事件大小。
| 证据 | 优势 | 盲区 | 校准 |
|---|---|---|---|
| 手腕F/T传感器 | 直接测量工具端力与力矩 | 不经该载荷路径传递的接触 | 工具质量与坐标系 |
| 关节转矩传感器 | 关节水平外力矩 | 接触位置存在歧义 | 零点与串扰 |
| 电动机电流 | 大多数驱动器均可使用 | 摩擦与传动误差 | 转矩-电流映射 |
| 扰动观测器 | 使用模型与状态 | 模型误差与延迟误差 | 动力学与摩擦 |
| 触觉皮肤 | 局部接触位置 | 覆盖与磨损 | 表面响应 |
扰动观测器会减去预期动力学
观测器通过惯性、重力、速度、摩擦和指令运动预测关节转矩,然后将无法解释的残差视为扰动估计。动量观测器方法可以避免直接加速度微分,但仍依赖模型、状态和数值滤波。
有效载荷误差、电缆力、制动器阻力和剧烈加速都可能表现得像碰撞。反过来,滤波也可能延迟真实事件。选择阈值前,应验证每个正常任务阶段的残差分布,并把模型版本和有效载荷身份与检测器配置保存在一起。
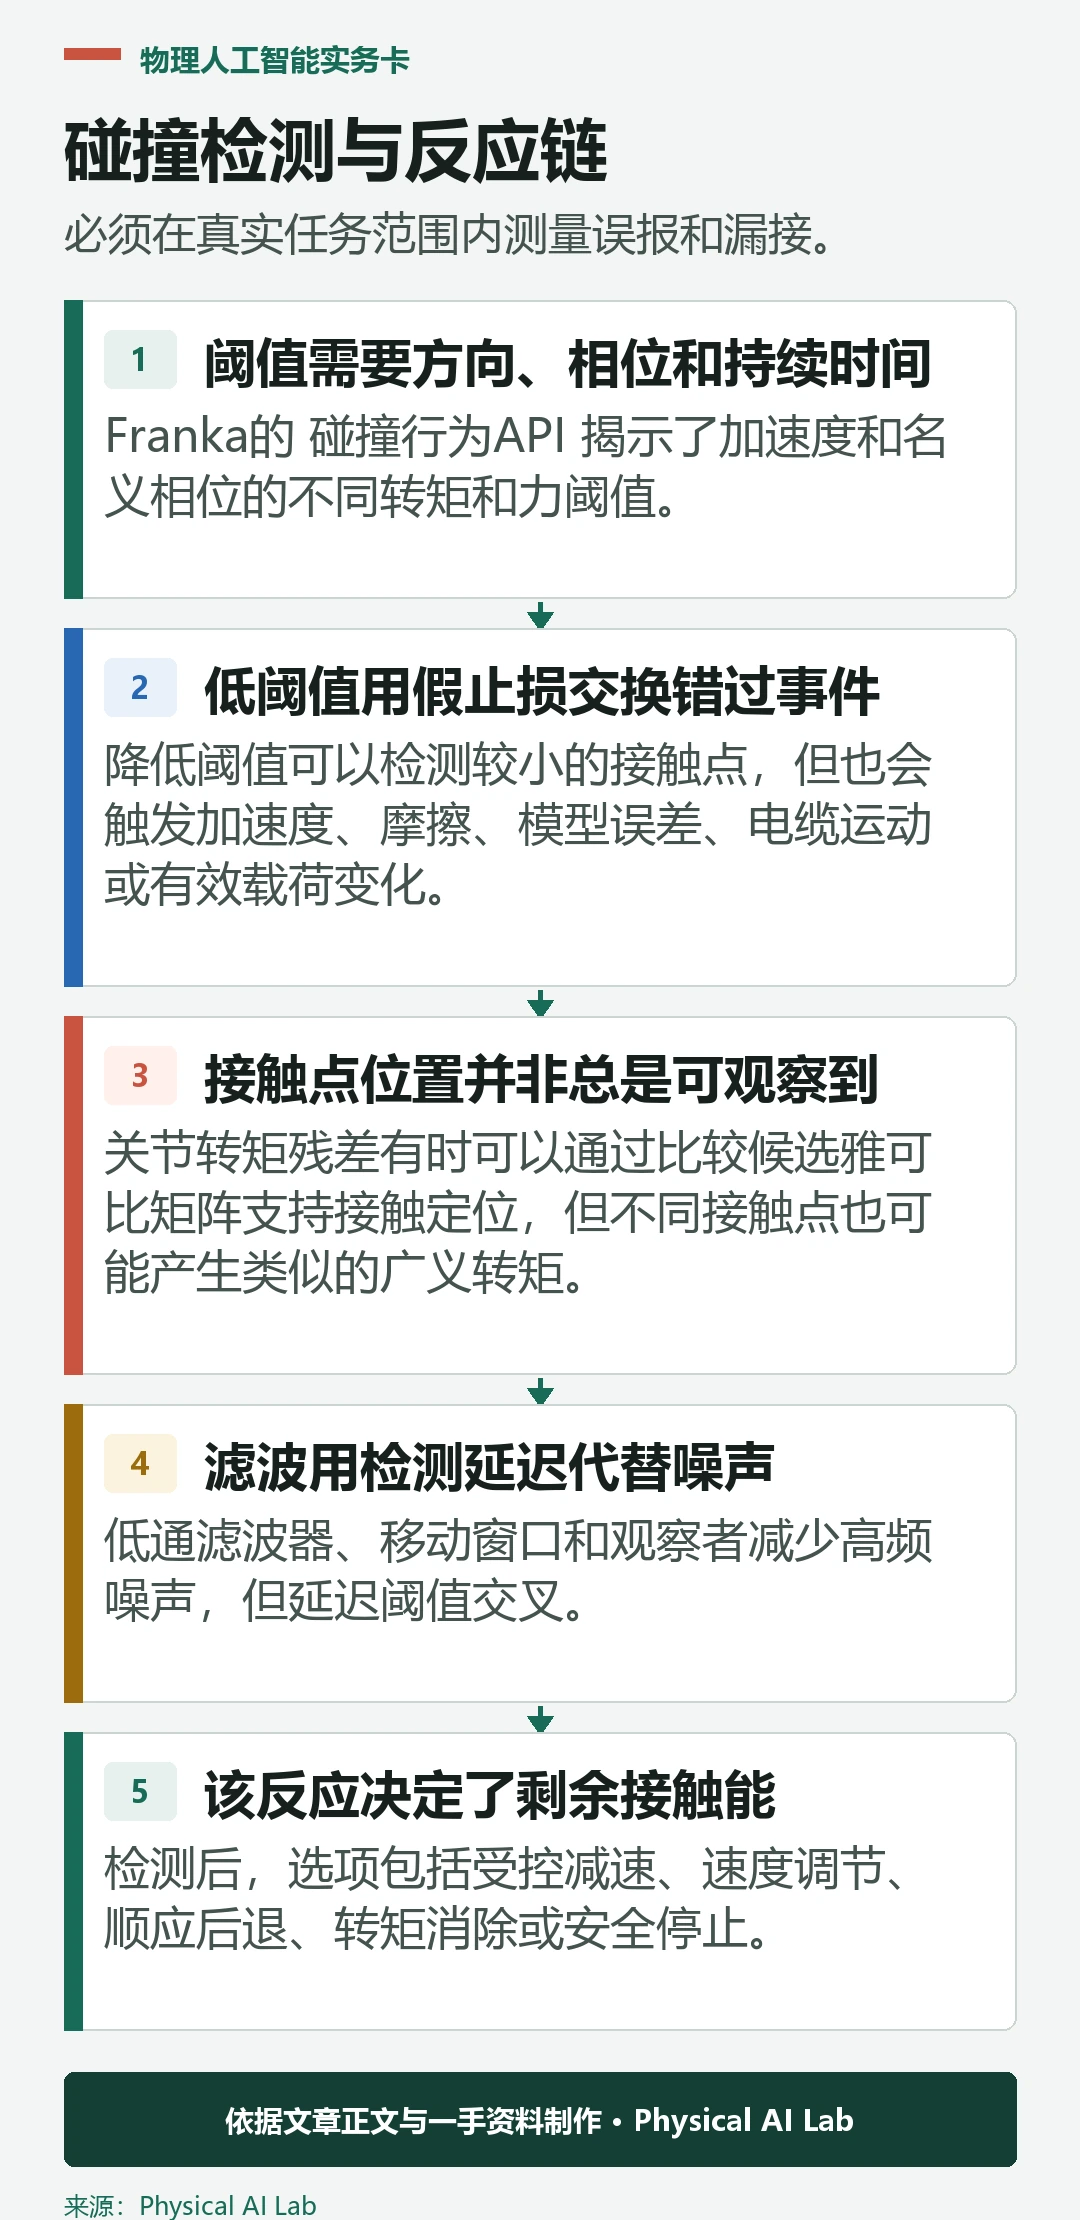
阈值需要方向、相位和持续时间
Franka的 碰撞行为API 揭示了加速/减速阶段和恒速运动阶段的不同转矩和力阈值。这一区别说明了为何用于所有运动阶段的单一标量阈值通常不足。
在有证据支持的情况下,使用关节和方向特定的阈值。将大小与持续时间、导数或多轴一致性结合,以排除噪声而不过度延迟接触。定义独立的接触、碰撞和硬件极限状态,而非单一模糊的警报。
降低阈值会减少漏检,但会增加误停机
降低阈值可以检测较小的接触力,但加速度、摩擦、模型误差、电缆运动或有效载荷变化也可能触发告警。频繁的误报可能导致操作员非正式提高阈值或禁用检测,从而削弱实际防护。
在带标签的试验中量化真阳性、假阳性、漏检和检测延迟。根据风险评估与生产成本选择工作点,而不是依据一次演示。维护或更换工具后,应监测数据分布漂移。
| 测试维度 | 示例 | 记录项 | 为什么重要 |
|---|---|---|---|
| 接触位置 | 工具、连杆、关节盖 | 侦测与力 | 可观测性变化 |
| 方向 | 法向、切向、轴向 | 轴残差 | 阈值不对称性 |
| 机器人状态 | 保持、加速、反转 | 虚假与真实事件 | 期望动力学不同 |
| 撞击物体 | 柔软、坚硬、有棱角 | 峰值与冲量 | 传感器带宽 |
| 环境 | 有效载荷、电缆、温度 | 基线偏移 | 模型效度 |
接触点位置并非总是可观察到
关节转矩残差有时可以通过比较候选雅可比矩阵支持接触定位,但不同接触点也可能产生类似的广义转矩。腕部传感器只能感知经其载荷路径传递的作用。触觉覆盖提升局部证据,但增加了校准和耐久性限制。
报告探测器是否仅标记接触,或同时估算力、方向和位置。分别用参考仪器验证每项主张。不要将粗略的连杆定位呈现为厘米级精确定位。
滤波以检测延迟为代价降低噪声
低通滤波器、移动窗口和观测器减少高频噪声,但延迟阈值交叉。不同滤波器还会改变峰值幅度。测量从物理接触到决策的总延迟,包括传感器采样、驱动器传输、计算和状态机更新。
使用带仪器测量的撞击或力参考,并采用同步时钟。应描述刚性接触、软接触以及机器人自身的振动。按缓慢推压调校的检测器可能漏掉短时撞击,而按冲击调校的检测器可能被齿轮转矩脉动误触发。
该反应决定了剩余接触能
检测后可选择受控减速、速度缩放、柔顺回撤、移除转矩或安全停止。正确响应取决于重力、有效载荷、接触几何和安全架构。仅关闭转矩,可能使受重力载荷的机械臂下落。
将检测延迟、控制器响应、制动、机械滑行和回弹作为一条完整停止链进行测量。协调保持制动与能量消散,并明确自动恢复前所需的信息和必须由操作员完成的检查。
碰撞检测并非自动属于安全功能
ISO 10218-1:2025 涵盖工业机器人的安全要求,而集成则由配套系统标准涵盖。软件残差阈值不会仅因在实验室测试中使机器人停止,就自动具备安全等级认证。
所需的性能等级或安全完整性、架构、诊断、系统性能力和验证,都取决于适用的风险评估和标准。需要时,应采用经过认证或验证的保护功能。除非已经确立其完整的安全角色,否则研究性质的碰撞检测应仅作为附加层。
验证正常工作、碰撞和探测器故障
以下是验证规划维度,不是可直接照做的碰撞或故障注入操作步骤。具体方法应由具备相应能力的人员在完成风险评估并采取防护措施的受控环境中确定。收集涵盖有效载荷、速度、姿态、温度和磨损的正常轨迹,然后跨位置、方向、速度和物体刚度进行分级接触。使用参考力和同步视频或仪器。记录原始信号、估计值、阈值、决策和完整反应。
使用安全的仿真、回放或受控测试方式评估传感器丢失、状态过期、模型不匹配和指令饱和等故障。验证检测器的健康监测和备用策略。在增益、滤波器、固件、工具或机械结构变更后重新验证,因为这些都会改变残差分布和停止行为。
评估“机器人碰撞检测:转矩传感器、电流与扰动观测器”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
- 定义哪些接触点和力是可观测的。
- 校准感应和预期动力学。
- 从标记试验中设定阶段感知阈值。
- 测量从物理接触到检测判定和停机的完整链路。
- 保持必要的保护安全功能独立且经过验证。
常见问题
仅靠电机电流能检测碰撞吗?
它可以提供有用的证据,但摩擦、传动损失、加速度和电流校准限制了准确性。针对具体的关节和任务进行验证。
较低的门槛总是更安全吗?
不一定。较低阈值可降低能够检测到的最小力,但也可能造成误停机和操作绕过。应根据测得的误差分布和风险要求选择阈值。
一个手腕力传感器能检测到每一次身体碰撞吗?
不能。它主要观测通过工具侧载荷路径传递的载荷,对其他位置的接触可能不敏感。
检测到碰撞后,机器人是否应该立即关闭电机?
并非总是如此。重力和接触会使不受控的转矩释放变得危险;反应必须结合制动、保持和系统风险进行设计。
验证时最常被遗漏的是什么条件?
运动阶段和有效载荷经常被忽略。加速、反转、电缆力和温度都可能使正常残差发生足够大的变化,从而同时改变误报与漏检。
碰撞检测边界说明
碰撞检测性能依赖于传感、模型、运动、载荷、滤波器和反应。它并非自动获得安全等级的功能;应进行所需的风险评估,并采用适用标准和经独立验证的防护措施。