人形机器人坠落防护会在正常平衡恢复无法实现时进行估计,然后将控制目标从完成任务转向保护附近人员和减少机器人损伤。仅使用倾斜阈值对某些坠落来说太晚,且在有意蹲伏或动态动作时过于敏感。
系统需要回收能力估算、方向感知保护策略、已知允许接触点以及撞击后保持锁定直到检查的状态。撞击必须在整个接触序列中判断,而非仅限于单一峰值力通道。
将本指南与 人形平衡指南 及 全身控制指南结合使用。开始进行身体测试,保持节制、空旷环境并逐步增加能量。
检测恢复能力丧失,而不只检测机体倾斜
有用验证资料括质心状态、角动量、支撑几何形状、接触力、关节极限和可达捕获步骤。相关问题是,任何合格的回收措施是否能在剩余时间和执行器余裕内恢复可行姿势。
大倾斜可能是故意为之,而支撑边缘附近的小速度快则可能无法恢复。调整或调整正常动态运动的检测,避免每次弯道、跳跃或快速伸展触发保护模式。

使用可恢复状态、不确定状态和必然状态
三态接口防止正常控制与全坠落行为之间的脆弱跳跃。可恢复性允许平衡或阶梯动作。不确定性降低速度,扩大余距或准备保护。不可避免的承诺进入保护轨迹,并抑制不兼容的任务命令。
转换需要迟滞、截止时间以及传感器不一致时的安全默认。一旦开始保护接触或电源状态变化,应禁止从不可避免的控制恢复到正常控制。
| 州际 | 证据 | 允许行动 | 退出条件 |
|---|---|---|---|
| 可恢复 | 可行的支撑或阶梯 | 平衡与任务控制 | 边界恢复 |
| 不确定 | 证据相互矛盾或失效 | 慢一点,准备,再观察 | 信心消退 |
| 不可避免 | 未及时合格回收 | 保护接触 | 撞击后锁扣 |
| 影响 | 接触或触电检测到 | 消散并保持 | 行动停止 |
| 检查 | 安全姿势与孤立运动 | 仅提供诊断功能 | 授权重置 |
根据运动和接触历史预测
方向、角速度和基底加速度很有用,但接触丢失和回收指令失败往往能提供更早的上下文。跟踪捕获距离随时间的变化,以及指令的脚或手接触是否真正变得可用。
时间对准IMU、关节、力和控制器状态信号。延迟预测器可以在身体已通过安全保护姿势后正确标记方向。
绘制易受影响和允许接触区域地图
保护头部传感器、电池、锋利端效应器、高价值摄像头以及具有小冲击容忍度的关节。识别结构区域、缓冲物或牺牲罩,以承受接触。包括滑行时可能勾住的电缆布线和突出物。
人类保护优先。机器人不应仅仅为了保护自己的躯干而挥舞沉重的手臂。选择接触方向时应使用环境感知和保守的排除区。
规划一系列保护性接触
保护性跌倒可以将动量分布到手、前臂、膝盖、臀部或躯干,但每次接触都会增加限制和可能的次级冲击。该顺序必须在实际下落方向和关节速度下保持可达范围。
多接触坠落规划项目展示了损伤感知接触序列的研究。硬件使用仍需结构限制、合规接触以及对已部署机器人的分阶段验证。
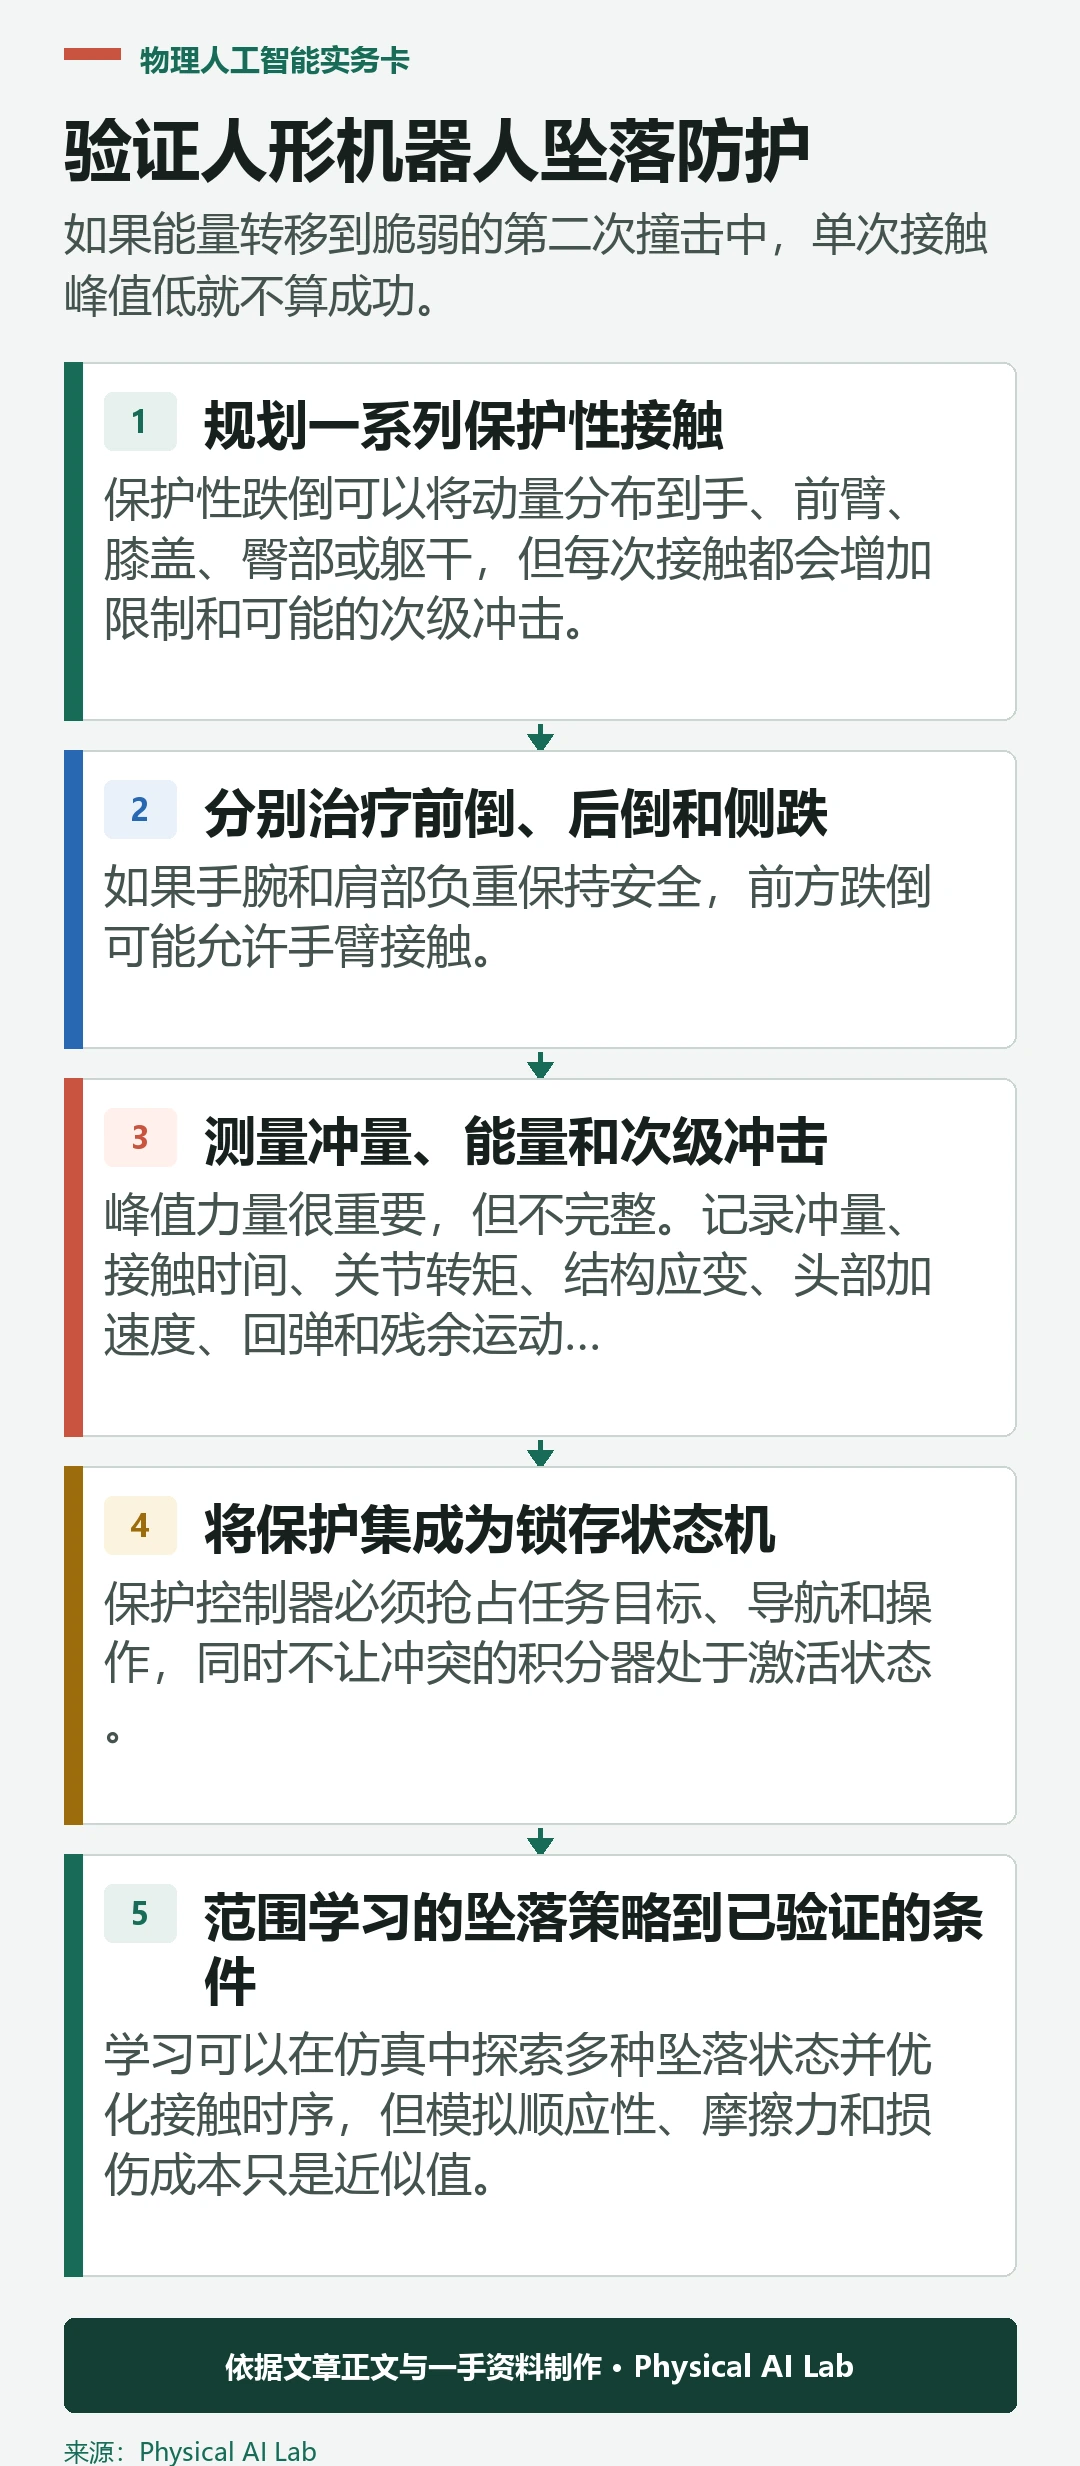
分别处理前倒、后倒和侧倒
如果手腕和肩部负重保持安全,前方跌倒可能允许手臂接触。向后摔倒会危及头部和脊柱侧的硬件,且可能减少可见接触。侧向跌倒可能将负荷集中在肩部、臀部和侧面装备上。
方向分类应包括偏航和旋转,而不仅仅是四向标签。测试混合和扭转坠落,因为它们可能使为纯平面优化的保护姿势失效。
测量冲量、能量和次级冲击
峰值力量很重要,但不完整。记录冲量、接触时间、关节转矩、结构应变、头部加速度、回弹和残余运动。手部能量减少可在躯干或电池壳体后续撞击时重新出现。
使用同步的高速传感器和校准时机的视频。为每个脆弱区域定义损害预算,统计事件中的每一次接触,包括滑入障碍物。
将保护集成为锁存状态机
保护控制器必须抢占任务目标、导航和操作,同时不让冲突的积分器处于激活状态。定义准备、保护、冲击、安定、电源隔离和检查的过渡。记录导致每次转换的事件。
协调刹车和转矩控制。瞬间断电可以消除有用的阻尼,而卡住后保持转矩又可能带来另一种危险。响应必须与执行器和机械设计相匹配。
将学习型跌倒策略限定在已验证条件内
学习可以在仿真中探索多种坠落状态并优化接触时序,但模拟顺应性、摩擦力和损伤成本只是近似值。策略可能利用真实机器无法承受的接触或关节载荷。
SafeFall项目是一个相关的研究范例。应保留其报告的机器人、模拟器、目标和评估范围,而非将学习到的保护控制视为一般安全认证。
平衡误报与晚发
错误的保护触发器本身可能导致坠落、投放有效载荷或击中附近设备。晚检测可缩短保护定位所需的时间。报告决策点时的结果及剩余余量。
在负面测试中交叉处理有意的快速动作、不均匀接触、传感器噪声和状态下降。使用置信度和影响时间指标,而不是在一个准确度评分中隐藏权衡。
按方向和能量进行阶段物理测试
先进行模拟和悬挂低能量运动,然后使用软表面、受控释放装置和逐渐增大的动量。人员保持在坠落范围之外,并使用独立的紧急隔离。切勿仅依赖被测策略作为唯一的保障。
将 碰撞检测指南 与碰撞后监测连接起来。在增加碰撞强度或指令恢复前,检查接头、紧固件、盖子、电池和传感器。
| 测试因子 | 变体 | 检测指标 | 保护度量 |
|---|---|---|---|
| 导演 | 前进、后转、侧向、扭转 | 决策延迟 | 接触序列 |
| 动量 | 速度与高度 | 剩余时间 | 冲量与能量 |
| 表面 | 顺从、坚定、滑行 | 假状态率 | 次级运动 |
| 传感器 | 延迟、中断、偏置 | 自信行为 | 安全后备方案 |
| 环境 | 清晰的、障碍物、人类的代理人 | 接触选择 | 外部危险 |
发布时附带防跌倒保护契约
文档可恢复性模型、传感器输入、决策截止日期、保护区域、允许接触、结构极限、人力优先规则、状态转换、影响指标和检查标准。为每个秋季事件保持原始同步日志。
通过以下清单进行验证。
评估“人形机器人跌倒检测与保护动作”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
- 平衡恢复与不可避免的坠落保护分开。
- 绘制易受影响、允许和禁止接触区域地图。
- 测量每一次接触和二次碰撞。
- 测试方向、动量、传感器故障和误报。
- 锁存安全的碰撞后状态,直至完成授权检查。
常见问题
方向阈值能检测到人形机器人的每一次跌倒吗?
不行。有意运动可以跨越阈值,而快速低角度状态可能已经无法恢复。
用手伸手碰地板总是更安全吗?
不会。手腕、手臂、肩膀、附近人群以及随后的躯干撞击决定了手部接触是否能减少整体伤害。
学到的保护策略能否在无限制的情况下进行测试?
一开始不会。在确定物理包层之前,使用独立的防护措施和分阶段的能量增加。
机器人在撞击后应该立刻站起来吗?
不。它应当沉降、隔离危险运动,并通过结构、传感器和环境检查,才能获得授权回收。
什么定义了成功的防坠?
优先考虑人员,然后测量易损部件的载荷、冲量、能量、二次冲击、损伤以及安全的撞击后行为。
不可避免坠落与撞击后安全状态边界
保护性动作是一种紧急状态,而非正常任务控制的延伸。一旦投入,必须优先考虑人员、受限接触者以及锁定的撞击后安全状态。