人形狀態估計重建了行走控制無法直接測量的浮動基座姿態、速度、 IMU 偏置和接觸狀態。關節編碼器內部描述了該機制,但它們不會在沒有外部或接觸約束的情況下將骨盆或腳置於世界中。
IMU 提供高速角速度和比力,但積分會積累偏置和雜訊。腳運動學可以在接觸點固定時修正漂移。當腳滑動、搖晃或被錯誤歸類為支撐時,這種更新也會變得有害。
使用該指南與 IMU 偏差和校正指南 及 座標框指南一起使用。評估估計器一致性及其對平衡控制的影響,而非僅僅位姿誤差。
定義狀態和每個輸出合約
典型狀態包括基準方向、位置、速度、陀螺儀偏置、加速度計偏置以及一個或多個接觸點位置。一些系統還會估計重力方向、腳踏方向、感測器比例或地形參數。狀態選擇決定了可觀測的內容以及可糾正的誤差。
釋出時間戳、影格、協方差、接觸信心分數和數值狀態的效度。一個控制器接收到一個沒有資料老化或不確定性的新鮮姿態,無法區分良好的估計值與延遲或退化的操作。
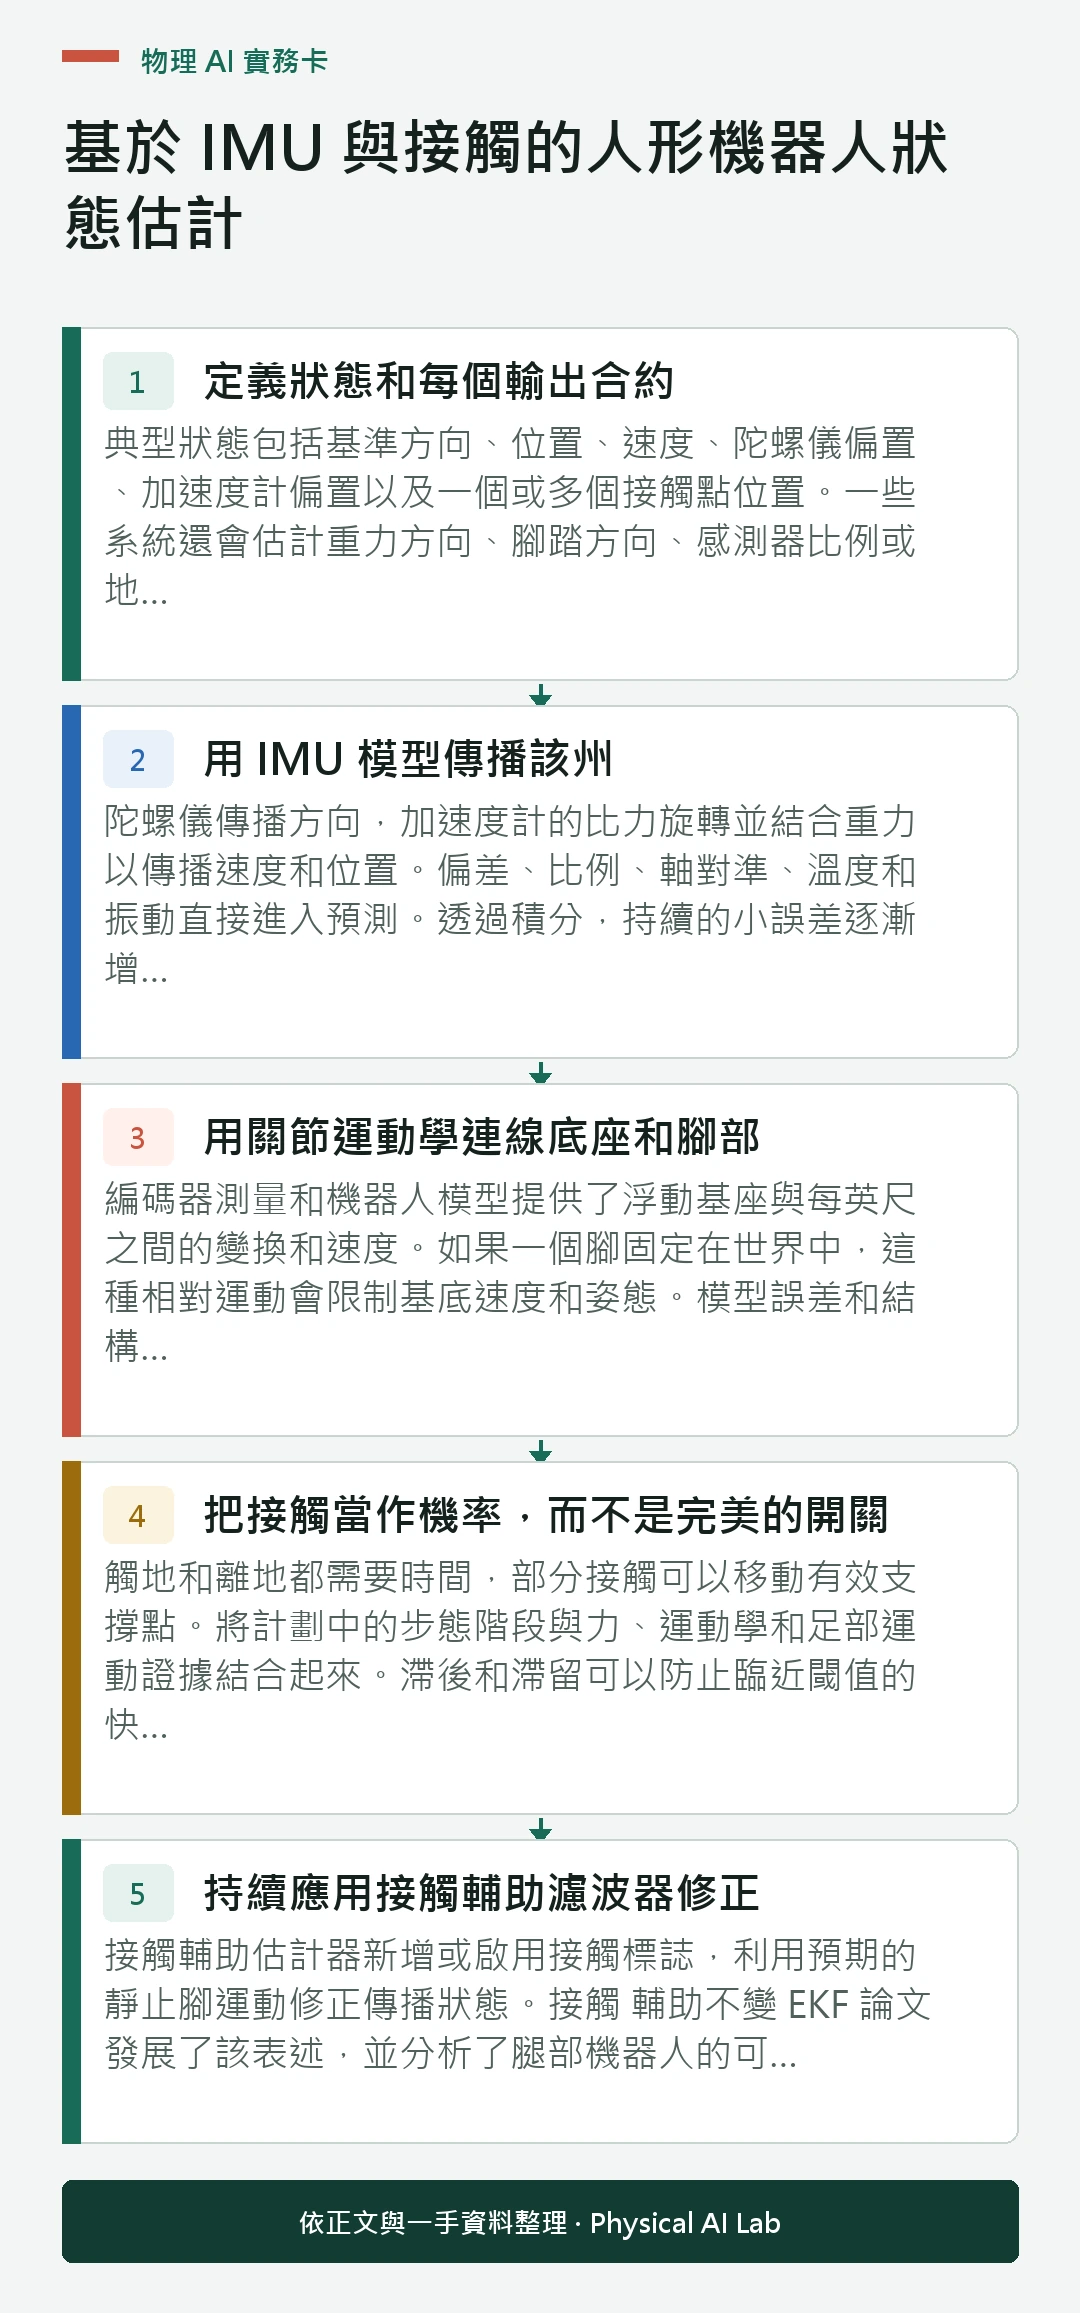
使用 IMU 模型傳播狀態
陀螺儀傳播方向,加速度計的比力旋轉並結合重力以傳播速度和位置。偏差、比例、軸對準、溫度和振動直接進入預測。透過積分,持續的小誤差逐漸增加。
使用校正單元和有檔案的 IMU 到基底轉換。在採集時間應用測量值,保持協方差增長,避免假裝高更新率能消除低頻偏置。
| 輸入或狀態 | 提供 | 主導風險 | 驗證證據 |
|---|---|---|---|
| 陀螺儀 | 角速率傳播 | 偏置與振動 | 靜電和運動殘差 |
| 加速度計 | 比重傳播 | 重力與比例誤差 | 方向掃掠 |
| 聯合編碼器 | 基底到腳的運動學 | 零點與順應誤差 | 運動學閉合 |
| 腳部接觸 | 世界約束 | 滑動支撐或假支撐 | 力和運動證據 |
| 外部姿勢 | 全域修正 | 延遲與影格偏置 | 定時殘差 |
用關節運動學連線底座和腳部
編碼器測量和機器人模型提供了浮動基座與每英尺之間的變換和速度。如果一個腳固定在世界中,這種相對運動會限制基底速度和姿態。模型誤差和結構順應性限制了這種修正的準確性。
驗證關節零點、連桿尺寸、各軸方向及承載狀態下的足部坐標系。在模擬中閉合的運動學鏈條,在單一支撐時鞋底壓縮或結構彎曲時可能會移動。
把接觸當作機率,而不是完美的開關
觸地和離地都需要時間,部分接觸可以移動有效支撐點。將計劃中的步態階段與力、運動學和足部運動證據結合起來。滯後和滯留可以防止臨近閾值的快速切換。
將每次接觸的信心分數和協方差分別關聯起來。不要僅僅因為兩個力讀數超過標稱數值,就讓兩隻腳在過渡中完全固定。
持續應用接觸輔助濾波器修正
接觸輔助估計器新增或啟用接觸標誌,利用預期的靜止腳運動修正傳播狀態。接觸 輔助不變 EKF 論文 發展了該表述,並分析了腿部機器人的可觀測性。
實現仍需明確的雜訊、接觸的建立與移除、時間戳處理和影格定義。比較濾波器一致性和均值誤差;估計器在數值上可以平滑但過於自信。
拒絕滑動或搖晃的接點
如果支撐腳在濾波器假設固定時移動,估計基底會朝相反方向移動。這會破壞質心速度,滑移前的下一個立足點在視覺上變得明顯。
監控接觸創新、切向力、足速度、鞋底壓力分佈及外部運動(如有)。當證據超出合格的靜止接觸包層時,膨脹接觸協方差或解除約束。
理解哪些是無法觀察的
IMU 和接觸動力學不一定能提供全域位置或絕對偏航。反覆接觸可以限制相對運動,而無需形成外部世界參考。估計器應允許不確定性向不可觀測方向增長,而非隱藏漂移。
當任務需要全域參考時,新增視覺、光達、 GNSS 或固定標記。定義延遲或間歇的全域測量如何進入濾波器,而不產生不連續而不影響控制。
調參前先對齊時鐘、座標系與重力方向
IMU、編碼器、力感測器和外部姿態通常執行速率不同,到達延遲也不同。撞擊附近幾毫秒的偏移可能看起來像模型故障。透過採集時間處理測量,保持有界緩衝或狀態迴帶行為。
命名 IMU、底座、骨盆和足部坐標系,並帶有變換方向和坐標系手性。只在有充分依據的運動條件下估算重力,並測試啟動方向,而不是假設機器人總是直立啟動。
處理衝擊、振動與飽和
腳踏產生高頻加速和結構振動。濾波可以降低雜訊,但也能延遲在控制器最需要的相位內進行估算。感測器距離和安裝共振與名義雜訊密度同等重要。
記錄原始和過濾資料、飽和標誌和濾波延遲。測試正常行走、硬著地、腳跟或腳尖接觸以及保護性止擋。 腿狀狀態估計 研究展示了學習到的接觸估計,但學習到的信心仍需非分佈和故障驗證。
讓外部修正有界限且可解釋
視覺或光達可以停止位置和偏航漂移,但延遲的迴環檢測合或地圖不匹配可能導致較大的狀態跳躍。門殘差考慮測量年齡,定義控制器是接收重置、平滑修正還是單獨的全域影格。
測試暫時丟失、重新定位和可能的假匹配。全域感測器應提升可觀測性,同時不成為單一無監控的不連續運動源。
評估轉變及下游控制
按立柱、單支撐、雙支撐、觸地、起飛、轉向、擾動和滑移等指標進行細分。報告方向、位置和速度誤差、偏差收斂、創新、協方差一致性及恢復時間。
將估計值連線到類 人生物平衡控制器,並記錄命令後果。如果基準速度誤差改變捕獲步驟,可能比更大的全域位置誤差更具破壞性。
| 測試條件 | 估計量度量 | 控制度量 | 失效注入 |
|---|---|---|---|
| 訴訟資格 | 偏置與漂移 | 姿勢運動 | 熱起步 |
| 徒步 | 速度和姿態誤差 | 腳部放置誤差 | 時序偏移 |
| 過渡 | 創新與飛躍 | 轉矩或 CoM 瞬態 | 接觸延遲 |
| 滑移 | 檢測與一致性 | 恢復延遲 | 低摩擦 |
| 感測器故障 | 協方差與效度 | 安全模式進入 | 凍結還是退出 |
帶有估算器接受檢查表的釋放
記錄狀態定義、影格、時間戳策略、 IMU 校正、接觸模型、雜訊、可觀測性、外部校正及退化行為。與每個基準測試儲存原始同步資料和軟體設定。
透過以下清單進行驗證。
評估“基於 IMU 與接觸的人形機器人狀態估計”時,還應儲存模型版本、機器人設定、校正檔案、測試日期和全部試驗記錄。
- 在負載下校正 IMU 和運動學影格。
- 釋出協方差、效度和資料年齡。
- 明確模擬接觸轉變和滑移。
- 保留不可觀測方向上的不確定性。
- 一併檢查估測誤差與平衡控制結果。
常見問題
僅靠關節編碼器能估算出人形基礎姿勢嗎?
僅相對於正確建模的固定接觸;它們不獨立提供全域浮動基座姿態。
為什麼 IMU 整合會漂移?
當角速率和加速度積分時,偏置、雜訊、重力誤差以及比例或對準誤差會累積。
腳部力閾值能證明靜止接觸嗎?
不。它表示負載,但腳可能會搖晃或滑動;將力與運動學、壓力和運動證據結合起來。
行走時協方差應該保持很小嗎?
只有當測量使狀態可觀察且一致時;當約束消失或變得不可靠時,不確定性應當增加。
最重要的驗證間隔是什麼?
著陸、起飛和滑行,因為接觸假設變化和估計誤差會立即影響控制。
可信接觸與可觀測狀態邊界
接觸修正只有在其靜止腳假設保持可信時才安全。在自信漂移成為控制命令之前,先移除或削弱約束。