AMR Wi-Fi 網路設計應從應用行為出發:哪些訊息允許延遲或遺失、可容忍多長時間的斷線、工作階段如何恢復,以及通訊中斷時機器人應在本機執行什麼動作。固定位置測得的峰值吞吐量通常不能代表控制系統的實際要求。
漫遊結果取決於射頻覆蓋、用戶端的漫遊決策、頻道與發射功率規劃、身分驗證、交換網路和有線回程。驗證時應讓實際機器人沿生產路線運行,在具有代表性的網路負載下,把每個網路事件與機器人的實際動作對應起來。
本指南可與 ROS 2 QoS 指南及AMR 與 AGV 選擇指南搭配使用。無線網路不應是機器人維持安全狀態的唯一保障層。
明確每類訊息的延遲、封包遺失與中斷要求
按照延遲、抖動、封包遺失、頻寬、順序性、機密性與復原要求,對車隊排程、路徑預約、地圖、遙測、影片、診斷、軟體更新和遠端支援等資料流分類,並明確哪些功能必須由機器人本機執行。
除了平均封包遺失率,還要規定可容忍的最長連續中斷時間,以及收到過期資料時的處理方式。超過有效時間窗卻仍被執行的命令,可能比明確拒絕該命令更危險。
在生產條件和機器人天線高度量測射頻環境
在設備、人員和庫存處於正常生產位置時,量測實際行駛路線、對接點、電梯、門、貨架和交叉口。量測高度與方向應和機器人天線一致,不能只用手持裝置在人員站立高度取樣。
NIST 的工業無線系統部署指南依目標、環境調查、選型、設計、部署和監控整理完整生命週期。測試應採用可重複的路線,並記錄平面圖、頻道、時間和當時的生產狀態。
平衡覆蓋單元重疊、干擾與用戶端漫遊
增加存取點數量或一味調高發射功率,可能加劇同頻道干擾,也可能讓用戶端遲遲不離開訊號已變弱的覆蓋單元。應根據實測的用戶端漫遊行為和容量需求,規劃頻道、頻寬、發射功率、天線場型和覆蓋重疊。
NIST 的工業射頻傳播研究提供不同設施的量測資料,並分析路徑損耗、延遲擴散和 K 因子。工廠中的金屬結構、移動物體和配置差異,使通用的覆蓋半徑估算並不可靠。
把存取點視為整條通訊路徑的一部分
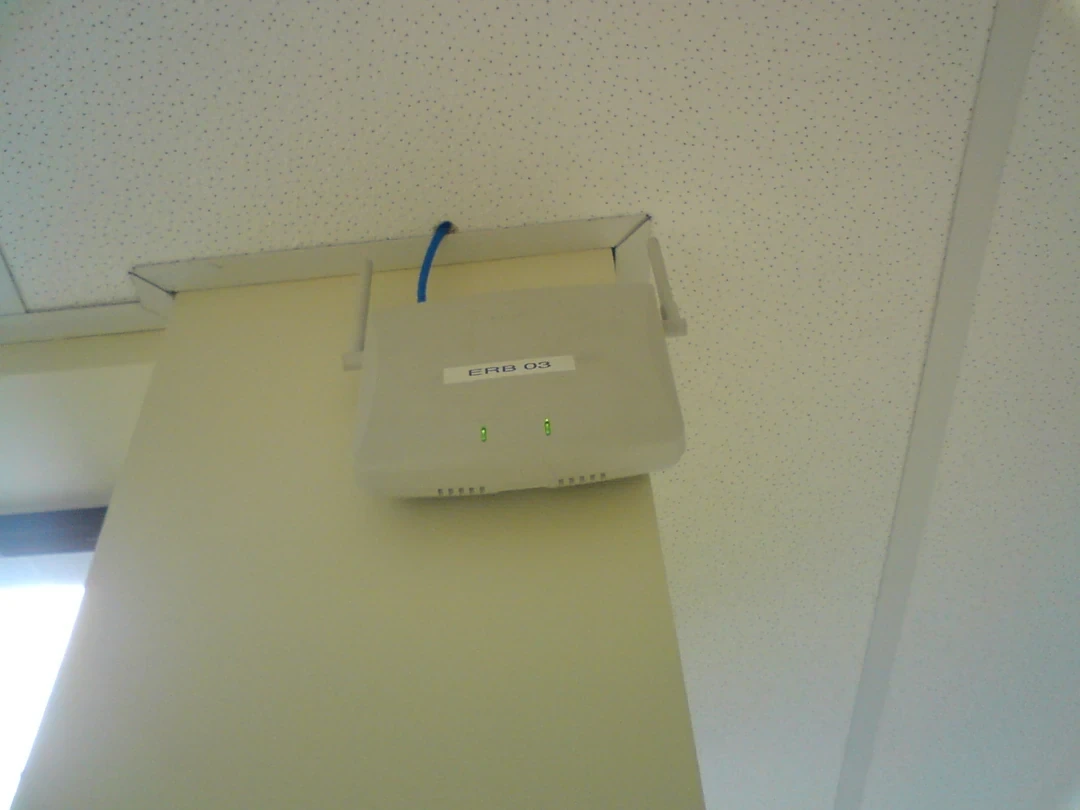
牆上的存取點外觀無法說明天線場型、頻道使用率、回程鏈路、控制器策略或 AMR 用戶端行為。應記錄準確的硬體型號、韌體版本、設定,以及纜線和交換網路路徑。
還應確認安裝方式、供電、環境防護等級和維護可達性。外觀正常的 AP 仍可能已經過載、設定錯誤,或連接到異常的上行鏈路。

分解漫遊為可測量的階段
分別量測偵測與掃描、候選 AP 選擇、身分驗證與關聯、金鑰交換、IP 與路由連續性、傳輸層復原,以及應用程式工作階段復原。用戶端、AP、控制器、交換器和應用層通常需要不同的擷取方式。
即使第 2 層切換很快,位址解析、VPN、DDS 探索或應用程式逾時重連,仍可能讓任務中斷更久。因此應使用統一時間戳,串聯各層記錄與封包擷取。
| 漫遊階段 | 量測指標 | 可能的相依項目 | 失敗表現 |
|---|---|---|---|
| 探索 | 候選 AP 數量與掃描時間 | 用戶端行為與頻道規劃 | 用戶端持續黏著弱訊號 AP |
| 身分驗證 | 驗證與關聯耗時 | 安全設定與金鑰快取 | 關聯過程長時間中斷 |
| 網路層 | 位址與路由連續性 | VLAN 與有線回程 | 封包進入黑洞或路由失效 |
| 傳輸層 | 封包遺失與重傳 | 傳輸協定與緩衝區 | 延遲突然升高 |
| 應用層 | 工作階段與狀態復原時間 | DDS 或車隊管理邏輯 | 任務狀態不再更新或繼續使用過期資料 |
讓 AMR 在生產網路負載下移動測試
讓機器人以典型速度和邊界速度穿越漫遊切換區,同時產生具有代表性的生產網路流量。應重複測試不同的行駛方向、負載、天線朝向和同時運行的機器人數量;靜止測試無法重現移動中的漫遊決策。
擷取 RSSI 或等效訊號指標、頻道使用率、重試與封包遺失、AP 切換時刻、訊息時效和機器人狀態,並標記精確的路線位置。這樣才能把重複出現的故障與現場的實際位置或環境變化對應起來。
根據資料語意設定 ROS 2 QoS
可靠傳輸適合必須送達的狀態,但在有損鏈路上,重傳和背壓也會增加延遲。對於可被新樣本取代的高頻感測器資料,如果最新值比完整歷史更重要,可考慮盡力而為模式。
固定實際部署的 ROS 2 發行版,測試發布端與訂閱端之間的相容性,以及歷史記錄、佇列深度、期限、有效期和活躍性等策略在封包遺失條件下的表現。可參考ROS 2 感測器和命令 QoS 指南,不要為所有主題套用同一套設定。
設計 VLAN、QoS 與回程鏈路時,不要掩蓋壅塞
根據安全與營運需求,隔離機器人、訪客、影片和管理流量。驗證交換容量、上行鏈路備援、控制器可達性、DHCP 或其他位址策略,以及端對端的優先順序對應。
優先順序機制無法憑空增加頻寬。應先限制批次上傳和更新的速率,再於受控條件下逐步加入具有代表性的並行流量,觀察佇列、封包遺失和復原過程,並預先設定停止門檻;不要只測試閒置網路,也不要用無邊界的高負載衝擊生產系統。
把網路事件與機器人實際行為對應起來
機器人記錄、封包擷取、WLAN 控制器事件、交換器遙測和車隊操作記錄應使用統一的測試執行 ID,並由經過驗證的時鐘提供時間戳。重點量測訊息被應用程式取用時已經經過多久,而不只是封包到達某個介面的時刻。
機器人時間同步指南可用於建立可信的時間證據。無線用戶端的時間同步品質可能不同,因此結果還應註明時間量測的不確定性。
預先定義斷線期間的本機安全行為
應預先規定:斷線後機器人是完成一段受限的本機路線、減速、停在安全位置、保留路徑預約、逾時釋放資源,還是等待重新授權。正確選擇取決於本機感知能力、地圖、現場通行狀況和危害分析。
不要指望透過已經失效的鏈路傳送遠端停止命令。應在受控測試中中斷通訊,驗證本機看門狗、過期命令拒絕、避障反應,以及鏈路恢復後的重新授權流程。
依行駛路線監控效能退化與環境變更
依路線位置和時間持續追蹤漫遊中斷時間分布、訊息時效、重傳、頻道使用率、AP 關聯、應用程式復原和人工介入。車隊平均值可能掩蓋某個頻道、某一行駛方向或分布尾端的嚴重延遲。
更換 AP、韌體、安全設定、交換器、貨架、庫存配置、機械設備或 AMR 天線後,應重新調查並執行迴歸測試。監控系統應在任務反覆失敗被誤當成常態之前,對效能退化發出警報。
建立 AMR 無線驗證檔案
驗證檔案應保留訊息要求、本機斷線行為、調查方法、射頻規劃、AP 與用戶端基準、漫遊擷取記錄、網路負載、QoS 設定、回程測試、機器人運行軌跡、中斷測試結果和重新驗證的觸發條件。
| 驗收項目 | 證據 | 不利工況 | 拒收條件 |
|---|---|---|---|
| 覆蓋 | 沿路線記錄的訊號與重試資料 | 庫存到位且機器人移動 | 存在未經量測的死角 |
| 漫遊 | 各階段耗時與工作階段復原時間 | 雙向穿越切換區 | 尾端延遲超過預算 |
| 網路負載 | 訊息時效、封包遺失與抖動 | 影片與車隊並行流量 | 高優先流量仍出現不可接受的延遲 |
| 通訊中斷 | 機器人動作與路徑預約狀態 | AP 或上行鏈路失效 | 安全狀態依賴失效的遠端鏈路 |
| 迴歸 | 變更前後的同路線測試 | 配置或韌體發生變更 | 缺少可比較的基準 |
- 為每類訊息定義中斷預算和過期資料處理方式。
- 在機器人實際天線高度量測生產路線。
- 從掃描開始,一直量測到應用狀態恢復和機器人動作恢復。
- 在受控的代表性並行流量下驗證交換網路和回程鏈路。
- 證明機器人不依賴遠端命令也能維持本機安全狀態。
常見問題
較強的 RSSI 能消除 AMR 漫遊問題嗎?
不能。即使訊號很強,干擾、用戶端漫遊決策、身分驗證、回程鏈路和應用程式復原仍可能出現問題。
啟用快速漫遊功能是否總是減少切換時間?
不一定。用戶端能力、安全設定、網路設計和應用行為必須彼此相容,並透過量測驗證。
每個 ROS 2 主題都應該使用可靠傳輸嗎?
不應一概而論。可靠傳輸可能增加積壓和延遲;應根據每個資料流的語意選擇 QoS 設定,並在封包遺失條件下驗證。
Wi-Fi 一斷線,AMR 就必須立即停止嗎?
不一定。具體的本機反應取決於風險和機器人能力,但必須預先定義、邊界明確且能維持安全,不能依賴已經失效的連線。
何時應重新進行射頻調查?
當存取點、用戶端、安全設定、交換器、現場配置、機械設備、庫存擺放或行駛路線發生變更,或者監控顯示某條路線的通訊品質持續下降時,應重新進行調查。
無線效能與本機安全邊界
只有沿實際路線量測的射頻、漫遊、回程和應用程式復原均符合既定預算,並且機器人在通訊中斷期間仍能維持本機安全,AMR Wi-Fi 才達到可接受條件。