WRC 2026の事前資料は、センサー、減速機、ボールねじ、モーター、バッテリー、ロボットハンド、統合関節を展示予定分野として挙げていた。これらの区分は上流部品を比較する軸になるが、参加実績や量産能力の証明にはならない。
減速機・モーター・ハンドまで上流を一望
公式資料が挙げる部品群は、認識、力の伝達、直動、エネルギー、操作をすべて含む。事前の出展予定一覧は、部品寿命や量産歩留まりを保証しない。データシートと試験条件をセットで確認する必要がある。
事前の会場案内は出展予定の部品分野を示していたが、各社の量産能力、歩留まり、納期を保証する資料ではない。試作品の値と量産仕様を分け、未公表の供給条件はメーカーへ確認する。
| 機能 | 主な部品 | 比較する条件 |
|---|---|---|
| 認識 | カメラ・力覚・触覚センサー | ノイズ・遅延・校正 |
| 駆動 | 減速機・モーター・ボールねじ | バックラッシュ・熱・寿命 |
| 操作 | ロボットハンド・統合関節 | 配線・制御・修理性 |
単体スペックより組み合わせが難しい
部品は最高値を並べるだけでは選べない。トルク密度を上げれば熱と電力の負担が増える場合があり、より精密なハンドはセンサー、ケーブル、制御の複雑さを増やし得る。システム全体での組み合わせが重要だ。
部品は単体性能が高くても、機械寸法、制御周期、熱、電源、校正条件が合わなければ完成機で能力を出せない。センサーから関節制御、安全停止、交換後の再校正まで一つの系として試す必要がある。
月産能力・歩留まり・代替性を調達前に確認
調達前には月産能力と歩留まり、故障率、交換時間、代替部品への切替条件をそろえる。仕様値だけでなく、供給停止時に完成機を維持できるかまで評価したい。
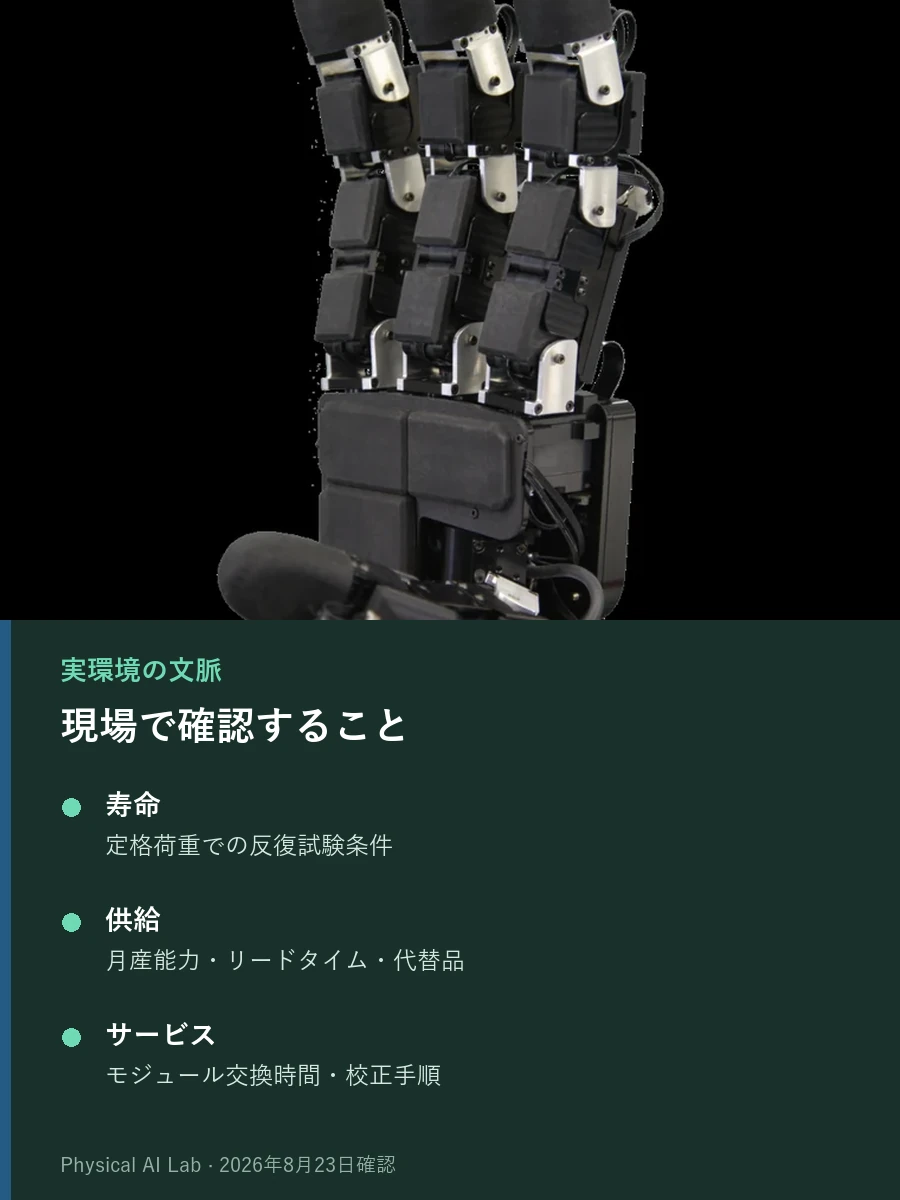
| 確認項目 | サプライヤーに聞くこと |
|---|---|
| 寿命 | 定格荷重での反復試験条件 |
| 供給 | 月産能力・リードタイム・代替品 |
| サービス | モジュール交換時間・校正手順 |

試作品と量産品を同じ表で比べない
試作品の仕様と量産仕様を混ぜてはいけない。温度、衝撃、デューティサイクル、防塵・防水の条件をそろえて比較する必要がある。
展示資料は技術方向を知る手掛かりだが、量産採用や長期信頼性の証拠ではない。顧客側の耐久試験と供給実績が出た段階で部品評価を更新する。
部品企業・シミュレーション・エッジ計算をつなぐ
部品を完成機の競争力へ結びつけるには、フィジカルAI企業エコシステム、ロボットシミュレータ比較、ロボット向けエッジAIを併読すると、供給網、仮想検証、機上計算の関係が見える。2026年8月の展示仕様も、この接続条件と合わせて判断したい。
完成品ブランドだけでは決まらない
ヒューマノイドの競争力は、完成ロボットのブランドだけでは決まらない。減速機、モーター、センサー、電源、ハンドを同じ使用条件で評価し、量産能力と交換・校正の条件まで確認したい。
よくある質問
展示された高性能部品は、そのまま量産機へ採用できるか
試作品の仕様は技術方向を知る一次資料にはなるが、量産採用を保証しない。温度、衝撃、デューティサイクル、防塵・防水、歩留まりを同じ条件で再評価したい。
減速機やロボットハンドの供給先を一社に絞るリスクは何か
納期遅延だけでなく、寸法、制御器、校正、ソフトウェア版への依存が残る。代替部品へ交換できる設計か、再認証にどれほど時間と費用がかかるかも確認したい。
部品メーカーの能力を調達前にどう検証するか
2026年8月23日時点の展示情報に加え、月産能力、歩留まり、故障率、校正手順、交換時間、保証対象を求める。試作品と量産仕様の差分も文書で固定する必要がある。
確認した公式資料
最終確認:2026年8月23日