WRC 2026會前展覽範圍列出感測器、減速機、滾珠螺桿、馬達、電池、機器人手部與整合式關節。這些類別適合用來梳理上游瓶頸,但名單不能證明實際參展或量產能力。
拆開整機,才看得到感知、驅動、能源與操作瓶頸
官方列出的零組件橫跨感知、力傳遞、直線驅動、能源與操作。列入會前參展目錄不代表已達到特定壽命或量產良率,仍要查看規格書、測試條件和批次資料。
活動資料適合用來建立廠商清單,不能拿來補足未公開的額定負載、使用壽命、產能與交期。樣品狀態和量產版本也要分開記錄。
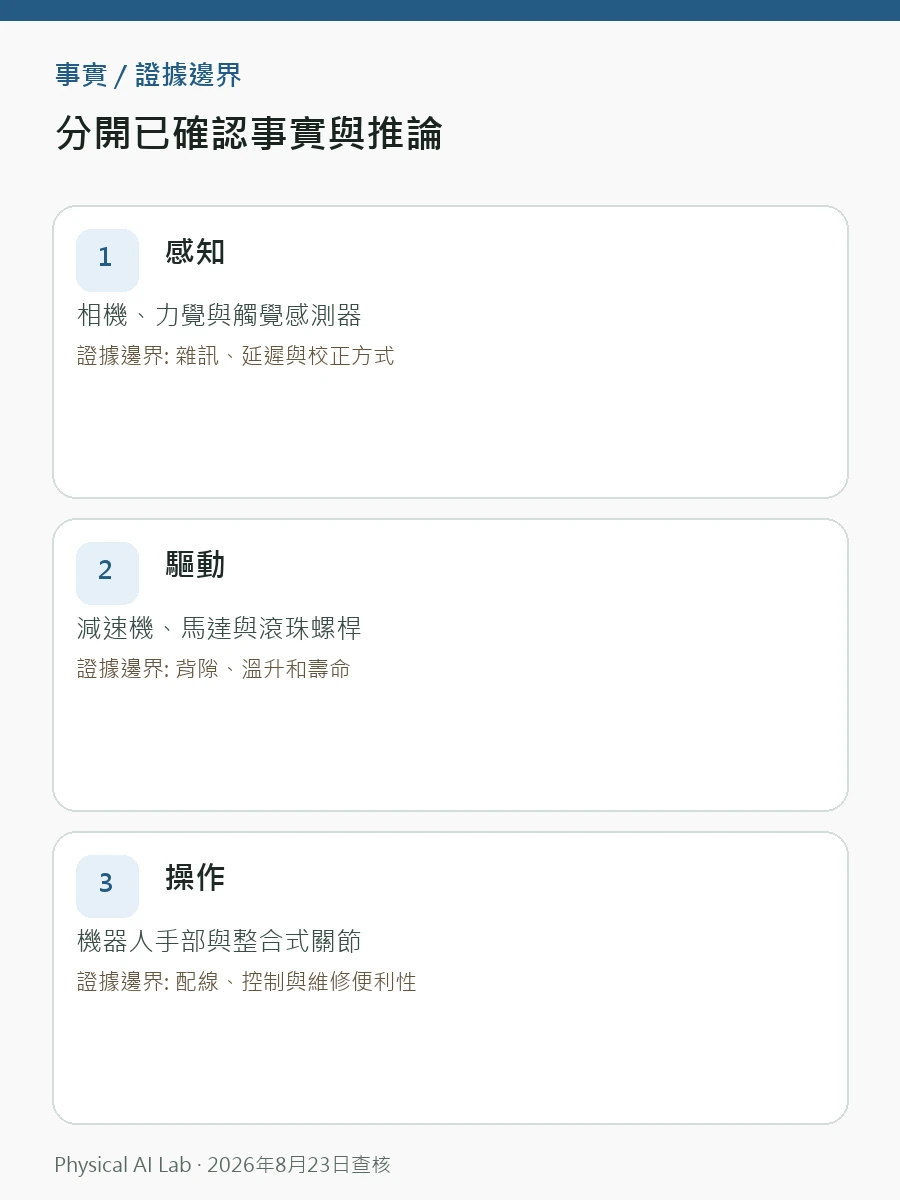
| 系統環節 | 常見零組件 | 比較時要注意 |
|---|---|---|
| 感知 | 相機、力覺與觸覺感測器 | 雜訊、延遲與校正方式 |
| 驅動 | 減速機、馬達與滾珠螺桿 | 背隙、溫升和壽命 |
| 操作 | 機器人手部與整合式關節 | 配線、控制與維修便利性 |
最高參數只有放回整機限制,才有採購意義
零組件不能只比單項峰值。提高扭矩密度可能加重散熱和供電壓力,更靈巧的機器人手部也會增加感測器、線材、通訊與控制複雜度。
實體 AI(Physical AI)的軟體、硬體和控制迴路必須一起工作。零件在單機測試台表現良好,不表示裝進人形機器人後仍能維持同樣精度、溫度和可靠度。
壽命、月產能與模組更換時間決定能否供貨
採購前應把額定條件下的循環壽命、批次一致性、產能、替代料與現場更換時間一起詢價。只知道峰值扭矩,無法估算停機與備料。
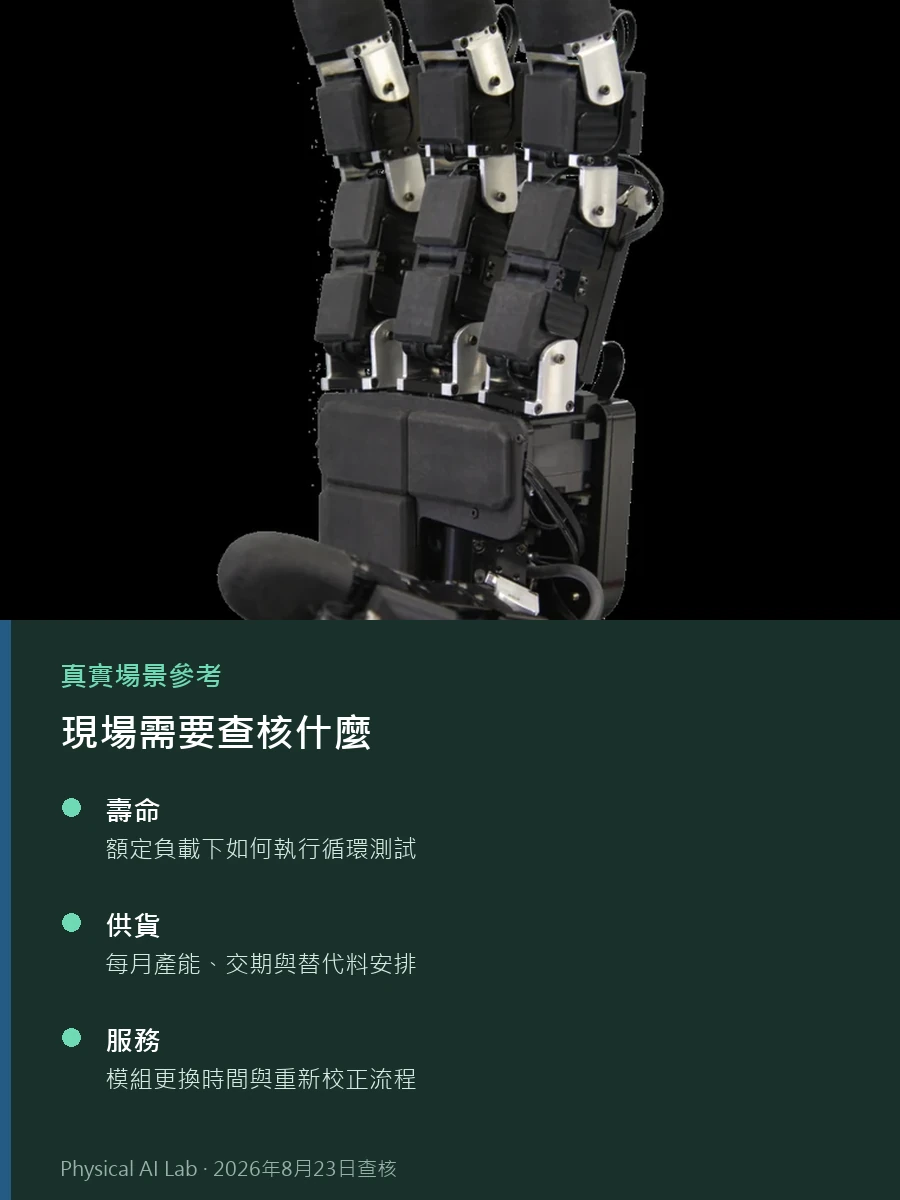
| 查核面向 | 廠商應提出的證據 |
|---|---|
| 壽命 | 額定負載下如何執行循環測試 |
| 供貨 | 每月產能、交期與替代料安排 |
| 服務 | 模組更換時間與重新校正流程 |

樣品數據不能直接當成量產規格
樣品與量產批次可能採用不同材料、公差與製程。比較時應統一溫度、衝擊、工作週期,以及防塵防水條件,否則高參數沒有共同基準。
展會和供應商內容可作為第一層證據;若之後出現客戶壽命紀錄、外部測評或品管文件,應用較新的實證更新判斷。
把零組件線索接回企業與模擬生態
延伸閱讀實體 AI 企業生態、機器人模擬器比較及機器人邊緣 AI,可理解供應商、虛擬驗證與本機運算如何互相制約;本文納入的展會訊號截至2026年8月。
供應鏈勝負最後落在一致性、交期與可維修性
整機品牌無法單獨解釋人形機器人的可靠度。零組件若能在同一規格下穩定供貨、快速更換並重新校正,才有機會支撐長期部署,而不是只完成一台展示樣機。
常見問題
參展的減速機或機器人手部,就代表已經量產嗎?
不代表。參展目錄是官方第一手資料,量產判斷還需要額定條件下的壽命、良率、月產能、交期與批次一致性。
比較致動器與機器人手部,為何不能只看扭矩或自由度?
更高扭矩和更多自由度會同步改變重量、散熱、供電、配線及控制複雜度,必須放回整機工作與維修條件評估。
零組件廠商都會公開壽命與月產能嗎?
不能如此假設。截至2026年8月23日的活動資料只確認供應鏈涵蓋範圍,測試條件和量產能力仍須查各企業規格書。
已查核的官方資料
最後查核:2026年8月23日