WRC 2026の事前資料は、脳信号で制御するヒューマノイド、四足歩行ロボット、無人車両を含むBCI競技を案内していた。現実的な構成は限定した意図を上位命令へ変換する方式で、案内だけでは実演や記録挑戦の実施結果まで分からない。
公表内容はBCI競技・体験・記録挑戦
公式資料は、BCI競技、体験、記録挑戦を明記している。ただし、信号取得方法、命令数、精度、利用者の訓練時間は、参加システムごとに異なる可能性がある。
公式案内が明記するのはBCI競技、体験、記録挑戦の開催だ。信号取得方法、命令の種類、精度、訓練時間は参加システム別の資料がなければ確定できない。
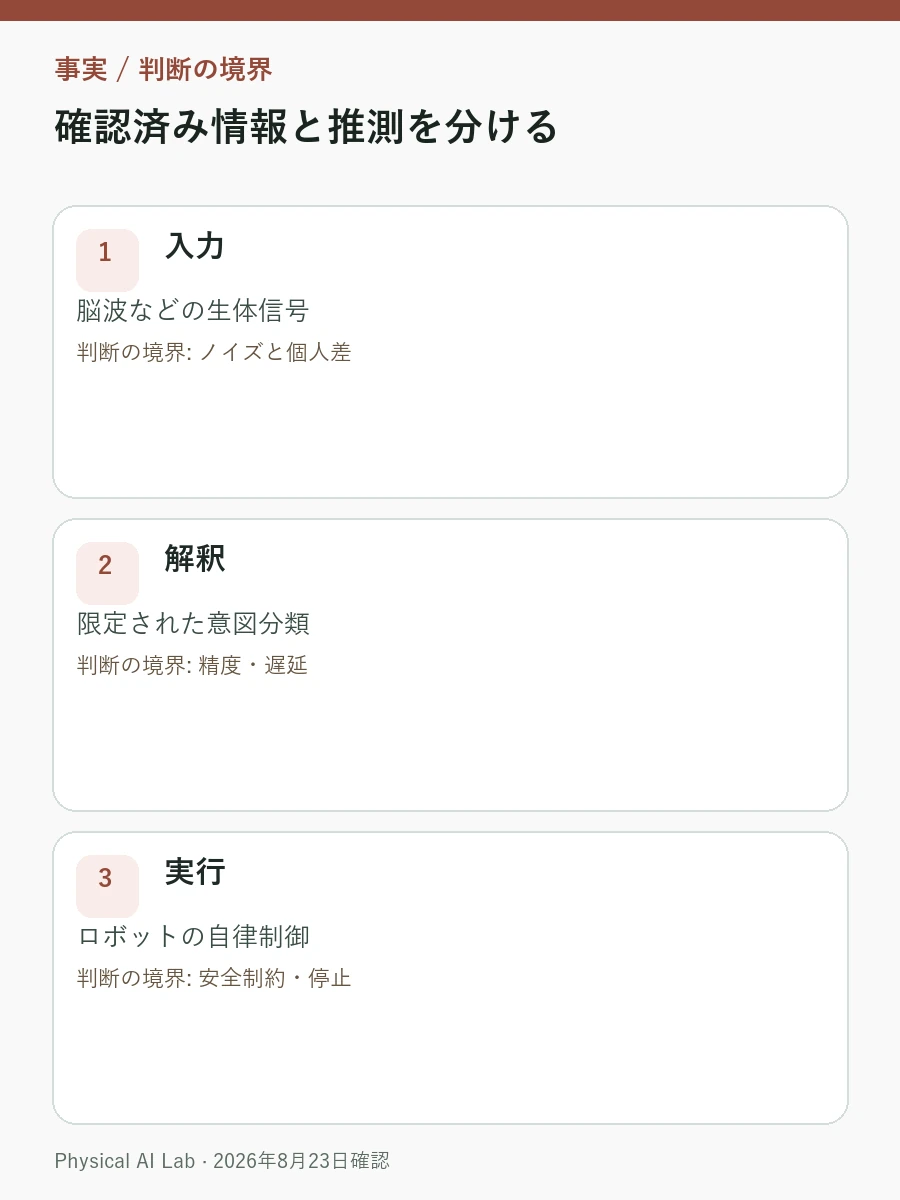
| 段階 | 確認する内容 | 主な制約 |
|---|---|---|
| 入力 | 脳波などの生体信号 | ノイズと個人差 |
| 解釈 | 限定された意図分類 | 精度・遅延 |
| 実行 | ロボットの自律制御 | 安全制約・停止 |
脳信号から安全な動作までの流れ
BCIの処理系は、信号取得、ノイズ除去、特徴抽出、意図分類、ロボット命令、安全監督に分かれる。性能は分類精度だけでなく、誤命令率と、意図してから命令が届くまでの時間で見るべきだ。
BCIでは信号取得と意図分類だけでなく、命令確認、ロボット側の自律制御、安全停止までが一つの処理系になる。誤分類したときに動作を抑え、再校正できるかが日常利用を左右する。
命令数・遅延・再校正でBCIを比べる
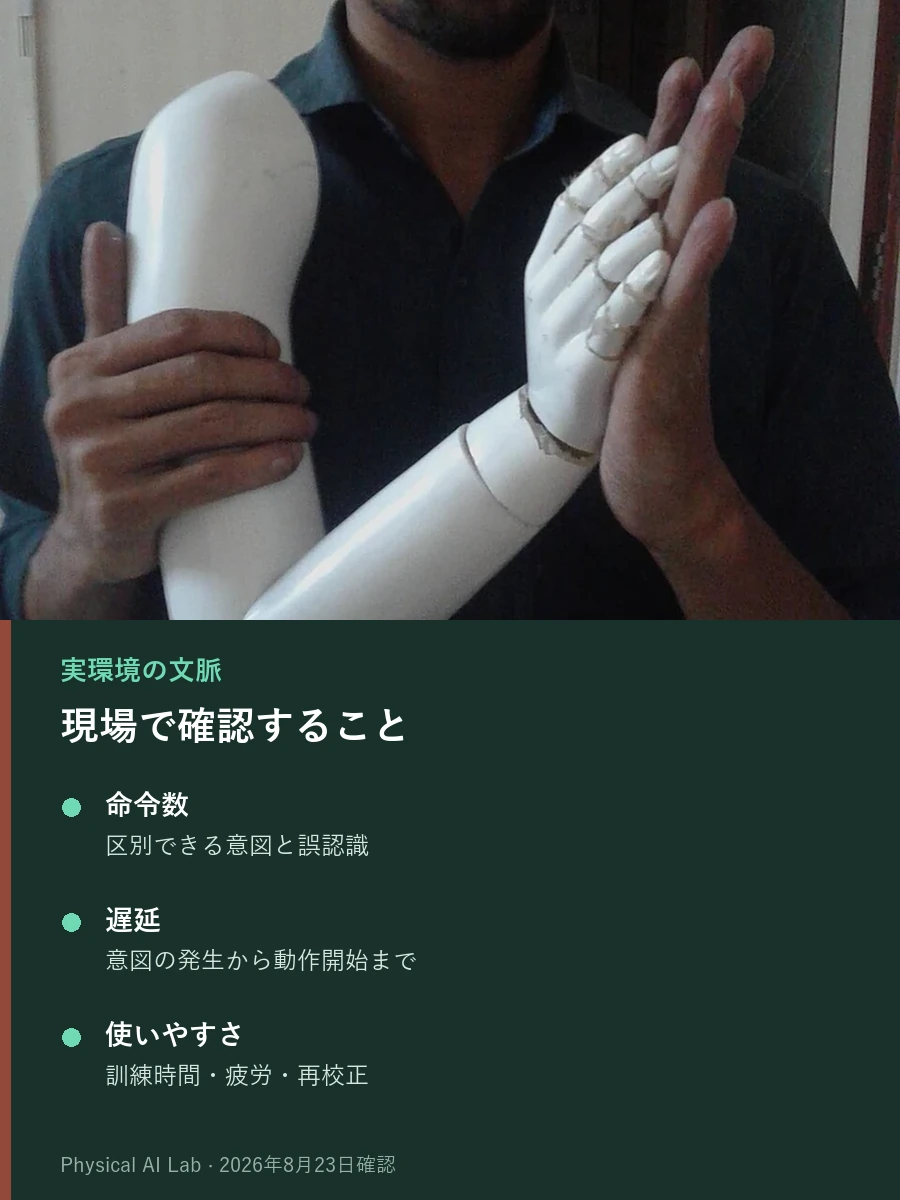
比較時は識別できる命令、意図から動作までの遅延、疲労後の再校正を同じ利用者条件で測る。誤命令と介助者の介入も成功率の外へ隠さない。
| 確認項目 | 評価する内容 |
|---|---|
| 命令数 | 区別できる意図と誤認識 |
| 遅延 | 意図の発生から動作開始まで |
| 使いやすさ | 訓練時間・疲労・再校正 |

短時間の成功を日常使用へ広げない
短い実演の成功を、日常での使いやすさへ広げてはいけない。疲労、電極位置の変化、筋肉や眼球運動によるノイズ、利用者間の差が、長時間の性能を変える。
競技紹介は研究の方向を示すが、医療・介助用途での安全性や使いやすさを保証しない。利用者別の長時間試験と規制資料が加われば、適用範囲を改めて判断できる。
BCIをフィジカルAIの制御系に位置づける
BCIをロボット制御の中で捉えるには、フィジカルAIの意味と範囲、Sim-to-Realの基礎、ロボット基盤モデルをつなげて読むとよい。2026年8月の競技情報を、身体制御、仮想検証、基盤モデルの役割へ整理できる。
意図分類から安全停止までを見る
WRC 2026のBCI競技で見るべきなのは、思考だけで何でも操作できるかではない。意図分類の数と精度、誤命令、遅延、疲労、安全停止を含む処理系全体が、繰り返し機能するかだ。
よくある質問
脳信号だけでロボットの全動作を直接操縦するのか
現実的な構成では、限定した意図を分類する部分が一次資料になり、移動や姿勢制御はロボット側の自律系が担う。利用者が選べる命令の数と自律範囲を分けて確認したい。
誤った意図分類が起きたとき、どこで安全停止するか
分類器の信頼度、命令の確認手順、ロボット側の安全制約を重ねる必要がある。停止後に再校正が必要か、利用者や介助者が直ちに解除できるかも確認したい。
短時間の競技成功を日常利用の使いやすさへ広げられるか
2026年8月23日時点の競技案内だけでは広げられない。訓練時間、疲労、電極位置の変化、筋肉・眼球ノイズ、利用者差を長時間の反復試験で測る必要がある。
確認した公式資料
最終確認:2026年8月23日