WRC 2026会前资料把脑控人形机器人、四足机器人和无人车列入BCI竞赛计划。更合理的技术路径是把有限意图变成高层指令,而计划本身不能证明演示或纪录挑战已经完成。
脑机接口提供的是有限意图,不是整机直接读心
会前官方资料列出了计划中的BCI竞赛、体验和纪录挑战,但信号采集方式、可识别指令数量、准确率以及用户训练时间可能因参赛方案而异。
会前官方预告能够确认BCI机器人竞赛与体验活动被纳入计划,不能统一代表各参赛方案的信号采集方式、可识别意图、误指令率或使用者训练成本。
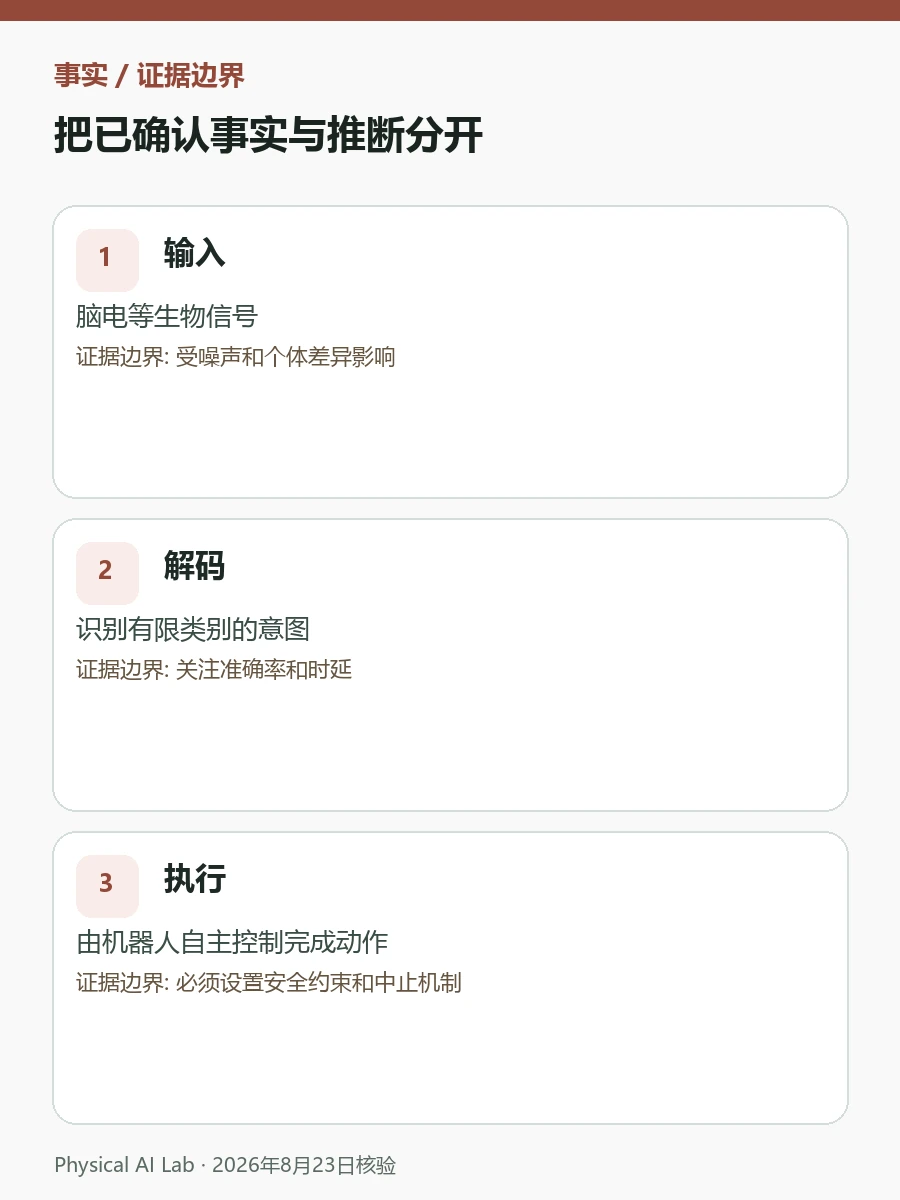
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 输入 | 脑电等生物信号 | 受噪声和个体差异影响 |
| 解码 | 识别有限类别的意图 | 关注准确率和时延 |
| 执行 | 由机器人自主控制完成动作 | 必须设置安全约束和中止机制 |
从信号采集到安全执行,中间要经过完整解码链
BCI链路可拆为信号采集、去噪、特征提取、意图分类、机器人指令和安全监督。除了准确率,还要看误指令率和从产生意图到执行命令所需的时间。
BCI场景中的具身智能(Physical AI)不是让脑信号直接驱动每个关节,而是把有限意图交给机器人自主系统执行。采集、解码、指令映射和安全监督中任何一层失真,都可能产生错误动作。
误指令、时延和用户疲劳必须同时测量
评测应分别记录无指令时的误触发、意图混淆、端到端延迟、疲劳后的准确度和重新校准时间。高风险动作还应有独立中止通道,不能只依赖同一脑信号链路。
| 核验项 | 要问的问题 |
|---|---|
| 指令数量 | 能区分多少种意图,误识别多少 |
| 时延 | 从产生意图到动作开始需要多久 |
| 易用性 | 训练时间、疲劳和重新校准 |

短时成功不能代表长期、跨用户稳定
不能把短时演示成功扩大为日常可用。疲劳、电极位置变化、肌肉和眼动噪声以及用户差异,都会改变长时间使用效果。
短时间体验容易选择状态较好的使用者和环境,长期辅助价值还需覆盖个体差异、疲劳、肌电和眼动干扰。
用基础模型与Sim-to-Real理解高层指令如何落到动作
理解机器人为何仍需自主控制,可先读具身智能(Physical AI)的含义与边界;训练与实体差异见Sim-to-Real核心概念,高层意图与动作生成可参考机器人基础模型。本文依据截至2026年8月确认的赛事范围。
BCI更适合发出高层意图,机器人仍需自主控制
WRC 2026预告了包括脑控人形机器人、四足机器人和无人车在内的BCI机器人竞赛。BCI的边界应由误触发、时延、疲劳和安全中止来定义,高层意图必须经过机器人自身控制才能执行。
常见问题
参赛者是否只靠想法控制机器人的每个关节?
通常不能这样理解。赛事介绍是一手材料,更现实的链路是先识别有限意图,再由机器人自主控制系统执行动作并接受安全监督。
BCI机器人除了准确率,还要重点测什么?
还应测误指令率、端到端时延、用户训练时间、疲劳后的性能变化,以及电极位置变化后重新校准的成本。
竞赛是否统一公开了指令数量和训练时间?
没有统一结论。截至2026年8月23日的公开资料确认了竞赛与体验方向,各方案的信号采集和训练条件仍可能不同。
已核验的官方资料
最后核对:2026年8月23日