世界ヒューマノイドロボット競技大会2026の事前規則は、100mを完全自律方式とする方針を示していた。読むべきなのは速度に加えてスタート認識、経路維持、転倒、復旧、外部介入であり、規則だけでは競技結果にならない。
完全自律化でタイムの意味が変わる
公式資料は、100mを完全自律方式へ移行すると明記している。センサーの細かな制限、競技場の規格、転倒後の扱いは、公開規則と実際の競技記録で確認する必要がある。
公式の事前発表で確認できるのは、完全自律方式を採用する計画だったことだ。センサー制限、再スタート、転倒後の扱いは公開規則と実際の記録を照合する必要がある。
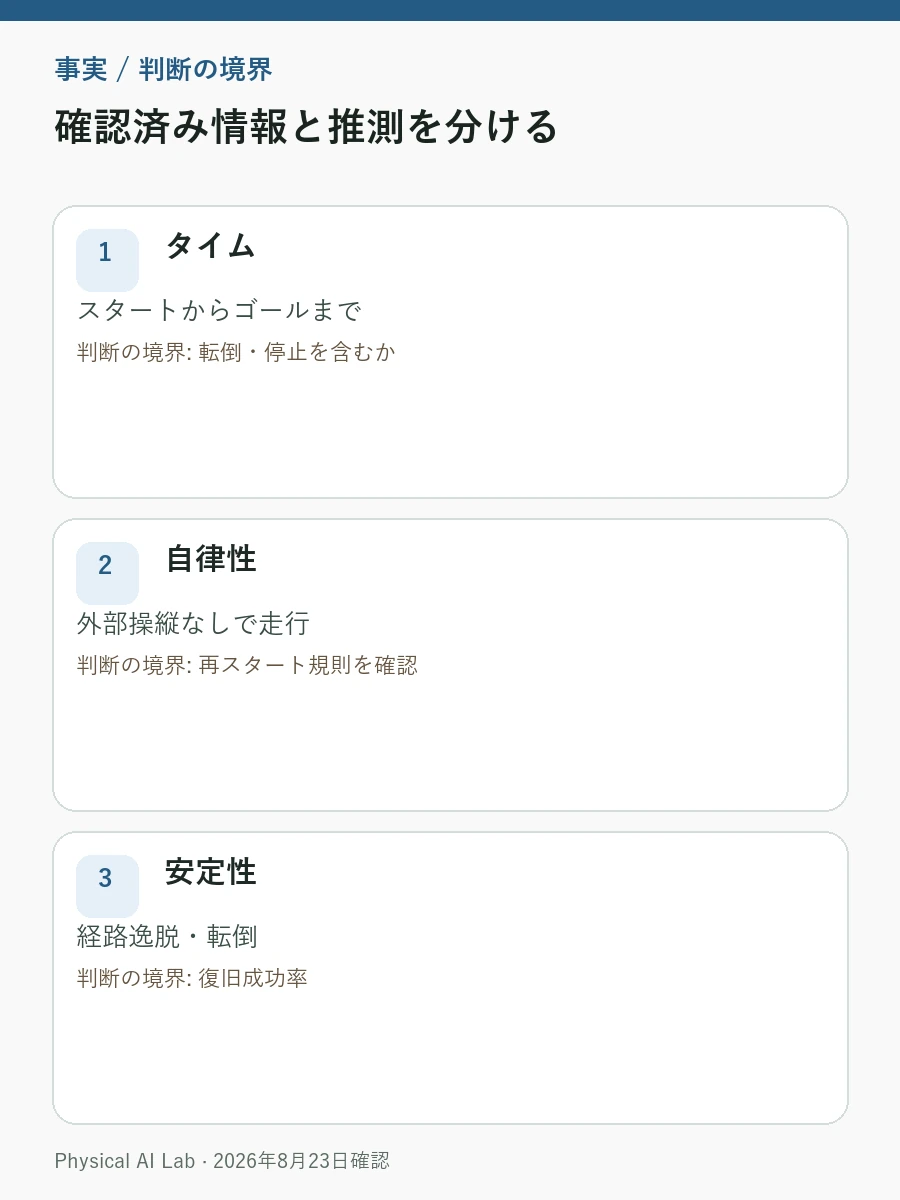
| 指標 | 確認する内容 | 記録上の注意 |
|---|---|---|
| タイム | スタートからゴールまで | 転倒・停止を含むか |
| 自律性 | 外部操縦なしで走行 | 再スタート規則を確認 |
| 安定性 | 経路逸脱・転倒 | 復旧成功率 |
高速化ほど復旧余地が小さくなる
走行制御では、状態推定、足運び計画、全身バランス、関節トルク制御がミリ秒単位でつながる。小さな推定誤差が積み重なると、速度が上がるほど復旧に使える余裕は小さくなる。
高速走行では状態推定、足運び、全身バランス、関節制御の遅れがすぐ転倒へつながる。安全停止と自力復旧まで同じ制御ループに含めなければ、自律性は評価できない。
速度・消費電力・転倒復旧を同じ記録で比較
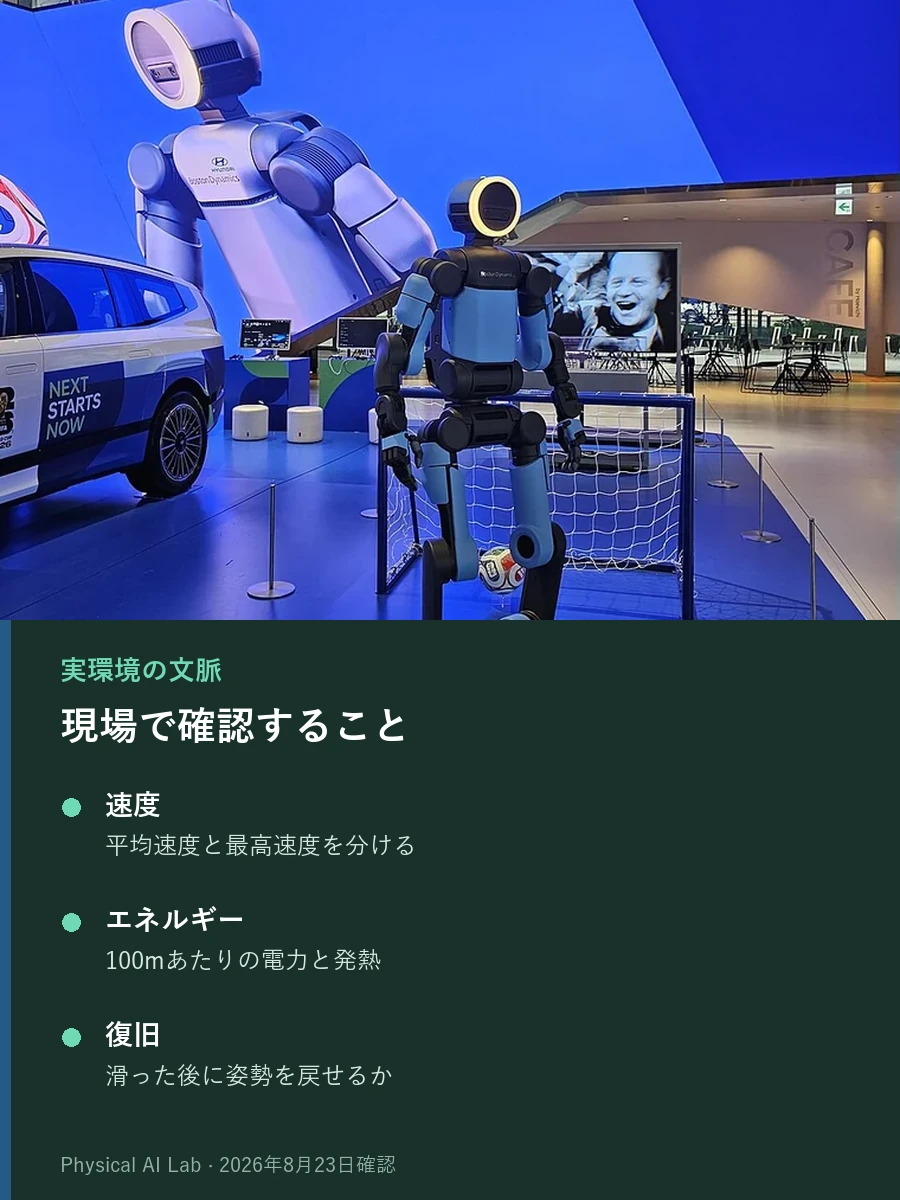
タイムと同時に平均速度、単位距離の電力、転倒後の復旧を記録する。外部介入と再スタートを別欄に置けば、速さと自律完遂を混同せずに済む。
| 確認項目 | 比較する値 |
|---|---|
| 速度 | 平均速度と最高速度を分ける |
| エネルギー | 100mあたりの電力と発熱 |
| 復旧 | 滑った後に姿勢を戻せるか |

競技記録を工場の生産性へ換算しない
100mの記録を、物流や工場の生産性へ直接換算することはできない。現場では旋回、段差、人、積載物、狭い通路に対応し、数時間にわたって動く必要がある。
競技記録は走行能力の比較には使えるが、工場や物流の生産性を直接示さない。旋回、積載、人との共存、長時間稼働を含む試験が加われば用途別に評価を更新できる。
走行制御をSim-to-Realと基盤モデルから補う
走行結果の背景を理解するには、フィジカルAIの意味と範囲、Sim-to-Realの基礎、ロボット基盤モデルが役立つ。2026年8月の記録を、身体制御、仮想環境からの移行、学習モデルの役割に分けて読める。
タイムだけでは自律性を測れない
2026年の完全自律100mは、ヒューマノイドの走行制御を比較しやすくする。ただし、タイムだけでは自律性を測れない。レーン維持、転倒、再起動、外部介入、単位距離あたりの電力と発熱まで一緒に確認したい。
よくある質問
完全自律走行のタイムだけで自律性を評価できるか
タイムは走行結果を確認する一次資料だが、それだけでは足りない。レーン逸脱、転倒、再スタート、外部介入、停止時間を同じ記録に含めたい。
転倒後に自力で立てない場合、記録をどう読むべきか
競技規則が再スタートや人の介入をどう扱うかを確認し、純粋な走行時間と復旧を含む完遂時間を分けて見る。転倒回数だけでなく、姿勢を戻せた割合も重要だ。
競技走行の結果を工場や物流の生産性へ換算できるか
2026年8月23日時点の競技記録だけでは換算できない。現場では旋回、段差、人、積載物、狭い通路、長時間運転を含み、単位距離の電力と発熱も測る必要がある。
確認した公式資料
最終確認:2026年8月23日