2026世界人形機器人運動會會前公布的100公尺規則,採用完全自主的賽項設計。評估時要同時看起跑辨識、路線保持、跌倒、復原與外部介入,規則本身不能代替比賽結果。
全自主百公尺把起跑、循線與終點辨識連成一題
會前官方資訊把100公尺項目列為完全自主賽項。感測器限制、賽道規格和跌倒後的處理方式,仍須依公開規章與實際比賽紀錄查核。
「完全自主」描述的是參賽方向,不代表所有復位與重啟細節已經公開。沒有出現在規則與原始成績中的條件,不能自行補寫。
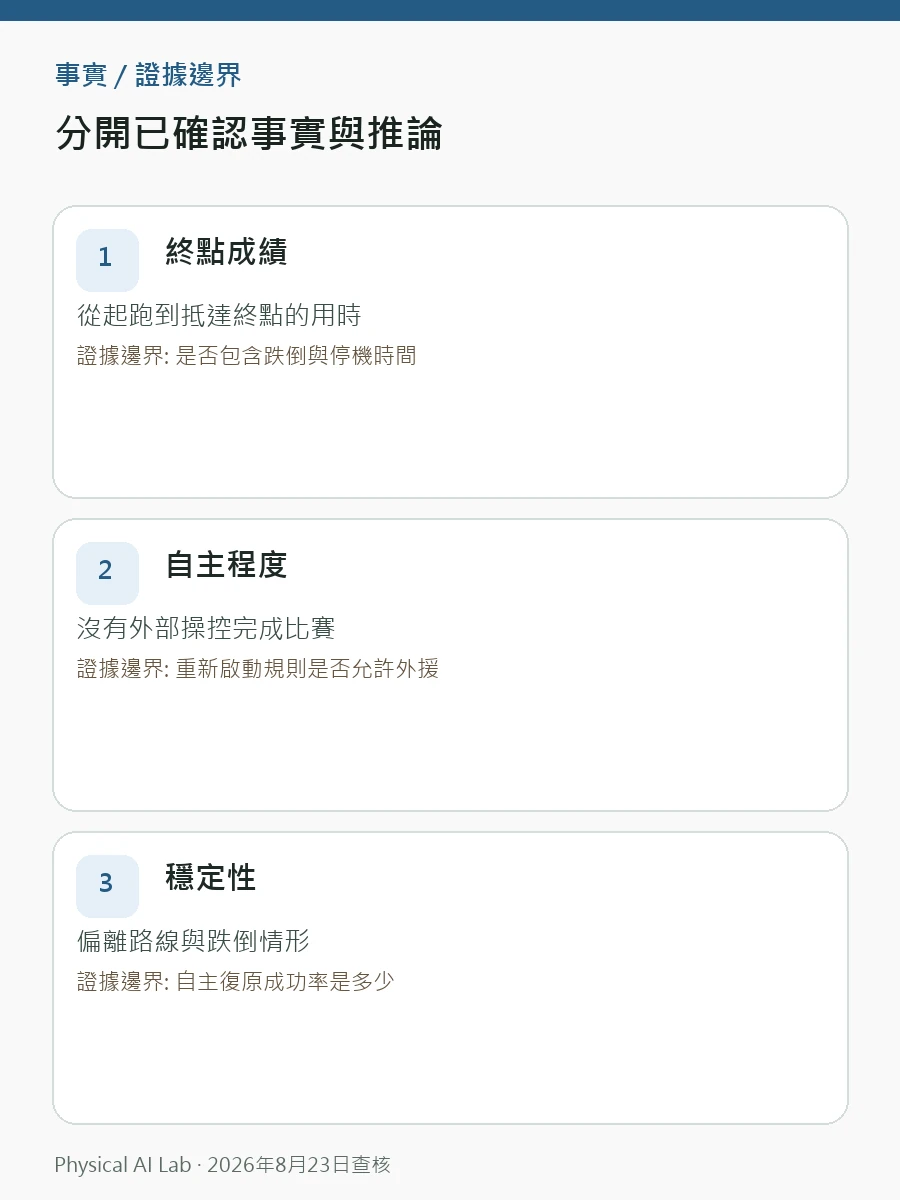
| 成績面向 | 應記錄什麼 | 判讀時要追問 |
|---|---|---|
| 終點成績 | 從起跑到抵達終點的用時 | 是否包含跌倒與停機時間 |
| 自主程度 | 沒有外部操控完成比賽 | 重新啟動規則是否允許外援 |
| 穩定性 | 偏離路線與跌倒情形 | 自主復原成功率是多少 |
速度越高,狀態估測與平衡復原的餘裕越小
雙足行走要把狀態估測、落腳點規劃、全身平衡與關節扭矩控制,以毫秒等級串接。細微估測偏差持續累積時,速度越高,留給復原動作的空間越小。
實體 AI(Physical AI)在此不是替機器下達一個「向前跑」指令而已,而是持續讀取身體與賽道回饋,逐步修正落腳和姿態。
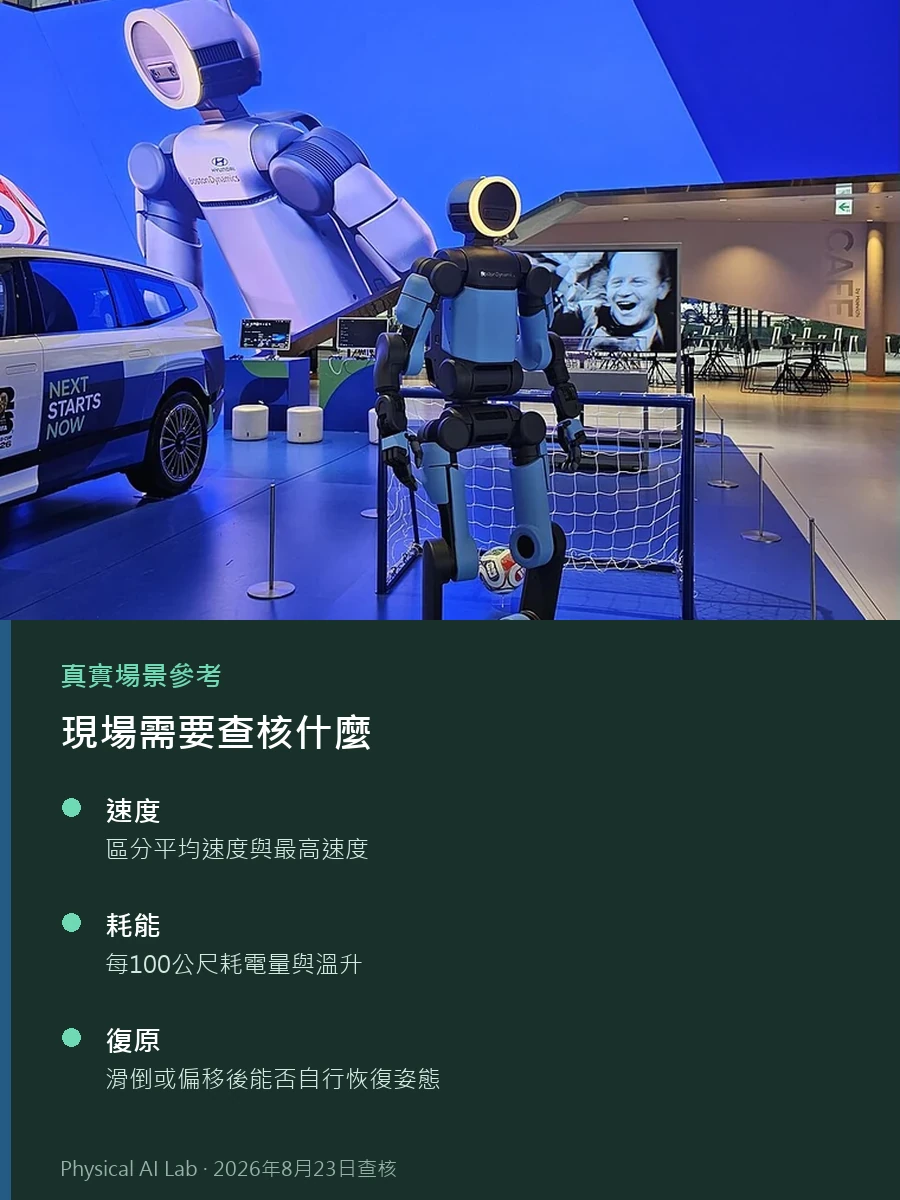
成績單還要列出跌倒、重啟、溫升與耗電
平均速度和最高速度應分開,跌倒後停止多久、是否自行起身、關節溫升和耗電也不能省略。否則同一個終點時間可能對應完全不同的可靠度。
| 驗收欄位 | 不可只看單一數字 |
|---|---|
| 速度 | 區分平均速度與最高速度 |
| 耗能 | 每100公尺耗電量與溫升 |
| 復原 | 滑倒或偏移後能否自行恢復姿態 |

短跑紀錄不能直接換算成物流或工廠產能
100公尺直線賽道沒有完整涵蓋轉彎、門檻、行人、負載、狹窄通道與連續數小時運行。用比賽成績估算物流節拍或工廠產能,會忽略大部分場域變數。
官方賽事資訊只證明規則和項目方向。日後應再結合完整成績、未剪輯影片和不同載重下的獨立測試,更新對機器人穩定性的判讀。
用Sim-to-Real與基礎模型理解步態泛化
可延伸閱讀實體 AI 的定義與邊界、Sim-to-Real 核心概念和機器人基礎模型,了解模擬步態如何跨到真實賽道;本文納入的賽事資訊截至2026年8月。
自主性看的是全程無人介入,不只是終點時間
公布的2026世界人形機器人運動會100公尺規則採用完全自主設計,讓起跑、循線、平衡和終點辨識必須連成一個閉環。速度仍是成績的一部分,但自主復原與外部介入紀錄才說明系統是否真正獨立完成。
常見問題
全自主百公尺允許場外遙控修正路線嗎?
公告是官方第一手資料,已確認完全自主方向;實際比賽仍要依規章確認起跑、跌倒復位與重新啟動是否允許外部操作。
機器人跌倒再起步,成績應怎麼記?
應同時列出總用時、跌倒次數、停止時間、是否自行復原及是否更換硬體,單一終點時間不足以表達穩定度。
賽道速度能直接預測物流場域的移動速度嗎?
不能。截至2026年8月23日的公開內容針對全自主百公尺,物流場域另有轉彎、負載、門檻、行人與長時間運行。
已查核的官方資料
最後查核:2026年8月23日