2026世界人形机器人运动会会前公布的100米规则,采用完全自主的赛项设计。评估时要同时看起跑识别、路线保持、跌倒、恢复和外部介入,规则本身不能代替比赛结果。
全自主百米把起跑、路线保持和终点识别连成一题
会前官方资料把100米项目列为完全自主赛项。传感器限制、赛道规格以及跌倒后的处理方式,仍需结合公开竞赛规则和实际比赛记录核对。
公布的全自主赛项规则要求参赛机器人在没有持续人工操控的条件下完成跑步任务,但路线设置、计时规则、起跑辅助和失效判定仍应依据项目文件。
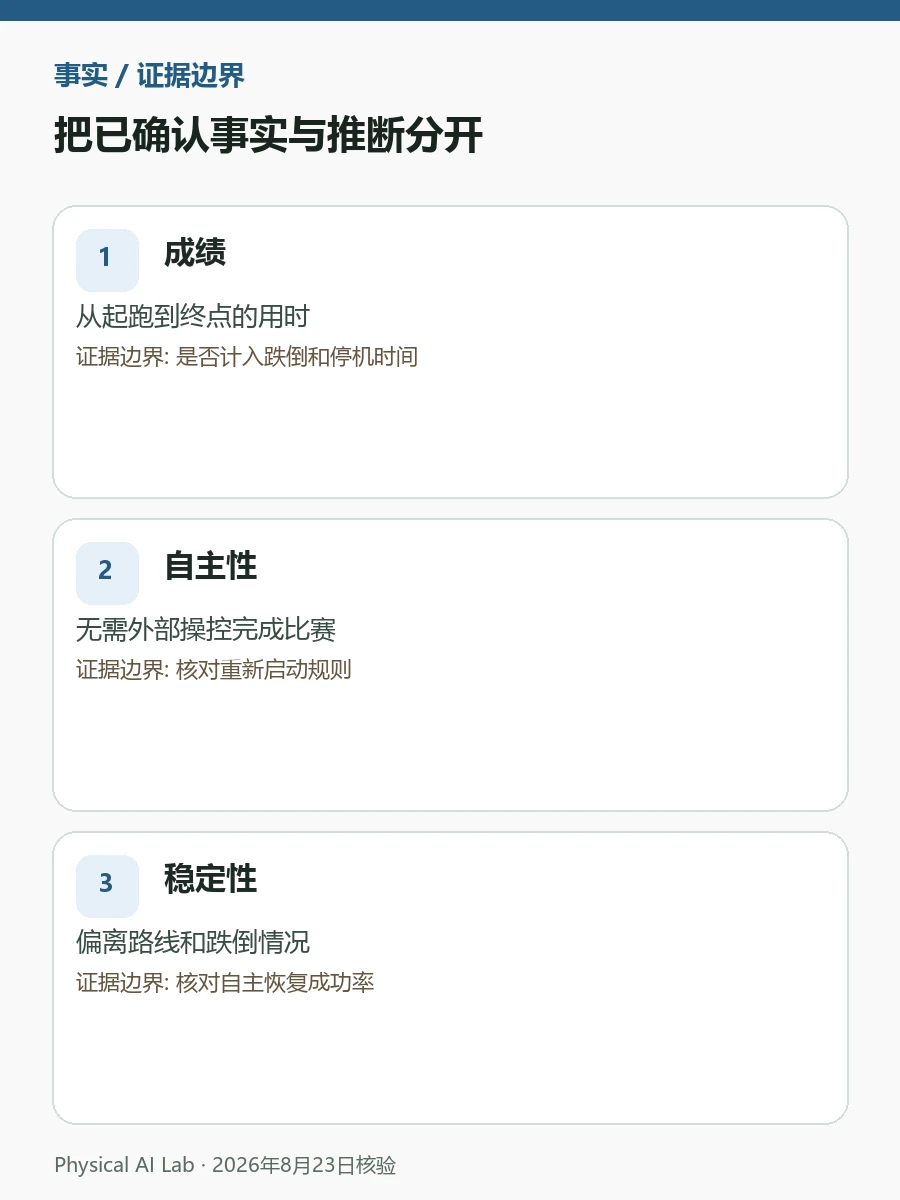
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 成绩 | 从起跑到终点的用时 | 是否计入跌倒和停机时间 |
| 自主性 | 无需外部操控完成比赛 | 核对重新启动规则 |
| 稳定性 | 偏离路线和跌倒情况 | 核对自主恢复成功率 |
速度越高,状态估计与平衡恢复的余量越小
行走控制需要把状态估计、落脚点规划、全身平衡和关节扭矩控制以毫秒级连接起来。细小的估计误差一旦累积,速度越高,可用于恢复的余量就越小。
全自主奔跑是具身智能(Physical AI)的连续控制问题:感知地面、估计姿态、规划落脚点、输出关节动作并在扰动后恢复,必须在每一步保持闭环。单看终点速度会漏掉稳定性和安全代价。
成绩单还应记录跌倒、重启、温升与耗电
评价跑步表现时,应同时记录分段速度、偏航、跌倒、重新起步、能耗与零部件温升。多轮成绩的离散程度比一次最快纪录更能说明控制策略是否可靠。
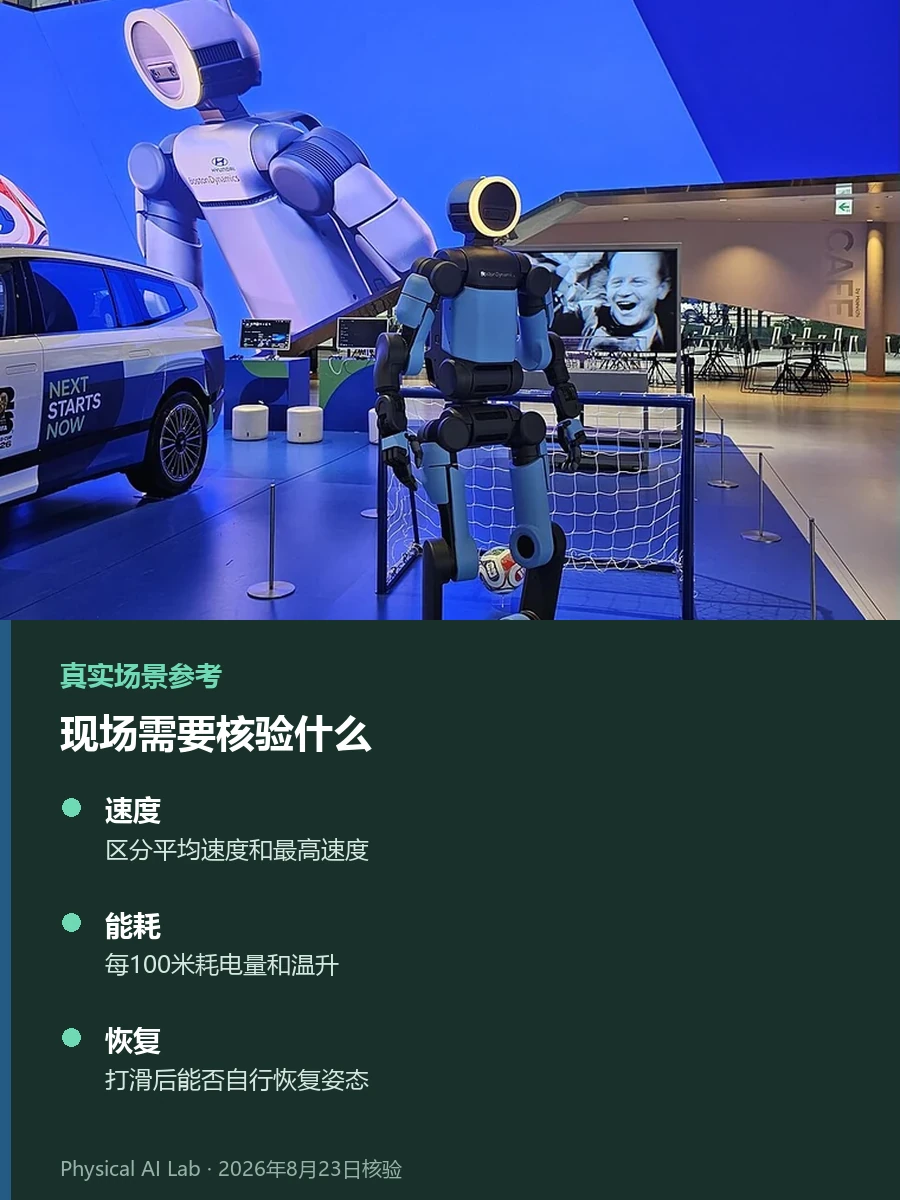
| 核验项 | 要问的问题 |
|---|---|
| 速度 | 区分平均速度和最高速度 |
| 能耗 | 每100米耗电量和温升 |
| 恢复 | 打滑后能否自行恢复姿态 |

短跑纪录不能代表载荷下的工厂生产率
不能把100米成绩直接换算成物流或工厂生产率。真实现场还有转弯、门槛、行人、载荷、狭窄通道和数小时连续运行等要求。
跑道属于结构化环境,跑得快不能自动推出机器人已能处理工厂杂物、人群穿行或未知坡面。
用Sim-to-Real和基础模型理解步态泛化
要区分自主与遥控,可先看具身智能(Physical AI)的含义与边界;步态从模拟迁移到真机的风险见Sim-to-Real核心概念,动作策略的训练背景可读机器人基础模型。本文依据截至2026年8月确认的全自主赛项信息。
自主性要看全程是否无人介入,而不只看终点时间
2026世界人形机器人运动会的100米项目改为只允许完全自主机器人参赛。全自主短跑的核心证据,是整段赛程保持无人纠偏并留下跌倒、重启、温升和耗电记录,终点时间只是其中一项。
常见问题
全自主百米是否允许外部遥控纠偏?
项目公告是一手材料,已明确完全自主方向;实际比赛仍应结合规则核对起跑、跌倒后复位和重新启动是否允许外部操作。
机器人跌倒后重新起步,应怎样计入成绩?
应同时记录总用时、跌倒次数、停止时长、是否自行恢复以及是否更换硬件,否则单一终点时间会掩盖稳定性差异。
赛道成绩能否直接预测物流现场速度?
不能。截至2026年8月23日的公开信息针对全自主百米赛项,物流现场还包含转弯、载荷、门槛、行人和长时间运行。
已核验的官方资料
最后核对:2026年8月23日