2026年の世界ヒューマノイドロボット競技大会の事前プログラムは、工場、ホテル、モデルハウスをシナリオ課題の環境として挙げていた。評価するなら空間、物体、人が変わる条件を記録する必要があり、案内だけでは全課題の実施を確認できない。
工場・ホテル・住宅が異なる失敗条件を作る
公式案内は、実環境で複雑かつ長時間の作業を自律実行するよう設計したと説明する。空間と物体の具体的な配置は、種目別の規則で確認する必要がある。
公式案内は工場、ホテル、モデルハウスを試験環境に挙げるが、個別課題の配置、支援条件、合格基準までは一律に示していない。現場名だけで配備実績とみなさず、競技規則とログを確認する。
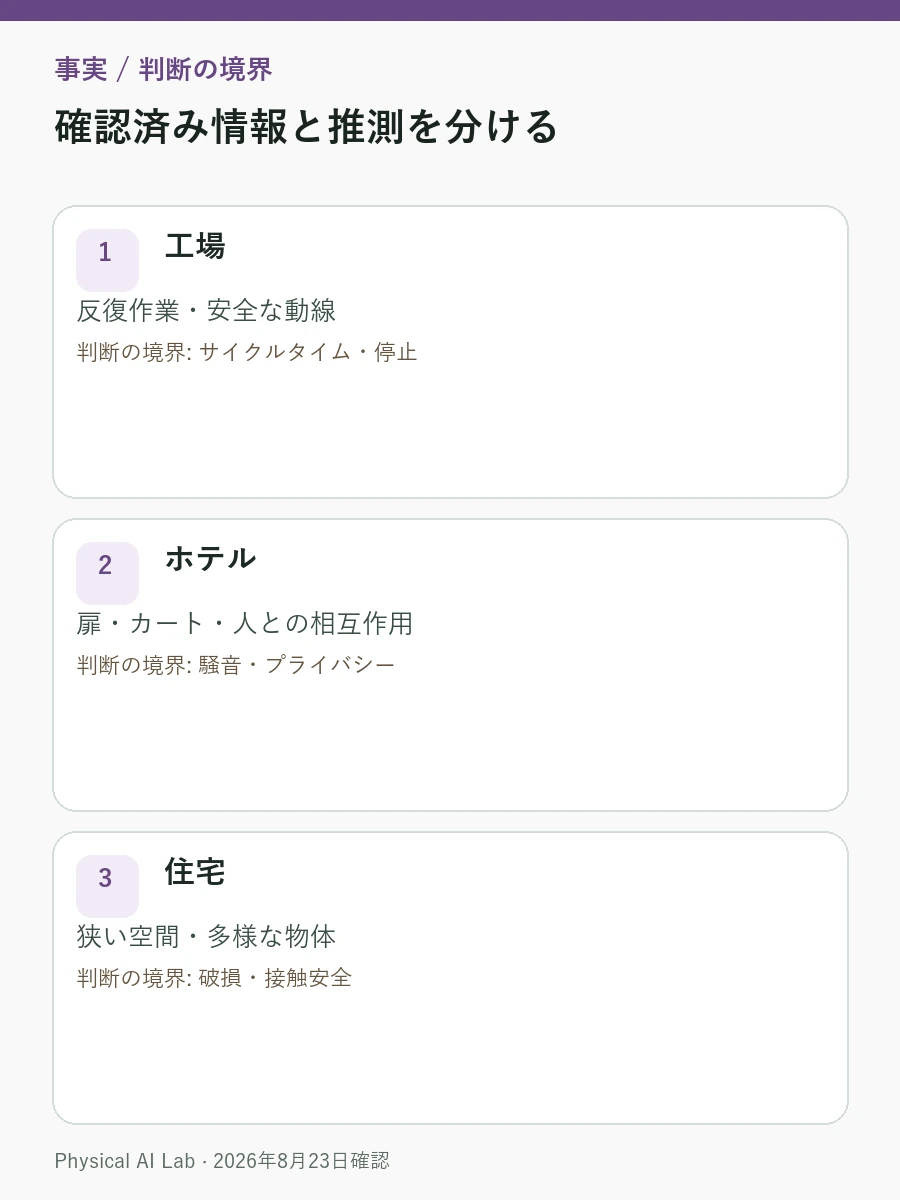
| 環境 | 確認できる能力 | 評価時の注意 |
|---|---|---|
| 工場 | 反復作業・安全な動線 | サイクルタイム・停止 |
| ホテル | 扉・カート・人との相互作用 | 騒音・プライバシー |
| 住宅 | 狭い空間・多様な物体 | 破損・接触安全 |
変わり続ける状態を更新できるか
実空間では、照明、反射、床の摩擦、人の移動、物体の位置が絶えず変わる。ロボットには一度の認識ではなく、状態を更新し、計画を修正し、失敗から復旧する能力が要る。
実環境では人、家具、在庫、扉の状態が途中で変わる。ロボットが地図と作業順を更新し、危険を検知して停止し、復旧後に正しい地点から再開できるかが単発デモとの差になる。
現場テストでは完遂・介入・復旧を同時記録
現場試験では課題完遂、遠隔・現地介入、停止からの復旧を同じ時系列で残す。事前地図やマーカーの使用も記録すれば、環境整備とロボット能力を分けて評価できる。
| 確認項目 | 変える条件 |
|---|---|
| 環境変化 | 照明・配置・摩擦の変化 |
| 長時間運転 | バッテリー・発熱・累積誤差 |
| 復旧 | 物体落下・扉の詰まりへの対応 |

「実環境」の一語で配備実績にしない
『実環境』という表現だけで現場配備済みとは判断できない。運転時間、反復回数、安全区域、事前地図、物体マーカー、遠隔支援の有無を併記する必要がある。
大会の実環境課題は試験設計の参考になるが、一般の工場、ホテル、住宅での長期稼働を保証しない。施設別の反復データが加われば適用可能な条件を狭めて示せる。
実環境試験をフリート運用へつなげる
環境変化と複数機運用を具体化するには、倉庫ピッキングロボット、Open-RMFによる複数ロボット連携、VIOとSLAMの違いを合わせて読むとよい。2026年8月の現場課題を、作業、施設連携、測位の実装条件へ落とし込める。
実環境でも反復できるかが分岐点
2026年大会の事前プログラムは、工場、ホテル、モデルハウスをシナリオ課題の環境として挙げていた。評価には、実施後の記録から環境が変わっても同じ作業を反復し、停止後に復旧できたかを確かめる必要がある。
よくある質問
モデルハウスで動けば、一般住宅にもそのまま導入できるか
できない。モデルハウスでの結果は有用な一次資料だが、間取り、床材、家具、生活者の動きが変わる住宅では別の反復試験が要る。事前地図や物体マーカー、遠隔支援の有無も切り分けたい。
工場とホテルの実証で共通して残すべきログは何か
作業開始時の環境条件、介入の時点、停止理由、復旧時間、バッテリーと発熱を同じ時系列で残したい。成功映像だけでは、長時間運転の累積誤差を判断できない。
大会の実環境課題を導入判断に使う際の限界は何か
2026年8月23日時点で確認できるのは、公式案内が示す試験の狙いと環境範囲だ。種目別の配置、反復回数、安全条件は公開規則と実際の競技記録で補う必要がある。
確認した公式資料
最終確認:2026年8月23日