2026世界人形機器人運動會的會前計畫,把工廠、飯店與樣品屋列為情境任務環境。評估這些場景要記錄空間、物件與人員變化,而會前計畫不能證明所有試驗都已實施。
公布的賽事設計採用實際營運空間時,測試條件也跟著改變
會前官方指南把在真實環境中自主完成複雜且持續的工作列為情境賽事目標。不過,各項賽事的房間配置、物件位置與允許條件,仍須回到個別規則確認。
本文把已證實內容與判讀分開。賽事與廠商說法只使用原始來源在當時公布的範圍;未公開的售價、交期與成功率,一律不自行推估。
| 環境 | 新增的現場變因 | 應記錄的指標 |
|---|---|---|
| 工廠 | 重複作業與安全動線 | 週期時間與中斷次數 |
| 飯店 | 門、推車與人員互動 | 噪音與隱私 |
| 居家空間 | 狹窄動線與多樣物件 | 物品損壞與接觸安全 |
真實房間會在機器人工作途中持續變動
營運空間裡的照明、反光、地面摩擦、行人與物件位置都會變。機器人不能只依賴第一次感知結果,而要更新狀態、修正規劃,並在失敗後恢復任務。
因此,實體 AI 的表現是一個完整閉環:感測器時間同步、狀態估測、任務規劃、底層控制、安全限制與復原機制,必須連續銜接,任務才有辦法穩定重複。
環境要刻意變動,測試時間也要長到看得見復原能力
不要只看成功影片,先索取失敗條件。重複測試次數、人員介入位置,以及停止後恢復所需時間,才能區分賽場展示與可在建築內維運的系統。
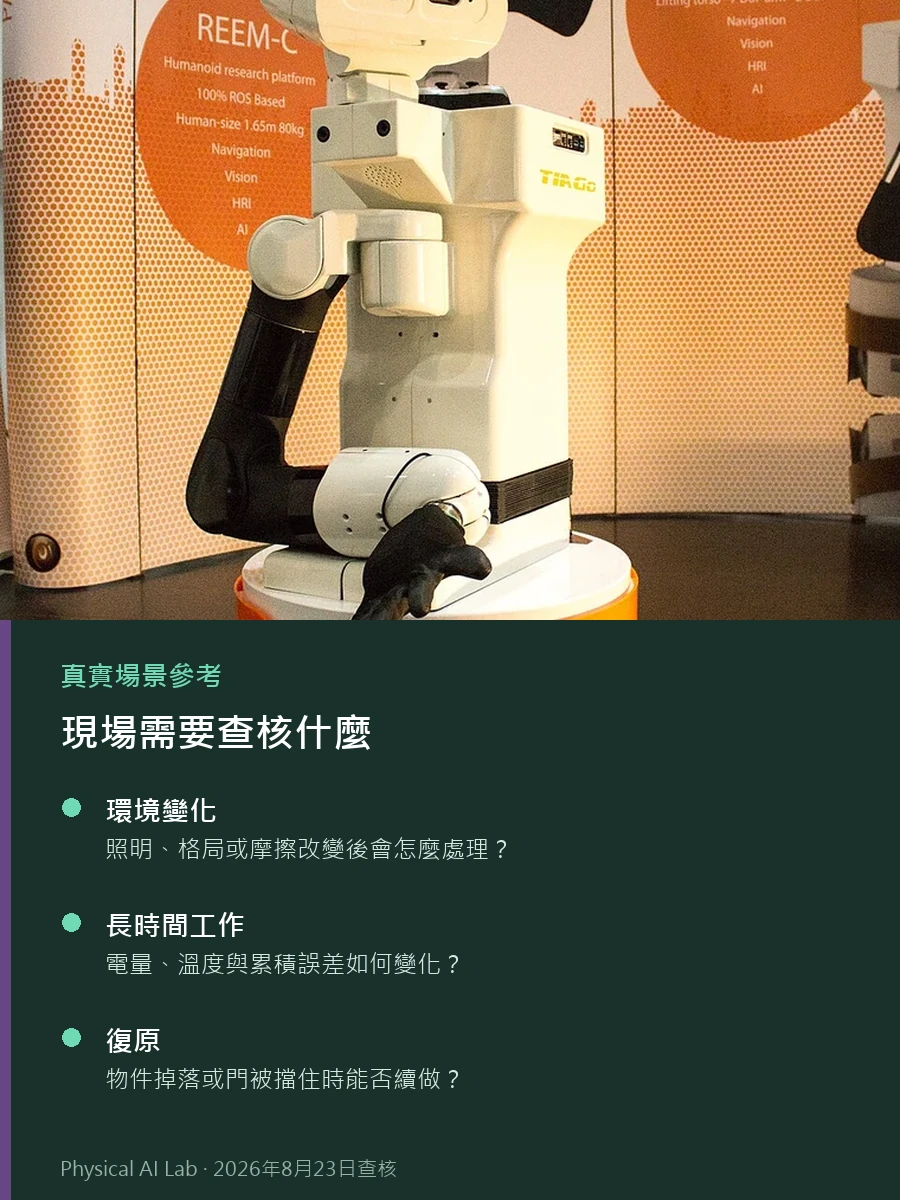
| 測試面向 | 應提出的問題 |
|---|---|
| 環境變化 | 照明、格局或摩擦改變後會怎麼處理? |
| 長時間工作 | 電量、溫度與累積誤差如何變化? |
| 復原 | 物件掉落或門被擋住時能否續做? |

沒有公開測試邊界,「真實世界」仍只是標籤
只說在真實環境測試,不能證明已能部署。運作時間、重複次數、安全區域、預先建圖、物件標記與遠端支援程度,都必須一併揭露。
目前來源以賽事與政府資訊為主。日後若有客戶場域紀錄、獨立測試或法規文件,應以新證據更新判斷。
人形機器人在建築內工作,還需要哪些系統配合
可延伸閱讀倉儲揀貨機器人、Open-RMF 多機器人整合與VIO、SLAM 差異。本文補上截至 2026 年 8 月已確認的賽事與部署訊號。
離開賽場的價值,在於讓隱藏變因現形
會前公布的2026年世界人形機器人運動會方案,把工廠、飯店與樣品屋列為情境任務環境,以觀察專用賽場可能遮蔽的變化。真正有用的結果,是在公開條件下反覆完成工作,而不是賽事宣傳規模有多大。
常見問題
在樣品屋完成一次任務,就代表人形機器人能交付客戶嗎?
不能。那只能證明機器人在一組明確條件下完成任務。商用準備度還要看訂購方式、交期、付費客戶、重複現場資料與維修流程。
哪個指標最能看出機器人是否記住了測試場景?
改變照明、物件位置、地面摩擦與房間配置,再同時記錄成功率、人員介入與復原時間。小幅變動就大幅掉分,通常表示策略過度依賴原始場景。
飯店導入人形機器人測試時,如何保護住客?
先定義運作區域、速度與力量限制、緊急停止、人員接管、隱私規則與事故紀錄,再讓機器人接觸住客;應從有人監督的區域逐步擴大。
已查核的官方資料
最後查核:2026年8月23日