フィジカルAIドローンは、カメラにAIモデルを載せただけの機体ではない。センサーから位置と環境を推定し、ミッションを計画し、エッジで遅延なく判断し、飛行制御と安全制約が行動を実行する閉ループシステムだ。
認識・判断・制御を閉ループでつなぐ
WRC 2026は、UAVによる調査と地上の具身知能との協働を競技テーマに挙げる。FAAとNASAの資料からは、空域の安全と複数無人機の交通管理が、モデル性能の外側にある必須条件だと分かる。
公開資料で「自律」と呼ばれていても、障害物回避、経路再計画、目標理解、通信断対応のどこまでを機上で担うかは機体ごとに違う。未公表の機能を同じ自律性として補わない。
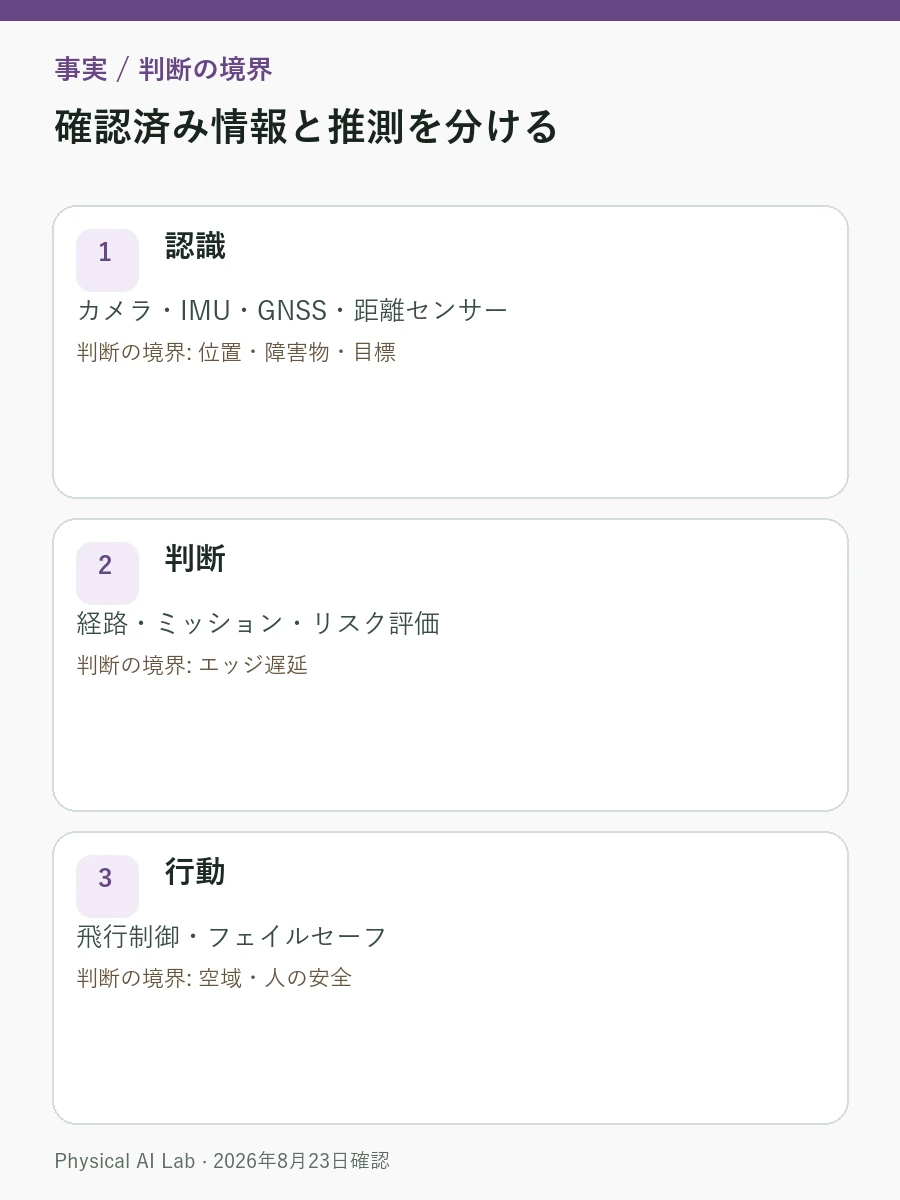
| 層 | 主な要素 | 判断する対象 |
|---|---|---|
| 認識 | カメラ・IMU・GNSS・距離センサー | 位置・障害物・目標 |
| 判断 | 経路・ミッション・リスク評価 | エッジ遅延 |
| 行動 | 飛行制御・フェイルセーフ | 空域・人の安全 |
重量・電力・通信の制約を同時に解く
ドローンは重量と電力の余裕が小さく、モデル規模、センサー数、飛行時間が直接競合する。クラウド判断に依存すると通信遅延と途絶が安全リスクになるため、機体内に最低限の安全機能を残さなければならない。
ドローンではセンサー、状態推定、経路計画、飛行制御が短い周期でつながる。通信が切れても安全状態へ移れる機上判断と、復旧後に古い命令を捨てる仕組みが必要になる。
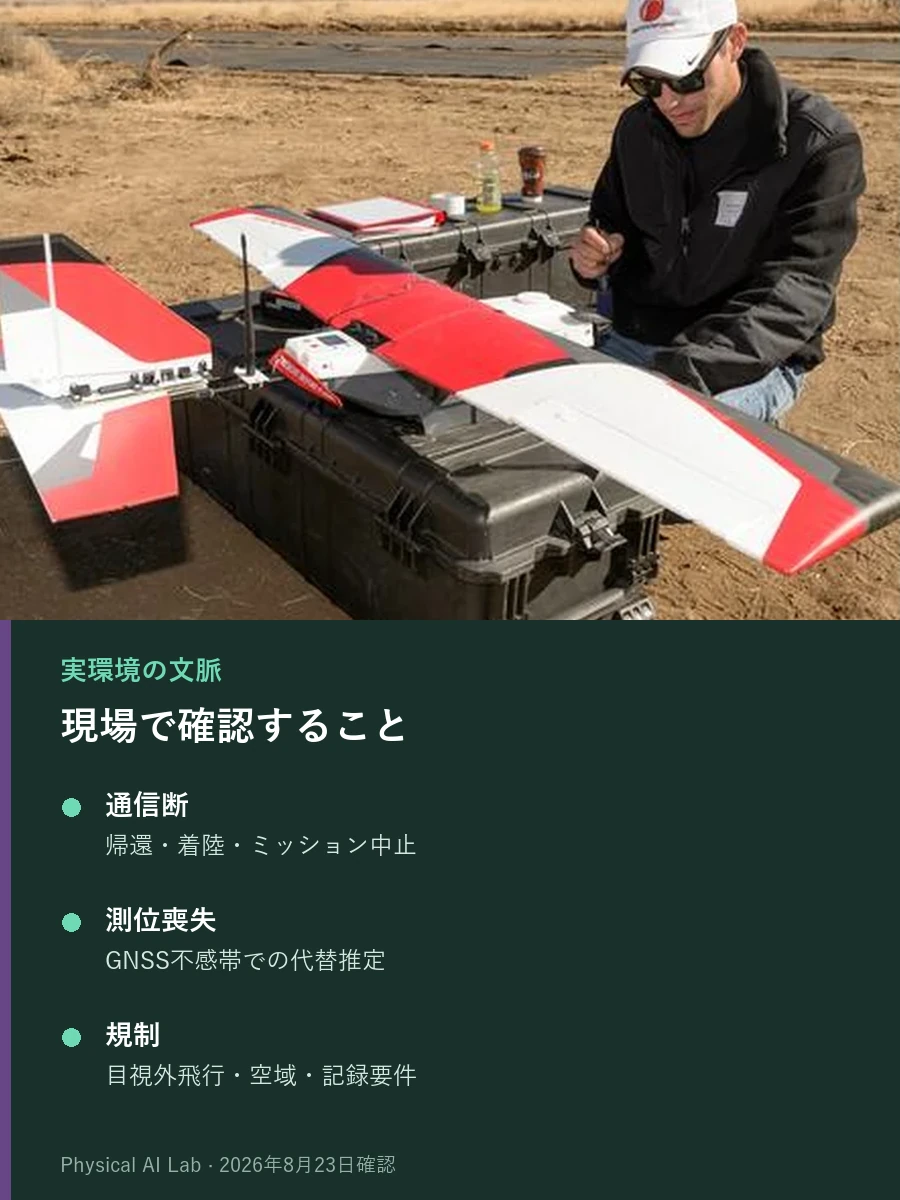
センサー異常・通信断・測位喪失を先に試す
配備前にセンサー異常、通信断、測位喪失を意図的に起こし、停止・帰還・再計画の挙動を記録する。人が操縦を引き継いだ回数と所要時間も性能指標へ含めたい。
| 確認項目 | 異常時の問い |
|---|---|
| 通信断 | 帰還・着陸・ミッション中止 |
| 測位喪失 | GNSS不感帯での代替推定 |
| 規制 | 目視外飛行・空域・記録要件 |
「自律ドローン」を機能別に分解する
『自律ドローン』という表現だけでは機能範囲が分からない。自動離着陸、経路飛行、障害物回避、目標理解、ミッション再計画を分けて確認したい。
展示や競技は構成を知る手掛かりになるが、空域承認や現場安全を保証しない。規制文書と屋外反復試験が加われば、用途別の運用範囲を更新できる。
空陸協調・管制・測位をドローン設計へ落とす
空中側の閉ループを現場システムへ接続するには、倉庫ピッキングロボット、Open-RMFによる複数ロボット連携、VIOとSLAMの違いが参考になる。2026年8月の事例を、作業実行、施設管制、自己位置推定の設計へ具体化できる。
エッジ判断とフェイルセーフを一体で設計する
フィジカルAIドローンは、認識、計画、エッジ推論、飛行制御、安全制約を閉ループでつなぐシステムだ。通信断や測位喪失でも安全状態へ移れるかまで含めて、初めて自律性を評価できる。
よくある質問
障害物を自動回避できれば、フィジカルAIドローンと呼べるか
回避機能は重要な一次資料だが、それだけでは足りない。位置推定、目標理解、ミッション再計画、飛行制御、通信断時の安全動作が閉ループでつながる範囲を明示したい。
クラウド側の大きなモデルへ判断を任せれば精度は上がるか
精度が上がる場合はあるが、遅延と通信途絶が新たな危険になる。帰還、着陸、衝突回避など時間制約の厳しい安全機能は、機体側で継続できる設計が必要だ。
空陸協調のデモを実運用へ移す前に何を確認するか
2026年8月23日時点の公式資料を起点に、座標共有、通信断、目視外飛行、空域記録、人の安全を地域の規制と現場条件で再確認する必要がある。
確認した公式資料
最終確認:2026年8月23日