具身智能(Physical AI)无人机不是“在飞行器上装一个AI模型”。它要用传感器估计位置和环境,规划任务,在边缘侧低时延决策,再由飞行控制与安全约束执行动作,形成完整闭环。
自主无人机是一条感知、规划、控制与安全闭环
WRC 2026把UAV勘察与地面具身智能协同列为竞赛方向。FAA和NASA的资料则表明,空域安全和多无人机交通管理,是模型性能之外不可缺少的条件。
赛事资料能够确认空中勘察与地面协同方向,FAA和NASA材料则说明空域安全与交通管理要求;这些来源共同界定问题,不能证明某套无人机已满足所有辖区规则。
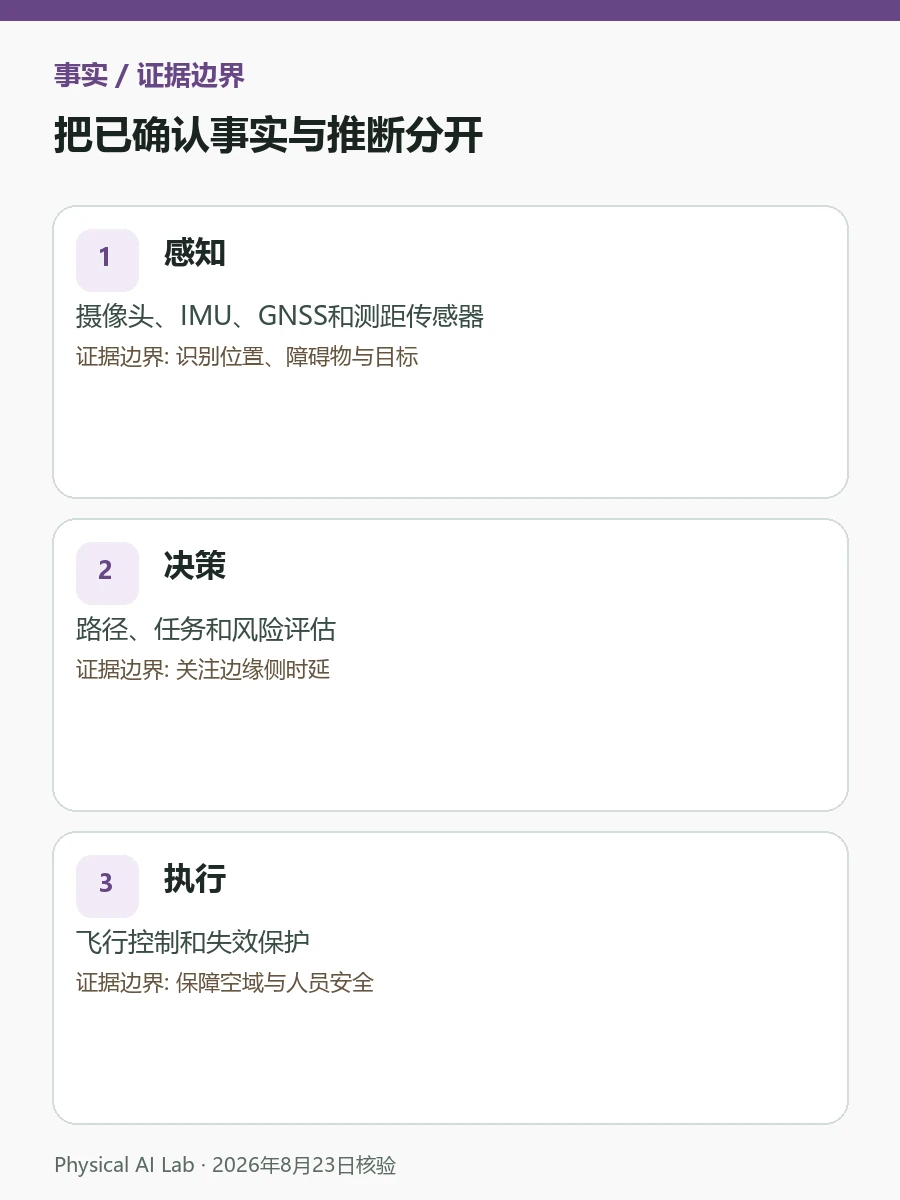
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 感知 | 摄像头、IMU、GNSS和测距传感器 | 识别位置、障碍物与目标 |
| 决策 | 路径、任务和风险评估 | 关注边缘侧时延 |
| 执行 | 飞行控制和失效保护 | 保障空域与人员安全 |
重量与电力预算让模型规模和续航直接冲突
无人机的重量和电力预算都很有限,模型规模、传感器数量和续航时间会直接冲突。若依赖云端决策,通信时延和中断可能变成安全风险,因此机载端必须保留最低限度的安全能力。
无人机具身智能(Physical AI)要在重量和电力预算内完成感知、状态估计、路径决策与飞行控制,并保留失联和定位异常时的安全动作。依赖云端的功能不能覆盖机载失效保护。
断网、定位丢失和空域规则要在试飞前写进方案
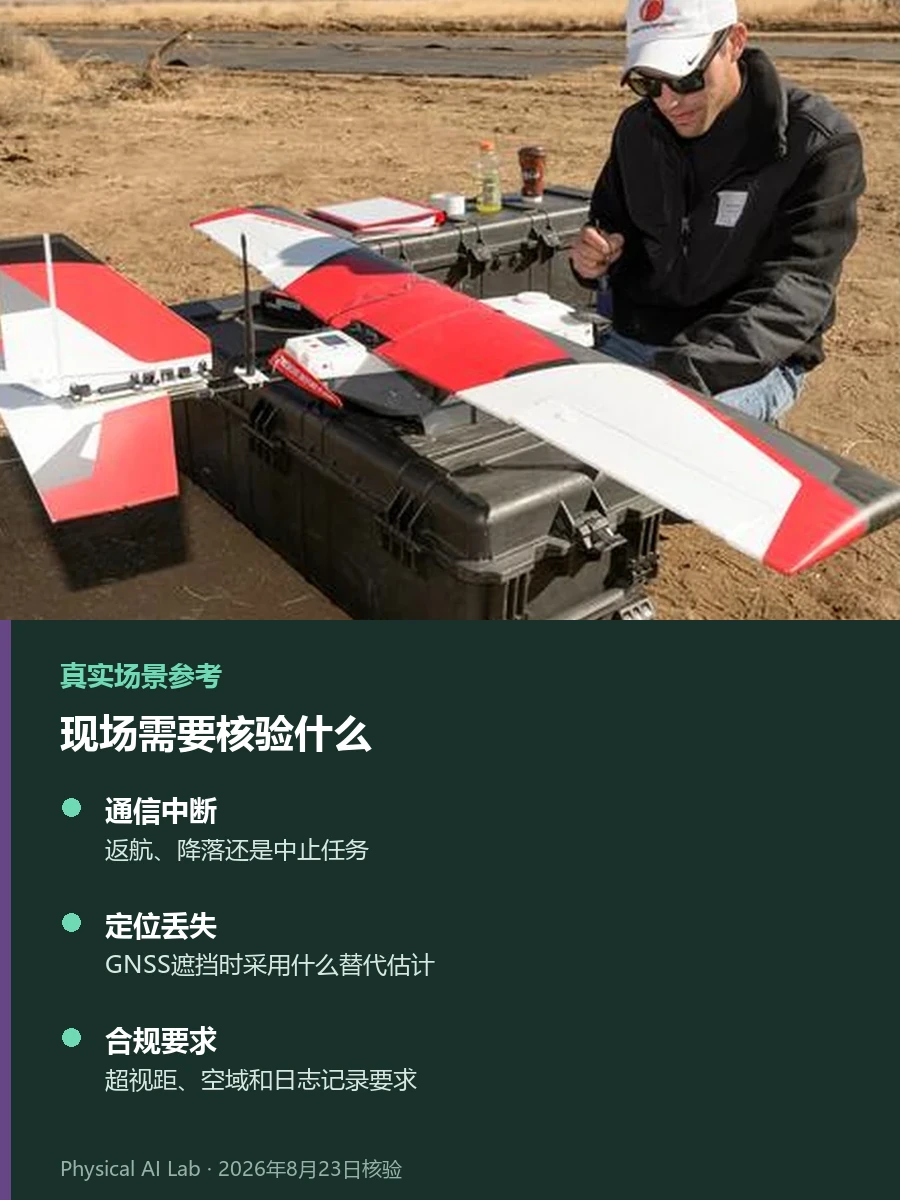
架构评审应逐项演练通信中断、GNSS遮挡、障碍误检、返航失败和电量不足,记录触发条件与最终状态。模型准确率之外,还要验证飞行日志、空域权限与人员隔离。
| 核验项 | 要问的问题 |
|---|---|
| 通信中断 | 返航、降落还是中止任务 |
| 定位丢失 | GNSS遮挡时采用什么替代估计 |
| 合规要求 | 超视距、空域和日志记录要求 |
“自主”必须拆成起降、航路、避障与重规划
只看“自主无人机”这个称呼无法判断能力边界。自动起降、航路飞行、避障、目标理解和任务重规划必须分别核对。
无人机法规会随任务、重量、空域和地区变化,通用技术架构不能替代所在地许可与运营责任确认。
用定位、调度和仓储任务补全无人机架构
机载操作任务可参考仓储拣选机器人的完成口径,多机交通与任务协同可延伸到Open-RMF多机器人协同,GNSS不足时的状态估计则可读VIO与SLAM对比。本文反映截至2026年8月确认的架构与安全范围。
机载安全能力决定云端不可用时还能做什么
具身智能(Physical AI)无人机并不是简单地在飞行器上安装AI模型。无人机架构的安全边界应在失联、定位异常和低电量时仍然成立,模型准确率不能替代这套故障处置。
常见问题
把AI模型装上无人机,就成为具身智能系统了吗?
还不够。竞赛、FAA和NASA资料是一手材料,完整系统还需要状态估计、任务规划、飞控、安全约束和故障恢复形成闭环。
为什么机载端必须保留最低安全能力?
云端连接可能出现时延和中断,机载端至少要能执行避碰、悬停、返航、降落或终止任务等经风险评估确定的动作。
超视距飞行能否只按模型性能决定?
不能。截至2026年8月23日公开资料同时强调空域安全和交通管理,具体飞行还受当地监管、运行许可与日志要求约束。
已核验的官方资料
最后核对:2026年8月23日