LGとNVIDIAのロボット協業は、共同ヒューマノイドの発売発表ではない。2026年8月13日に締結した戦略協業MOUを基に、LGが家庭・製造・物流の現場で集めるロボットデータと、NVIDIAのOmniverse、Cosmos、Isaacをつなぎ、学習と配備を反復する仕組みを構築する段階だ。ソウル・良才のData Factory全面稼働と10万時間のデータはいずれも2026年末の目標であり、達成済みの実績ではない。
確認できるのはMOUとData Factoryの建設まで
LGの公式発表によると、LGグループとNVIDIAは米国現地時間8月13日にMOUを締結した。四日後にはソウル・良才のR&Dキャンパスで再び会い、ロボット協業の方向とData Factoryの建設状況を確認した。発表文から協業を加速する意向は読み取れるが、納入契約、独占契約、共同完成品の価格や発売日は記載されていない。
公開されている施設は地下1階と地上3階、延べ1万㎡だ。LGは2026年末までに全面稼働させ、数百台のロボットを配備する計画を示した。「建設中」「年末目標」「稼働済み」は異なる状態である。後続の公式資料で台数と稼働率が確認されるまでは、目標を完了実績へ書き換えない方が正確だ。
| 区分 | 公式発表で確認できる内容 | 未確認の内容 |
|---|---|---|
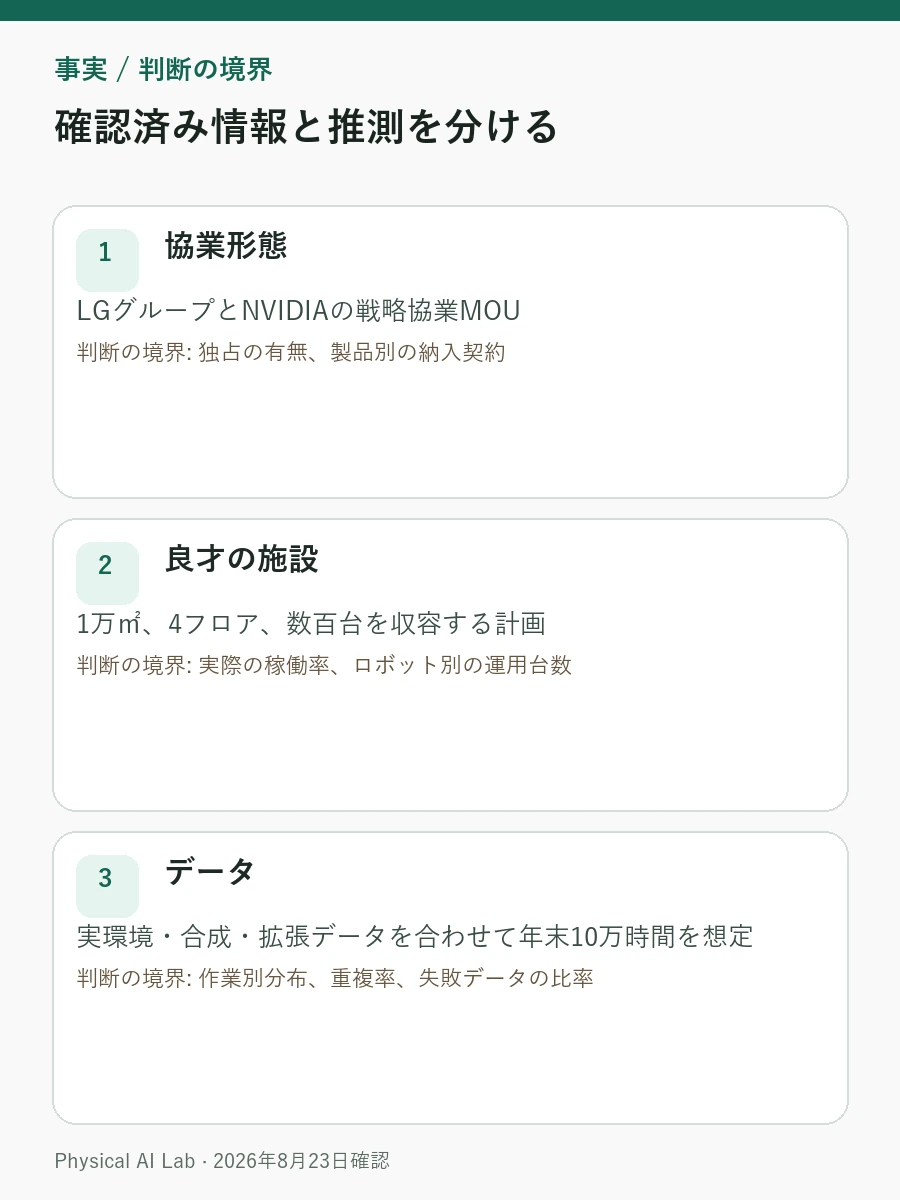
| 協業形態 | LGグループとNVIDIAの戦略協業MOU | 独占の有無、製品別の納入契約 |
| 良才の施設 | 1万㎡、4フロア、数百台を収容する計画 | 実際の稼働率、ロボット別の運用台数 |
| データ | 実環境・合成・拡張データを合わせて年末10万時間を想定 | 作業別分布、重複率、失敗データの比率 |
| 製品化 | LG RFMの高度化とNVIDIAロボティクススタックの連携 | 適用ロボット、モデル版、顧客別の配備日程 |
Data Factoryで価値があるのは成功映像より失敗過程
良才の施設には、家庭を再現した空間と製造現場を模した空間が設けられる。LG CLOiDは家庭環境で清掃を繰り返し、米国テネシー州の洗濯機工場を再現した区画では部品を運び、積み、組み立てる。LG CNSの物流自動化環境とLG Innotekのロボットハンド学習区画で得たデータも接続する予定だ。
この仕組みの価値は、撮影時間の長さだけでは決まらない。部品位置のずれ、箱の変形、人の通路進入、把持の緩みなど、正常作業から外れた場面をどれだけ含むかが重要だ。成功だけを繰り返した1時間と、失敗・介入・復旧を密に記録した1時間では、モデルが得る情報量が違う。
データ品質は、作業種別、環境、ロボット形態、成功・失敗、人の介入、センサー欠損に分けて評価したい。同じ場面を複数カメラで記録した時間を単純合算していないか、合成データと実データの比率も確認が要る。10万時間という総量だけでは、ロボットの汎化性能を保証できない。
Omniverse、Cosmos、Isaacは別々の工程を担う
LGの発表に記載されたNVIDIAのツールは、Omniverseライブラリ、Cosmosオープンワールドモデル、Isaacオープンロボティクス開発プラットフォームだ。三名称を一つのAIモデルとしてまとめると、工程ごとの役割が見えなくなる。
- Omniverseは、工場・家庭・物流空間をデジタル環境として構成し、シミュレーションする基盤と捉えられる。
- Cosmosは、現実では頻繁に収集しにくい条件を合成・拡張するワールドモデル層に位置する。
- Isaacは、ロボットの学習・検証・配備に必要な開発ツールを接続する。
NVIDIAの公式ロボティクスプラットフォームも、学習、物理シミュレーション、エッジ推論を「三つのコンピューター」構成で説明する。ただし、特定ツールの採用は、特定ロボットが目標タスクを通過した証拠ではない。方策の版、センサー構成、試験回数、遠隔介入の有無がそろって初めて製品性能を評価できる。

LG RFMはデータを製品の行動へ変える接点
LGはData Factoryで得たデータを、Robot Foundation Model、すなわちRFMの高度化に使う計画だ。RFMはヒューマノイド性能の基盤として紹介されたが、公開発表からは入力形式、対応ロボット、モデル規模、配備方法、外部開発者のアクセス範囲までは分からない。
ここへNVIDIA GR00Tを自動的に加えてはいけない。今回のLG発表が明記した中心ツールはOmniverse、Cosmos、Isaacである。別の公式発表が出るまでは、「NVIDIAロボティクススタックとLG RFMを連携する」と表現するのが確認範囲に合う。
実際の接続はモデル名ではなく配備手順に表れる。新しい方策をCLOiDや産業用ロボットへ送る際に誰が承認するのか、異常行動が起きたら何分で旧版へ戻せるのか、安全制御器が学習モデルから独立しているかを見る必要がある。これらが欠ければ、データフライホイールは学習パイプラインにとどまり、運用システムにはならない。
10万時間の目標は分母の定義から確認する
LGは2026年末までに、直接収集したデータとCosmosで合成・拡張したデータを合わせて10万時間、約12年分になると見込んだ。これは生産目標であり、データの有効性や製品性能を独立検証した結果ではない。
洗濯機工場の模擬空間で部品積載を学習するなら、総時間とともに次の条件が開示されて初めて比較できる。
| 検証項目 | 取得すべき記録 | 失敗とみなす条件 |
|---|---|---|
| 作業分布 | 清掃・移動・積載・組立別の時間と反復回数 | 容易な一作業が大半を占める |
| データ品質 | 成功・失敗・介入・欠損のラベル規則 | 失敗を削除する、または介入を成功に算入する |
| Sim-to-Real | 同じ方策のシミュレーション結果と実機結果 | 実機で把持・接触誤差が急増する |
| 運用配備 | 版、承認、ロールバック、中止理由 | 誤った更新がフリート全体へ広がる |
まれな失敗も分けて見たい。センサー遮蔽、通信遅延、低電力、人の急な接近が重なると、平均成功率に隠れていた問題が現れる。公開デモより、編集していない全セッションと復旧時間を求めるべき理由だ。
事業段階は製品別の有償運用で見分ける
LG Robotics Business Centerの公式発表は、2026年7月1日からCEO直轄組織が事業開発・営業・運用を統合するとした。産業・商用・家庭ロボット、アクチュエーター、Data Factoryを一つの事業体系へまとめる方向は明確だ。ただし、組織新設とMOUは商用化の準備条件であり、売上や長期稼働の実績そのものではない。
次の段階では、CLOiD、産業用ロボット、ロボットハンド別の有償顧客、納期、現場サービス範囲が必要だ。同一作業で人の介入率、サイクルタイム、稼働率、失敗後の復旧時間が基準線からどれほど改善したかも確認したい。データ生産能力が顧客のコストと生産性へ転換したかを示すのは、この数字である。
契約前に開発・運用・購買が確認する四点
開発チームはデータ形式とセンサー同期、RFMとNVIDIAツールの責任境界、方策の版を確認する。運用チームは一台が止まったとき他のロボットも待つのか、現場作業者が安全に迂回できるか、ロールバックに何分かかるかを試す。購買チームはデータ所有権と持ち出し範囲、サポート除外条件、障害復旧責任を契約文に残したい。
基礎概念はフィジカルAIの意味と範囲、ロボット基盤モデル、Sim-to-Realの基礎で確認できる。三概念を先に分けると、「データが多い」という発表と「ロボットが現場で安定稼働する」という結果を同義に扱わずに済む。
現時点でLG・NVIDIA協業の中心は一台のロボットではなく、データ収集、合成、学習、配備をつなぐ生産体系の構築だ。年末の評価では10万時間の達成に加え、実稼働ロボット数、作業別の失敗分布、RFMの適用製品、有償現場での反復性能を並べて見たい。
よくある質問
LGとNVIDIAは共同ヒューマノイドをすぐ発売するのか
発売発表ではない。確認できるのは戦略協業MOUと、データ・ロボティクスプラットフォームの連携だ。共同ヒューマノイドのモデル名、価格、発売日は公表されていない。
10万時間のデータを集めれば性能は保証されるか
保証されない。10万時間は年末までに見込むデータ総量であり、作業の多様性、失敗比率、重複、実機検証結果も併せて確認する必要がある。
LG Data Factoryはいつ全面稼働するのか
LGは2026年末の全面稼働を目標に掲げた。2026年8月の発表時点では建設中であり、実際の稼働状態とロボット台数は後続資料で確認したい。
確認した公式資料
最終確認:2026年8月23日