Seeing MachinesのPhysical AI Platformは、人の位置だけを探す障害物検知器ではない。姿勢、視線、注意、行動状態を解釈し、次の動きや危険を予測して、ロボットのナビゲーション、物品受け渡し、安全監督へ信号を送る人中心の認知層だ。特定のロボット本体ではなく、複数形態へ統合できるプラットフォームを目指すが、ロボット全体の機能安全や認証を代替するものではない。
人を読む処理はSee・Understand・Anticipate・Actに分かれる
Seeing Machinesのロボティクス公式ページは、プラットフォームを四段階で説明する。Seeは人・物体と3D空間を検出し、Understandは視線、注意、活動、相互作用の文脈を解釈する。Anticipateは人の動線と新たな危険を予測し、Actは結果を安全行動の推奨やロボット機能へ渡す。
名称は順番に並ぶが、実システムでは処理を往復する。人が棚へ手を伸ばしたなら、ロボットは手の位置だけでなく、物を受け取ろうとしているのか、単に通過する動きなのか、バランスを崩したのかを再び判断する。新しいフレームが入るたびに予測と行動を更新する構造だ。
| 層 | 公式ページが示す機能 | 現場で確認する限界 |
|---|---|---|
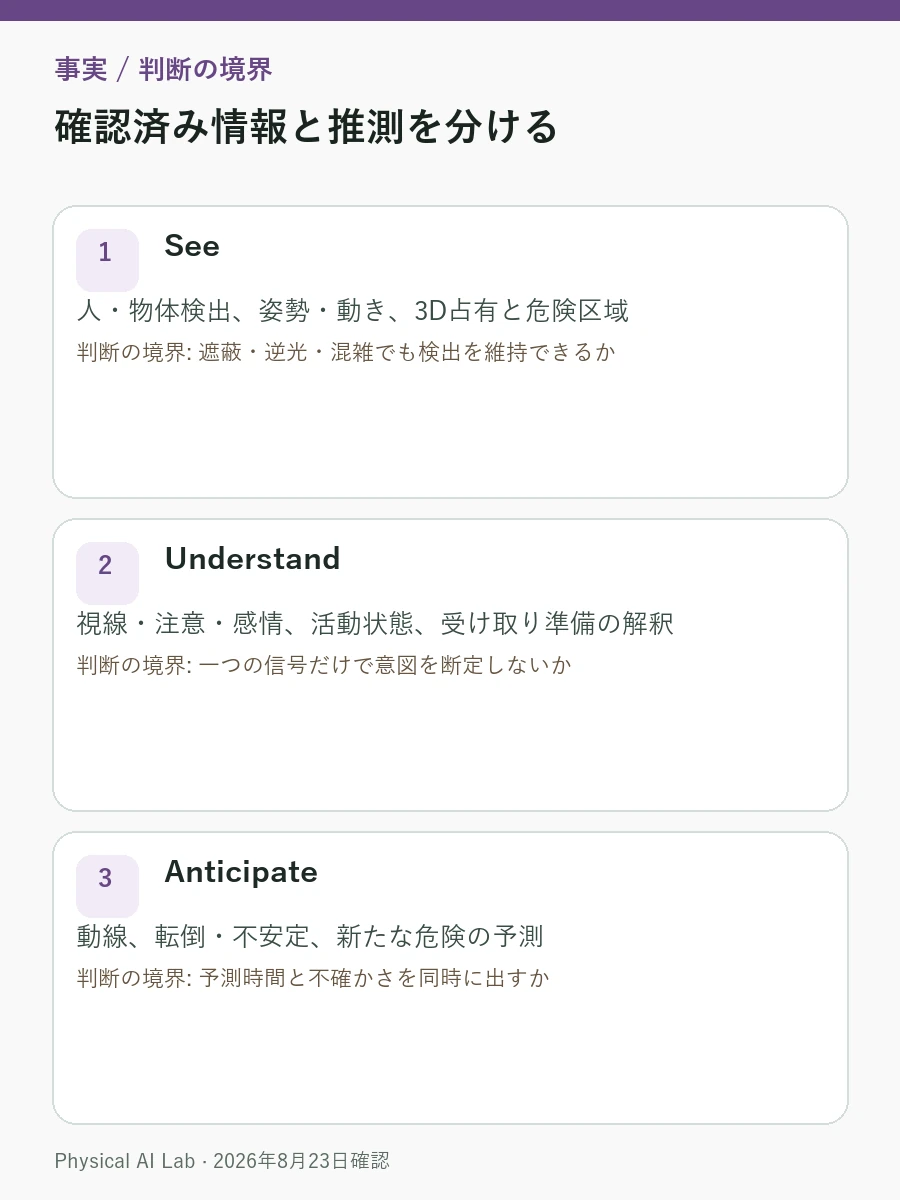
| See | 人・物体検出、姿勢・動き、3D占有と危険区域 | 遮蔽・逆光・混雑でも検出を維持できるか |
| Understand | 視線・注意・感情、活動状態、受け取り準備の解釈 | 一つの信号だけで意図を断定しないか |
| Anticipate | 動線、転倒・不安定、新たな危険の予測 | 予測時間と不確かさを同時に出すか |
| Act | 安全行動の推奨、移動・操作支援、遠隔例外処理 | 安全停止と最終制御が独立しているか |
Seeが見落とせば後段の判断精度は役に立たない
ロボットの前に人がいると分かるだけでは足りない。どこを向き、手足がどこにあり、人が占有する可能性の高い空間がどこかまでリアルタイムで構成したい。工場では作業者が箱の背後へ隠れ、病院では患者の一部がベッド柵に隠れ、家庭では子どもやペットが突然画面へ入る。
平均検出率だけを見るのは危険だ。明るい正面映像では動いても、逆光、反射ベスト、低照度、群衆、カメラ揺れで遅延が急増する場合がある。導入試験では、遮蔽率、照明、人数、カメラ位置を変えた結果が必要だ。見失ったフレーム数だけでなく、再検出して正常状態へ戻る時間も記録したい。
Seeing Machinesは、プラットフォームをハードウェア・センサー非依存の構造と説明する。これはモジュール化の方向であり、すべてのカメラと演算装置で同じ性能を保証する意味ではない。画角、解像度、フレームレート、設置高さ、校正手順が変われば入力自体が変わる。
Understandは現在状態、Anticipateは次の変化を扱う
Understandが答えるのは「今何をしているか」に近い。視線と注意がどこへ向き、物を受け取る準備ができ、人がロボットを認識しているかを推定する。Anticipateはさらに、動線が交差するか、転倒可能性が高まるか、新しい危険区域が生まれるかを予測する。
どちらも確率的な結果だ。視線がロボットへ向いたから協力意思が確定するわけではなく、手を伸ばしたから受け取り準備が整ったとも限らない。複数信号の時系列を合わせ、不確かさが高ければ停止するか、人へ引き継ぐ保守的な設計が要る。
Seeing MachinesのHuman Factors解説は20年を超えるリアルタイム人間行動研究を基盤とし、ロボティクスページは25年以上のヒューマンファクター研究、組み込みAI、生産エンジニアリングの経験を強調する。この蓄積は研究とデータの厚みを示すが、ロボット向け機能の顧客別精度や認証結果を代替しない。

Actは行動信号を渡すが非常停止装置ではない
Act層には、安全行動の推奨、ナビゲーション・操作支援、人を考慮した物品受け渡し、視覚言語行動モデル、テレオペレーションと例外処理、行動ゲートが含まれる。認知結果がロボットの実動作へつながる区間だ。
ただし、「安全行動の推奨」と「認証済み安全制御」は役割が異なる。人の接近を予測するモデルが減速を勧められても、機能安全センサー、制御器、非常停止回路を自動的に置き換えるわけではない。モデルが人を見落としたり通信が途切れたりしても、ロボットを安全状態へ送る独立防御層を残したい。
病室で薬を届ける場面を考える。患者が起き上がり、家族がロボットの前を横切れば、プラットフォームは姿勢変化と動線を解釈し、接近速度を下げるか遠隔運用者へ例外を送れる。それでも、制動距離と衝突防止の責任はロボット本体の安全設計にある。
工場・病院・家庭は同じモデルの別の弱点を見せる
人を読む機能は、空間によって失敗コストが変わる。工場では誤警報の頻発が生産停止へつながり、病院では見逃しと個人情報露出のコストが大きい。家庭では利用者と環境の幅が広く、学習範囲外の場面が頻繁に現れる。
| 環境 | 必ず入れる試験場面 | 失敗時に見る指標 |
|---|---|---|
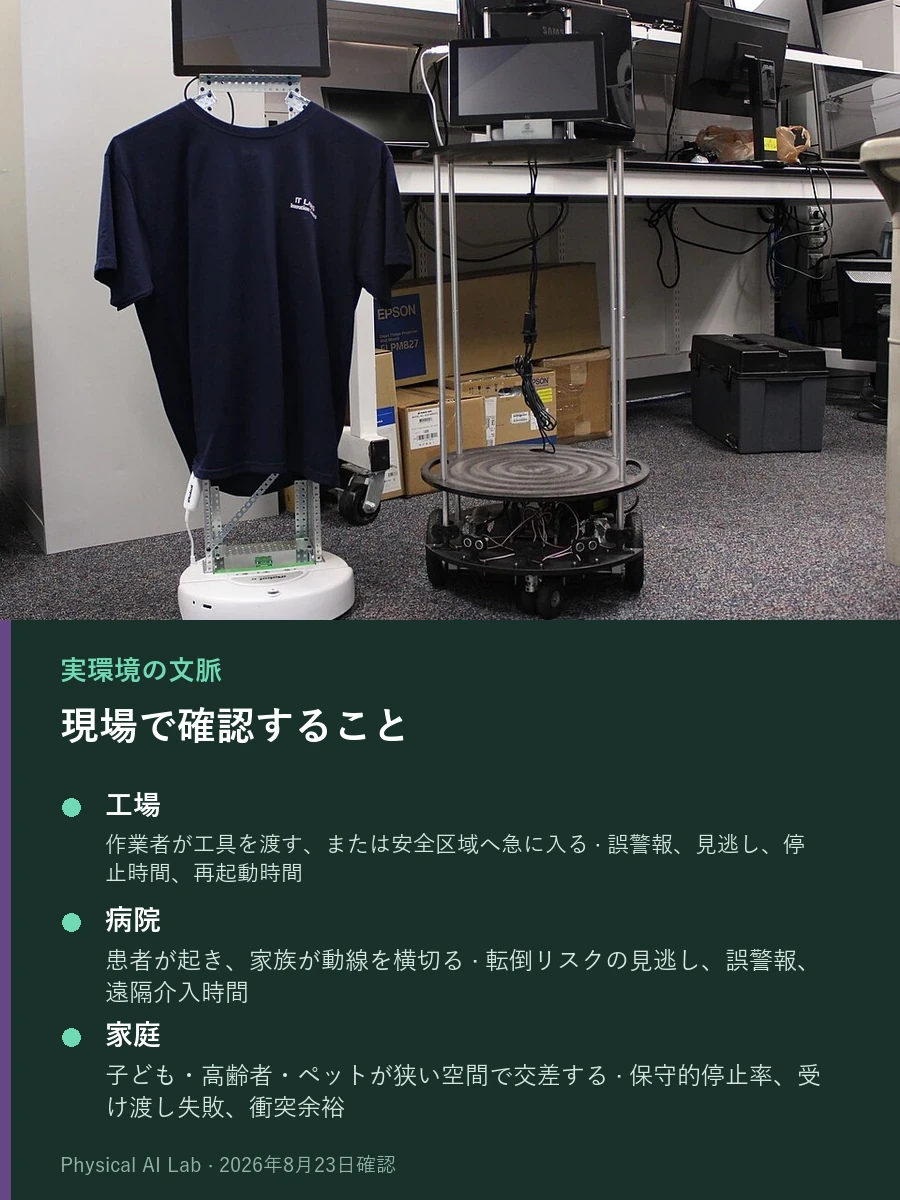
| 工場 | 作業者が工具を渡す、または安全区域へ急に入る | 誤警報、見逃し、停止時間、再起動時間 |
| 病院 | 患者が起き、家族が動線を横切る | 転倒リスクの見逃し、誤警報、遠隔介入時間 |
| 家庭 | 子ども・高齢者・ペットが狭い空間で交差する | 保守的停止率、受け渡し失敗、衝突余裕 |
| 物流 | カートと作業者が複数方向へ動く | 経路予測誤差、フリート渋滞、迂回成功率 |
物品受け渡しでは細かな差が表れる。利用者が手を出した瞬間と、実際に重さを受け止める準備ができた瞬間には間がある。早く離せば破損やけがにつながり、遅すぎればロボットが人の手を引く恐れがある。受け取り準備の判断と、力・触覚制御を合わせて試したい。
エッジ処理とManaged AIには個人情報設計が要る
Seeing Machinesは、遅延・電力制約の下でモデルをエッジへ配備し、合成データでまれな危険場面を補い、Managed AIでフリートを監視する方向を示す。遠隔イベントレビューとOTA改善は複数ロボット運用に有用だが、人の映像と行動データがどこへ移動するかという新たな問題も生む。
施設運営者は、原映像とイベント特徴量を分け、保存場所、閲覧者、保存期間、削除手順を決める必要がある。遠隔運用者が見られる画面と、モデル改善へ再利用する範囲も契約に含めたい。データが国外クラウドへ送られるか、顧客が学習利用を拒否できるかも確認事項だ。
導入試験は正解率よりエラーの向きを示す
ロボットOEMやシステムインテグレーターが求めるべき値は、単一の正解率ではない。入力センサー条件、処理遅延、予測時間幅、誤警報と見逃し、信頼度出力、安全ゲートの故障モードを一組として提示してもらいたい。
試験は整ったデモ空間で終えない。カメラを一部遮り、照明を落とし、人が急に方向を変え、物を落とす場面まで反復する。モデルが確信を持てないとき停止するか、誤予測が低レベル制御まで伝わるか、遠隔運用者の介入後に何分で通常タスクへ戻るかを見る。
背景概念はフィジカルAIの意味と範囲、モデル構造はロボット基盤モデル、合成環境と実機の差はSim-to-Realの基礎で確認できる。Seeing Machinesの価値は「人の心を読む」という表現ではなく、混雑した実環境で危険をどれだけ早く検知し、誤ったとき安全に退けるかで判断したい。
よくある質問
Seeing Machinesのプラットフォームは人の意図を正確に特定するのか
意図を確定する技術ではない。姿勢、視線、注意、行動文脈から、次の動きと相互作用の可能性を確率的に推定する。
このプラットフォームを使えば別の安全センサーは不要か
不要にはならない。認知と行動推奨は、機能安全センサー、制動制御、非常停止、現場別のリスク評価を代替しない。
特定のカメラやロボットでしか動かないのか
同社はモジュール型で、ハードウェアとセンサーに依存しない構造を目指すと説明する。実際の対応センサー、演算装置、ロボットインターフェース、性能範囲は統合仕様で確認したい。
確認した公式資料
最終確認:2026年8月23日